Aquesta secció us guia per calibrar una taula giratòria de 2 eixos. Podeu calibrar la vostra taula giratòria de 2 eixos utilitzant un TCP ben definit i un punt estàtic a la taula giratòria.
Seguiu aquest procediment per calibrar la vostra taula giratòria de 2 eixos.
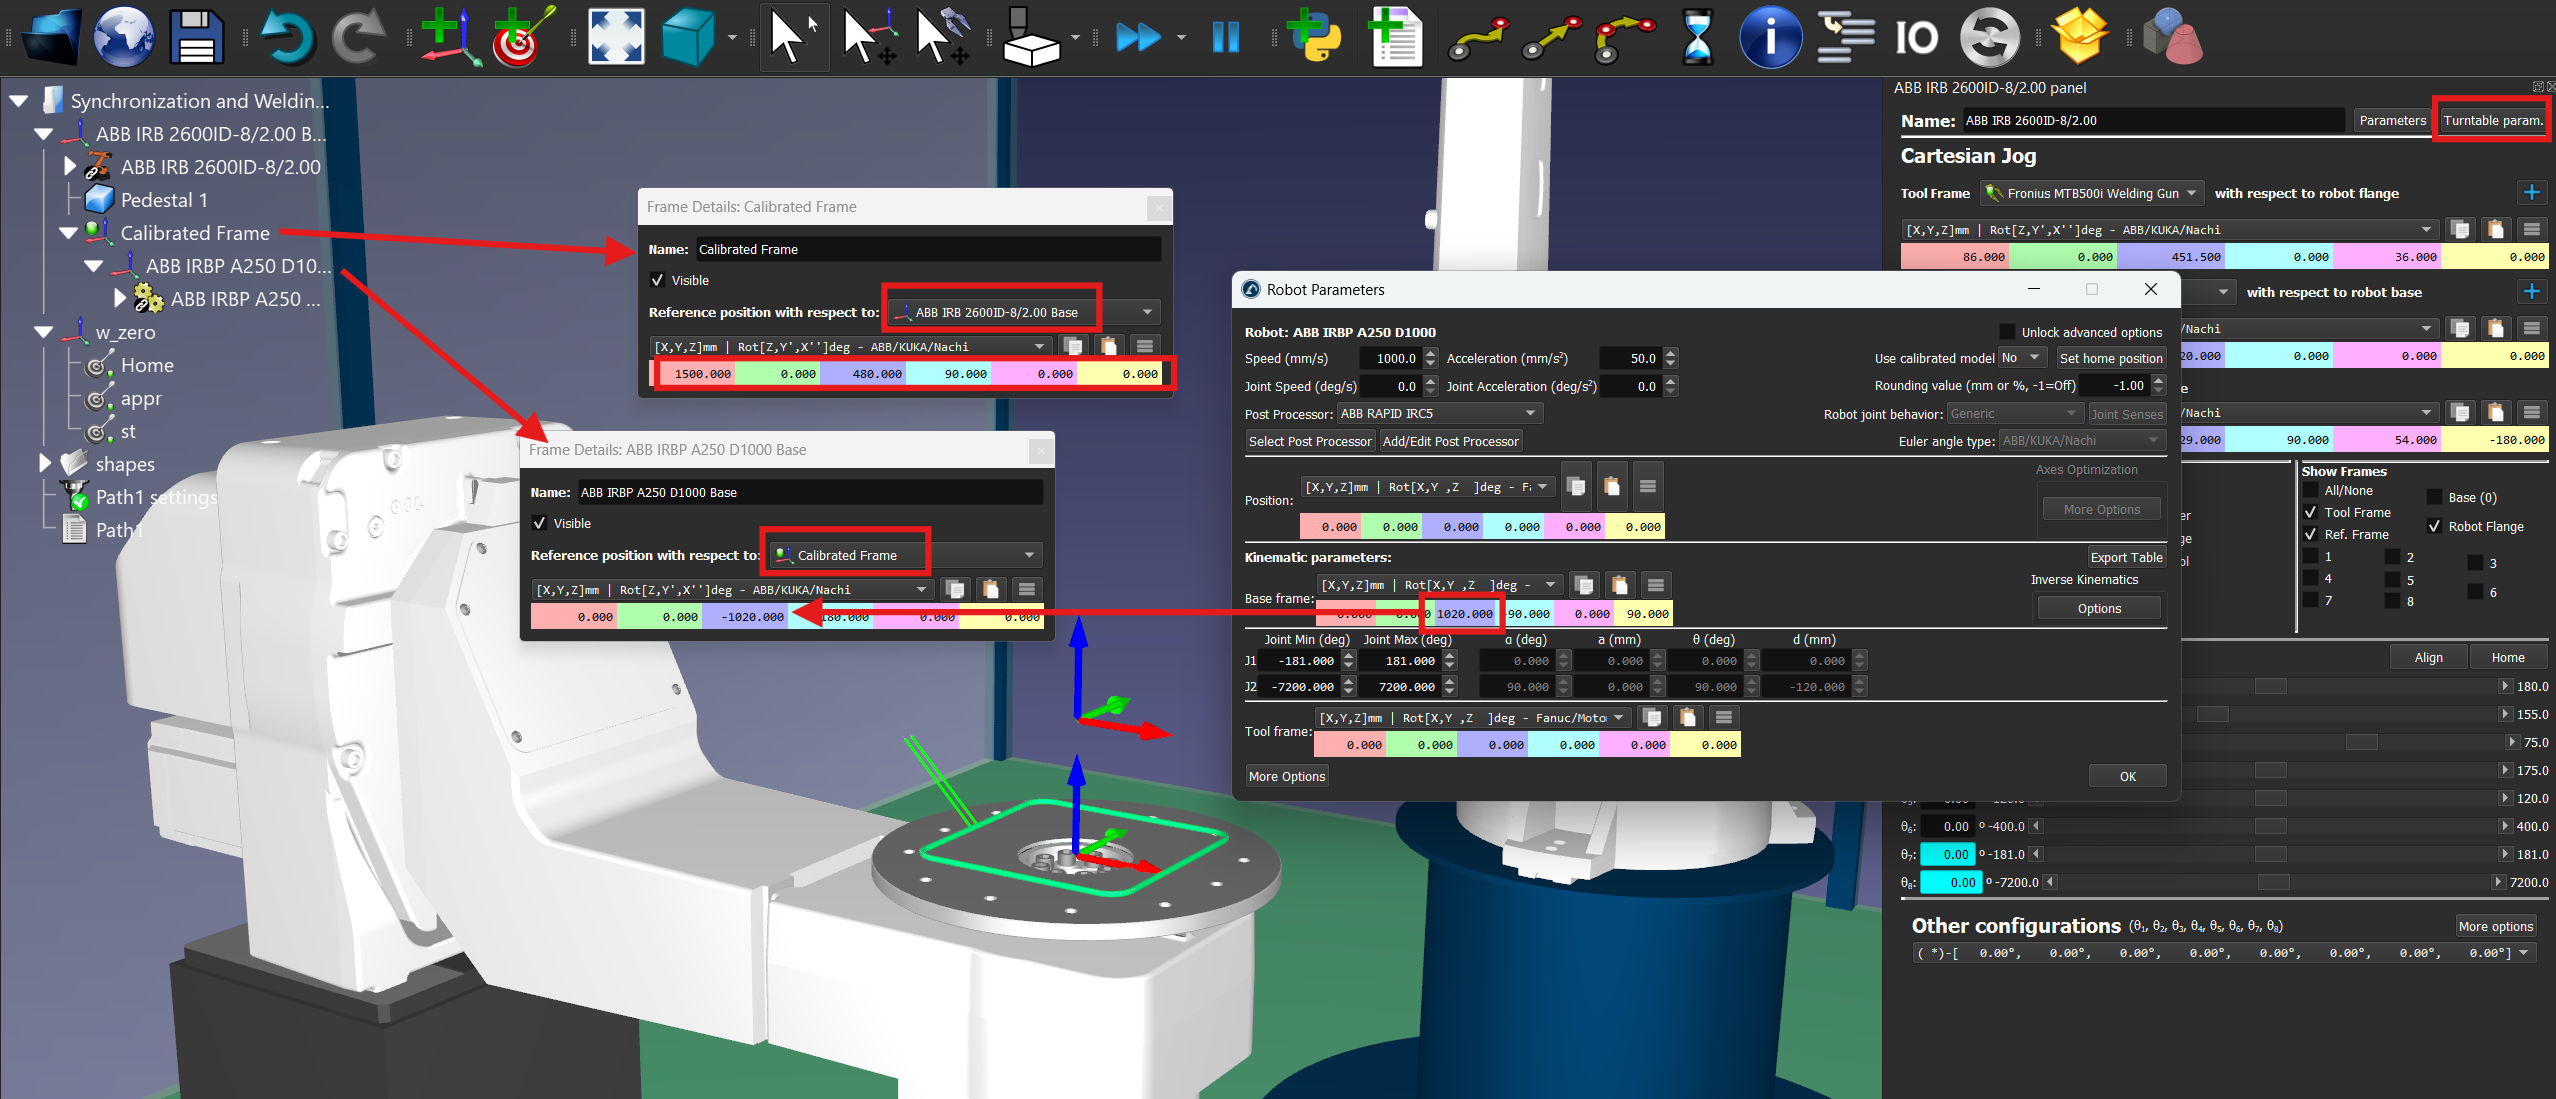
1.Afegiu un nou sistema de coordenades adjunt al robot anomenat Sistema de referència calibrat: feu clic amb el botó dret a la base del robot i seleccioneu Afegeix sistema de referència. A continuació, premeu F2 per canviar-li el nom.
2.Col·loqueu la base de la taula giratòria unida al Sistema de referència calibrat tal com es mostra a la imatge adjunta: podeu fer clic amb el botó dret al sistema de referència de la base de la taula giratòria i fer clic a Canvia de suport, i després seleccionar la referència del Sistema de referència calibrat.
Important: La referència calibrada ha de ser estàtica. Això significa que ha d'estar directament unida a la base del robot. A continuació, heu d'adjuntar la base de la vostra taula giratòria a la referència calibrada i desplaçar la base al llarg de la distància nominal (la distància entre el terra i la intersecció dels eixos 1 i 2 de la taula giratòria). Amb aquesta configuració, si moveu la taula giratòria o voleu recalibrar-la, només heu de repetir el procediment de calibratge i la resta s'actualitzarà automàticament.
3.Feu clic amb el botó dret al Sistema de referència calibrat i seleccioneu Definir sistema de referència.
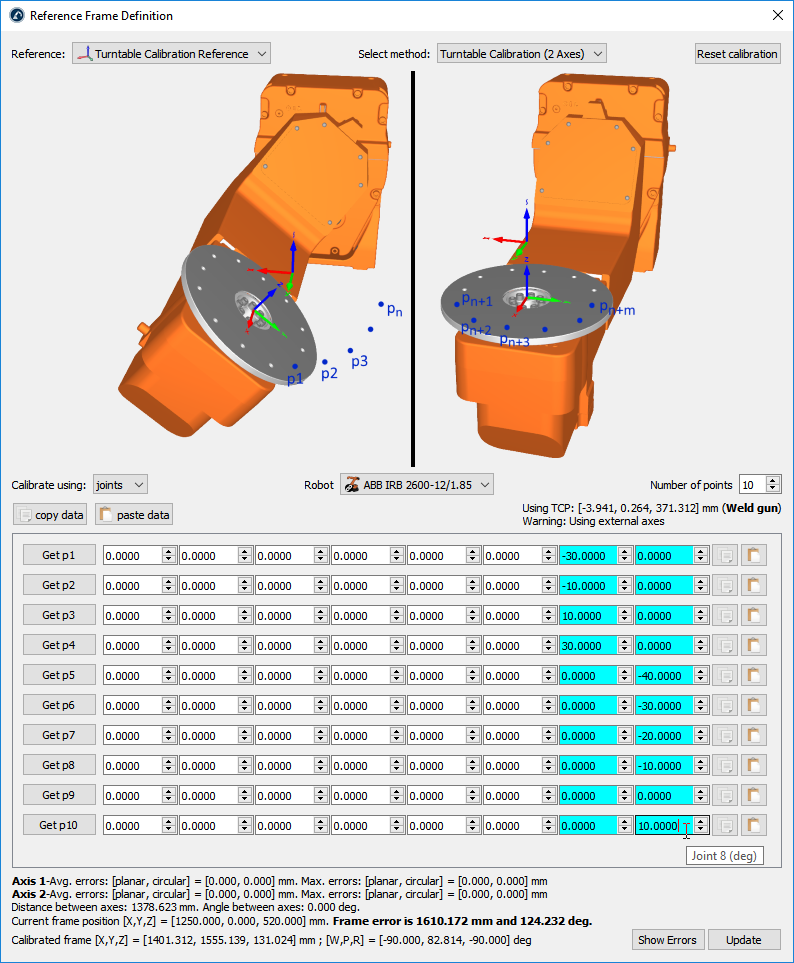
4.Seleccioneu el mètode Calibratge de taula giratòria (2 eixos)
5.Seleccioneu Calibrar mitjançant articulacions (configuració predeterminada). Podeu canviar-la a punts (en lloc d'articulacions) si disposeu de la posició XYZ de cada punt respecte al sistema de referència de la base del robot.
6.Indiqueu el robot si n'hi ha més d'un disponible a l'estació.
7.Seleccioneu el nombre de punts que voleu prendre (el mínim requerit són 6 punts: 3 punts per a cada eix).
Important: heu de sondejar el mateix punt de la taula giratòria amb l'eina del robot mentre la desplaceu. Heu de moure la taula giratòria en el sentit positiu de rotació de cada eix. Primer heu de moure l'eix 1 i després l'eix 2 (com es mostra a la imatge anterior). Es recomana utilitzar un mínim de 10 punts per tenir una millor comprensió dels errors implicats en el moviment de la taula giratòria.
Nota: No cal que el nombre de punts utilitzats per identificar l'eix 1 coincideixi amb el nombre de punts utilitzats per identificar l'eix 2 (per exemple, podeu utilitzar 4 punts per identificar l'eix 1 i 6 punts per identificar l'eix 2).
Important: L'eix Z de la referència calibrada coincidirà amb l'eix 2. L'eix X de la referència calibrada coincidirà amb la normal comuna. A més, l'origen de la referència calibrada es col·locarà a la intersecció entre l'eix 2 i la normal comuna (el punt de l'eix 2 que estigui més a prop de l'eix 1).
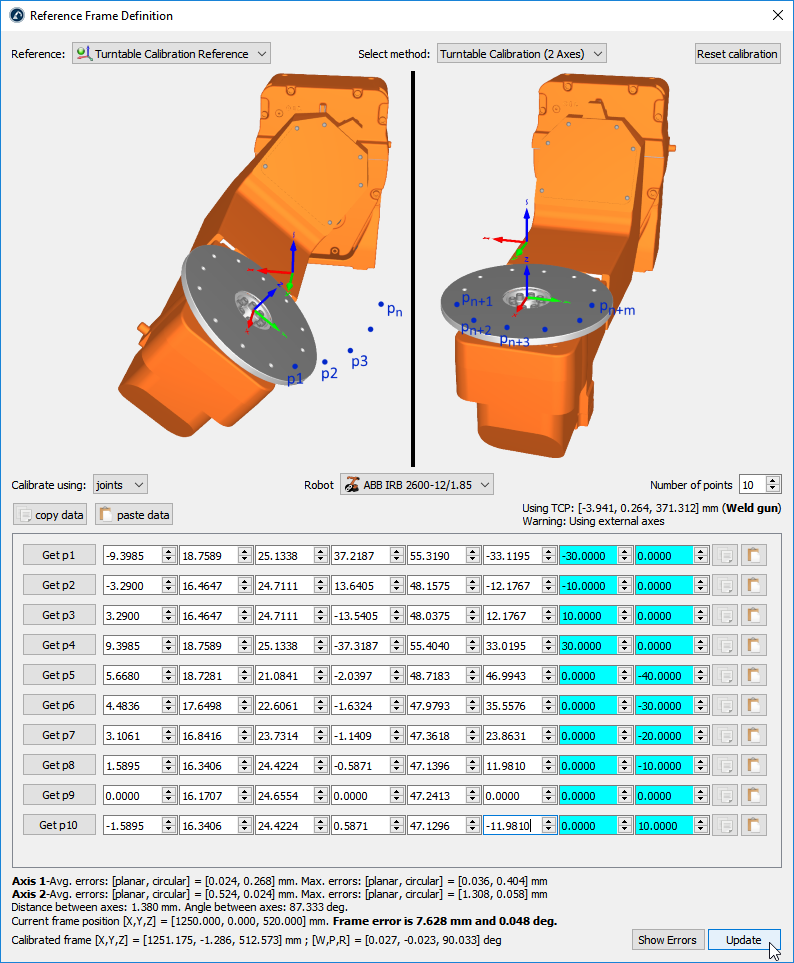
8.Comenceu a omplir la taula amb les posicions de les articulacions del robot (o punts).
Consell: la llista de configuracions es pot omplir manualment o fent servir els botons de copiar/enganxar (botons a la dreta dels valors de les articulacions).
Consell: si esteu connectat al robot, podeu seleccionar els botons «Get p» per obtenir les articulacions del robot directament del robot. Trobareu més informació sobre com configurar-ho a la secció Controladors de robot. Aquesta opció no està disponible per a tots els robots i pot requerir opcions de programari addicionals venudes pel fabricant del robot.
Important: Si introduïu els valors manualment, es recomana proporcionar a cada valor d'articulació almenys 4 decimals (en proporcionar els valors de les articulacions). El nombre de decimals permesos es pot canviar a Eines → Opcions → Precisió → Màxim de decimals.
Nota: RoboDK conservarà una còpia de les dades proporcionades a l'estació RDK un cop seleccioneu Actualitzar.
9.Finalment, seleccioneu Actualitzar per aplicar la nova posició al sistema de referència seleccionat a l'estació de RoboDK.
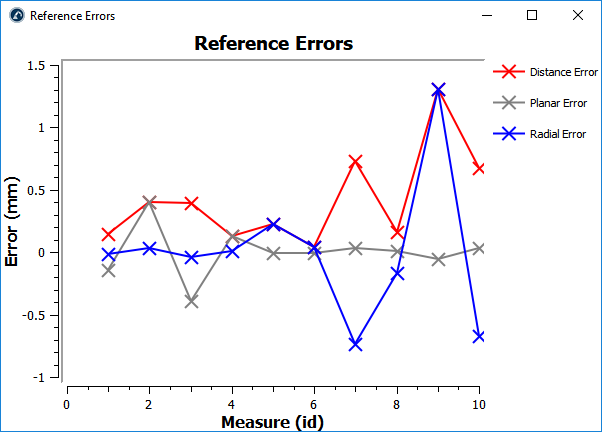
10.Seleccioneu Mostra errors per mostrar el nivell d'error a cada punt (els errors de distància són equivalents als errors plans i als errors radials combinats).