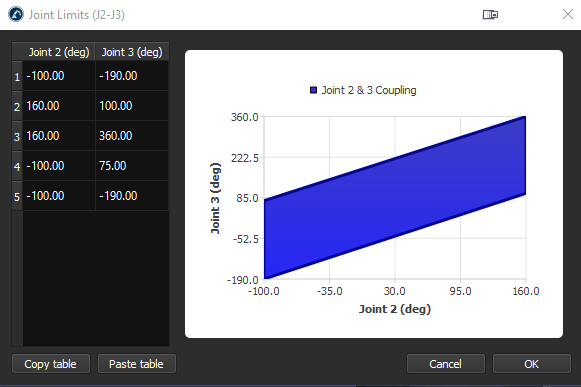
Com acoblar les articulacions del robot
Alguns robots tenen dues articulacions acoblades, la qual cosa significa que dues de les articulacions del robot són dependents. Per exemple, els robots Fanuc tenen l'articulació 2 i l'articulació 3 enllaçades.
Seguiu aquests passos per acoblar les articulacions del vostre robot a RoboDK:
1.En primer lloc, feu doble clic al robot per obrir el panell del robot.
2.Feu clic a Paràmetres per obrir la pestanya Paràmetres del robot.
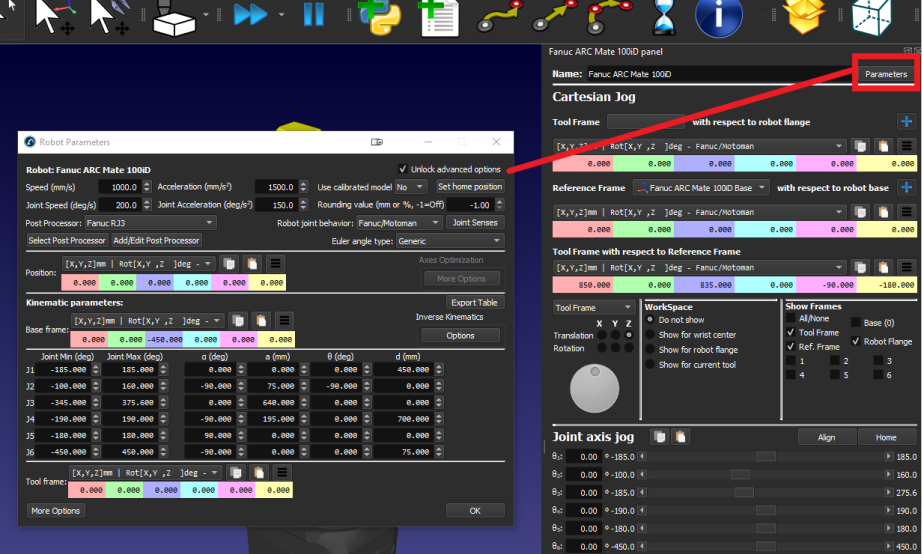
3.Marqueu la casella Desbloquejar opcions avançades.
4.Feu clic a Sentits de les articulacions per obrir la pestanya Sentit de l'eix de les articulacions. Els 6 primers valors representen la direcció de rotació de les articulacions i l'últim valor és l'acoblament de l'articulació 2 i 3. Canvieu el 7è valor a -1 per enllaçar les articulacions. S'obrirà una nova pestanya amb el polígon de límits d'acoblament de les articulacions; podeu editar els límits per evitar que el robot xoqui amb si mateix.