Com modelar un braç de robot de sis eixos
Aquest exemple mostra com modelar un braç de robot industrial de 6 eixos des de zero, utilitzant els models 3D proporcionats pel fabricant.
Seguiu aquests passos per recopilar informació sobre el vostre robot:
1.En primer lloc, necessiteu els models 3D (com ara fitxers STEP o IGES).
2.També necessitareu la fitxa tècnica del robot o el manual del robot.
Seguiu aquests passos a RoboDK per obrir la finestra del model del robot:
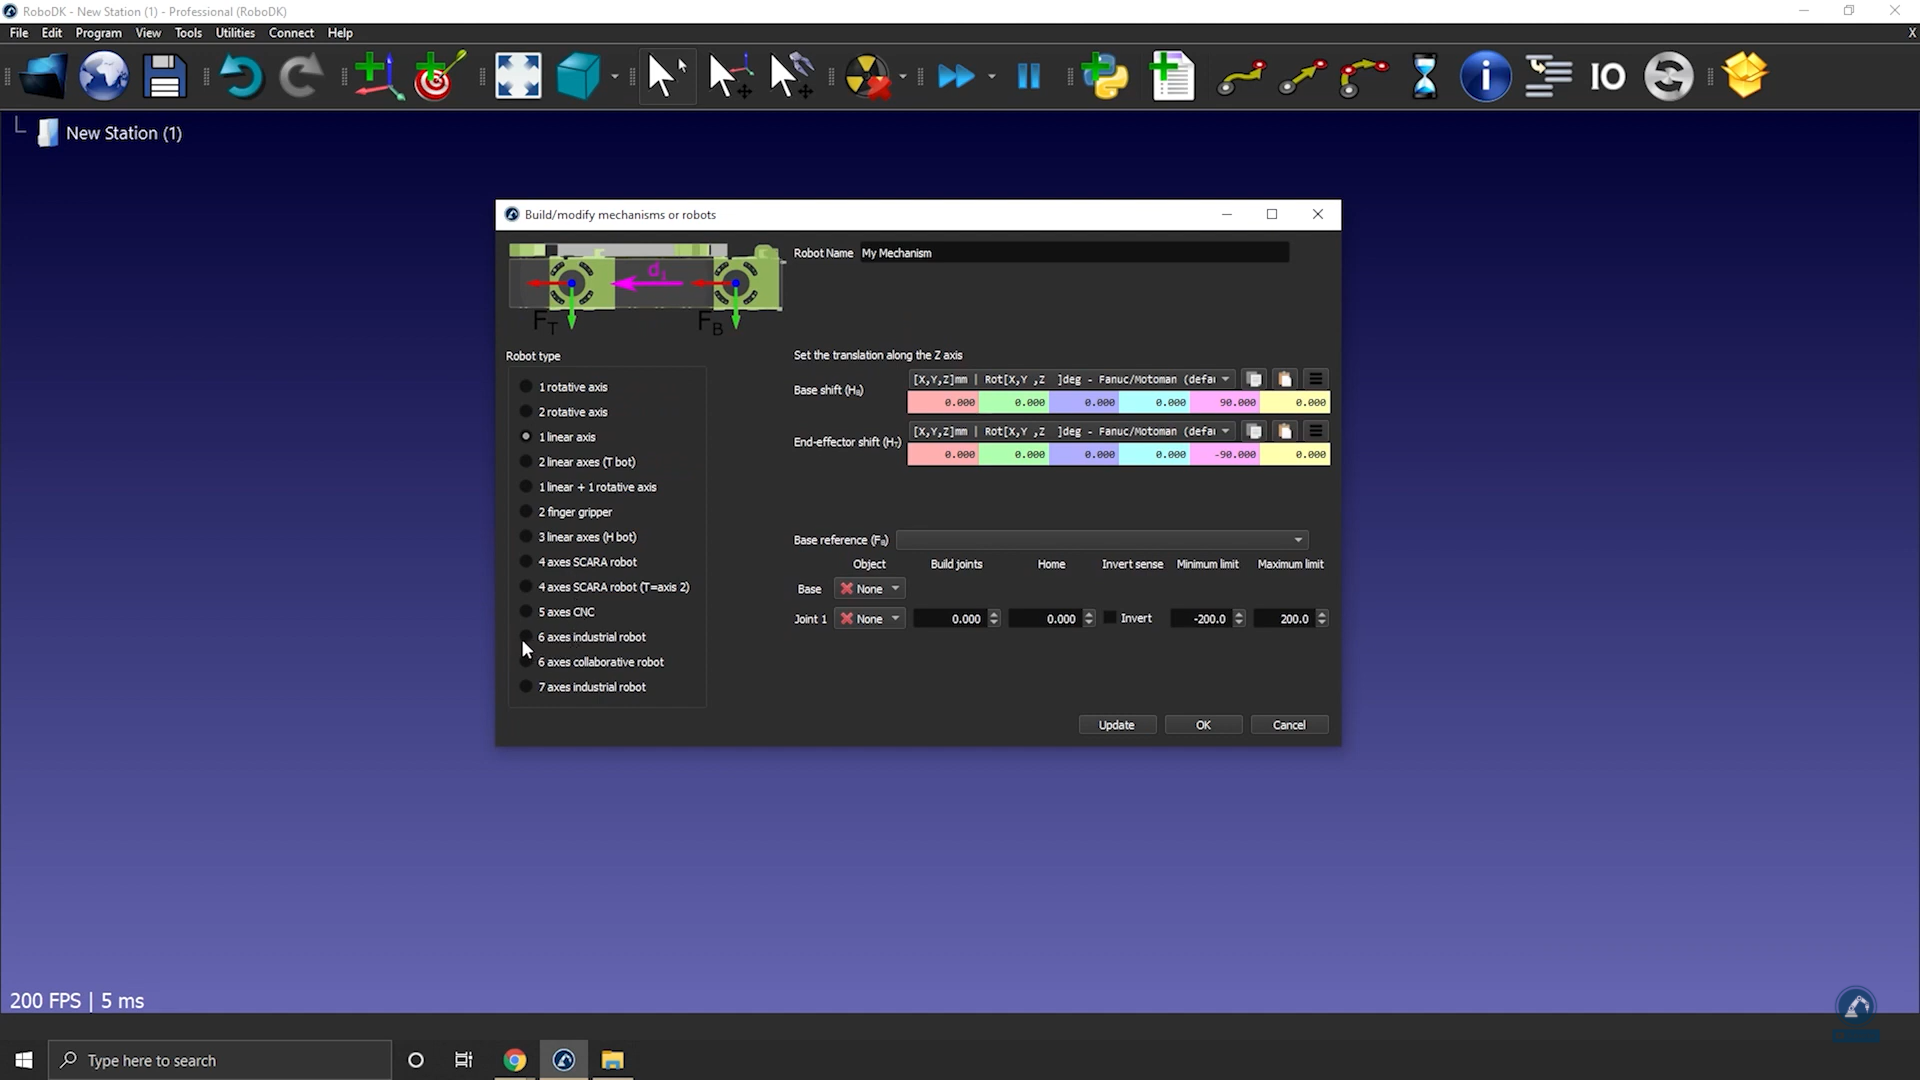
3.Seleccioneu Utilitats→Modela el mecanisme o el robot.
4.Sota Tipus de robot, seleccioneu robot industrial de 6 eixos.
Carregueu els fitxers 3D del vostre robot a RoboDK fent el següent:
5.Arrossegueu i deixeu anar el vostre robot a RoboDK o seleccioneu Fitxer i després Obre (pot trigar uns segons a carregar-se).
Seguiu aquests passos per dividir un objecte en diferents peces perquè puguem tractar cada peça per separat:
6.Si el fitxer CAD que heu descarregat és d'un sol objecte, podeu desagrupar l'objecte (fitxer STEP) fent clic amb el botó dret a qualsevol objecte i seleccionant Divideix l'objecte.
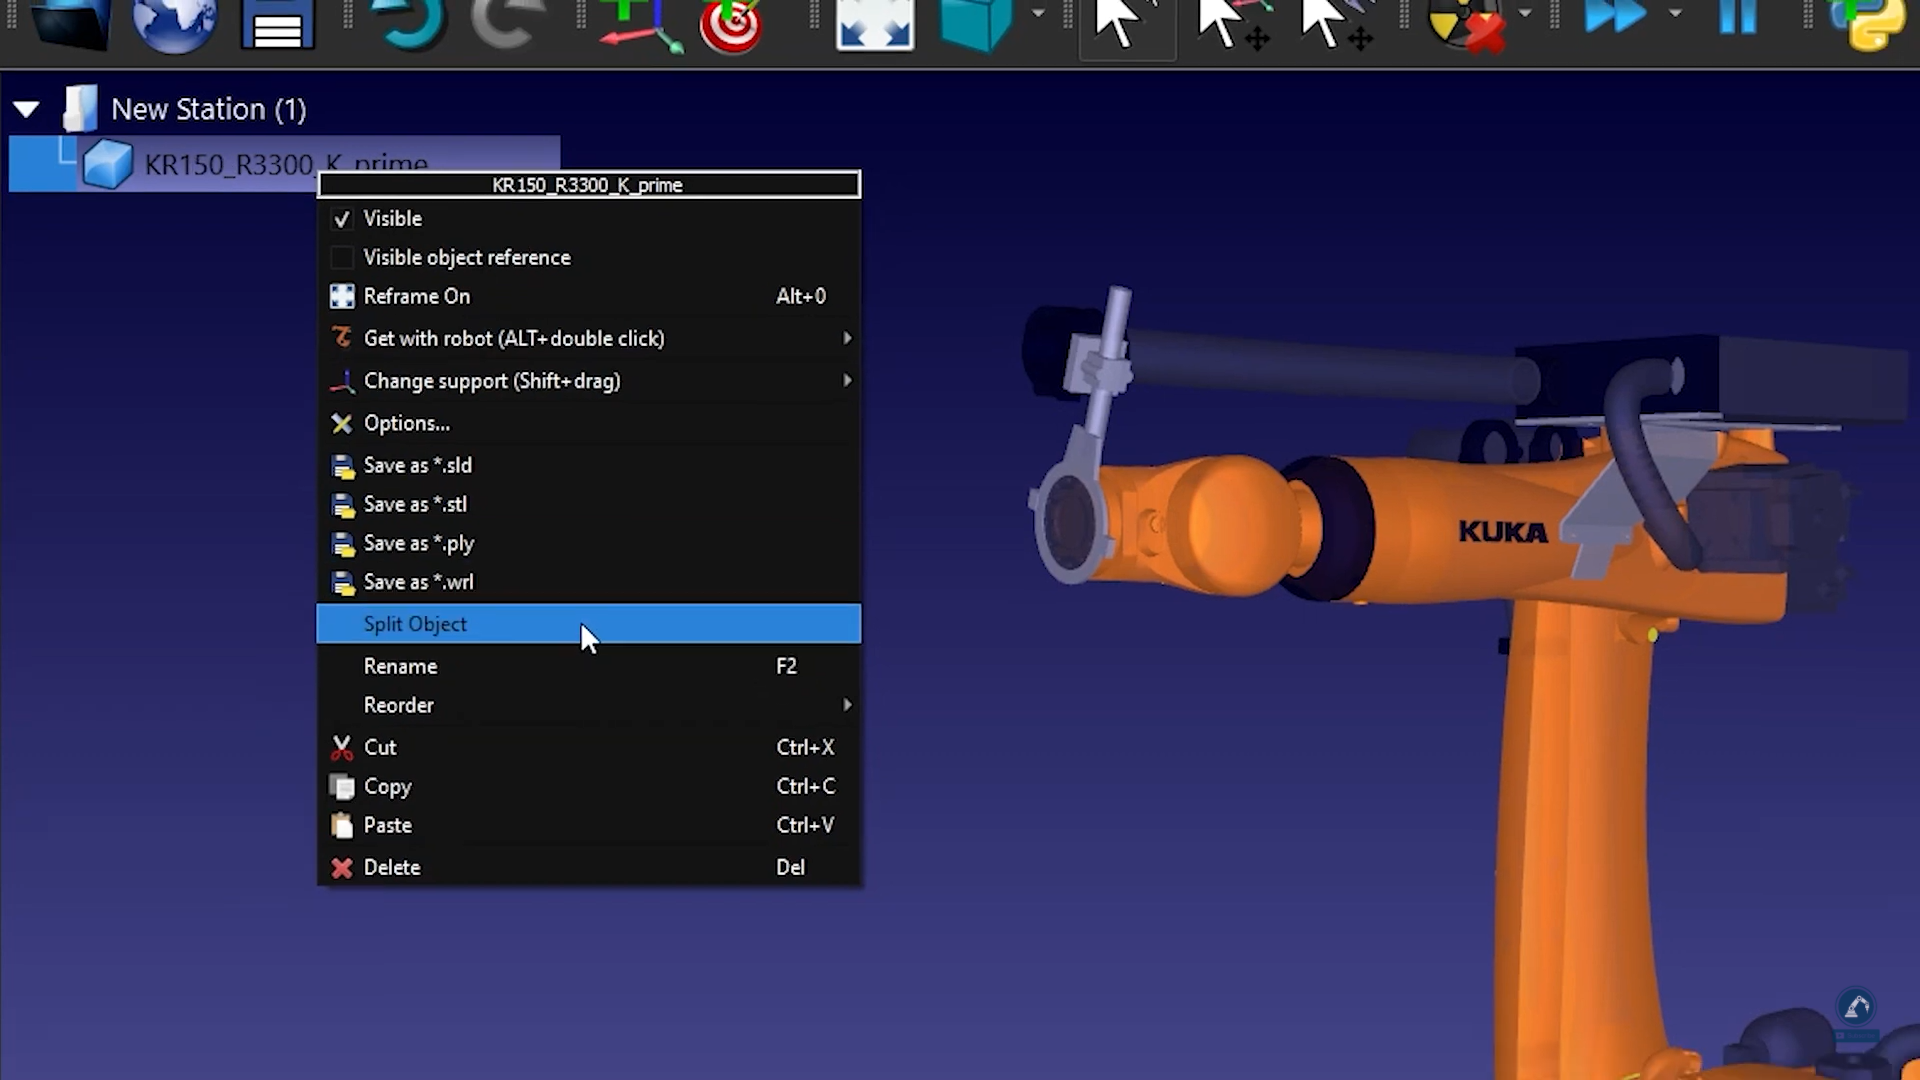
7.Després podeu reagrupar-lo per crear les diferents peces del robot.
Seguiu aquests passos per introduir la informació de cinemàtica del robot a RoboDK:
8.Doneu un nom al vostre robot escrivint-lo a Nom del robot.
9.Si les peces del vostre robot estan en l'ordre correcte, tots els models 3D s'haurien de mostrar correctament. En cas contrari, podeu enllaçar manualment cada objecte a l'articulació correcta del robot.
10.Ompliu les dimensions del robot obrint la fitxa tècnica.
11.A l'esbós 3D de la fitxa tècnica, trobareu tots els valors que busqueu. Ompliu els valors correctes a RoboDK.
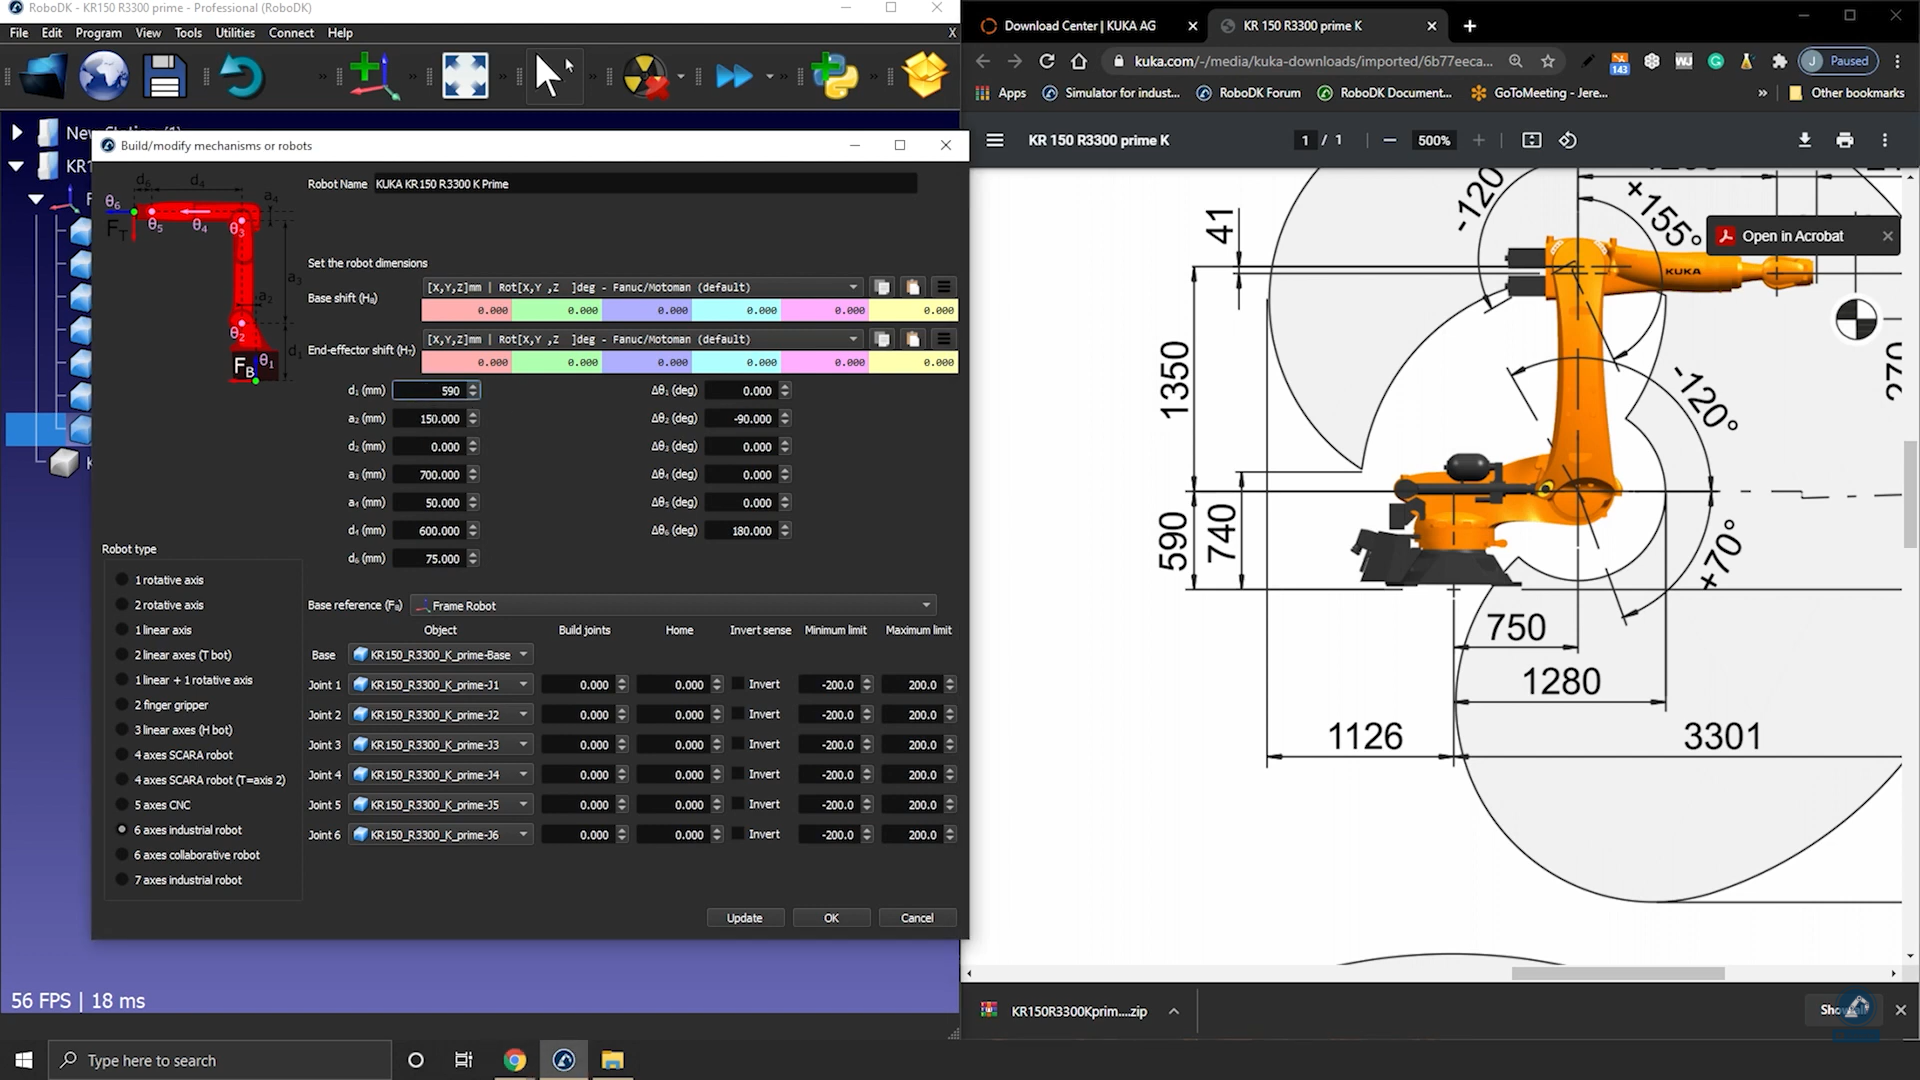
12.Un cop estigueu satisfets amb el resultat de la cinemàtica del robot, seleccioneu Actualitza.
Com acoblar les articulacions del robot
Alguns robots tenen dues articulacions acoblades, la qual cosa significa que dues de les articulacions del robot són dependents. Per exemple, els robots Fanuc tenen l'articulació 2 i l'articulació 3 enllaçades.
Seguiu aquests passos per acoblar les articulacions del vostre robot a RoboDK:
1.En primer lloc, feu doble clic al robot per obrir el panell del robot.
2.Feu clic a Paràmetres per obrir la pestanya Paràmetres del robot.
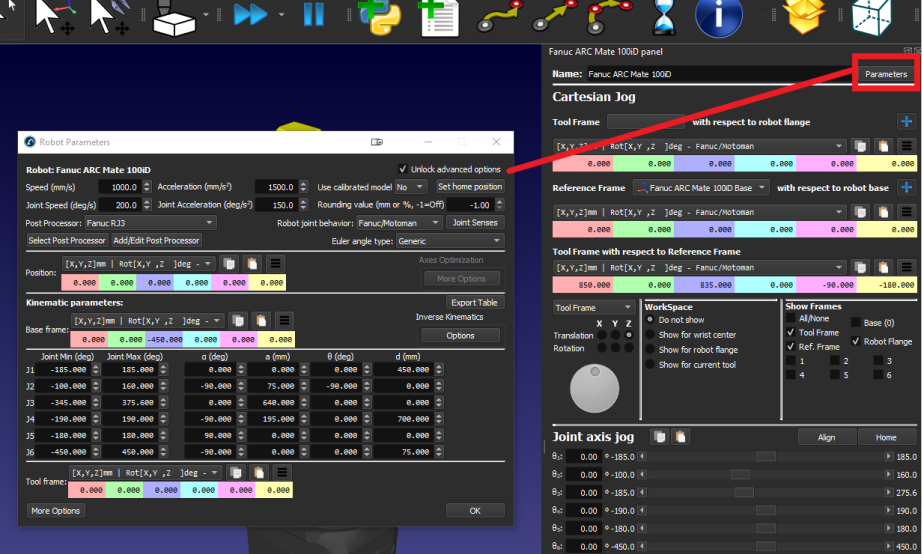
3.Marqueu la casella Desbloquejar opcions avançades.
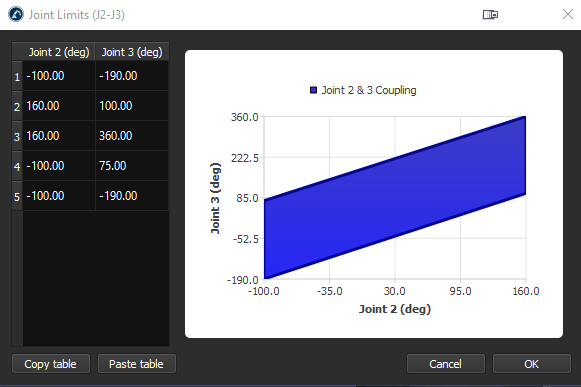
4.Feu clic a Sentits de les articulacions per obrir la pestanya Sentit de l'eix de les articulacions. Els 6 primers valors representen la direcció de rotació de les articulacions i l'últim valor és l'acoblament de l'articulació 2 i 3. Canvieu el 7è valor a -1 per enllaçar les articulacions. S'obrirà una nova pestanya amb el polígon de límits d'acoblament de les articulacions; podeu editar els límits per evitar que el robot xoqui amb si mateix.