Com modelar un carril lineal de dos eixos
Aquest exemple mostra com modelar un carril lineal de 2 eixos, també conegut com a eixos lineals o via lineal. Els eixos lineals s'utilitzen per ampliar l'abast dels braços robòtics.
Seguiu aquests passos per configurar el vostre model 3D a RoboDK:
1.Importeu el vostre model 3D a RoboDK ➔ arrossegueu i deixeu anar el fitxer STEP a la vostra estació.
2.Obriu el constructor de mecanismes: Utilitats ➔ Modela un mecanisme o robot.
3.Sota Tipus de robot, seleccioneu 2 eixos lineals (T-bot).
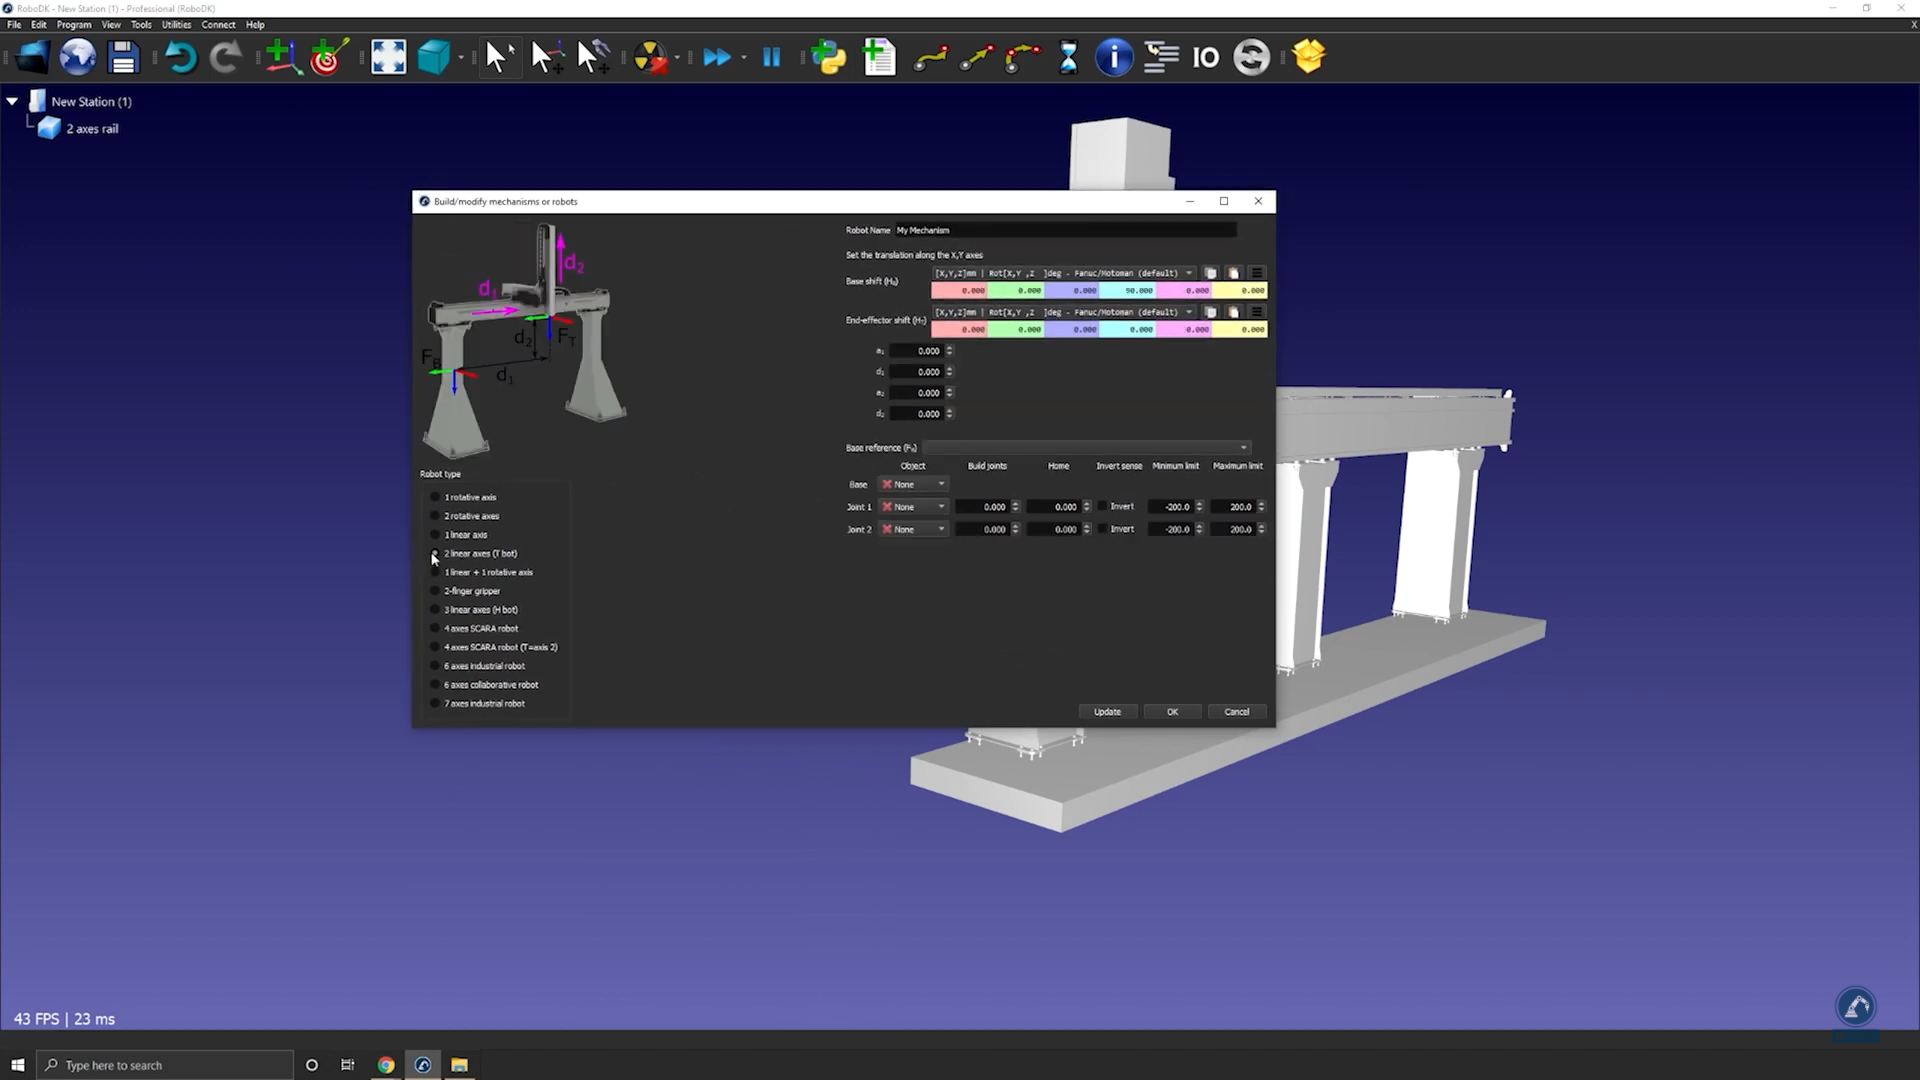
4.Un cop el model estigui dividit en 3 peces, torneu a obrir el constructor de carrils: seleccioneu Utilitats ➔ Modela un mecanisme o robot.
5.Seleccioneu l'opció: 2 eixos lineals (T-bot).
6.Canvieu el nom del vostre robot a T-bot (a sota de Nom del robot).
Seguiu aquests passos per trobar la ubicació del vostre sistema de referència base:
7.Si considereu que el vostre sistema de referència base hauria de ser a la posició 0 del carril, creeu el vostre sistema de referència exactament allà i canvieu-li el nom a Frame Base.
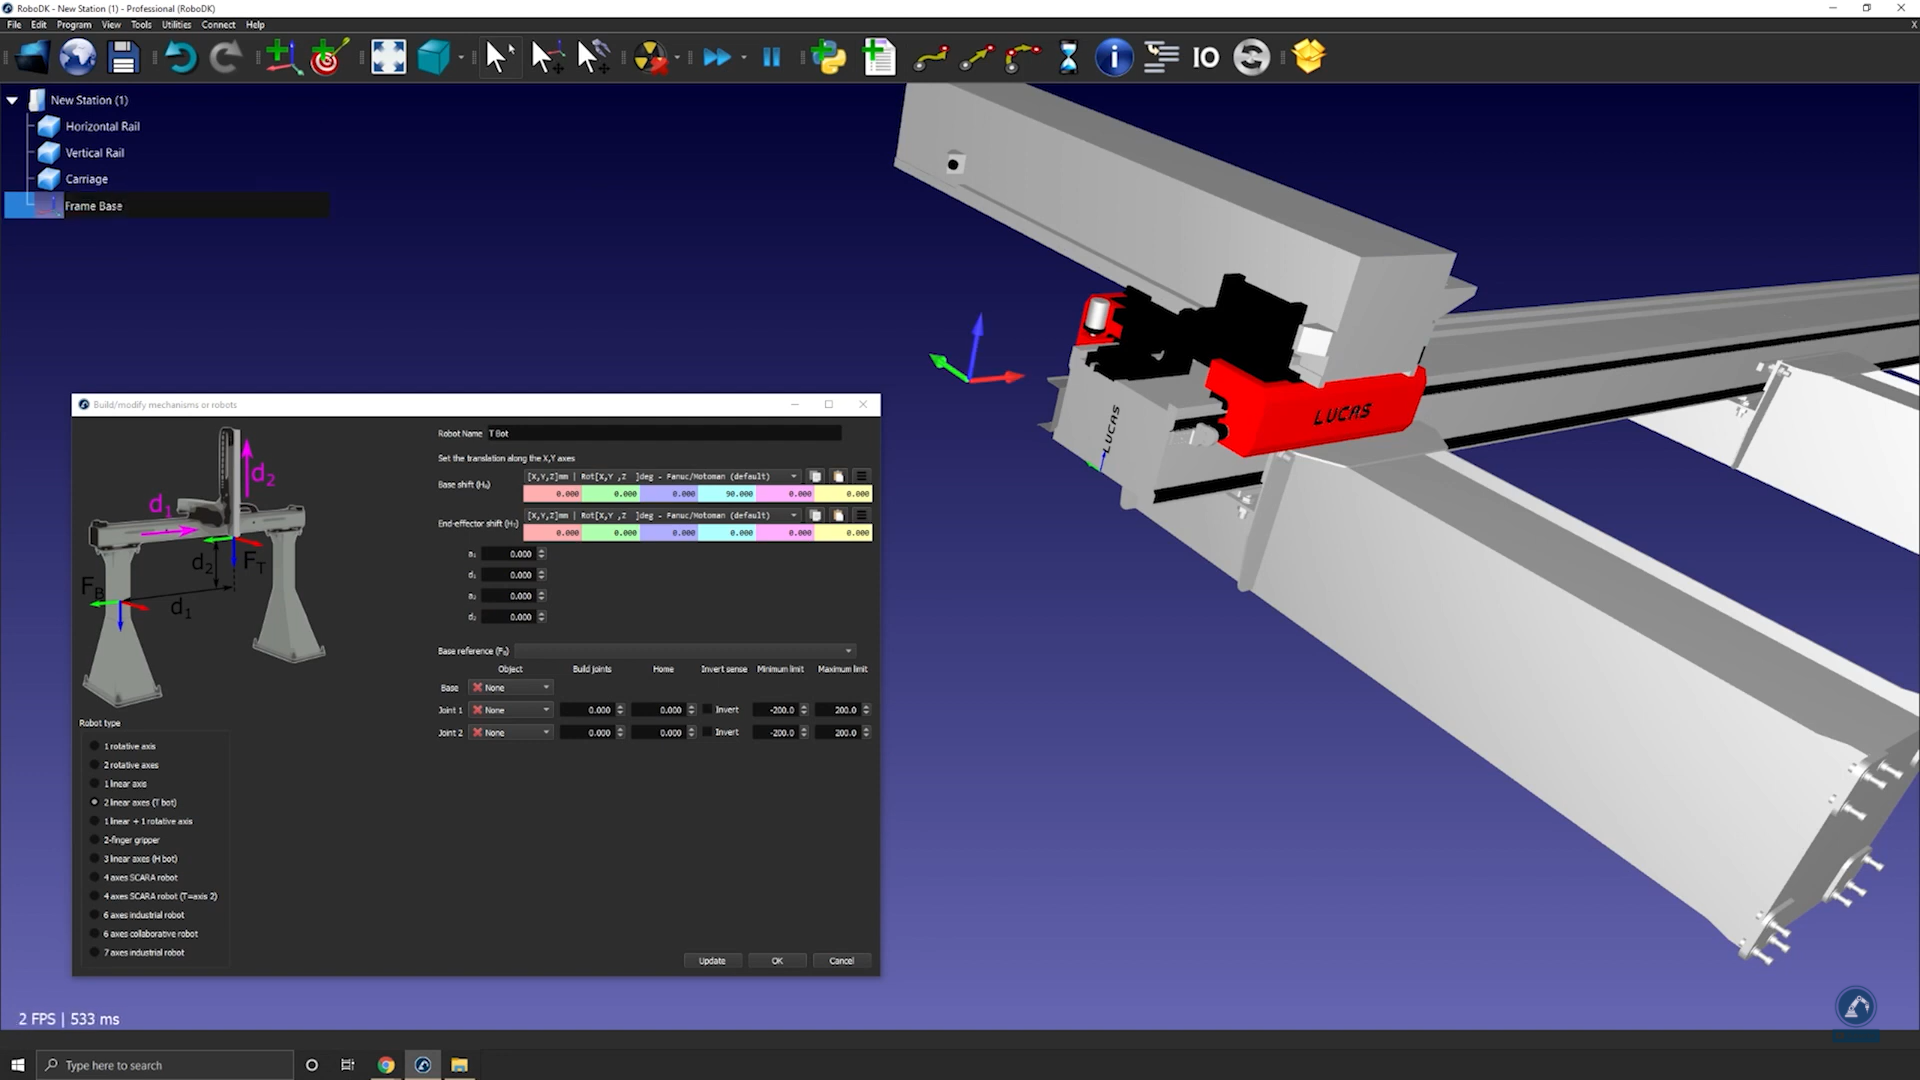
Seguiu aquests passos per modificar la posició del sistema de referència:
8.Obriu el panell del sistema de referència fent doble clic al sistema de referència.
9.Mesureu la posició del centre de la superfície obrint la vostra eina de mesurament: Eines ➔ Mesura.
10.Seleccioneu el punt central de cada vora (com es mostra a continuació) per trobar la distància entre les dues línies.
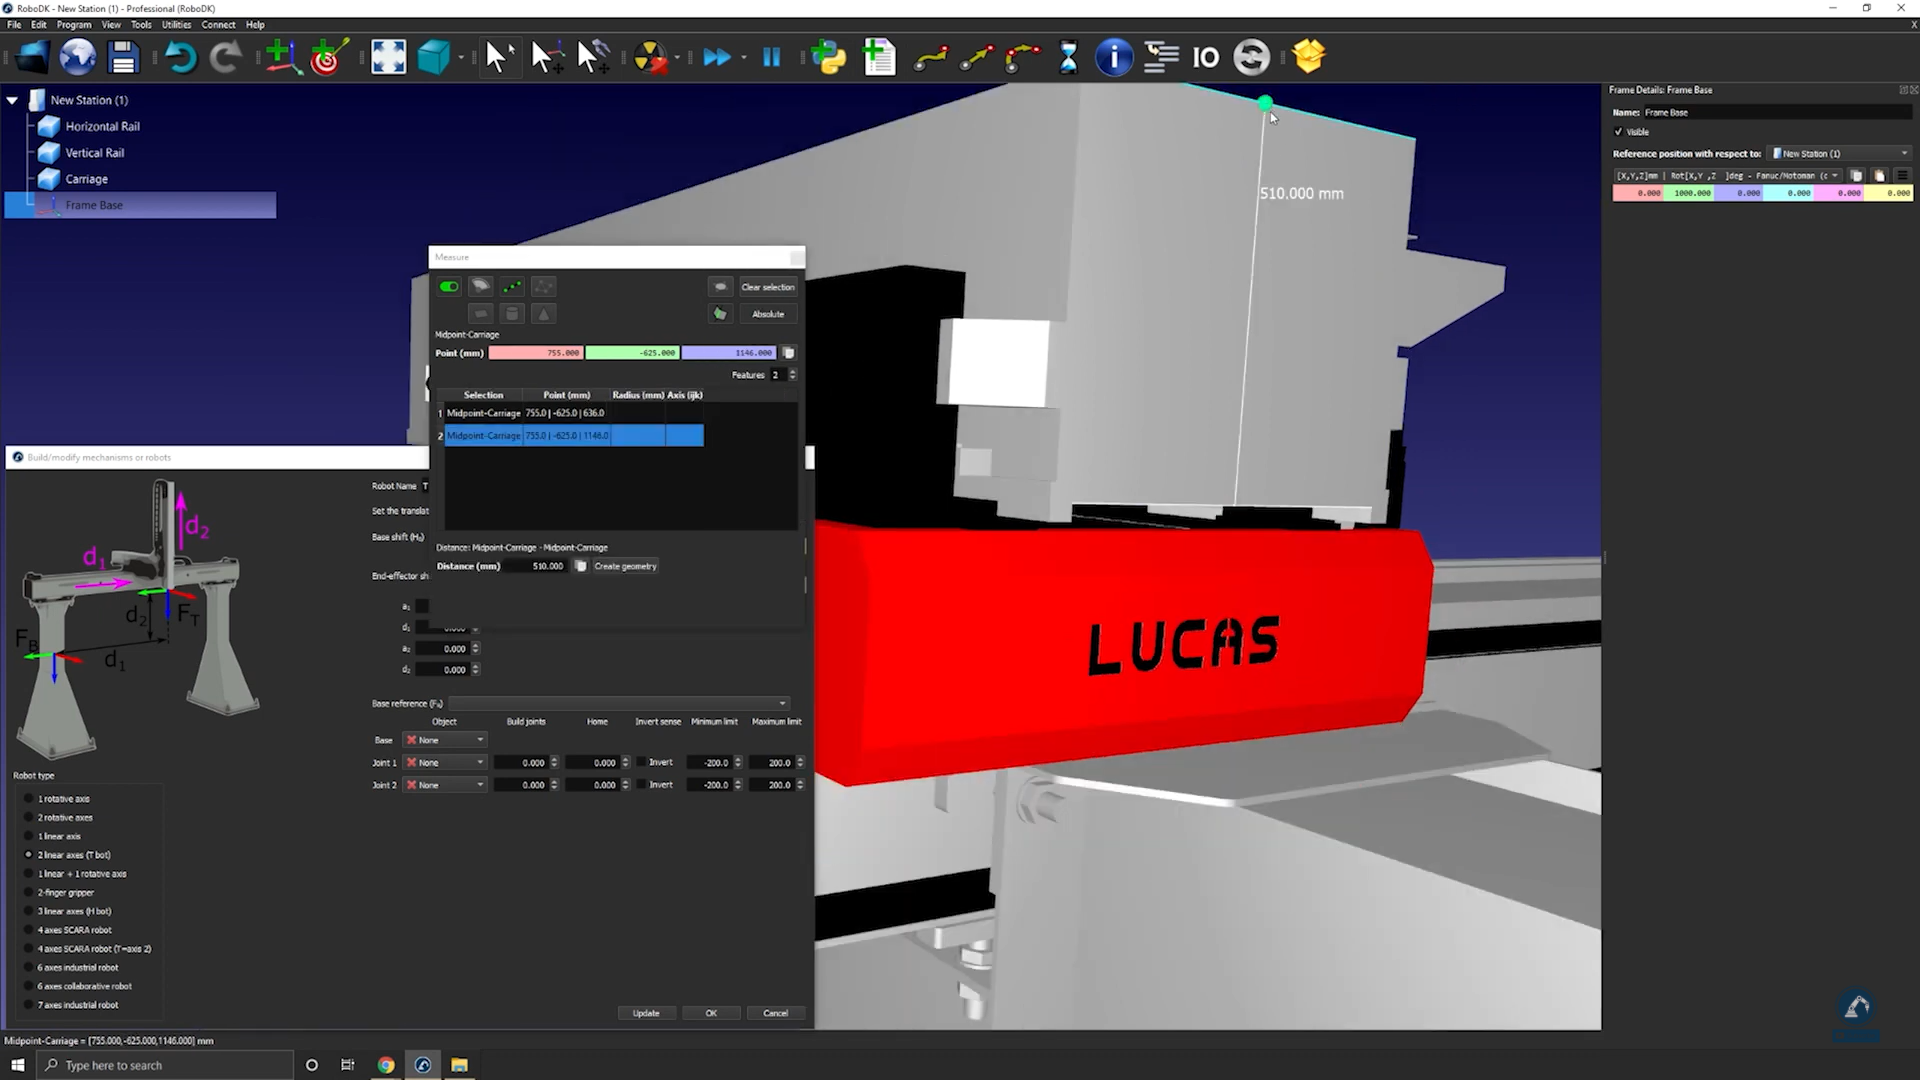
11.Seleccioneu Crea geometria a la finestra Mesura, que crearà una línia entre els dos punts.
12.Seleccioneu Esborra selecció.
Seguiu aquests passos per mesurar la posició del punt central entre les dues línies:
13. Seleccioneu el punt central de la línia.
14.Copieu els valors de la finestra de mesurament i enganxeu-los com a posició del sistema de referència (com es mostra a continuació).
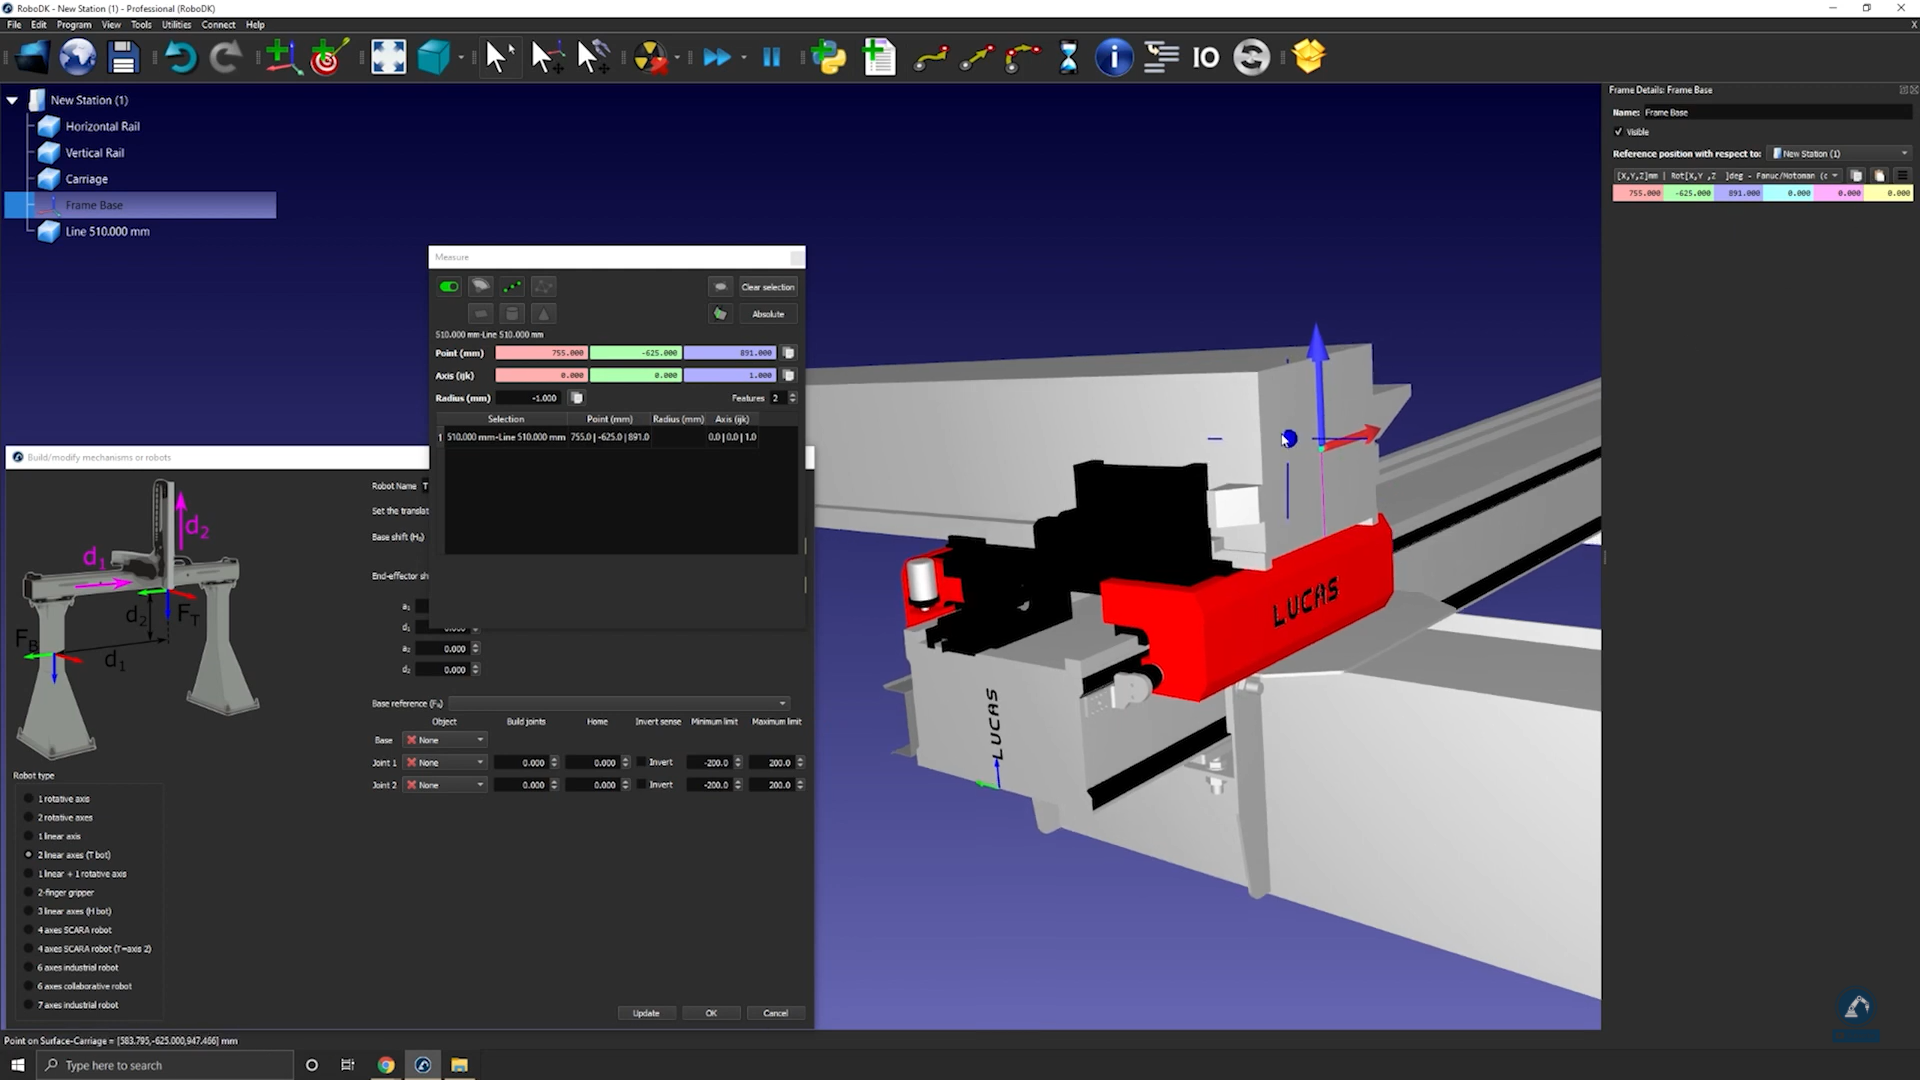
Seguiu aquests passos per assegurar-vos que les orientacions són les mateixes:
15.Gireu 90 graus en sentit antihorari al voltant de l'eix X i després gireu 90 graus al voltant de l'eix Z (com es mostra a continuació).
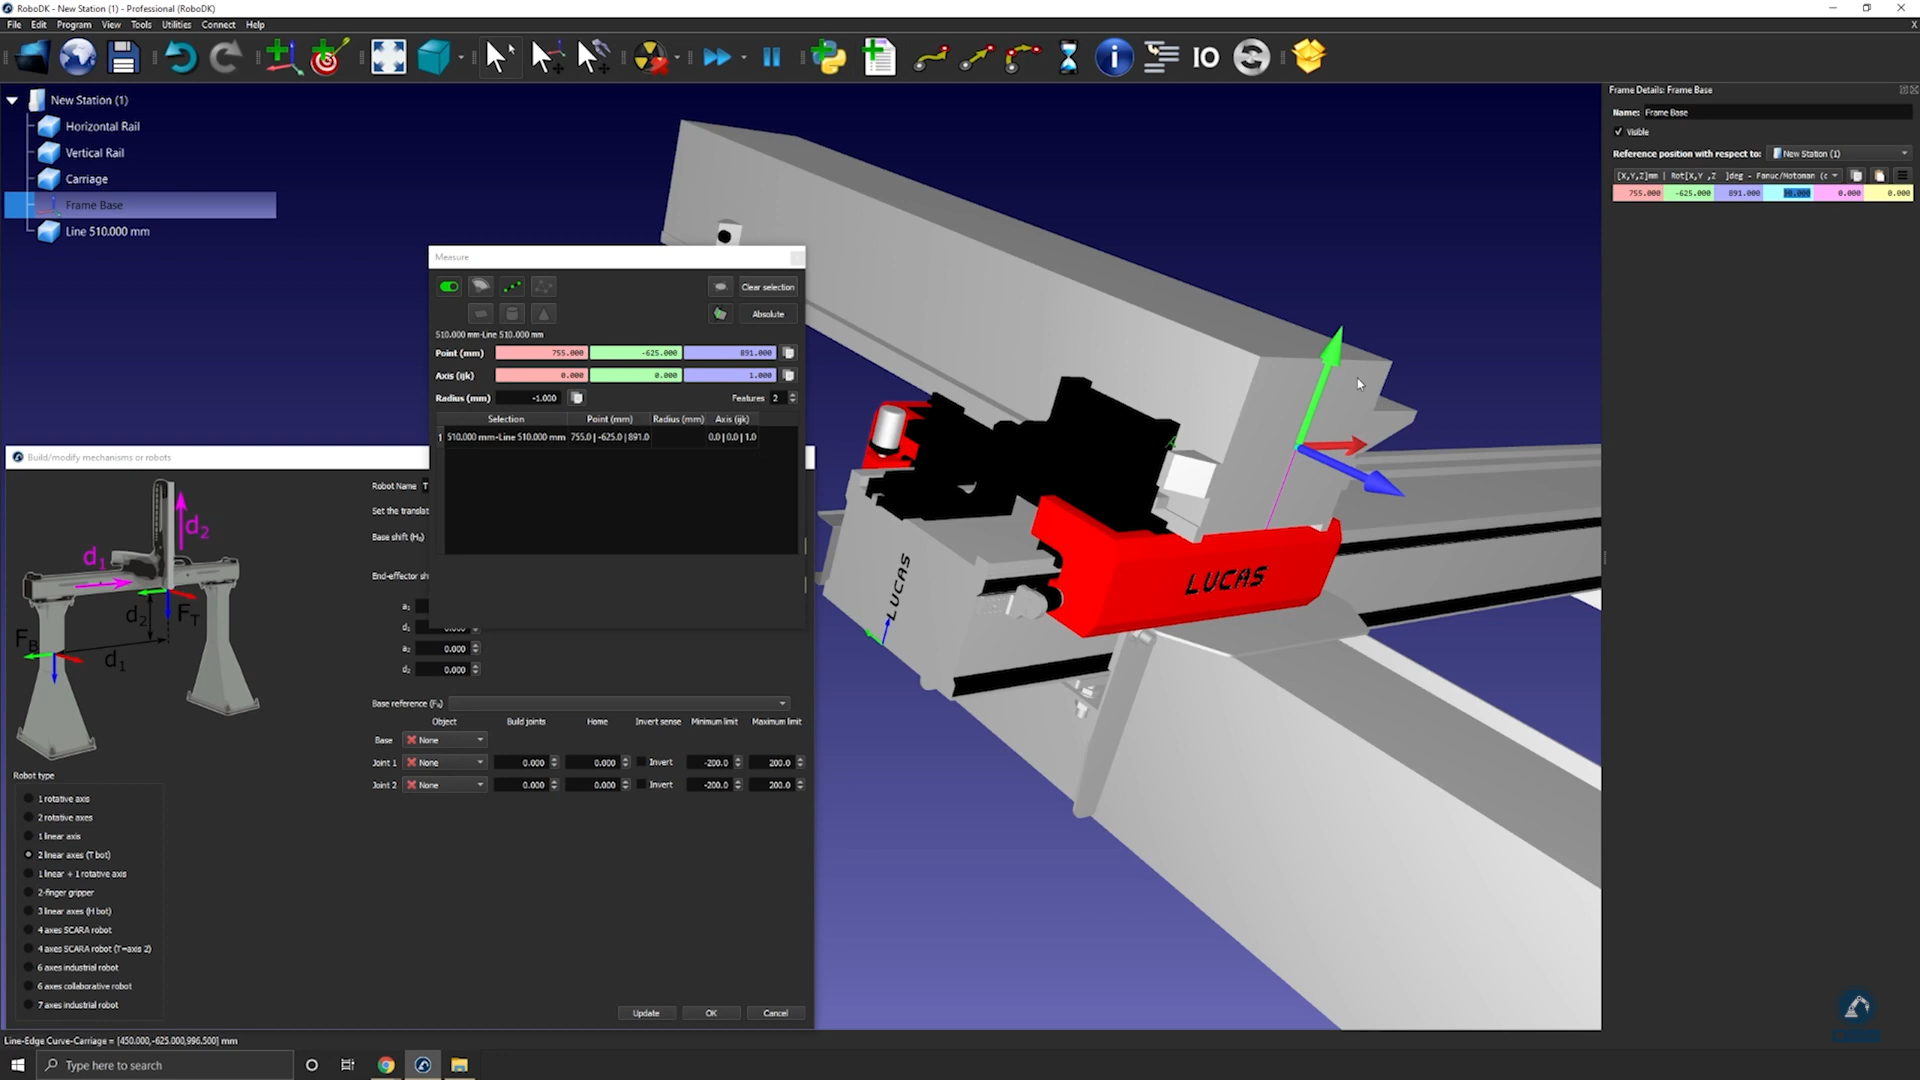
16.Introduïu els mesuraments del carril a la finestra Modela un mecanisme o robot, com es mostra a continuació.
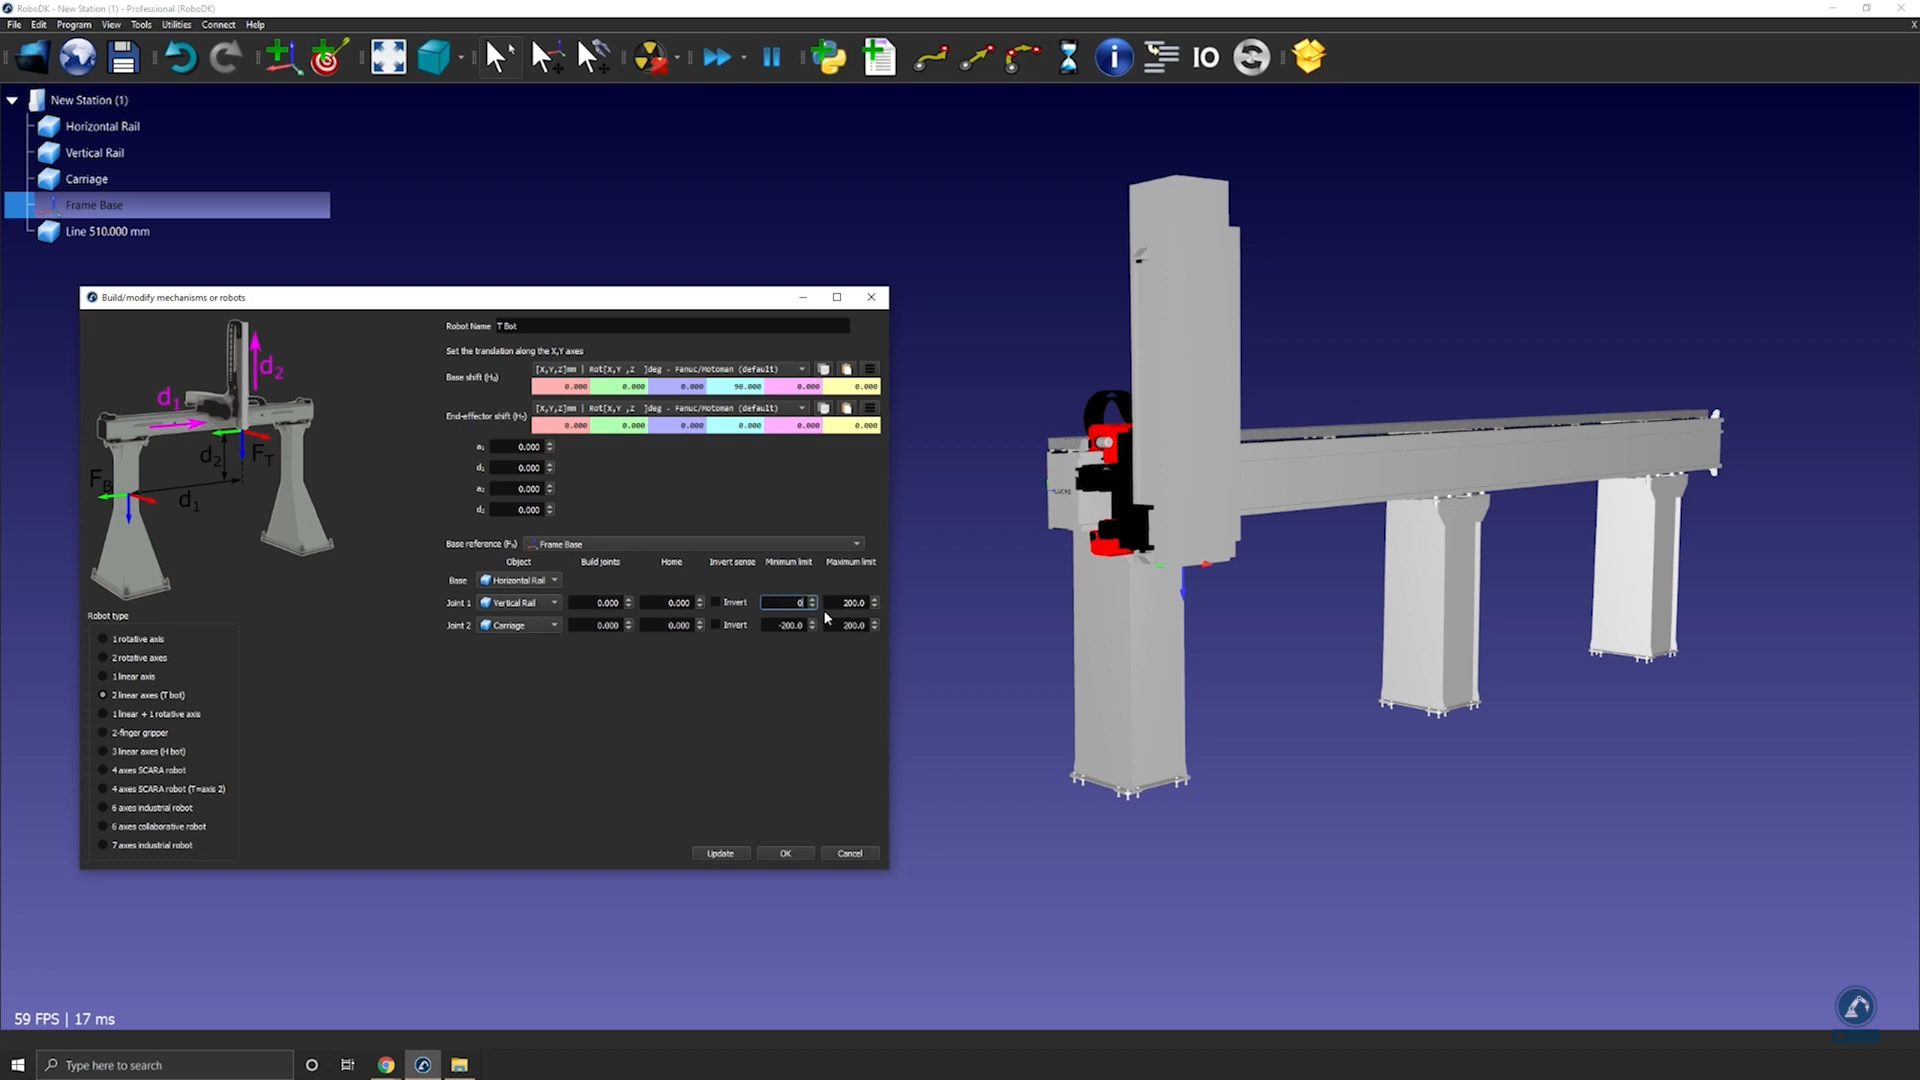
17.Seleccioneu Actualitza per crear el robot.
18.Si esteu satisfets amb els resultats, seleccioneu D'acord a la finestra "Modela un mecanisme o robot".


