Com modelar una pinça paral·lela de dos dits
Podeu modelar una pinça paral·lela a RoboDK utilitzant l'eina Modelar mecanisme o robot. Les pinces paral·leles també s'anomenen pinces de dos dits i permeten que un robot agafi peces.
Seguiu aquests passos per configurar el vostre model 3D a RoboDK:
1.Importeu el vostre model 3D: arrossegueu i deixeu anar el vostre fitxer STEP per carregar-lo a la vostra estació (els fitxers IGES o STL també funcionaran).
2.Obriu el constructor de mecanismes: Utilitats ➔Modelar mecanisme o robot.
3.Seleccioneu Pinça de 2 dits a sota de "Tipus de robot".
4.Podeu canviar el nom del vostre robot a "Gripper".
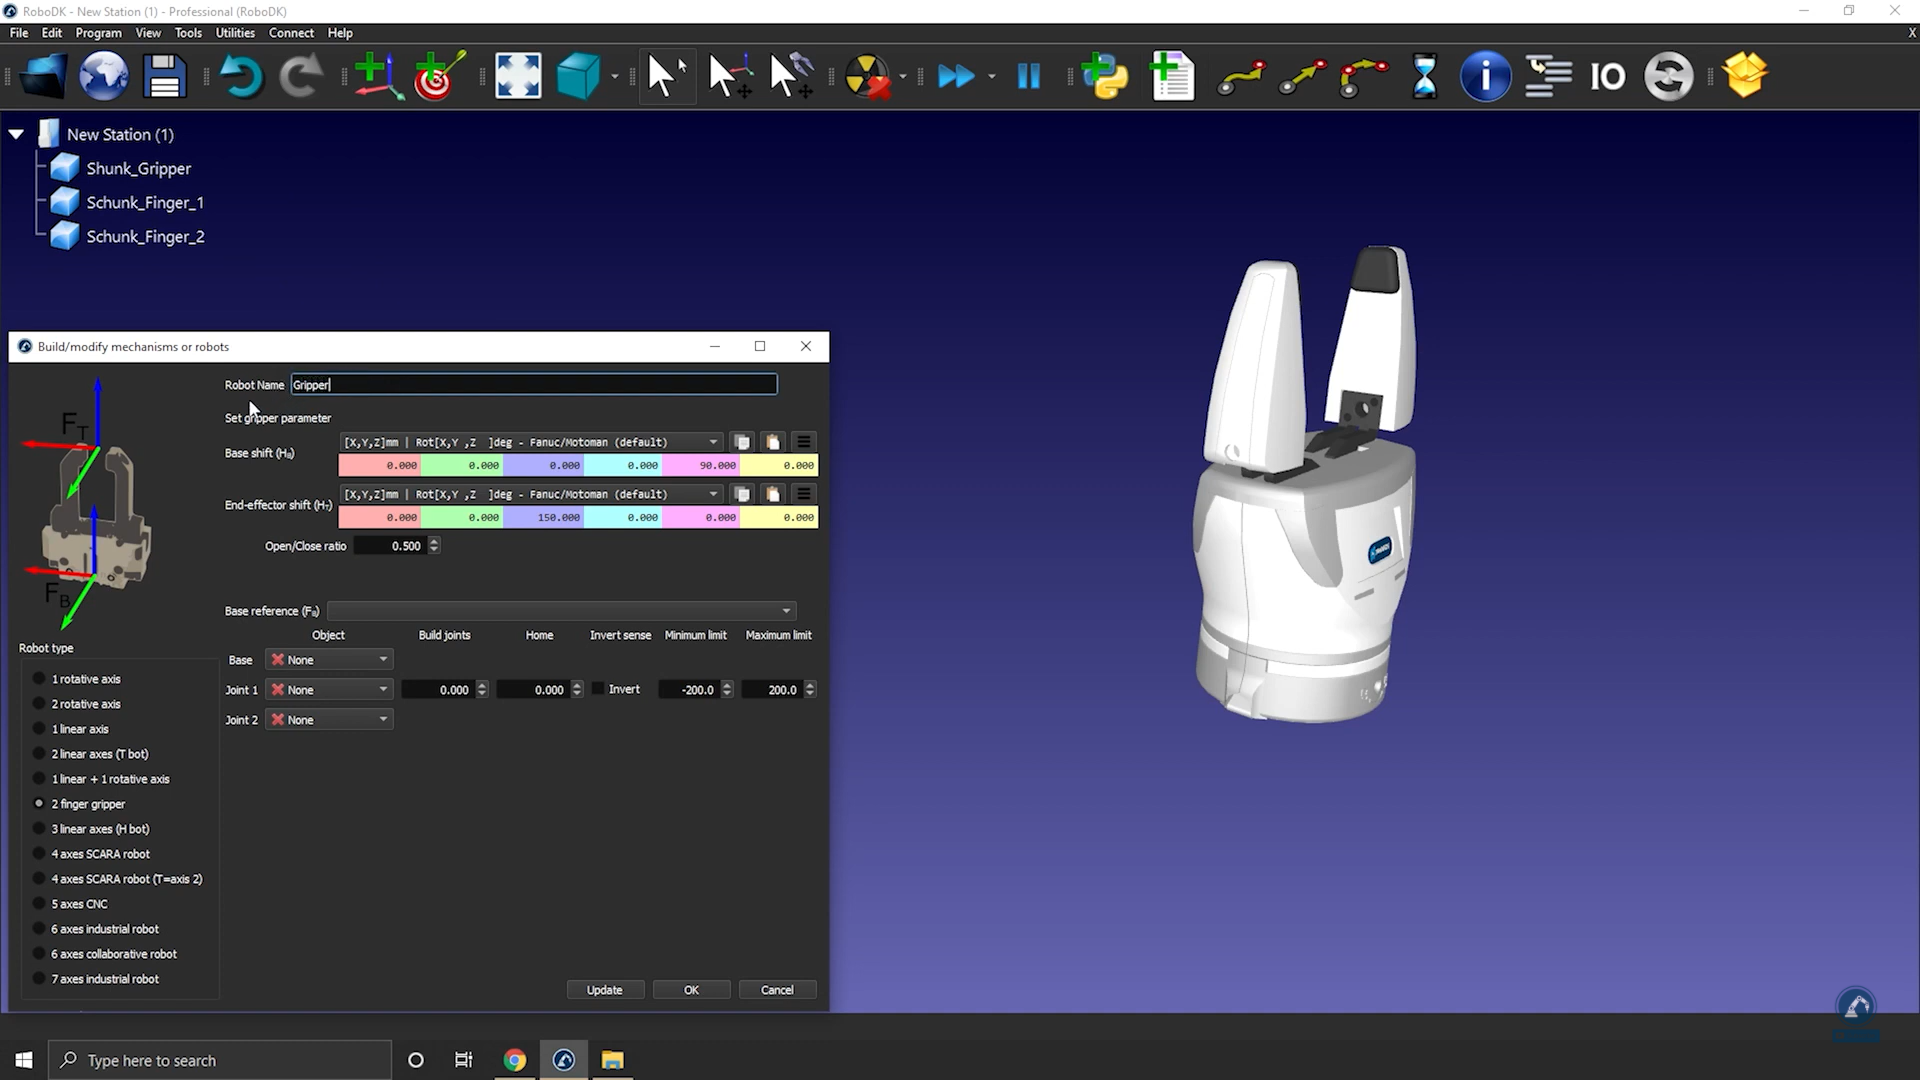
Seguiu aquests passos per a posicionar el vostre sistema de referència base:
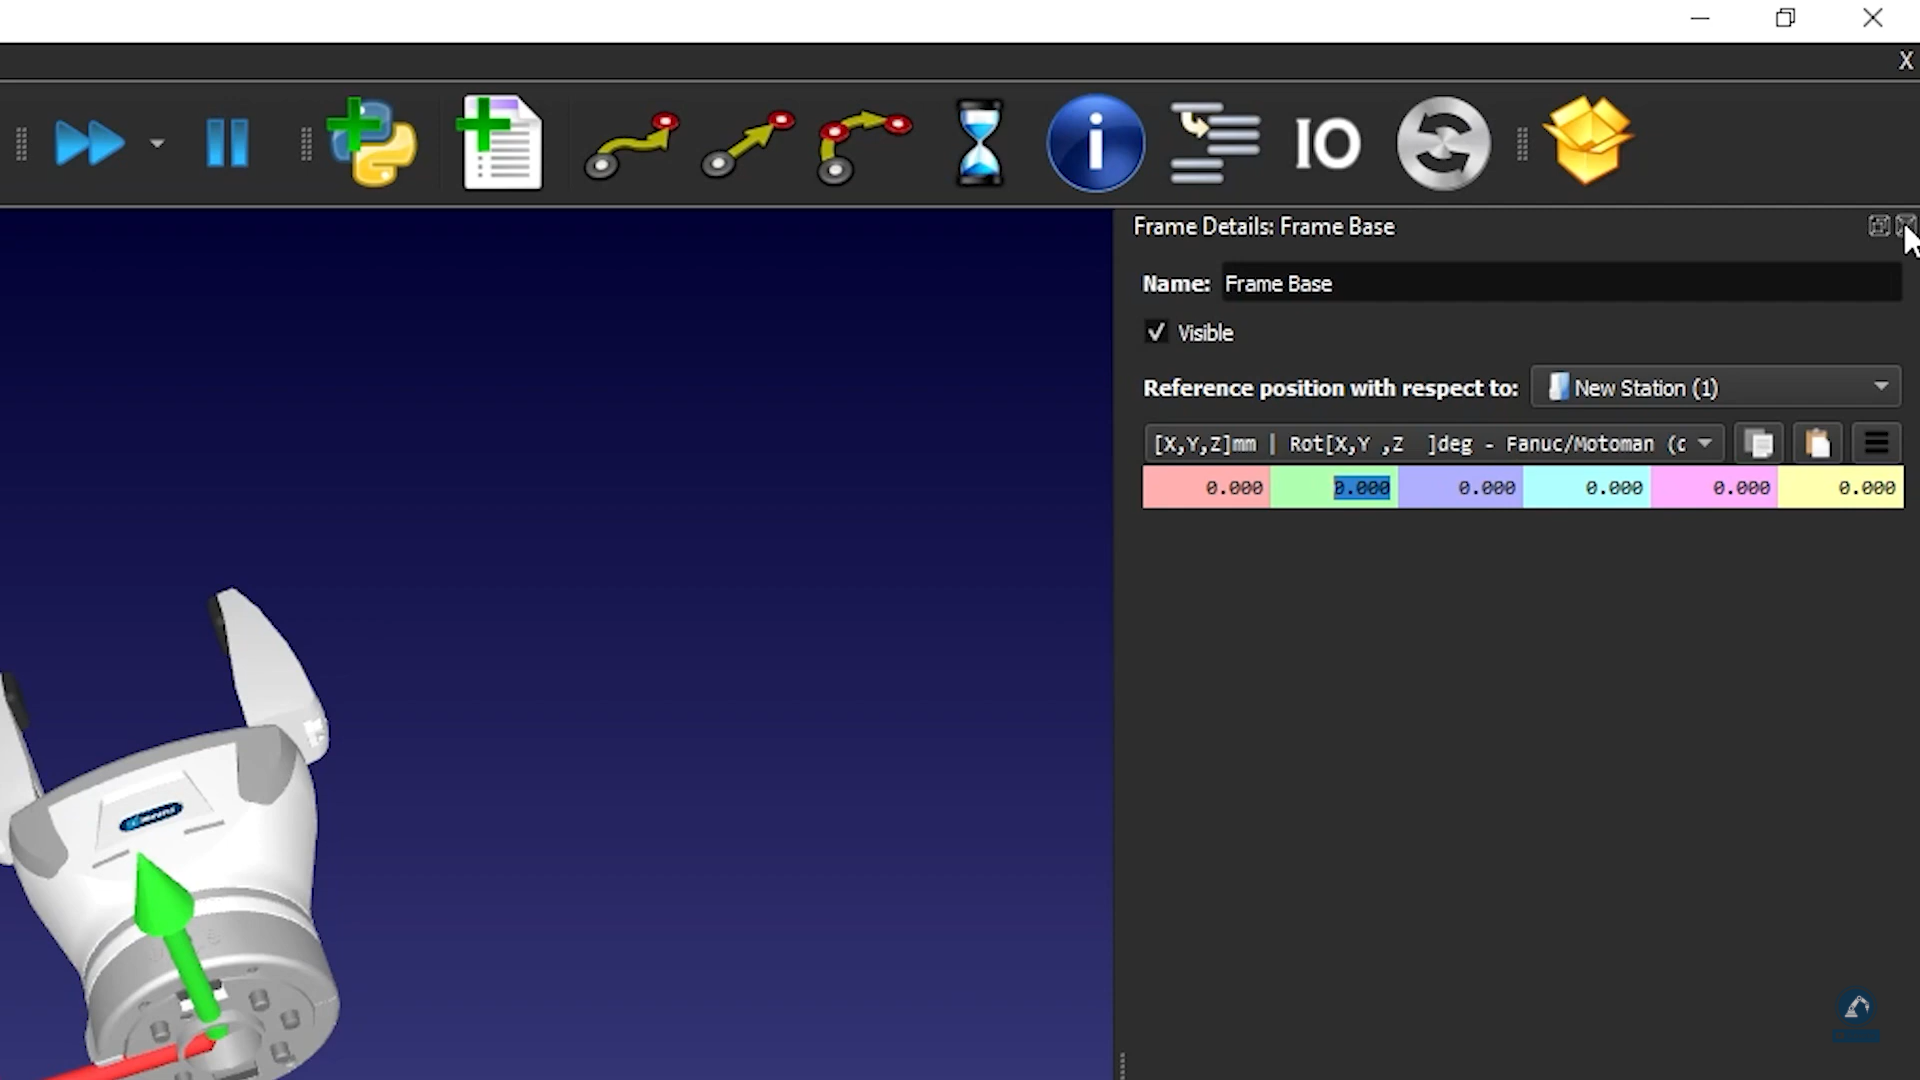
5.Creeu un sistema de referència (hauria d'estar per sota de la pinça) i canvieu-ne el nom a Frame Base.
6.Assegureu-vos que el sistema de referència que acabeu de crear estigui posicionat segons la imatge: porteu el sistema de referència a 0,000 mm (X, Y, Z).
7.Introduïu l'abast de moviment de la pinça: si poseu els dits a la posició 0, el límit mínim serà 0 i el límit màxim serà 80.
8.Seleccioneu Actualitza.
9.Assegureu-vos que es mou en la direcció correcta i que els límits són correctes utilitzant el moviment manual dels eixos de les articulacions (Joint Axis Jog).
10.Si esteu satisfet amb els resultats, podeu prémer D'acord.


