Com modelar un robot cartesià de tres eixos
El següent vídeo mostra com modelar un robot cartesià de 3 eixos (H-bot). Els braços robòtics es poden muntar en eixos externs per ampliar el seu abast.
Seguiu aquests passos per configurar el vostre model 3D a RoboDK:
1.Arrossegueu i deixeu anar el model 3D (com un fitxer STEP o IGES) a RoboDK per carregar-lo a la vostra estació.
2.Obriu el constructor de mecanismes: seleccioneu Utilitats ➔Modelar mecanisme o robot.
3.Sota Tipus de robot, seleccioneu 3 eixos lineals (H-bot).
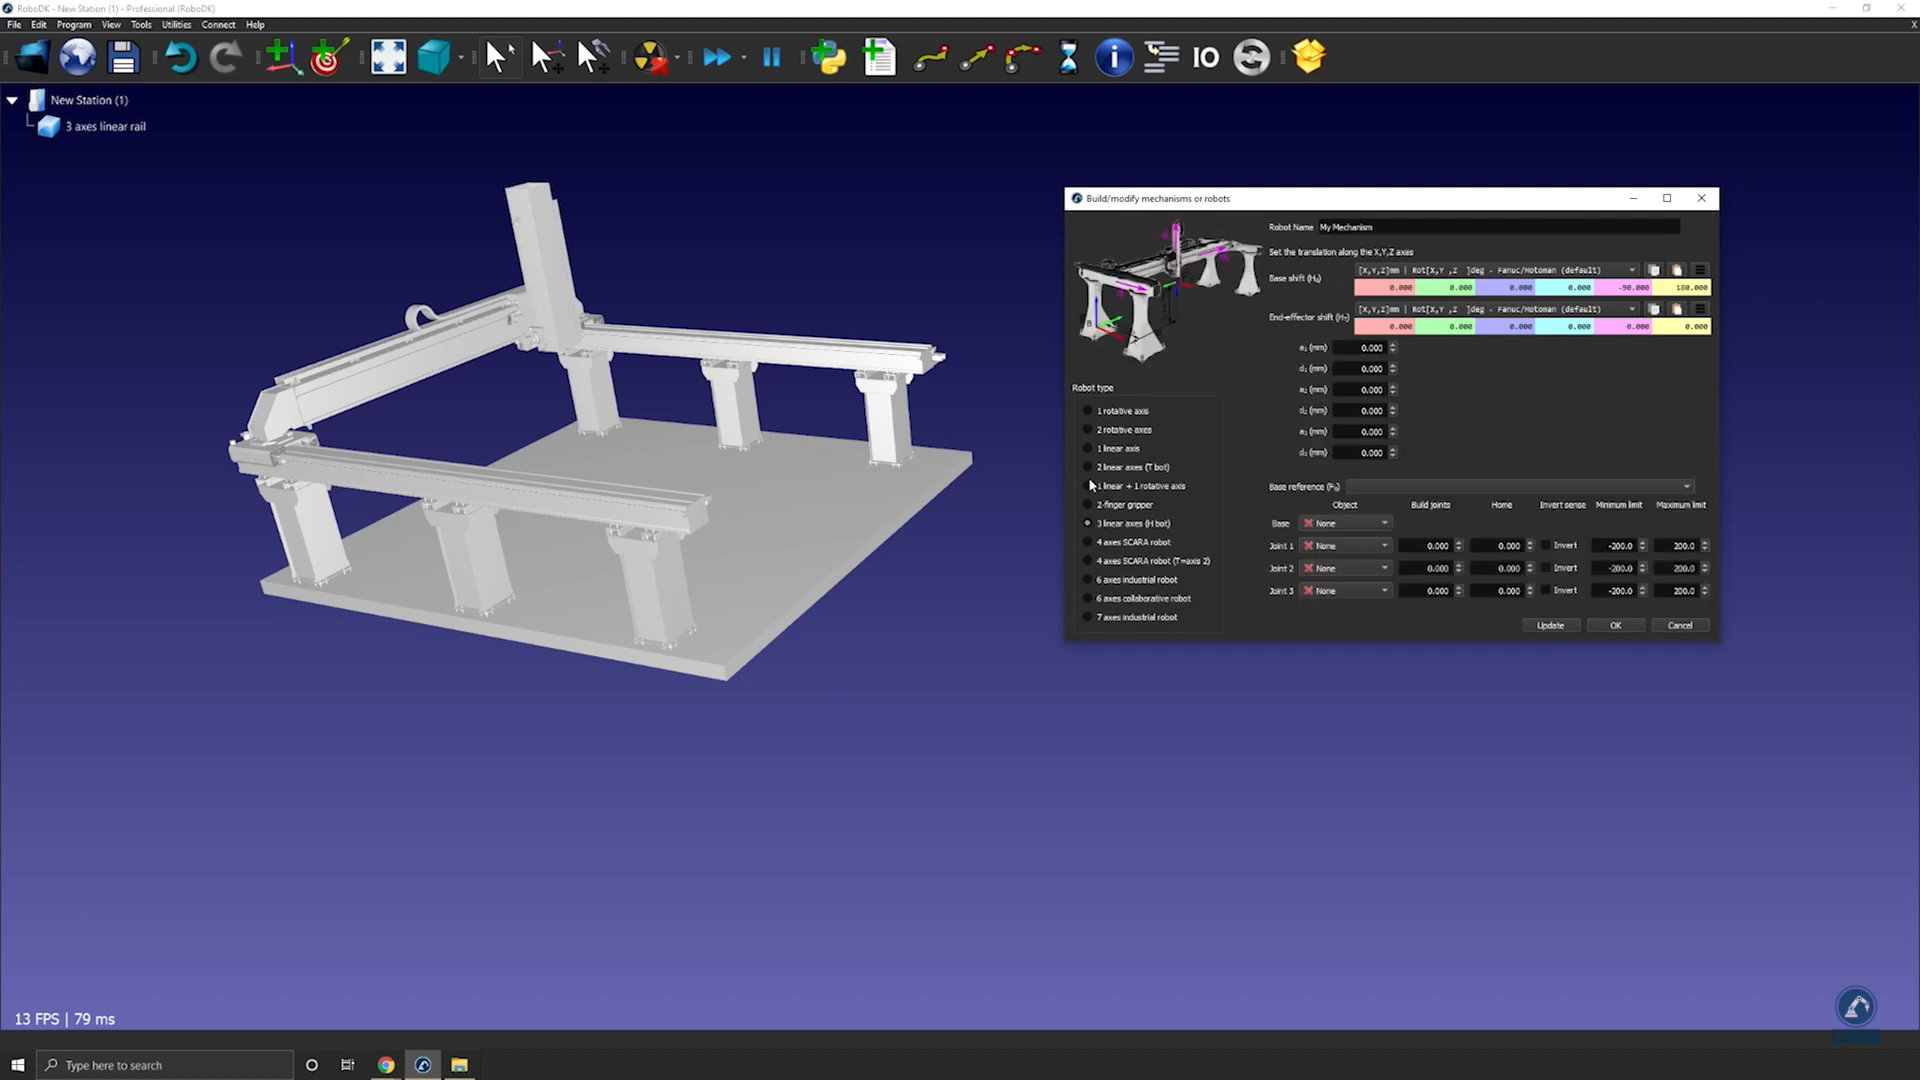
Seguiu aquests passos per crear el vostre sistema de referència base:
4.Un cop el vostre objecte estigui dividit en diverses peces, torneu a obrir el constructor de carrils (seleccioneu Utilitats ➔Modelar mecanisme o robot ➔ 3 eixos lineals).
5.Canvieu el nom del vostre robot a Nom del robot.
6.Creeu un sistema de referència a la posició 0 del carril. Podeu canviar-li el nom a Frame Base.
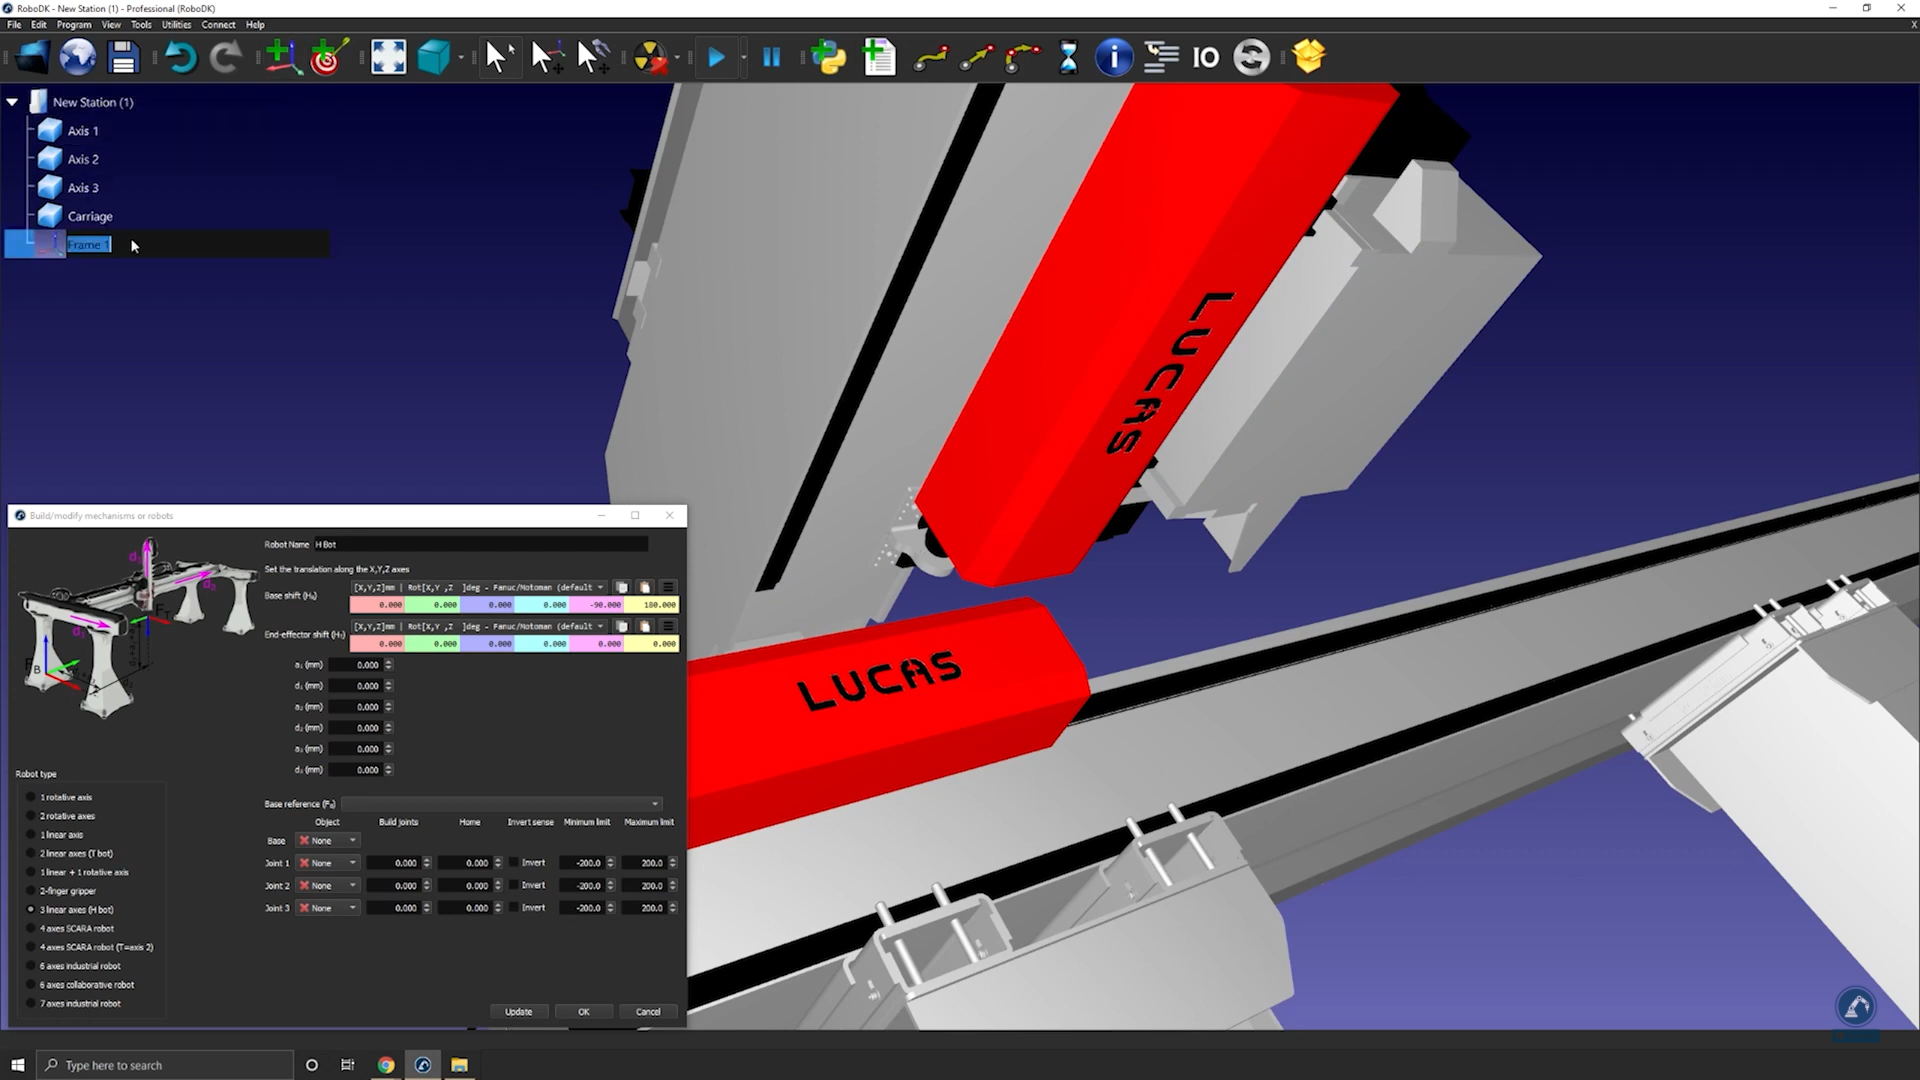
Seguiu aquests passos per modificar la posició del sistema de referència:
7.Obriu el panell del sistema de referència fent doble clic a "Frame Base".
8.Obriu l'eina de mesurament: Eines ➔Mesurament.
9.Seleccioneu la icona que es ressalta a continuació a l'eina de mesurament i després seleccioneu els dos costats del vostre objecte per trobar la distància entre els dos punts centrals.
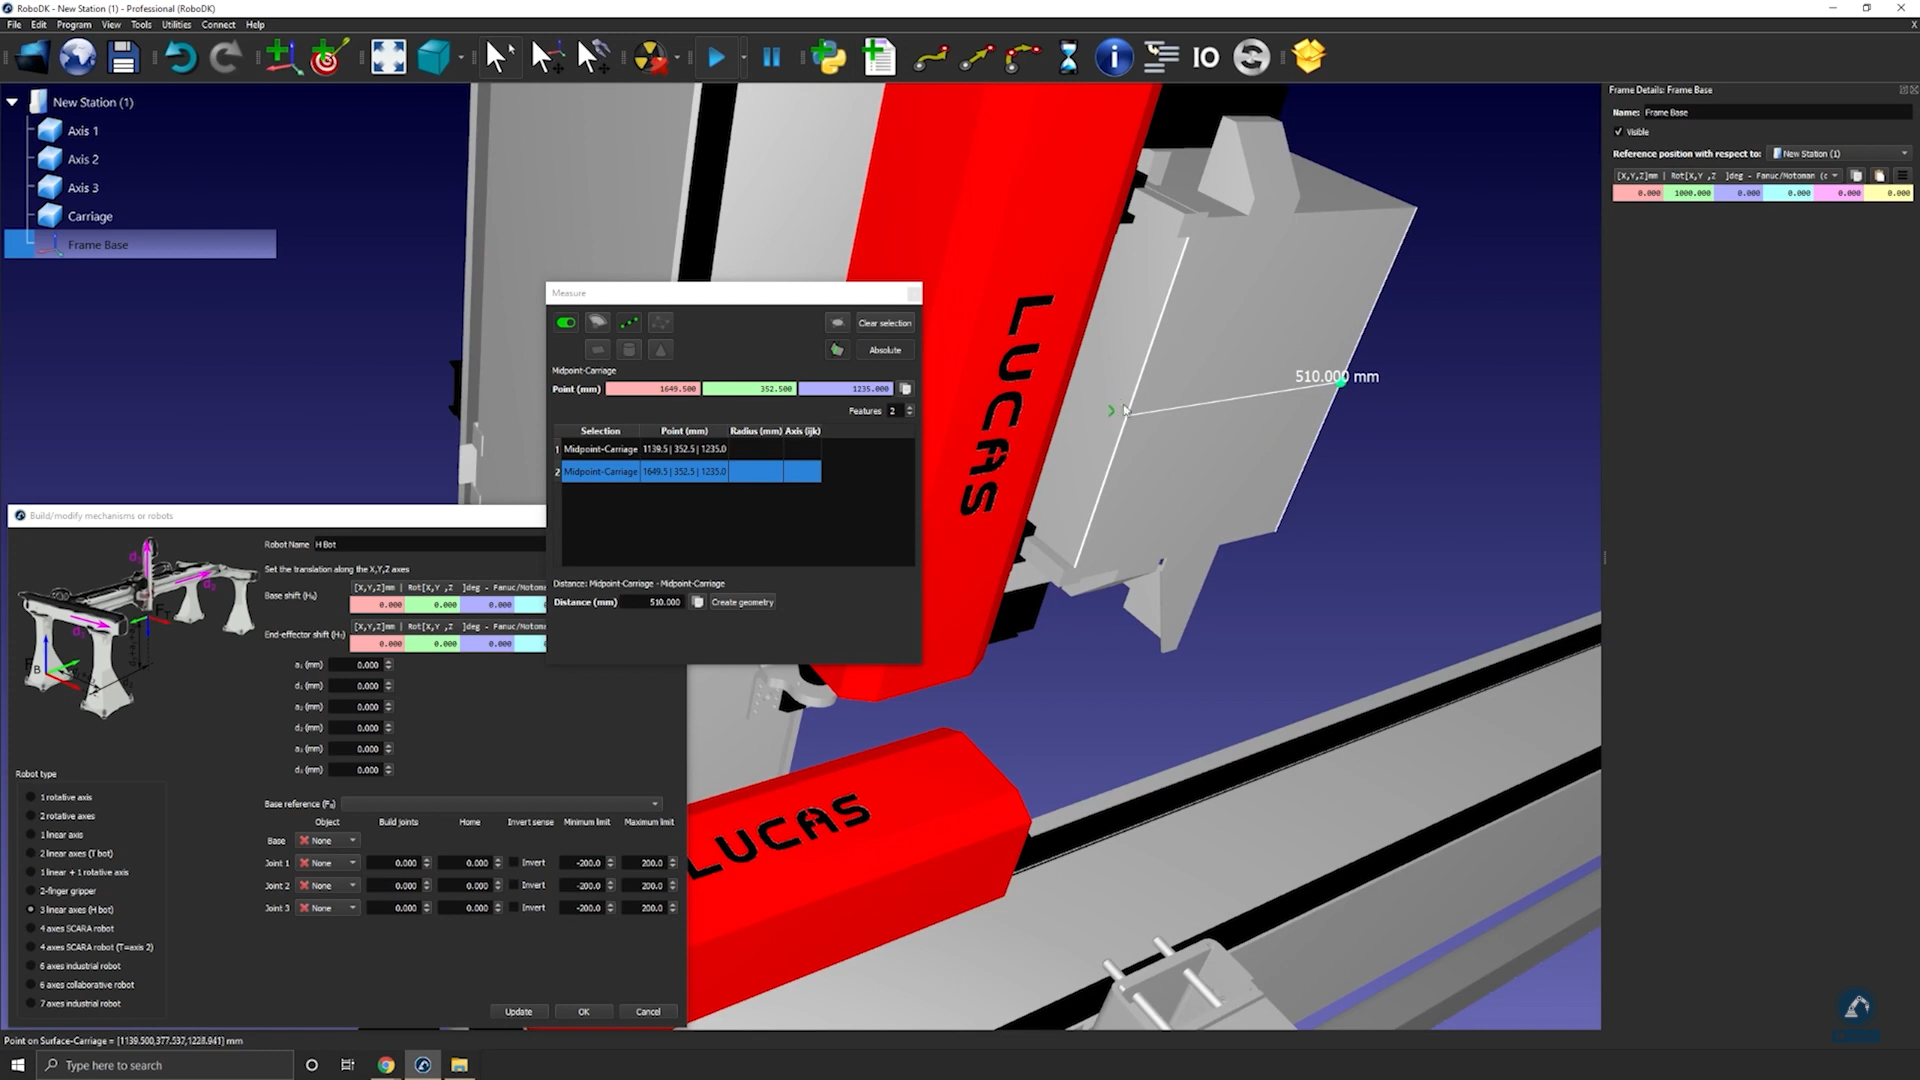
10.Seleccioneu Crea geometria per crear una línia entre els dos punts centrals.
11.Ara que la línia entre els dos punts s'ha creat, podeu seleccionar Esborra selecció.
12.Seleccioneu el centre de la línia per trobar el mesurament del punt central de la línia que acabeu de crear.
13.Copieu els valors i enganxeu-los com a posició del sistema de referència (com es mostra a la imatge de sota) per assegurar-vos que la posició del sistema de referència coincideix amb la imatge de referència.
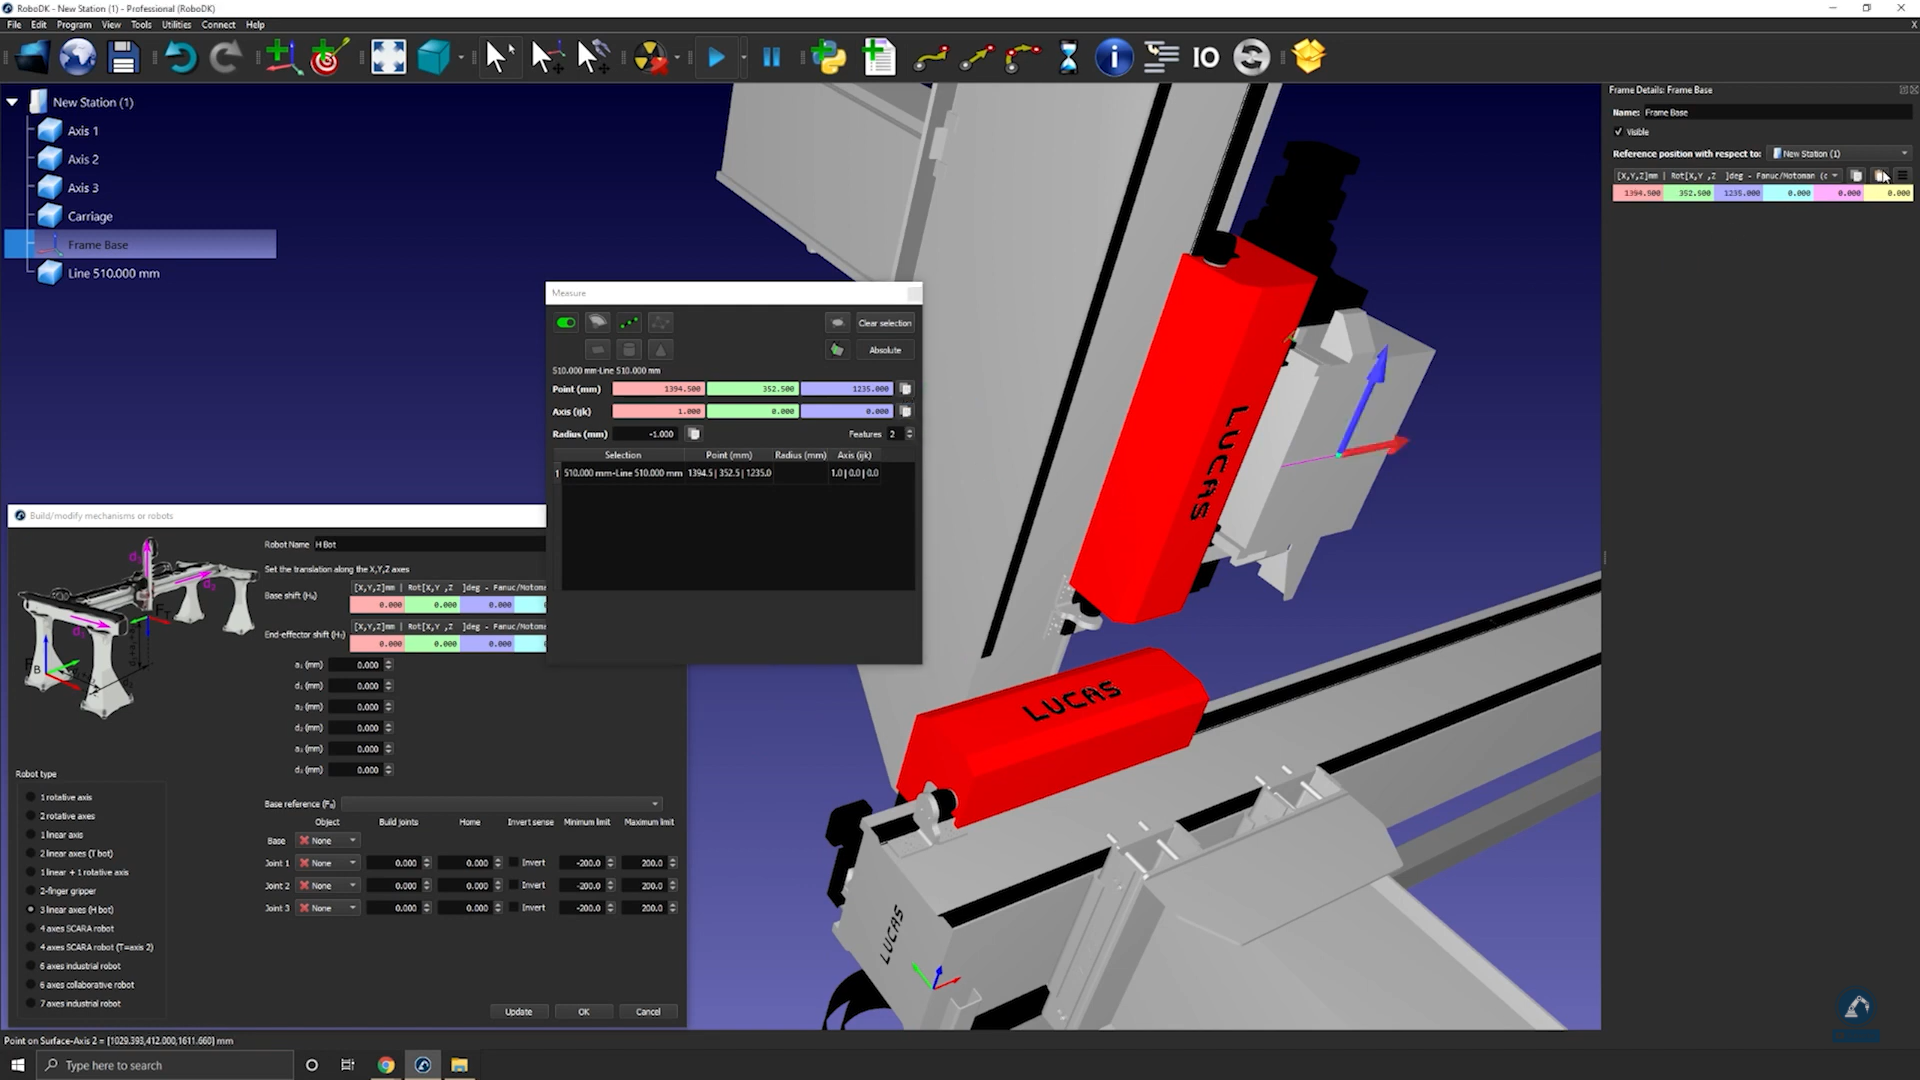
Seguiu aquests passos per assegurar-vos que les orientacions són les mateixes:
14.Gireu 90 graus en sentit antihorari.
15.Seleccioneu Frame Base i després seleccioneu els models 3D dels carrils (seleccioneu cada secció una per una), com es mostra a la imatge següent.
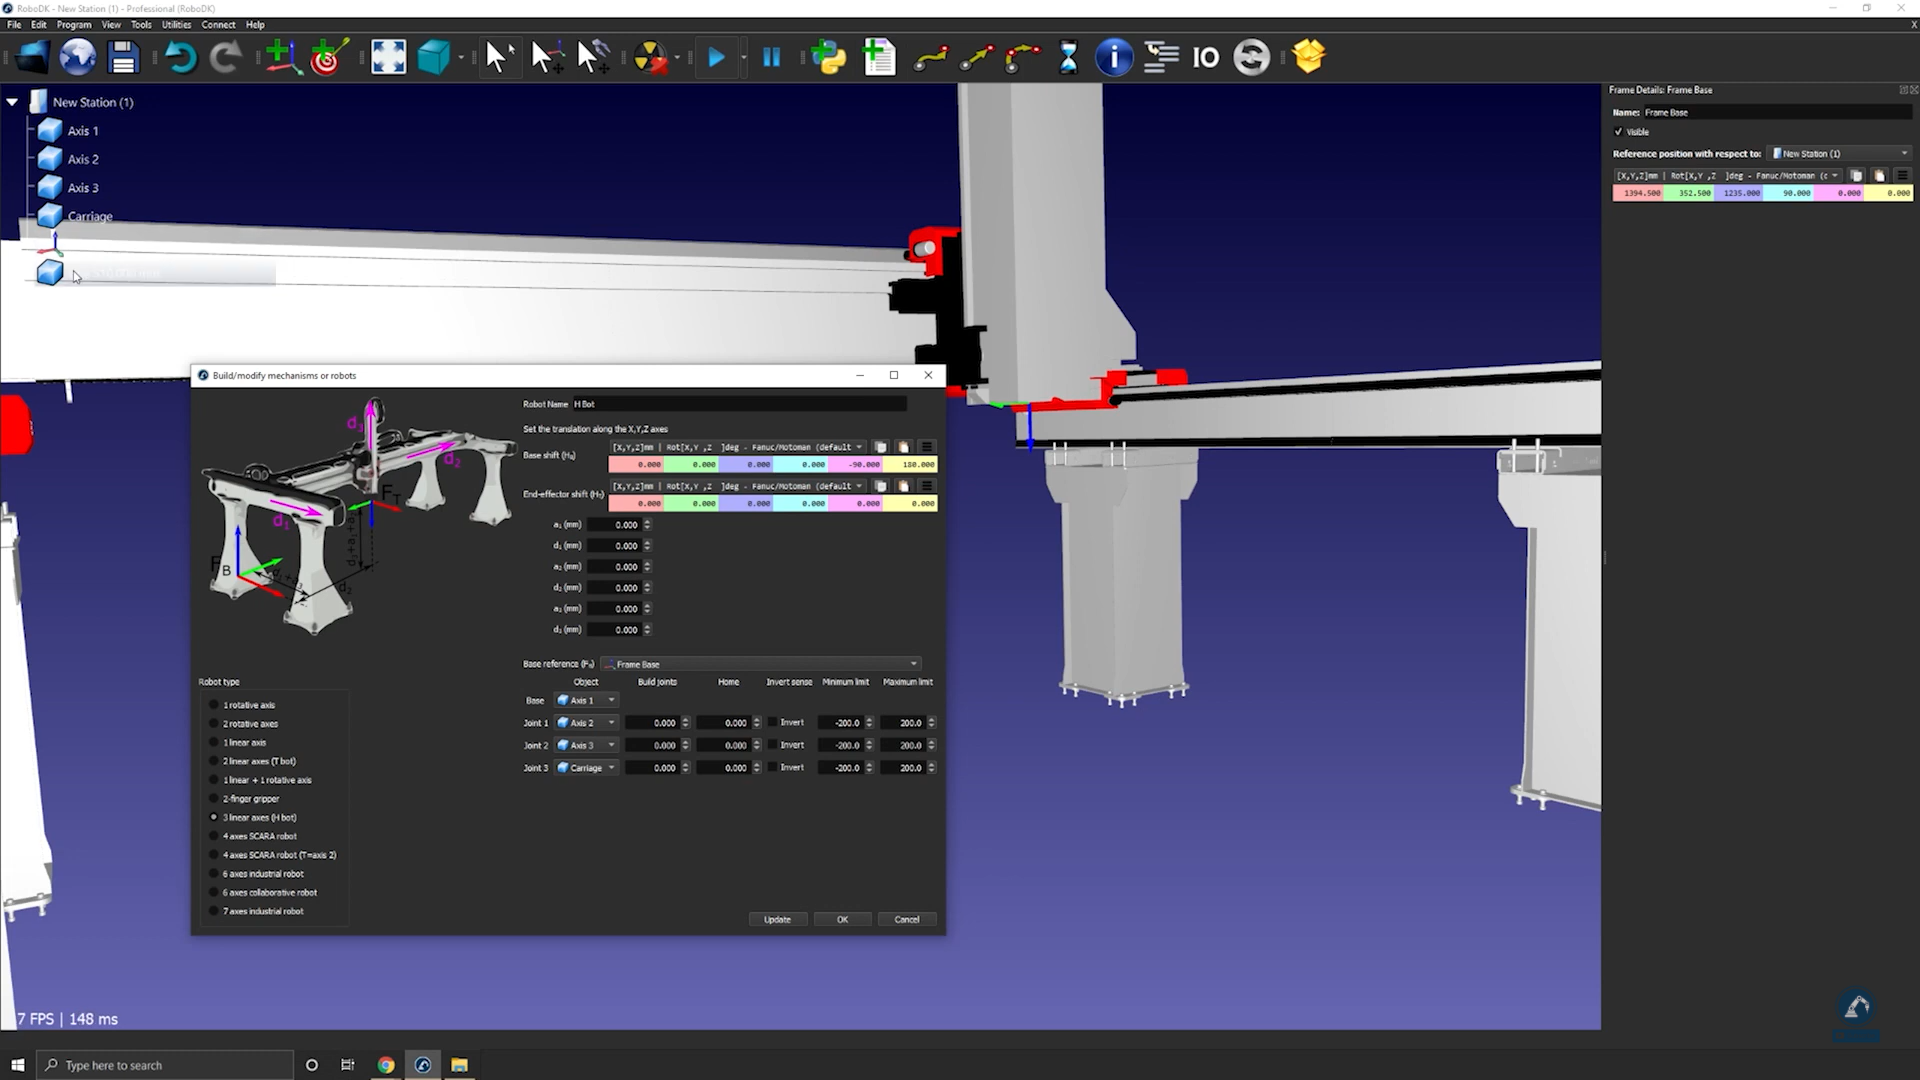
16.Introduïu la longitud de cada carril a la secció de mesurament.
17.Moveu cada eix a la secció de moviment manual de les articulacions (Joint Axis Jog) per assegurar-vos que cada eix es mou correctament.
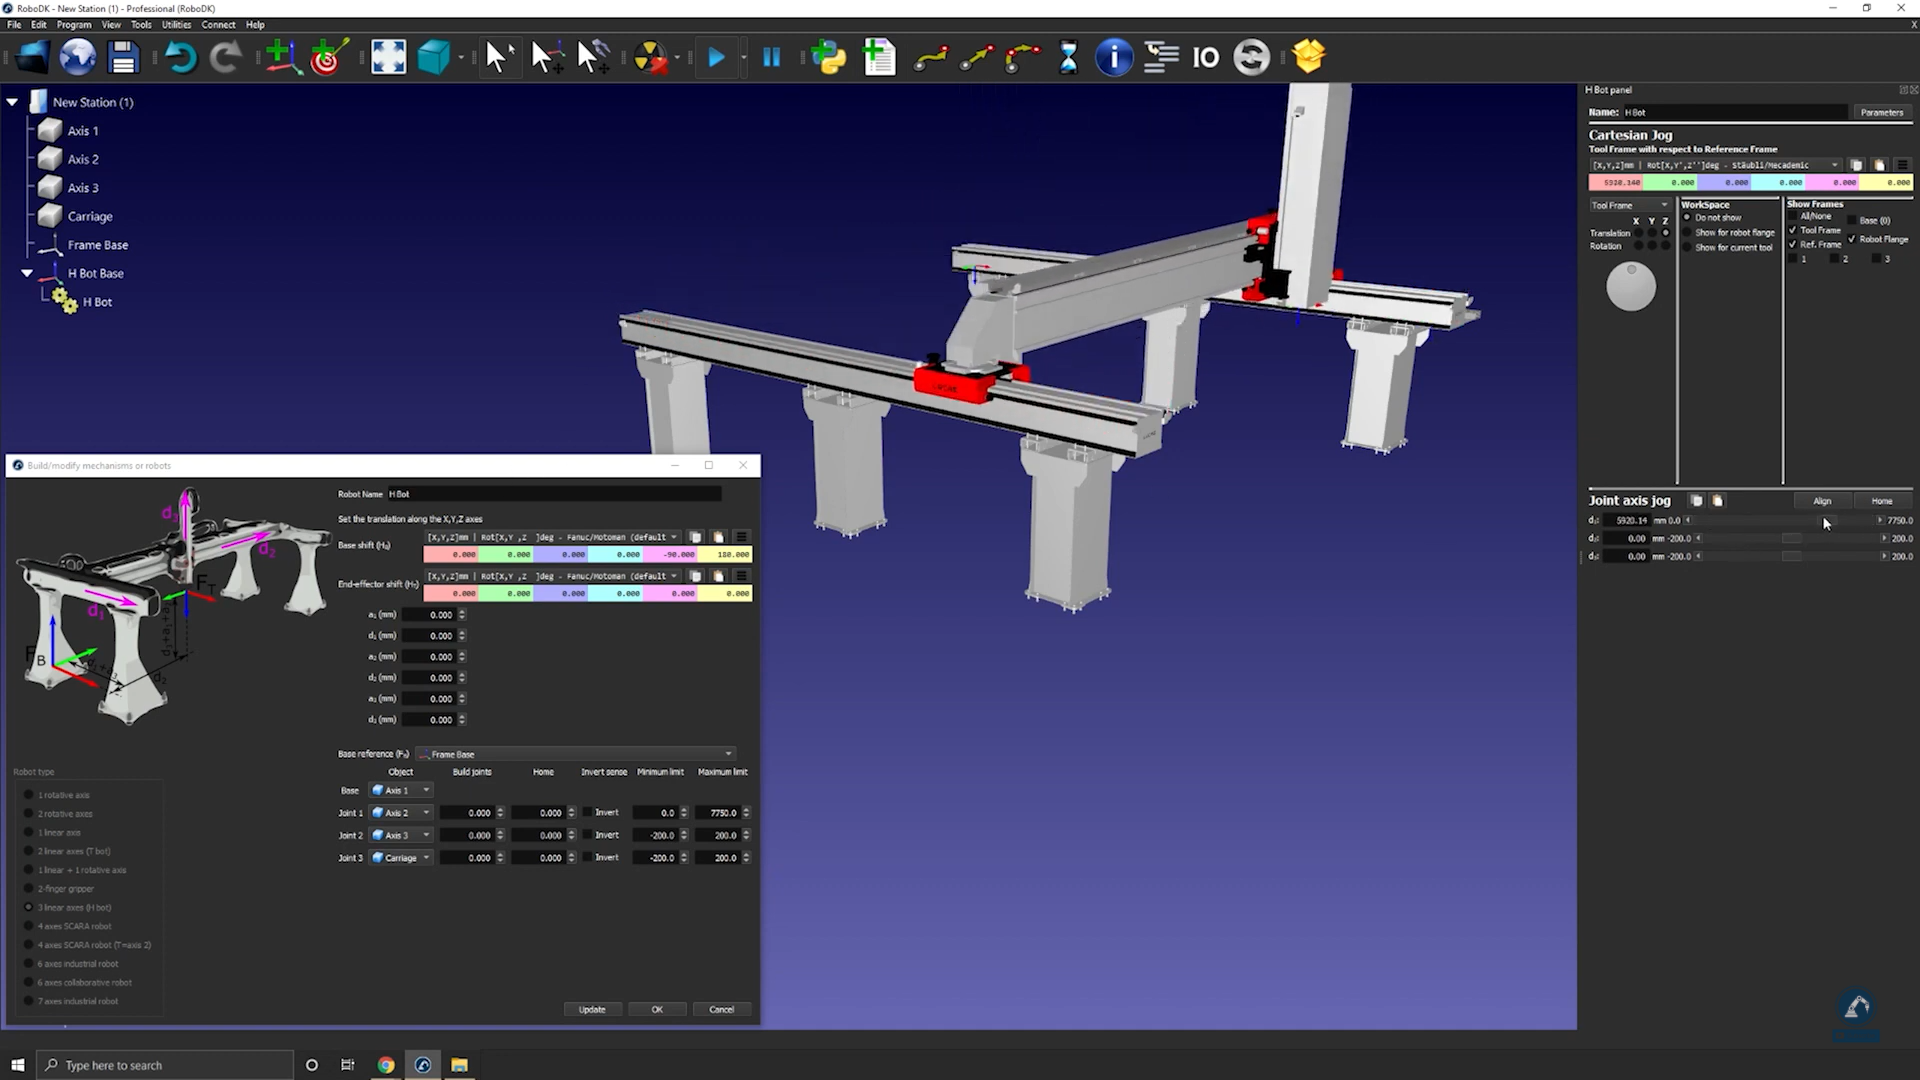
18.Premeu Actualitza després de provar cada eix per crear el vostre robot.
19.Si esteu satisfet amb els resultats, podeu prémer D'acord a la finestra de Modelar mecanisme o robot.


