L'eina del robot, o punt central de l'eina (TCP), és el punt que s'utilitza per desplaçar el robot a una posició cartesiana (com ara un objectiu cartesià definit pels valors XYZWPR). El TCP es defineix com una transformació des de la brida del robot. Definir correctament el TCP és important en qualsevol aplicació de robot, tant si implica programació fora de línia com si no.
Seguiu aquests passos per definir o calibrar una eina de robot (punt central de l'eina, o TCP):
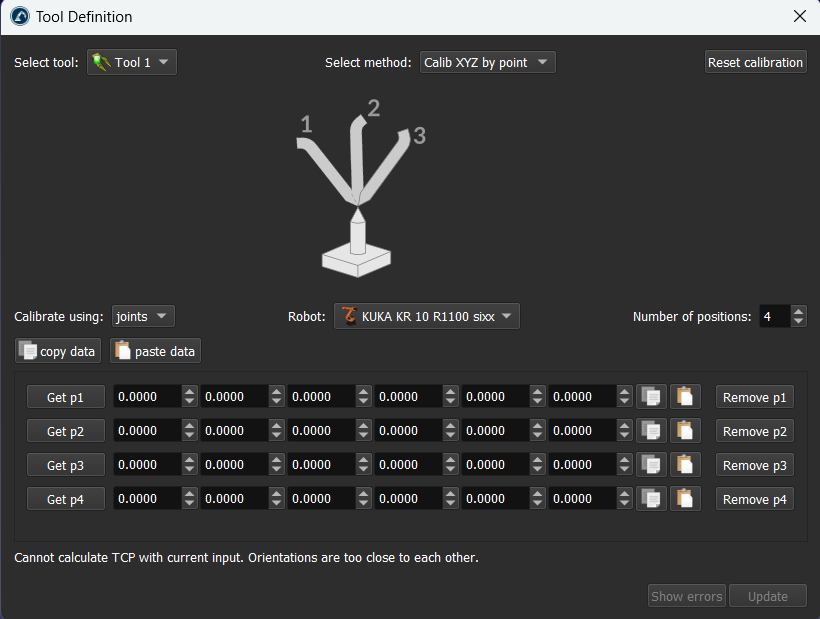
1.Seleccioneu Utilitats ➔ Defineix el sistema de referència de l'eina (TCP)
2.Seleccioneu l'eina que voleu definir/calibrar. Alternativament, feu clic amb el botó dret a una eina i seleccioneu Defineix el TCP.
3.Seleccioneu el mètode:
a.Tocant un punt amb la punta del TCP, utilitzant diferents orientacions de l'eina (Calib XYZ per punt)
b.Tocant un pla amb el TCP, utilitzant diferents orientacions de l'eina (Calib XYZ per pla). El TCP pot ser un punt o una esfera.
Nota: Tocar el mateix punt amb diferents orientacions (primer mètode) és el mateix mètode que la majoria dels controladors de robots tenen disponible a la pantalla d'ensenyament. Utilitzeu RoboDK per fer-vos una idea més clara dels errors del TCP.
Nota: si cal calcular el centre d'una esfera, es recomana utilitzar un pla per definir el TCP. Aquest mètode recupera automàticament el centre de la sonda de toc.
4.El calibratge del TCP mitjançant valors d'articulació és la configuració predeterminada. Canvieu-lo a poses si teniu els objectius cartesians.
Important: Si el TCP es defineix mitjançant poses, cal proporcionar la posició de la brida del robot com una posa (posició i orientació), respecte a la base del robot o a un sistema de referència. Més informació sobre com proporcionar aquests valors a la secció Sistemes de referència.
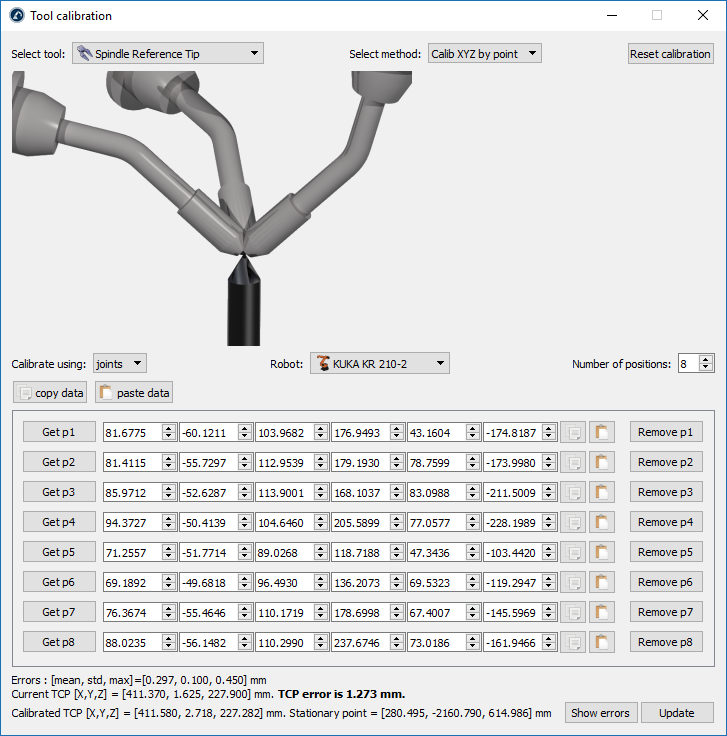
Consell: És possible utilitzar més de 3 o 4 configuracions per definir o calibrar correctament el TCP. Això permet obtenir un resultat més precís i proporciona una bona estimació de l'error del TCP. Es recomana utilitzar 8 punts o més per definir un TCP amb precisió, o 3 punts si la precisió no és important.
5.Seleccioneu el robot si en el vostre projecte n'hi ha més d'un.
6.Ajusteu el nombre de punts que voleu utilitzar per calibrar el TCP. Aquest valor també es pot modificar més endavant.
7.Comenceu a omplir la taula amb les configuracions mesurades (valors de les articulacions o la posició i orientació de la brida).
8.Finalment, seleccioneu Actualitzar per aplicar la nova eina de posició seleccionada a l'estació RoboDK.
Vídeo: Aquest vídeo mostra com podeu calibrar correctament l'eina del vostre robot (TCP) utilitzant un robot Omron TM: https://www.youtube.com/watch?v=TM-9vGR2r4k&list=PLjiA6TvRACQd8Zju_r_VSL7LBNEmBE57E&index=2.
Consell: la llista de configuracions es pot omplir manualment o fent servir els botons de copiar/enganxar (a la dreta de cada línia).
Important: Es recomana proporcionar cada valor d'articulació amb almenys 4 decimals (quan es proporcionen valors d'articulació). El nombre de decimals permesos es pot canviar a Eines→Opcions→Precisió→Màxim de decimals.
Consell: També és possible seleccionar Obtenir p1 per obtenir els valors de les articulacions actuals del robot real a RoboDK. Si el controlador del robot s'ha configurat correctament, podeu obtenir fàcilment aquesta posició a l'ordinador. Més informació disponible a la secció de controladors de robots.
Important: Es recomana guardar una còpia separada dels valors que es proporcionen. Seleccioneu Copia les dades i Enganxa les dades per copiar i enganxar tot el contingut.
Nota: La nova eina (TCP) es calcula automàticament un cop s'han introduït els valors.
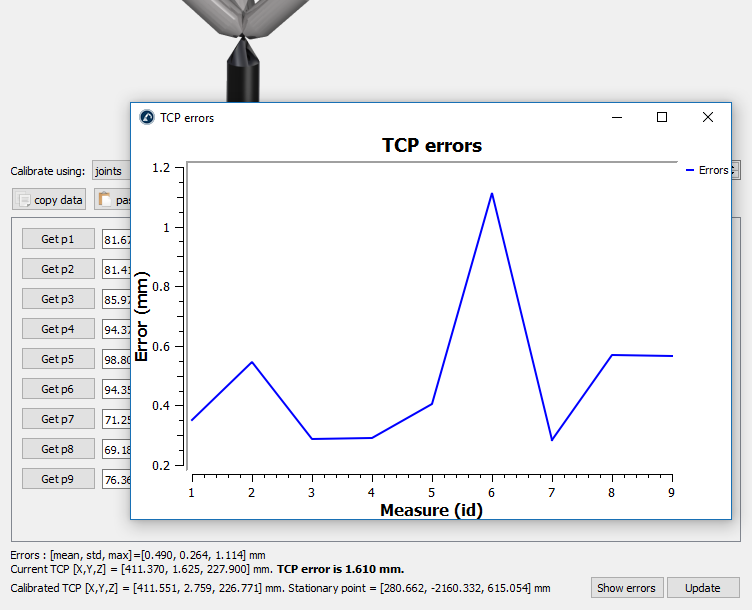
Consell: S'ofereixen algunes estadístiques d'errors útils, com ara l'error mitjà, la desviació estàndard (std) i l'error màxim. Seleccioneu Mostra errors per mostrar un gràfic amb els errors de cada punt en relació amb la mitjana calculada. Com que aquest mètode implica moltes operacions manuals, és habitual introduir errors en punts específics. Per aïllar aquests errors, podem eliminar de manera iterativa els punts que mostren un error més gran en comparació amb la mitjana.
Com a exemple, la imatge següent mostra els errors abans que es suprimís el punt 6 en seleccionar el botó Suprimeix p6.