Definir un sistema de referència
Un sistema de referència defineix la posició d'un objecte respecte a un robot (posició i orientació). Es recomana ensenyar els objectius respecte a una referència que podeu definir amb el vostre robot. Un sistema de referència us permet ajustar o moure els vostres programes a diferents ubicacions sense haver d'ensenyar de nou tots els objectius.
Trobareu més informació sobre els sistemes de referència a la secció Inici.
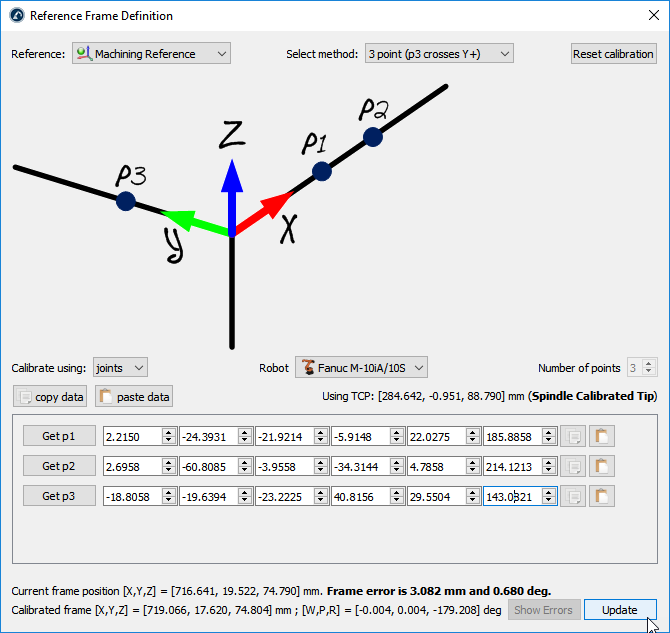
Definir un sistema de referència requereix sondar alguns punts amb una eina del robot (cal obtenir els valors de les articulacions en ubicacions específiques).
Seguiu aquests passos per identificar un sistema de referència respecte al robot:
1.
2.Seleccioneu el sistema de referència que voleu definir/calibrar.
Alternativament, feu clic amb el botó dret en un sistema de referència i seleccioneu
3.Seleccioneu el mètode:
a.Mètode de 3 punts (amb el 3r punt creuant l'eix Y+)
b.Mètode de tres punts (amb el primer punt com a origen del sistema de referència)
c.6-punts
d.L'opció Calibratge de la taula giratòria permet situar el sistema de referència sobre una taula giratòria, de manera que l'eix de la taula giratòria quedi correctament alineat
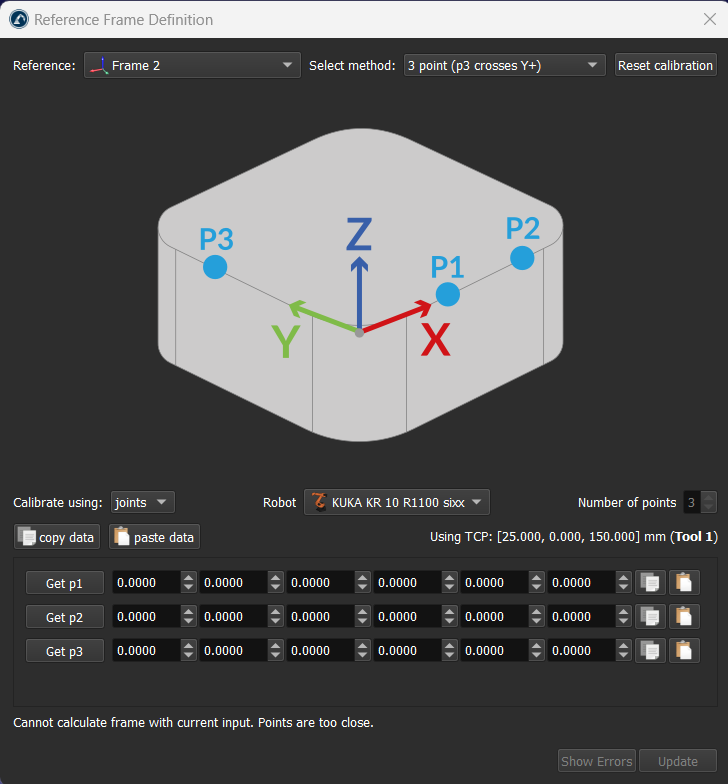
4.Els valors de les articulacions s'utilitzen com a configuració predeterminada. Canvieu-la a punts si teniu la posició XYZ de cada punt respecte al sistema de referència de la base del robot.
5.Seleccioneu el robot si n'hi ha més d'un disponible.
6.Comenceu a omplir la taula amb els punts mesurats (valors de les articulacions o punts).
7.Finalment, seleccioneu Actualitzar per aplicar la nova posició al sistema de referència seleccionat a l'estació de RoboDK.
Aliniar objecte amb referència
Aquesta secció explica com es pot alinear el sistema de referència (sistema de coordenades) d'un objecte respecte a la seva pròpia geometria. Aquesta secció permet moure el sistema de referència d'un objecte a una ubicació que es pot identificar en una configuració real.
Seguiu aquests passos per alinear virtualment el sistema de referència d'un objecte segons punts específics de la geometria de l'objecte:
1.Carregueu l'objecte
2.Seleccioneu l'estació activa
3.Seleccioneu Programa→ Afegeix sistema de
Assegureu-vos que el sistema de referència estigui directament connectat a l'arrel de l'estació (i no a altres sistemes de referència).
4.Feu clic amb el botó dret al sistema de referència i seleccioneu
El procediment és molt similar a la secció anterior. La principal diferència és que hem de seleccionar els punts de l'objecte virtual en lloc de l'objecte real.
5.Seleccioneu el mètode de calibratge desitjat.
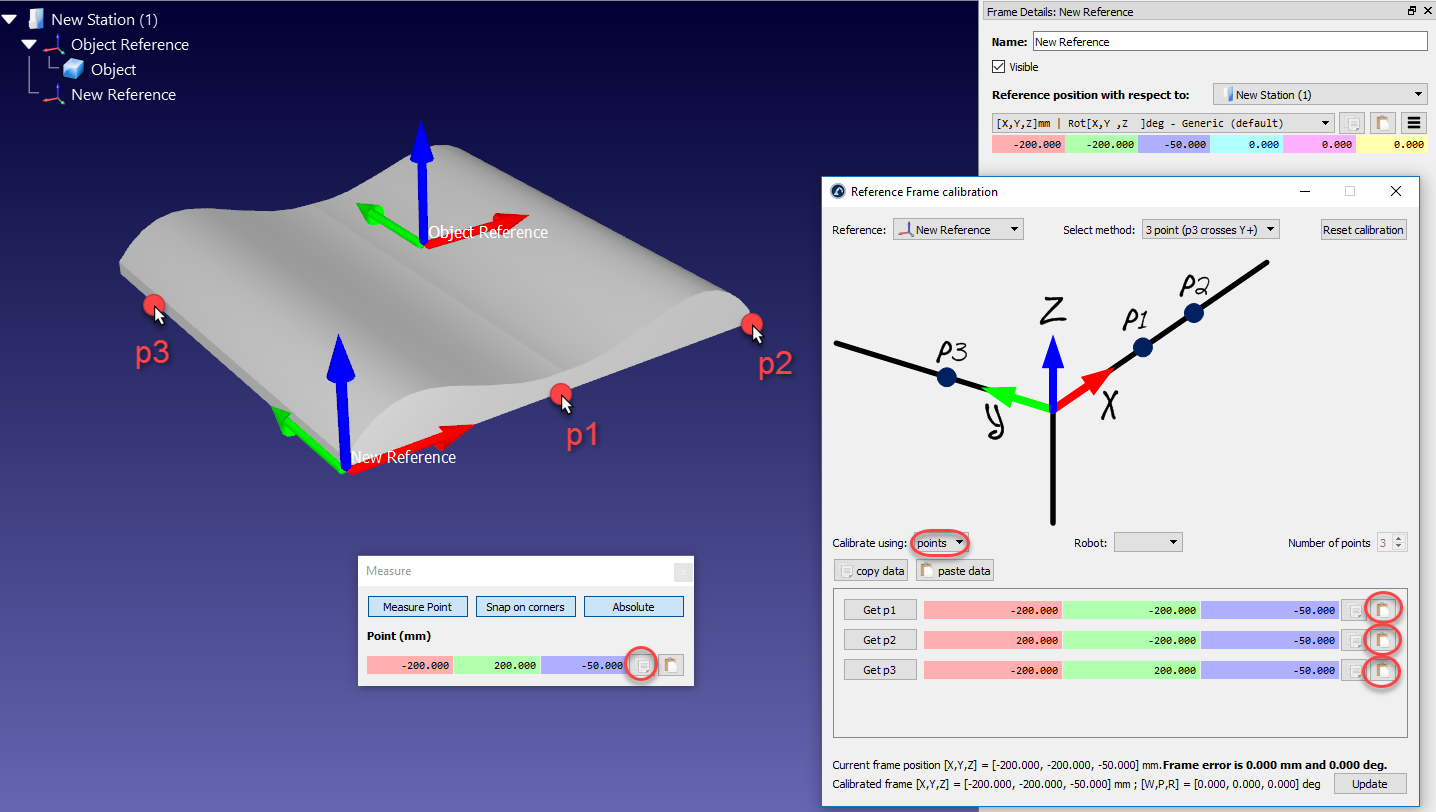
Per exemple: el mètode de 3 punts (amb el tercer punt creuant l'eix Y+).
6.Seleccioneu Calibrar mitjançant punts
7.Seleccioneu Eines➔Mesura per obrir l'Eina de mesurament
8.Seleccioneu el botó Absolut a l'Eina de mesurament perquè els punts es mesurin respecte a l'Estació (referència absoluta)
9.Seleccioneu els 3 punts a l'objecte virtual (un per un) i introduïu-los a la finestra de calibratge del sistema de referència
10.Seleccioneu Actualitza. El sistema de referència hauria d'aparèixer a la ubicació desitjada.
11.Feu clic amb el botó dret a l'objecte i seleccioneu Canvia suport. A continuació, seleccioneu el nou sistema de referència. La posició absoluta de l'objecte no canviarà. No obstant això, la posició relativa de l'objecte respecte al nou sistema de referència es definirà correctament.
12.L'objecte i la seva pròpia referència estan a punt per a la programació fora de línia: arrossegueu i deixeu anar el nou sistema de referència al sistema de referència del robot.
Aliniar referències de robot
Aquesta secció explica com es poden programar dos o més robots fora de línia mentre comparteixen un sistema de referència comú.
En una aplicació típica de programació fora de línia, la posició de l'objecte s'actualitza respecte al robot. No obstant això, quan s'utilitzen dos o més robots per a la mateixa aplicació, la posició de cada robot s'ha d'actualitzar respecte a una referència comuna (un objecte de referència o un sistema de referència comú).
Seguiu aquests passos per actualitzar la posició de dos o més robots respecte a un sistema de referència:
1.Assegureu-vos que els sistemes de referència dels robots i el sistema de referència de l'objecte no depenguin els uns dels altres. Si hi ha una dependència, cal col·locar els sistemes de referència adjunts a l'element de l'estació.
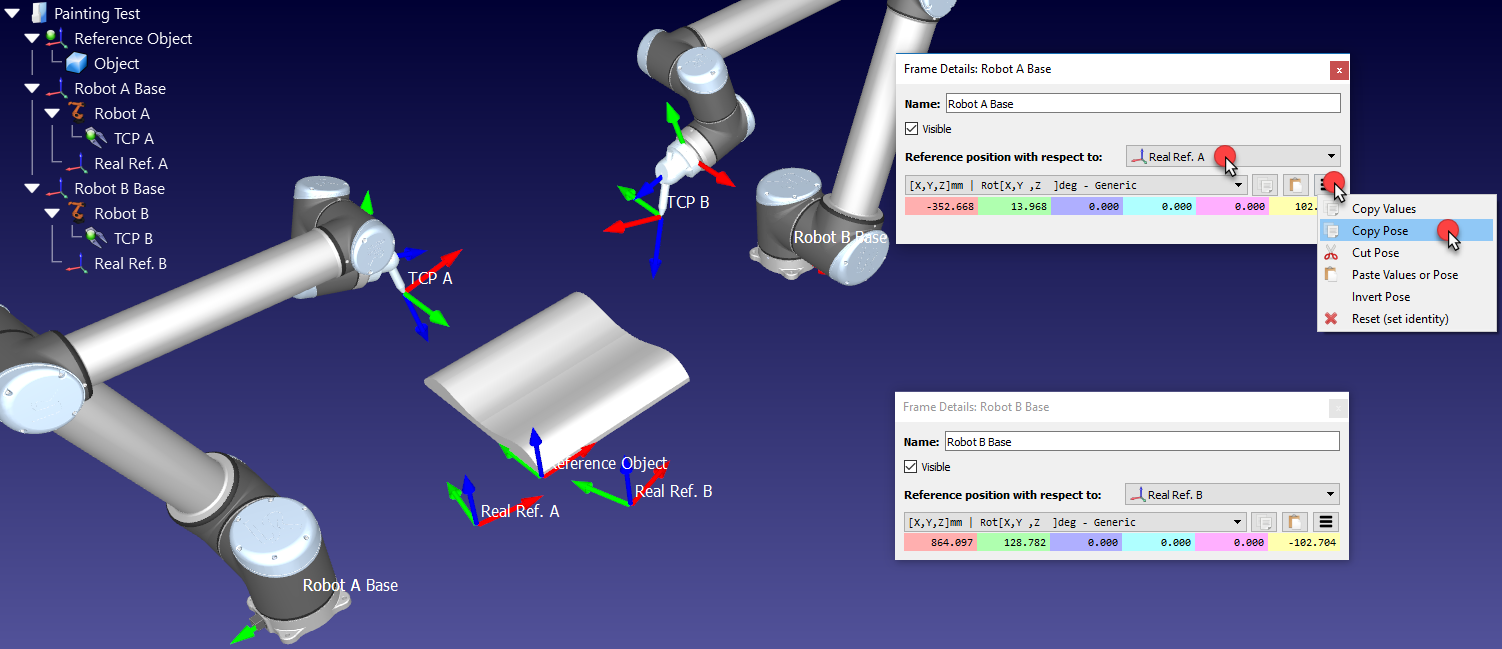
2.Afegiu un nou sistema de referència acoblat a cada un dels marcs de base del robot, com si anéssiu a definir un nou sistema de referència individual per a cada robot (Real Ref. A i Real Ref. B).
Aquesta referència representarà la ubicació real de la peça respecte a cada robot.
3.Calibreu cadascun d'aquests sistemes de referència (Real Ref. A i Real Ref. B) per separat, utilitzant el procediment estàndard de calibratge de referència (mètode de tres punts, per exemple)
En aquest moment veurem 3 sistemes de referència que haurien de coincidir, però no ho fan. El sistema de referència de cada robot s'ha d'actualitzar per solucionar aquest problema:
4.Feu doble clic en una de les referències del robot, com ara Robot A Base, per obrir la finestra del sistema de referència
5.Copieu la posició de la referència de la base del robot respecte a la referència calibrada d'aquest robot (Real Ref. A), seleccionant el botó de copiar
6.A la mateixa finestra, canvieu la Posició de referència respecte a (llista desplegable) a Objecte de referència
7.Enganxeu la posició copiada. El robot es mourà i la Real Ref. A coincidirà amb el sistema de referència de l'objecte de referència.
8.Repetiu els passos 4-7 d'aquest procediment per als altres robots, si n'hi ha
Al final d'aquest procediment, tots els sistemes de referència haurien de coincidir i la relació entre totes les referències calibrades i l'objecte de referència hauria de ser la mateixa.