Optimitzar eixos externs
Quan tingueu un o més eixos addicionals sincronitzats amb el vostre robot, podeu prioritzar el moviment de certs eixos i optimitzar els vostres projectes de mecanitzat robotitzat, projectes de seguiment de corbes/punts i projectes d'impressió 3D segons els vostres criteris preferits.
Seleccioneu Més opcions a la secció Optimització d'eixos del vostre projecte de mecanitzat robotitzat per veure les opcions d'optimització dels eixos externs.
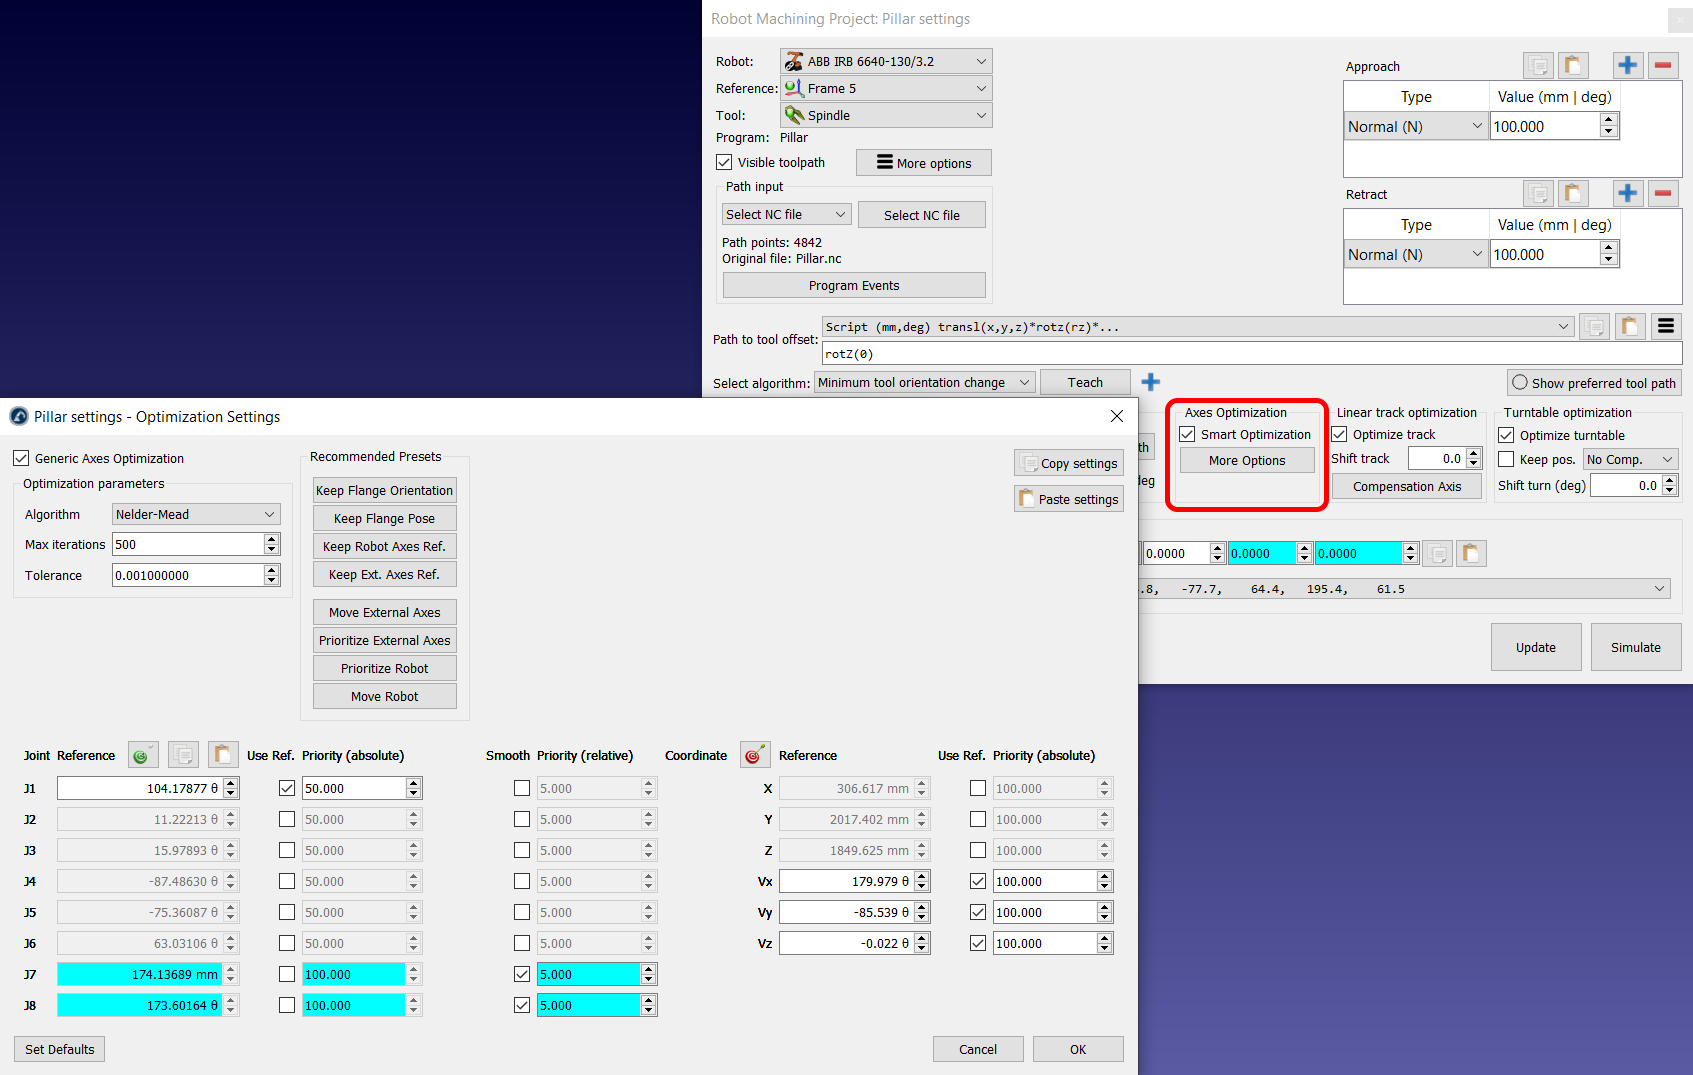
Podeu establir una prioritat diferent segons els criteris següents:
●Mantenir les articulacions de referència: Podeu imposar una posició d'eix desitjada per a algunes (o totes) les articulacions. Un pes més alt significa que és més probable que coincideixi amb el valor de referència en qualsevol moment durant el programa.
●Minimitzar el moviment (ajustar a la posició anterior): podeu imposar una "penalització" per a desplaçar certs eixos de manera brusca (moviment relatiu).
●Mantenir la posa de referència: podeu imposar una posa absoluta del robot desitjada per mantenir. La posa de referència és la posa de la brida del robot que voleu mantenir respecte a la base estàtica del robot. La restricció d'orientació intentarà fer coincidir els vectors X, Y i Z de la posa de la brida del robot amb la posa de referència.
Per exemple, si seleccioneu la configuració predeterminada "Conservar l'orientació de la brida", RoboDK prioritzarà el manteniment de l'orientació de la brida del robot per fer-la coincidir amb la posa del robot que teníeu a la simulació en el moment de seleccionar aquesta configuració (la selecció d'aquesta configuració actualitza la posa de referència). A més, si voleu que el valor de l'articulació 1 del robot es mantingui a prop dels 105 graus, podeu activar aquesta prioritat.
Si seleccioneu la configuració predeterminada "Conservar la referència del robot", veureu que la referència de posició s'actualitza per coincidir amb la posició actual dels eixos del robot. També veureu que les articulacions del robot tenen un cert pes (100), mentre que els eixos externs no en tenen (sense preferència). D'altra banda, els eixos externs tindran un petit pes (5) per evitar que facin moviments sobtats o no desitjats.
Podeu canviar aquests paràmetres per obtenir l'efecte desitjat després d'actualitzar el vostre projecte de mecanitzat robotitzat.


