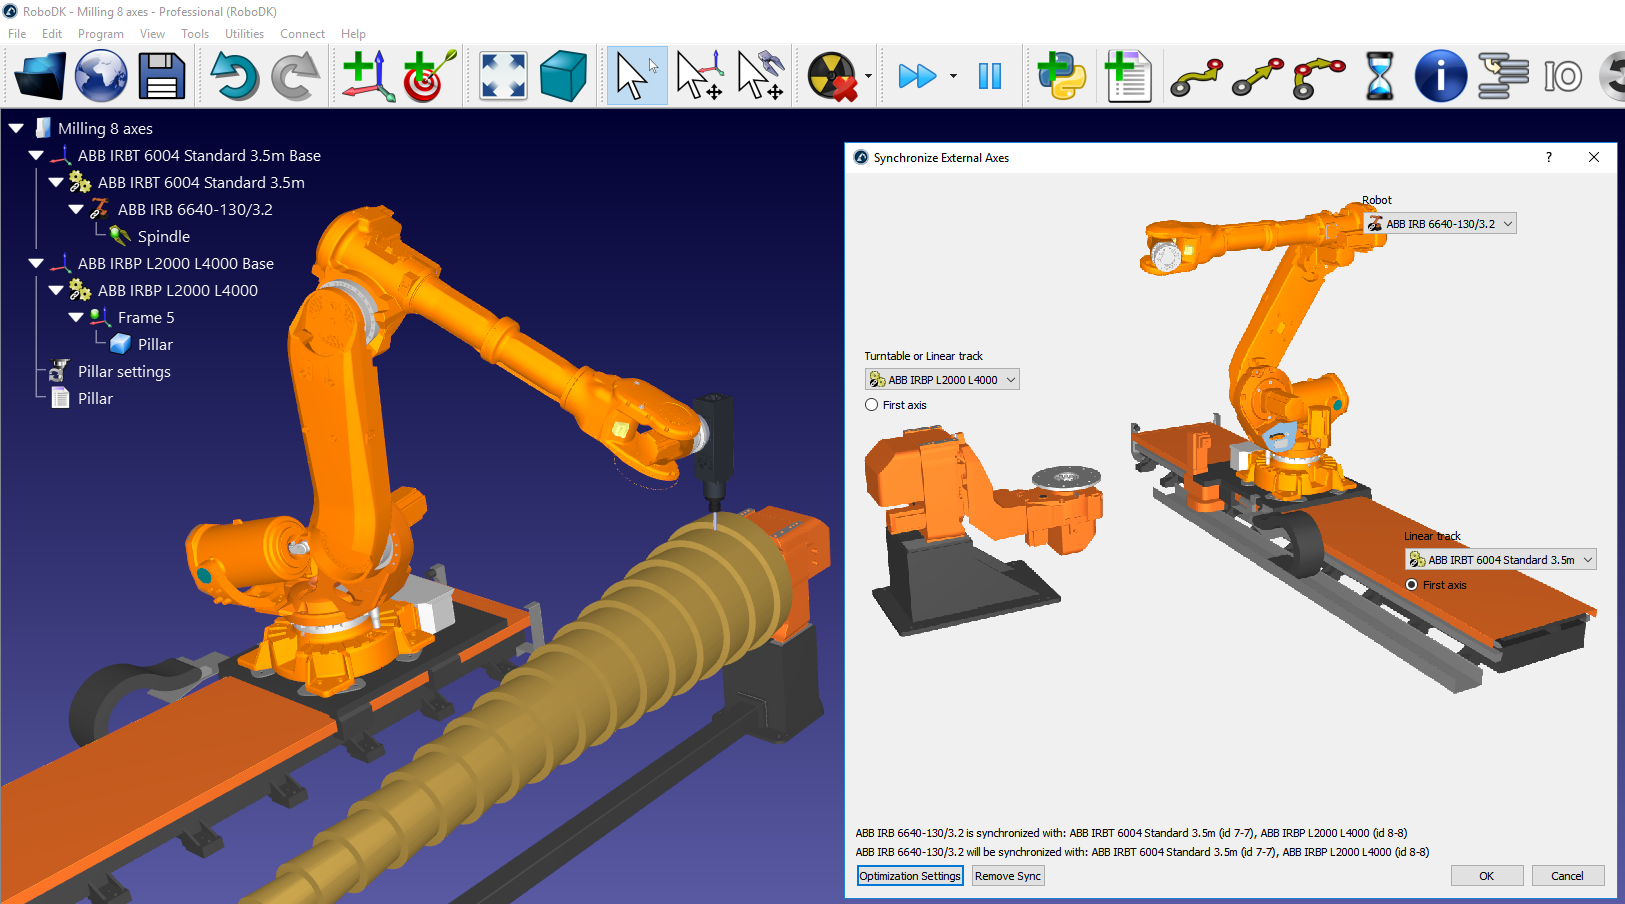
Sincronitzar eixos addicionals
És possible sincronitzar un braç robòtic amb eixos externs addicionals. Els eixos externs es poden utilitzar simplement com a posicionadors o també es poden sincronitzar amb el mateix controlador del robot. Quan els eixos externs estan sincronitzats, el robot i els eixos es poden moure alhora, mantenint moviments lineals precisos respecte a un sistema de coordenades.
Podeu sincronitzar fins a 6 eixos addicionals amb qualsevol robot utilitzant RoboDK. Si utilitzeu un robot de 6 eixos, això significa que podeu tenir un sistema combinat amb 12 eixos.
Per sincronitzar un braç robòtic amb eixos externs:
1.Carregueu l'eix addicional de la nostra biblioteca o modeleu-lo com un nou mecanisme.
2.Construïu una estació de RoboDK col·locant el robot i els eixos/mecanismes a la seva ubicació.
3.Seleccioneu Utilitats→Sincronitzar eixos externs.
4.Seleccioneu el robot; la placa giratòria i/o la via lineal disponibles estaran disponibles per sincronitzar-les amb el robot.
5.Seleccioneu D'acord. S'obrirà un nou panell del robot que mostrarà els eixos addicionals en blau.
Els objectius relacionats amb aquest robot sincronitzat mostraran valors addicionals de les articulacions en blau. És possible especificar la posició preferida d'un posicionador quan es genera un programa. Els objectius cartesians mantindran la posició cartesiana proporcionada mentre es mouen els eixos externs al llarg de la trajectòria.
Qualsevol configuració de mecanitzat robotitzat mostrarà opcions addicionals per proporcionar la posició preferida dels eixos externs. A més, cada moviment exportat a través del postprocessador inclourà la posició dels eixos externs.