Temps de cicle
RoboDK pot proporcionar estimacions del temps de cicle quan simuleu un programa. El temps de cicle és el temps que triga un programa a completar-se. La precisió del temps de cicle proporcionat per RoboDK depèn en gran mesura de molts factors, com ara el controlador del robot, el tipus de moviments del robot (moviments articulars vs. lineals), l'ús d'arrodoniments i les limitacions reals de velocitat/acceleració.
En les circumstàncies adequades, RoboDK pot calcular amb precisió el temps de cicle. Això passa quan programeu el robot perquè faci moviments de punt a punt precisos (sense arrodoniment) i no supereu les limitacions reals de velocitat i acceleració.
La velocitat i l'acceleració del robot són importants, ja que depenen del robot. La velocitat i les acceleracions del robot (velocitat i acceleració lineals/articulars) s'han de proporcionar com a instrucció o al menú de paràmetres del robot. Per exemple, podeu canviar la velocitat en un programa utilitzant la instrucció Set Speed. RoboDK assumeix que el robot té una acceleració uniforme fins que assoleix la velocitat màxima i, a continuació, una deceleració uniforme.
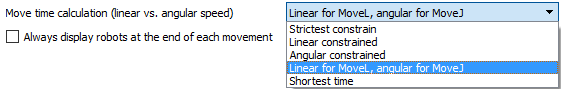
Per defecte, RoboDK utilitza la velocitat articular i l'acceleració articular per als moviments articulars i la velocitat i l'acceleració lineals per als moviments lineals. Aquest ajustament es pot canviar (a Eines➔Opcions➔Moviment➔Càlcul del temps de moviment).