Afegeix un sistema de referència
Un sistema de referència (també anomenat sistema de coordenades) permet col·locar objectes respecte a un robot o respecte a altres objectes en l'espai 3D (incloent-hi la posició i l'orientació).
Seguiu aquests passos per afegir un nou sistema de referència:
1.Seleccioneu Programa →
Alternativament, seleccioneu el botó equivalent a la barra d'eines
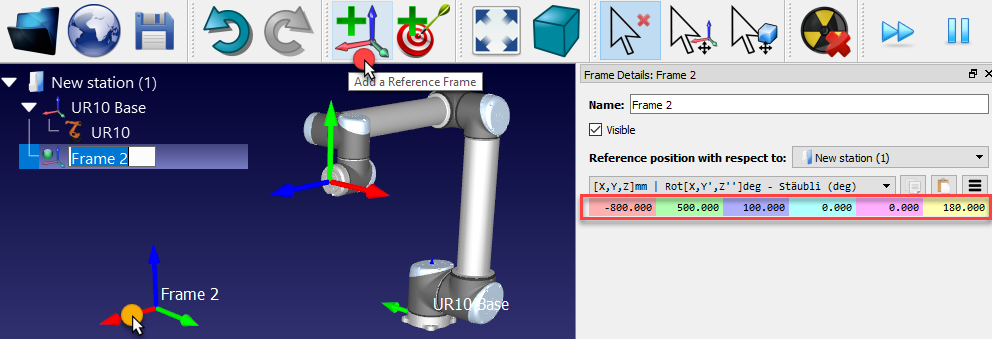
2.Feu doble clic al sistema de referència (a l'arbre o a la geometria 3D a la pantalla principal) per introduir les coordenades que es mostren a la imatge (posició X, Y, Z i angles de Euler per a l'orientació). Es pot fer servir la roda del ratolí sobre cada cas per actualitzar ràpidament la posició del sistema de referència a la pantalla principal.
Els colors següents s'utilitzen per defecte:
●Coordenada X ➔Vermell.
●Coordenada Y ➔Verd.
●Coordenada Z ➔Blau.
●1a rotació de Euler ➔Cian.
●2a rotació de Euler ➔Magenta.
●3a rotació de Euler ➔Groc.
3.Seleccioneu Vista➔Fes més grans els sistemes de referència (+) per augmentar la mida dels sistemes de referència.
4.Seleccioneu Vista➔Fes més petits els sistemes de referència (-) per reduir la mida dels sistemes de referència.
5.Seleccioneu Vista➔Mostra/Amaga text a la pantalla (/) per mostrar o amagar el text a la pantalla.
6.Opcionalment, canvieu el nom de qualsevol sistema de referència o objecte a l'arbre seleccionant F2.
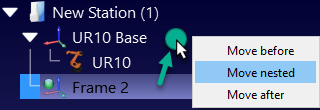
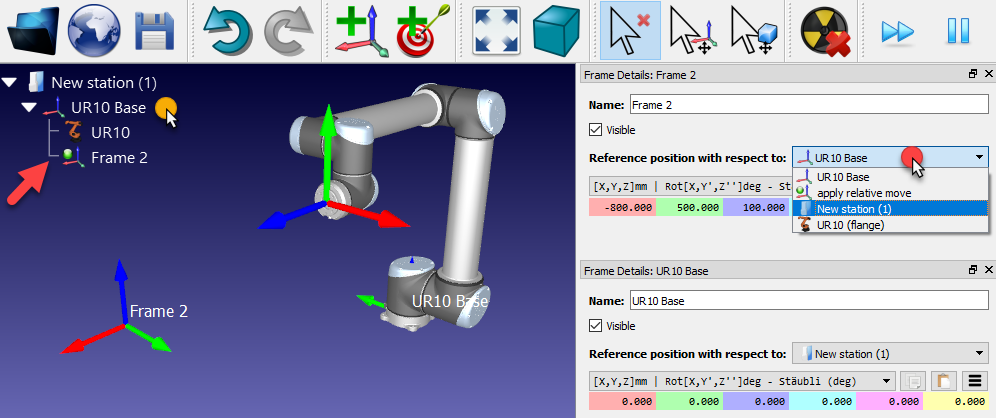
Si s'utilitza més d'un sistema de referència, és possible arrossegar-los i deixar-los anar dins l'arbre de l'estació per ajustar la dependència que existeix en la configuració real. Per exemple, el sistema de referència 2 es pot col·locar respecte a la referència de la base del robot. En aquest cas, si es mou la referència Base UR10, el sistema de referència 2 també es mou amb ella. És important tenir-ho en compte si s'utilitzen altres robots o sistemes de referència. La imatge següent mostra la diferència de dependència.
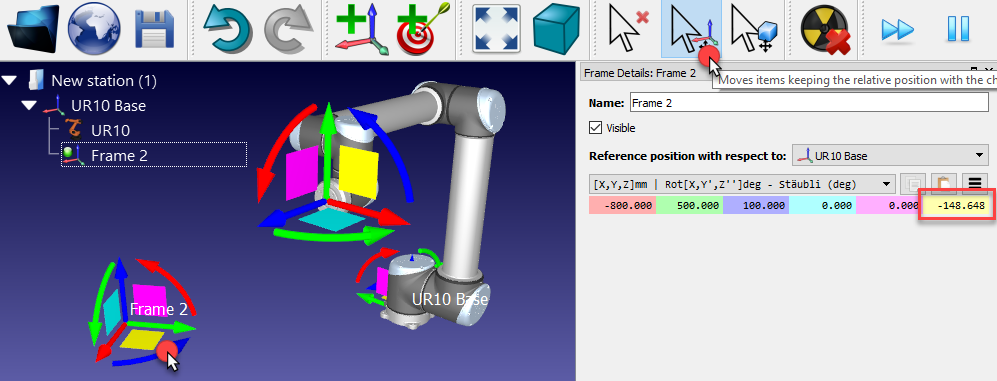
Encara que la dependència sigui diferent, encara és possible introduir o obtenir les coordenades de qualsevol sistema de referència respecte a qualsevol altre sistema de referència, com es mostra a la imatge següent. La majoria de controladors de robots requereixen les coordenades del sistema de referència respecte al sistema de referència de la base del robot.
Els sistemes de referència també es poden moure a la pantalla principal mantenint premuda la tecla Alt, o seleccionant el botó corresponent a la barra d'eines . A continuació, arrossegueu la referència amb el ratolí a la pantalla. Mentre es mou la referència, els valors de coordenades corresponents s'actualitzaran.