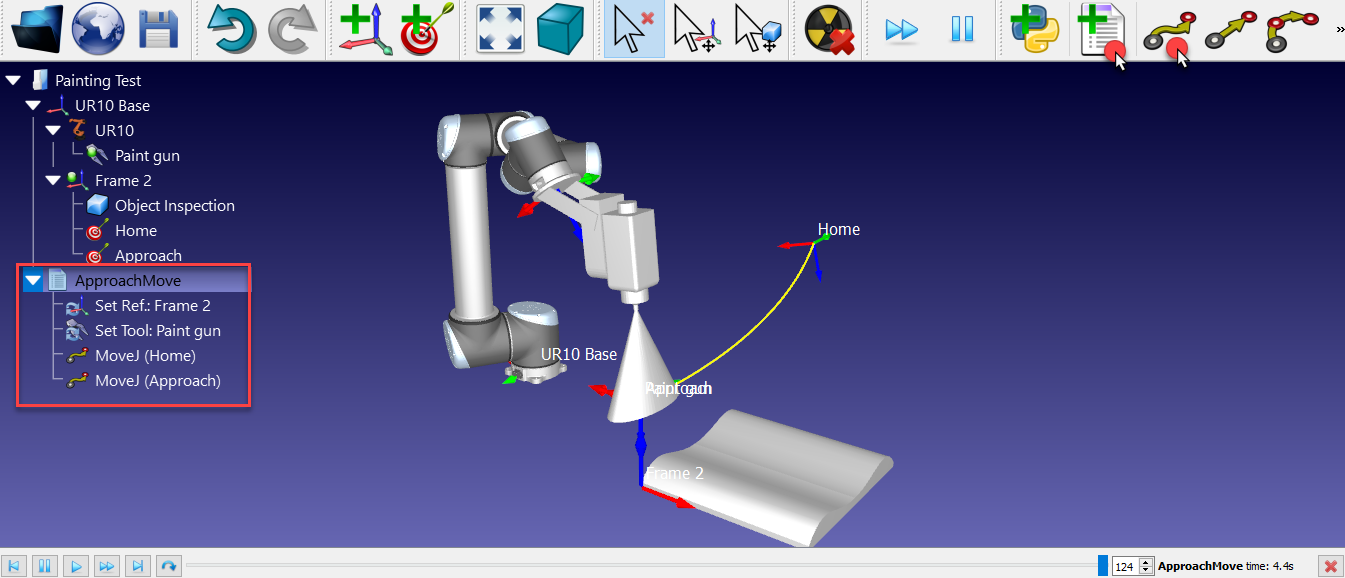
Afegiu un programa d'aproximació
Podeu crear fàcilment un nou programa que aproximi el robot de manera segura a la peça.
Seguiu aquests passos per crear un programa que es mogui des de l'objectiu d'inici fins a l'objectiu d'aproximació:
1.Seleccioneu Programa →
2.Canvieu el nom del programa a ApproachMove.
3.Seleccioneu l'objectiu d'inici.
4.Seleccioneu Programa→
S'afegiran automàticament dues instruccions per indicar al robot quin sistema de referència de l'eina i quins sistemes de referència estem utilitzant.
5.Seleccioneu l'objectiu d'aproximació
6.Seleccioneu Programa➔ Instrucció de moviment articular de nou.
Feu doble clic al programa ApproachMove i s'executarà la simulació del programa. Es mostrarà la barra de simulació i un temps de cicle estimat.