Afegiu un programa de retracció
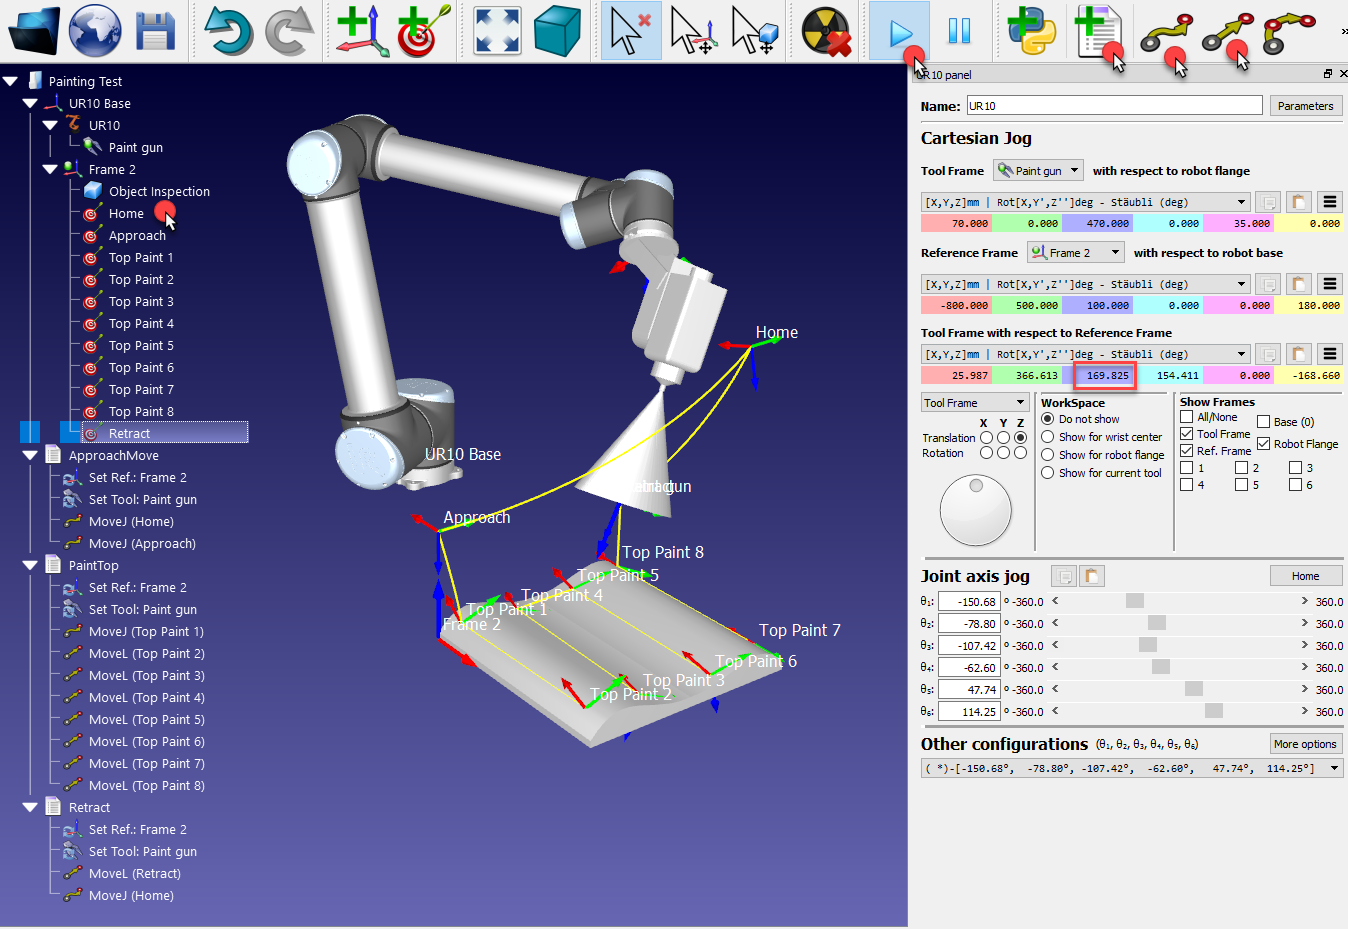
Podeu crear fàcilment un nou programa que retiri el robot de manera segura de la peça fins a una posició segura.
De manera similar a les operacions anteriors:
1.Amb el robot col·locat a l'últim objectiu, moveu el robot cap amunt augmentant la coordenada Z del TCP respecte al sistema de referència al panell del robot (cas ressaltat a la imatge següent).
2.Seleccioneu Programa→
3.Seleccioneu Programa→
4.Seleccioneu l'objectiu Home
5.Seleccioneu Programa➔ Instrucció de moviment articular. S'afegirà una nova instrucció de moviment, vinculada a l'objectiu Home.
Simuleu cada programa de manera individual fent-hi doble clic. La simulació es pot accelerar mantenint premuda la tecla Barra espaiadora o seleccionant el botó Simulació ràpida