Crear objectius
Les posicions del robot s'enregistren com a objectius. Un objectiu cartesià defineix la posició de l'eina respecte a un sistema de coordenades. Un objectiu articular defineix la posició del robot a partir dels valors de les articulacions del robot.
Seguiu aquests passos per crear dos objectius com a nou objectiu d'inici i objectiu d'aproximació, respectivament:
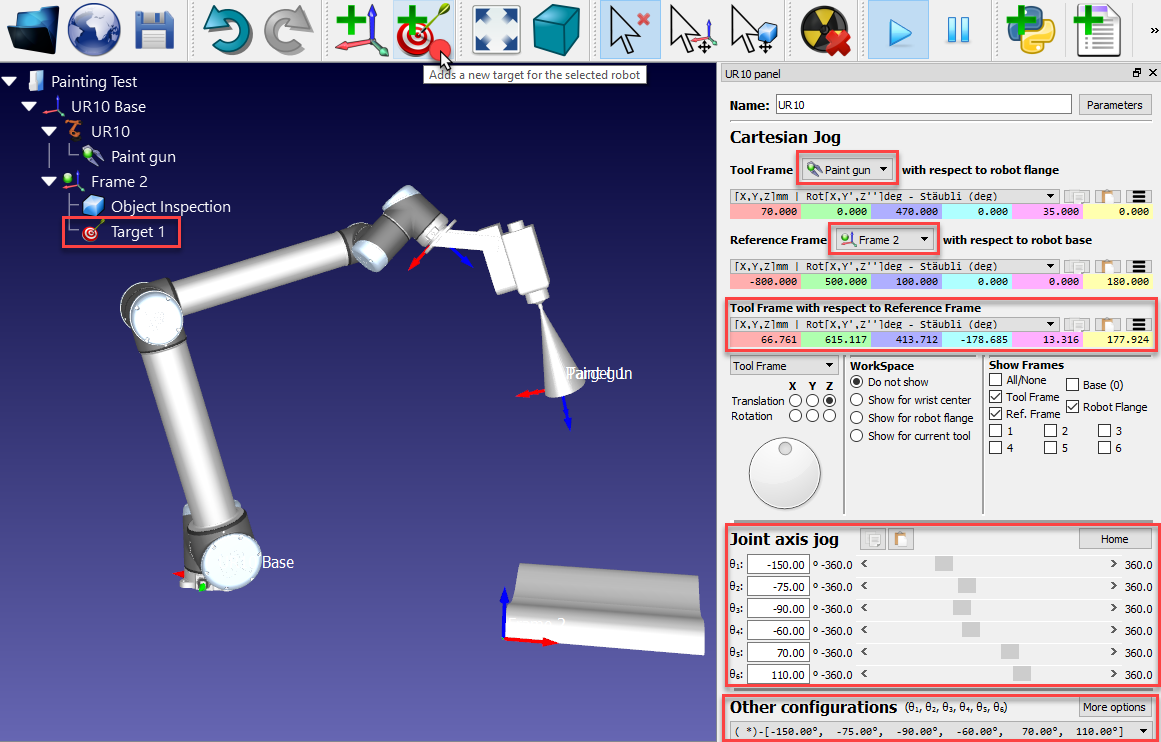
1.Feu doble clic al robot per mostrar el panell del robot.
2.Seleccioneu la pistola de pintura com a sistema de referència de l'eina. Un cop una eina o un sistema de referència esdevé actiu, mostrarà un punt verd a la icona de l'arbre.
3.Seleccioneu el Frame 2 com a sistema de referència.
4.Mantingueu premuda la tecla Alt i desplaceu el robot arrossegant-lo pel TCP o per la brida del robot fins a una posició segura, lliure de col·lisions amb cap objecte. Alternativament, desplaceu les coordenades del sistema de referència de l'eina (TCP) respecte al sistema de referència.
5.Utilitzeu la secció Altres configuracions per canviar entre diferents configuracions del robot i assegureu-vos que cap eix del robot estigui a prop dels límits dels eixos.
6.Seleccioneu Programa→ Ensenyar objectiu (Ctrl+T),
7.Canvieu el nom del primer objectiu a Home prement F2. Alternativament, seleccioneu Eines → Canvia nom.
8.Moveu el robot més a prop d'un extrem de la peça (arrossegant l'eina amb la tecla Alt premuda, introduint coordenades o desplaçant l'eix manualment). En aquest exemple hem utilitzat les coordenades de les articulacions del robot següents [0,0,200,180,0,180] deg.
9.
10.Canvieu el nom de l'objectiu a Approach, com es mostra al pas 7.
11.Seleccioneu alternativament l'objectiu Home i l'objectiu Approach per veure el robot moure's entre els dos objectius.
12.Feu clic amb el botó dret a l'objectiu i seleccioneu Ensenya la posició actual (Alt+doble clic) si cal enregistrar una posició diferent per a un dels objectius.
13.Feu clic amb el botó dret a l'objectiu i seleccioneu Opcions de l'objectiu… (F3) per obrir la finestra d'opcions de l'objectiu que es mostra a la imatge següent.
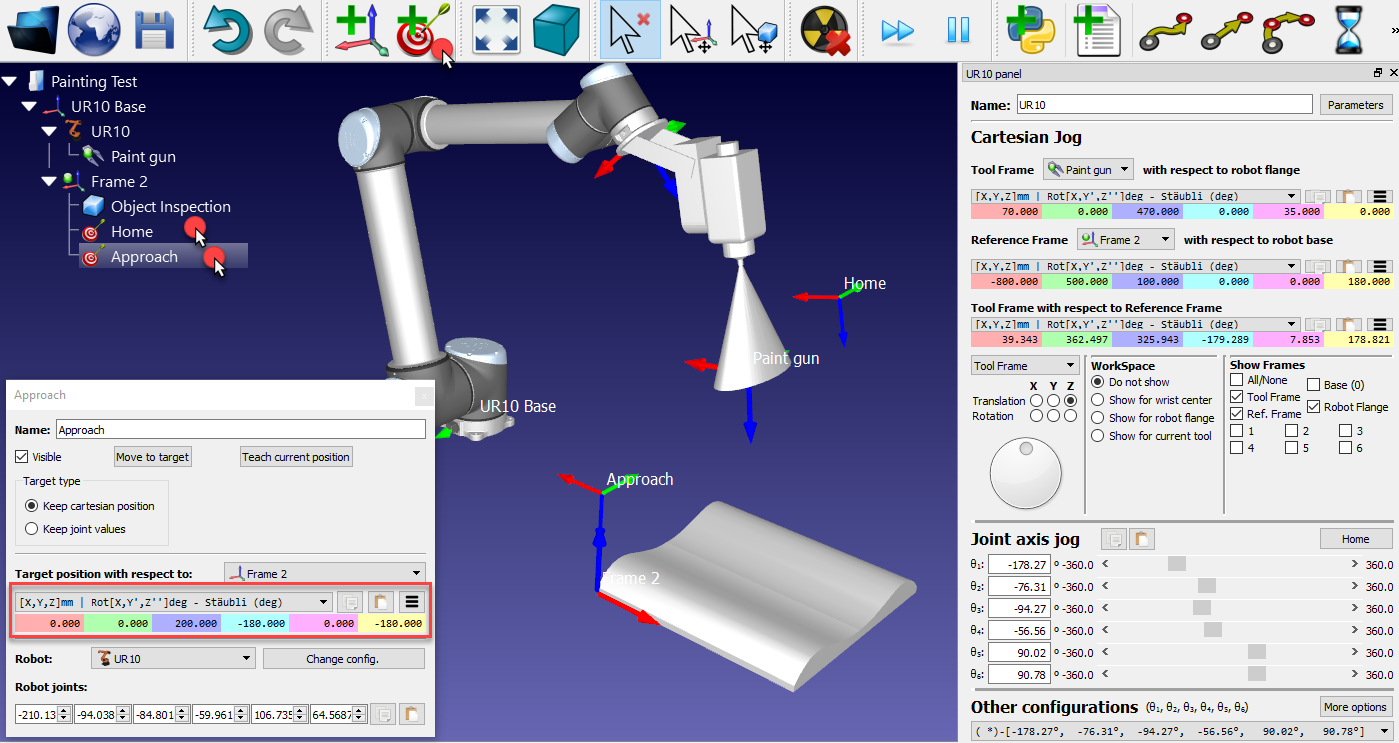
Si cal, proporcioneu valors diferents per definir els objectius.


