Generar un programa de robot
Un cop tingueu la simulació a punt a RoboDK, podeu generar fàcilment el programa del robot. El programa del robot us permet executar el programa al controlador del robot sense haver d'escriure ni una sola línia de codi.
Seguiu aquests passos per generar un programa de robot:
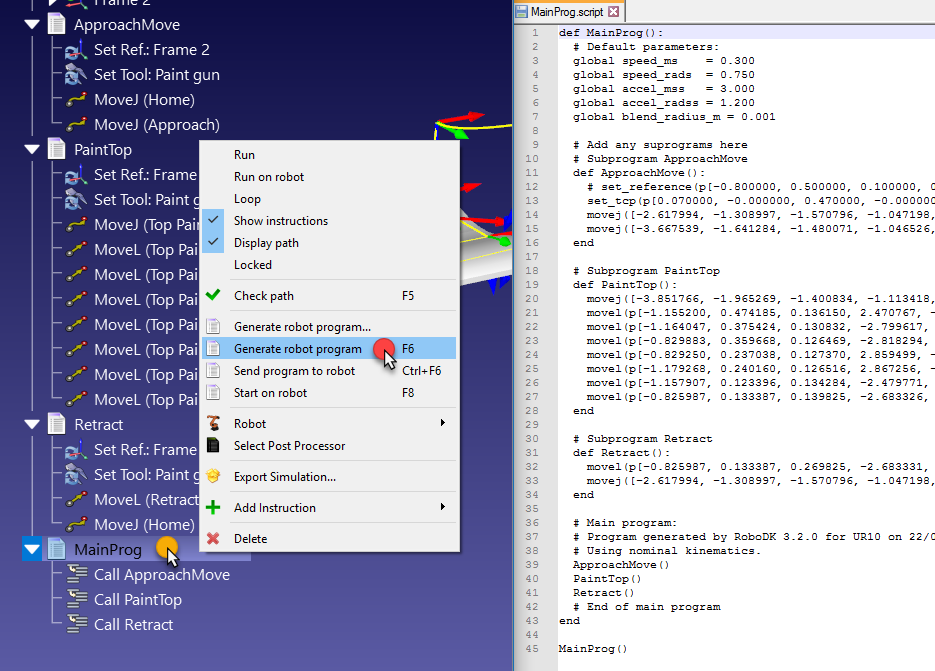
1.Feu clic amb el botó dret al programa (MainProg, per exemple). També podeu mantenir premuda la tecla Ctrl per seleccionar diversos programes alhora i generar-los.
2.Seleccioneu Genera programa de robot (F6). Alternativament, podeu seleccionar Genera programa de robot com a… per especificar la ubicació on desar el fitxer.
A continuació, hauríeu de veure el programa del robot visualitzat en un editor de text.
Podeu trobar més informació sobre com generar programes de robot a la secció Programes.
En aquest exemple, obtindreu el fitxer de programa SCRIPT per al vostre robot UR. Per a Universal Robots en concret, podeu exportar qualsevol programa de manera individual o el programa principal incloent-hi els subprogrames.
El fitxer que heu obtingut és el resultat de generar el programa fora de línia. El fitxer es pot enviar al controlador del robot per executar els mateixos moviments que es van simular a RoboDK.
És possible canviar el postprocessador per als robots UR i personalitzar la manera com es genera un programa:
1.Feu clic amb el botó dret en un programa o en un robot.
2.Seleccioneu Selecciona el postprocessador.
3.Seleccioneu Universal Robots URP.
Genereu el programa de nou. En aquest exemple, el postprocessador per defecte utilitza valors de les articulacions per definir cada moviment lineal i el segon postprocessador utilitza coordenades cartesianes per definir cada moviment lineal.


