Configuració de l'objecte
Els objectes es poden carregar a RoboDK utilitzant formats de fitxer 3D com ara STL, STEP o IGES. Feu doble clic en un objecte a l'arbre o a la vista 3D per obrir la finestra de configuració.
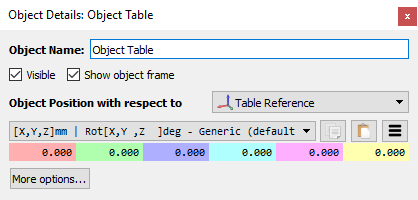
És possible establir o veure la posició respecte a qualsevol sistema de referència. No obstant això, els objectes normalment s'estableixen en sistemes de referència i es recomana moure el sistema de referència si cal moure un objecte. Els objectes també es poden agafar amb les eines del robot després que es produeixi un cert esdeveniment de simulació.
Consell: si voleu moure un objecte a una ubicació específica, és millor col·locar l'objecte en un sistema de referència i moure el sistema de referència en lloc de l'objecte. Això ajudarà a definir la ubicació de l'objecte respecte al robot si teniu previst utilitzar un objecte per crear un nou programa de robot (per exemple, utilitzant les eines de seguiment de corbes o les eines d'aprenentatge d'objectius sobre superfícies). Podeu arrossegar i deixar anar un objecte a un sistema de referència dins de l'arbre per especificar aquesta dependència.
El menú Més opcions… permet canviar el color de l'objecte, aplicar un factor d'escala o moure la geometria respecte al seu propi sistema de referència.
Consell: És possible fusionar diversos objectes en un de sol seleccionant-ne dos o més (mantenint premuda la tecla Ctrl), després fent clic amb el botó dret i seleccionant Fusionar.


