Configuracions del robot
Una configuració del robot defineix un estat específic del robot. Canviar la configuració requereix travessar una singularitat. Els controladors del robot no poden travessar una singularitat quan s'està fent un moviment lineal (per a això caldria un moviment articular).
És a dir, per dur a terme un moviment lineal entre dos objectius, la configuració del robot ha de ser la mateixa durant tot el moviment, inclosos el primer i l'últim punt.
Feu clic amb el botó dret en un robot i seleccioneu Canvia configuració per obrir la finestra de configuracions del robot. També és possible obrir aquesta finestra seleccionant Més opcions al panell del robot.
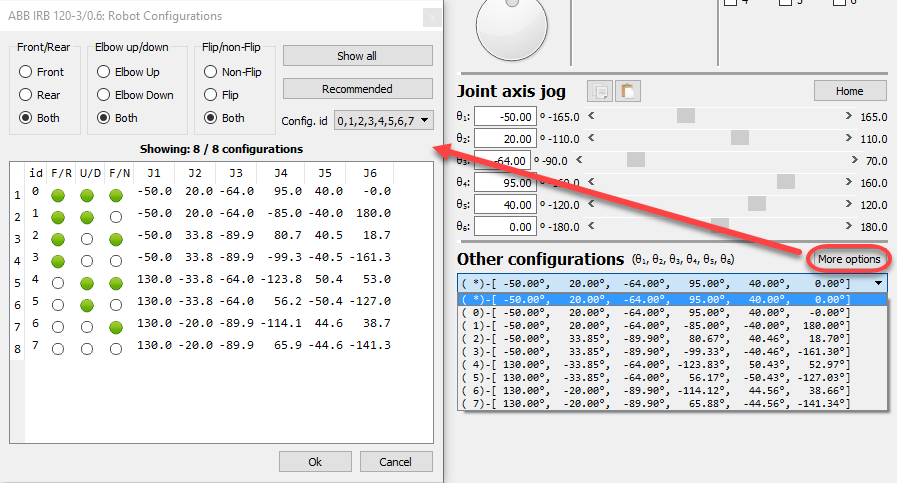
Per a un robot estàndard de 6 eixos, normalment hi ha 8 configuracions diferents per a qualsevol posició del robot si suposem que cada eix del robot pot girar un gir complet. A la pràctica, els límits de les articulacions poden estar més o menys restringits en funció del robot. Per tant, és possible que hi hagi entre 1 i més de 100 configuracions de robot diferents per a una ubicació específica, segons el robot.
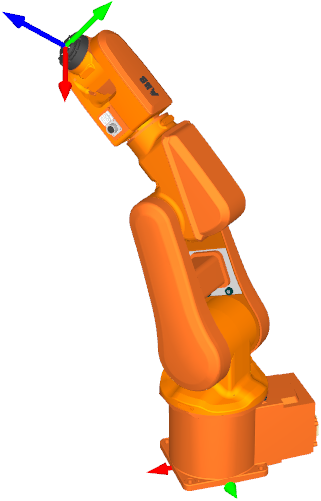
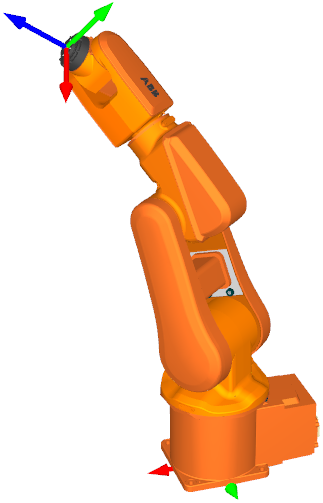
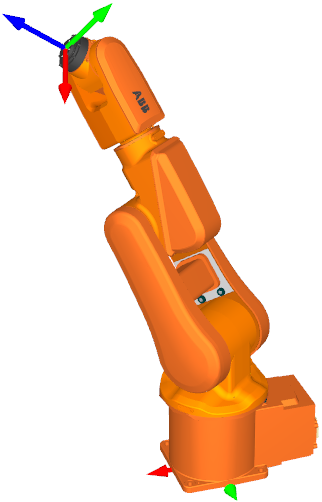
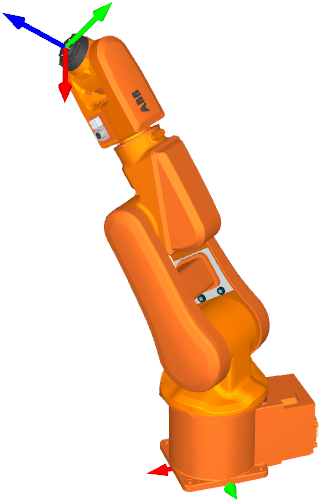
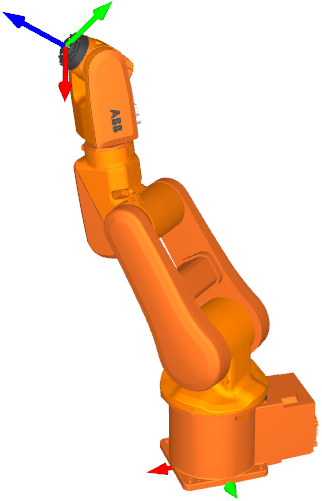
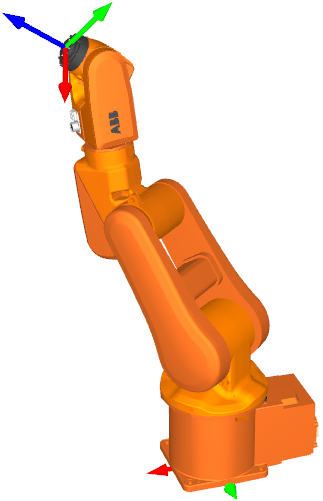
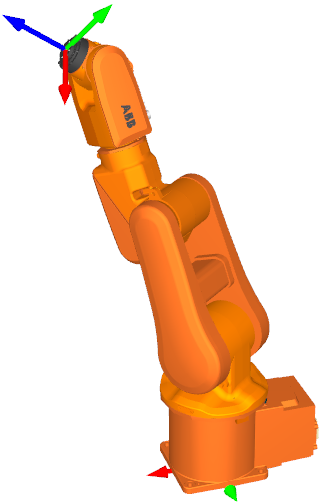
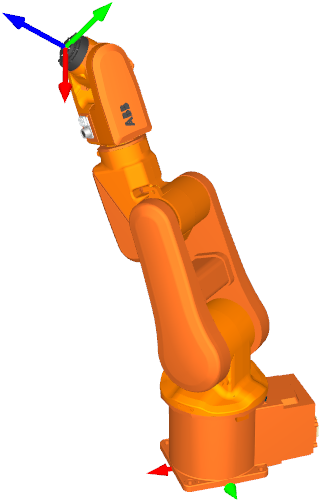
Una configuració de robot defineix una manera específica (mode de muntatge) d'assolir una posició amb el robot. Per exemple, el robot pot tenir el colze aixecat o el colze baixat (Up vs. Down, o U/D), alhora que pot estar orientat cap a l'objectiu o la base pot girar 180 graus per assolir l'objectiu per darrere (Front vs. Rear, o F/R). Finalment, l'articulació 5 pot girar canviant el signe alhora que els eixos 4 i 6 compensen aquest moviment (Flip vs. Non-Flip, o F/N). En total, això proporciona les 2*2*2=8 configuracions.


