Eina de robot (TCP)
Feu doble clic en una eina de robot per veure més detalls sobre aquesta eina i modificar la posició del sistema de referència de l'eina, també conegut com a punt central de l'eina (o TCP), respecte a la brida del robot.
Nota: la posa del TCP també es pot modificar des del Panell del robot.
Seleccionar Més opcions… permet aplicar un factor d'escala a la geometria de l'eina o desplaçar la geometria respecte a la brida del robot. Alterar aquests valors no té cap impacte en els programes del robot. La geometria s'utilitza a efectes de visualització i comprovació de col·lisions (mantenint el TCP intacte).
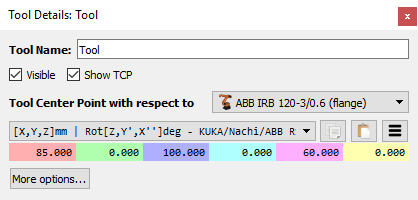
Consell: És possible indicar la posició del TCP respecte a un altre TCP seleccionant aquest TCP de referència en lloc de la brida del robot. Per exemple, una eina fresa es pot definir a una distància específica al llarg de l'eix Z respecte a un altre TCP que representi el capçal. Aquest exemple proporciona més detalls.
Vídeo: El vídeo següent ofereix una visió general de les eines de robot (TCP): https://www.youtube.com/watch?v=FltOFBCzx-w&list=PLjiA6TvRACQd8pL0EnE9Djc_SCH7wxxXl&index=11


