Menú d'utilitats
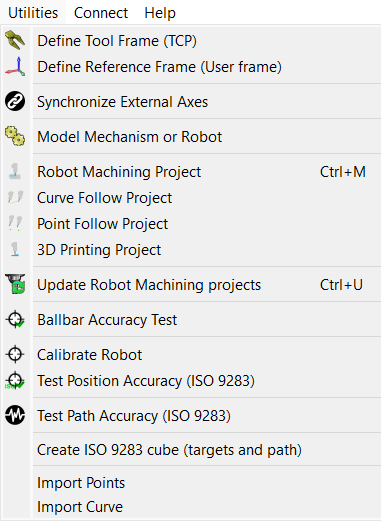
El menú d'utilitats permet dur a terme tasques específiques per configurar el vostre robot i realitzar operacions de fabricació específiques, com ara mecanitzat robotitzat, trepat o impressió 3D.
Calibra el sistema de referència de l'eina (TCP) permet calibrar el TCP d'un robot proporcionant dades de la configuració real, com ara les configuracions de les articulacions per arribar a un punt amb diferents orientacions. Aquest procediment sol estar disponible a la majoria de pantalles d'ensenyament de robots. RoboDK permet calibrar un TCP amb tantes configuracions com es desitgi. Fer servir més configuracions permet obtenir un valor del TCP més precís. Llegiu-ne més sobre el calibratge del TCP.
Calibra el sistema de referència permet identificar un sistema de referència respecte al sistema de referència de la base del robot. Això permet fer coincidir amb precisió la peça de la configuració real amb l'entorn virtual. Llegiu-ne més sobre el calibratge del sistema de referència.
El projecte de mecanitzat robotitzat (Robot Machining Project) us permet convertir les trajectòries d'eina de mecanitzat en simulacions de robot i programes de robot. RoboDK pot importar programes fets per a CNC de 5 eixos amb un programari CAM, com ara Codi G genèric o fitxers APT. Aquests programes/trajectòries es poden simular i convertir fàcilment en programes de robot amb RoboDK. Més informació disponible en aquesta secció.
El projecte de seguiment de corba ( Curve Follow Project) és com un projecte de fresatge amb robot, però permet seleccionar corbes extretes de geometria 3D com a trajectòries d'eina. També és possible seleccionar 'Importar corba' (Import Curve) per importar corbes 3D des de fitxers CSV o TXT. Aquestes corbes s'han de proporcionar com una llista de punts XYZ i, opcionalment, un vector IJK. Més informació disponible a la secció del projecte de seguiment de corba.
El projecte de seguiment de punts ( Point Follow Project) és com un projecte de fresatge amb robot, però permet seleccionar punts extrets de geometria 3D i crear fàcilment una trajectòria d'eina per a un robot. També és possible seleccionar 'Importar punts' (Import Points) per importar punts 3D des de fitxers CSV o TXT. Aquests punts s'han de proporcionar com una llista de punts XYZ i, opcionalment, un vector IJK. Més informació disponible a la secció del projecte de seguiment de punts.
Seleccioneu el projecte d'impressió 3D per generar un programa d'impressió 3D per a un robot per a un objecte específic. L'objecte ha d'estar disponible a l'estació de RoboDK. La trajectòria d'impressió 3D es converteix a Codi G internament mitjançant un 'slicer' i després es tracta com una trajectòria de mecanitzat de 3 eixos. Més informació disponible a la secció d'impressió 3D per a robots.
La prova de precisió amb ballbar permet comprovar el rendiment del robot utilitzant un dispositiu ballbar telescòpic doble. Més informació sobre les proves de ballbar per a robots disponible aquí: https://robodk.com/ballbar-test.
Calibra el robot permet configurar un projecte de calibratge de robot per millorar la precisió del robot i trobar els paràmetres d'error del robot. Un robot calibrat es pot utilitzar en qualsevol projecte de programació fora de línia de RoboDK. El calibratge de robots sol millorar la precisió del robot en un factor de 5 o més, depenent del model de robot. El calibratge de robots requereix l'ús de sistemes de mesurament per prendre mesures del robot. La precisió i la repetibilitat del robot es poden provar amb la norma ISO 9283 abans i/o després del calibratge. Més informació sobre el calibratge de robots i les proves de rendiment aquí: https://robodk.com/robot-calibration.