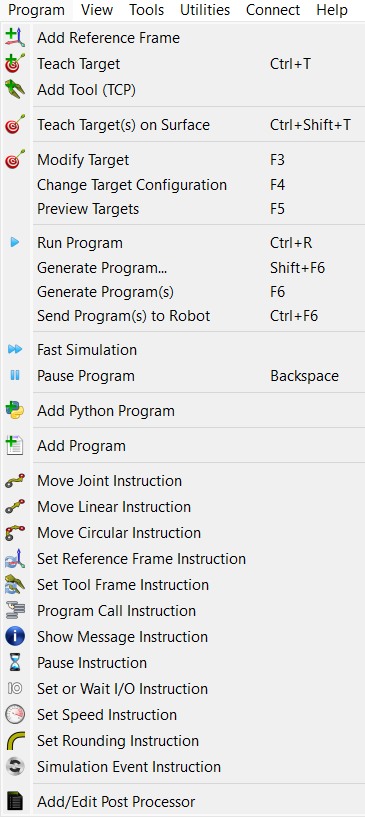
El menú de programes conté tots els components relacionats amb la programació fora de línia (OLP) i la generació de programes. És possible afegir nous programes, sistemes de referència, objectius o eines als robots. Aquests components de programació fora de línia (sistemes de referència, eines, objectius, etc.) apareixen en tots els programes generats fora de línia.
Afegeix sistema de referència afegirà un nou sistema de referència adjuntat a l'arrel de l'estació o adjuntat a un altre sistema de referència si aquest sistema de referència s'ha seleccionat.
Afegeix eina buida afegeix un nou TCP al robot. No cal cap geometria per afegir una nova eina. Les eines múltiples permeten referenciar diferents parts de la mateixa geometria vinculades a una sola eina.
Aprendre objectiu (Ctrl+T) afegirà un nou objectiu al sistema de referència actiu per a l'eina de robot activa. El sistema de referència actiu i l'eina activa es poden seleccionar al panell del robot. També és possible fer clic amb el botó dret en un sistema de referència o una eina per fer-los actius.
Aprendre objectius en superfície (Ctrl+Maj+T) permetrà a l'usuari seleccionar punts d'un objecte per crear objectius fàcilment. Hi ha un exemple disponible en aquesta secció.
Afegeix programa afegirà un programa nou que es pot crear mitjançant la interfície gràfica d'usuari (GUI) de RoboDK. No es requereix experiència en programació per crear o modificar aquest tipus de programa de robot. El programa de robot es pot simular i generar per a un robot específic, de manera automàtica i senzilla.
La secció Instruccions del programa del document de Programació fora de línia proporciona més informació sobre les instruccions de programa disponibles a través de la GUI.
L'opció Afegeix programa Python inclourà un programa/macro/script/mòdul Python de mostra a l'estació que es connecta a l'API de RoboDK. Un programa Python que utilitza l'API de RoboDK permet crear programes de robot a partir de codi de programació genèric (Python). És possible desplegar aquests programes per a qualsevol controlador de robot específic. També és possible simular tasques específiques per ampliar els programes de la GUI. Aquestes tasques poden ser subprogrames de robot per a programació fora de línia, programació en línia o simplement simular esdeveniments específics, com ara fer que objectes apareguin automàticament en punts aleatoris per a simulacions de recollida i col·locació. Un programa de Python és com un fitxer de text incrustat a l'estació i conté codi Python per automatitzar tasques específiques a RoboDK. L'API de RoboDK s'implementa amb Python per defecte, però es poden utilitzar altres llenguatges de programació per interactuar amb RoboDK.
Nota: La diferència entre un programa normal (mitjançant l'opció Afegeix programa) generat amb la interfície gràfica d'usuari (GUI) i un programa Python (mitjançant l'opció Afegeix programa Python) és que el primer no requereix experiència en programació. D'altra banda, una macro Python que utilitza l'API de RoboDK permet ampliar els límits d'un programa generat amb la interfície gràfica d'usuari.
Finalment, és possibleafegir o editar postprocessadors. Els postprocessadors defineixen la manera com es generen els programes per a un controlador de robot específic, permetent adaptar la sintaxi específica del fabricant. Els postprocessadors són el component final del procés de programació fora de línia.