Objectiu del robot
Els objectius de robot permeten enregistrar posicions de robot específiques perquè el robot es pugui desplaçar a aquesta ubicació.
Seguiu aquests passos per afegir un objectiu nou i veure la informació adjunta:
●Seleccioneu Programa→Aprendre
●Feu clic amb el botó dret en un objectiu i, a continuació, seleccioneu Més opcions… (F3) per veure la posa registrada i els valors de les articulacions.
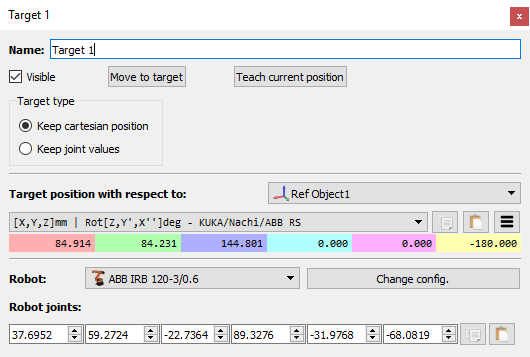
La creació d'un nou objectiu registra el TCP respecte al sistema de referència en l'espai cartesià, així com els eixos actuals del robot. Per defecte, RoboDK crea objectius com a objectius cartesians (Conservar posició cartesiana ). En aquest cas, si es mou el sistema de referència, el robot intentarà assolir la posició de l'objectiu respecte a aquest sistema de referència.
D'altra banda, és possible especificar l'objectiu en l'espai de les articulacions (Conservar els valors de les articulacions ). En aquest cas, l'objectiu és una posició absoluta del robot i no es veurà alterat si es mouen els sistemes de referència.
És pràctica habitual utilitzar objectius de les articulacions per assolir una primera posició d'aproximació a prop de l'àrea de treball; a continuació, els objectius cartesians garanteixen que la trajectòria de l'eina no es vegi alterada si es modifiquen el sistema de referència o els sistemes de referència de l'eina.
És possible veure altres configuracions per assolir la mateixa posa amb el robot. Més informació a la secció següent.


