Panell del robot
Feu doble clic en un robot per obrir el panell del robot (hi podeu fer doble clic a l'arbre o a la vista 3D). És possible desplaçar els eixos del robot mitjançant la secció de desplaçament dels eixos de les articulacions (Joint axis jog) i introduir valors específics dels eixos de les articulacions als quadres de text. Els valors de les articulacions i les coordenades del robot han de coincidir amb els valors que mostra el vostre controlador de robot.
Podeu fer doble clic als límits de les articulacions per modificar els límits dels eixos del robot. Per defecte, RoboDK utilitza els mateixos límits de les articulacions que el controlador del robot (límits físics del maquinari). Algunes aplicacions poden requerir límits de les articulacions més restringits (límits de programari). Els valors de les articulacions es poden copiar
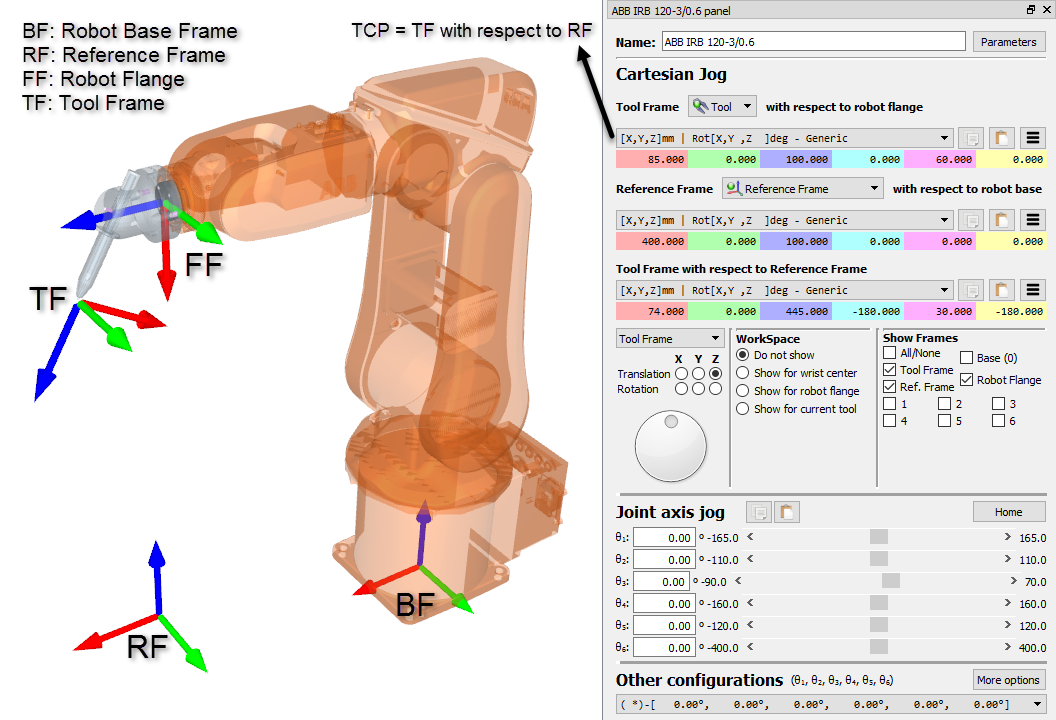
La secció de desplaçament cartesià (Cartesian Jog) mostra tota la informació relacionada amb la cinemàtica del robot:
●El sistema de referència de l'eina (TF) respecte a la brida del robot (FF) defineix on es troba el sistema de referència de l'eina seleccionat respecte a la brida del robot. La brida del robot sempre és la mateixa, però el sistema de referència de l'eina canvia segons l'eina que estigui muntada al robot. Aquesta relació també es coneix com a UTOOL, ToolData o simplement Tool a la majoria de controladors de robots. L'eina del robot també es coneix com a TCP (Punt Central de l'Eina). L'eina seleccionada esdevé l'eina «activa». L'eina activa s'utilitza en crear nous objectius i programes. L'eina seleccionada mostra una marca verda a la seva icona: .
●El sistema de referència (RF) respecte a la base del robot (BF) defineix on es troba el sistema de referència respecte al sistema de referència de la base del robot. El sistema de referència de la base del robot no es mou mai, però es poden utilitzar diferents sistemes de referència per posicionar qualsevol objecte respecte al mateix sistema de referència de la base del robot. Aquesta relació també es coneix com a UFRAME, WorkObject MFRAME o Reference a la majoria de controladors de robots. El sistema de referència seleccionat al panell del robot esdevé el sistema de referència «actiu». El sistema de referència actiu s'utilitza com a referència per a nous objectius i programes del robot. El sistema de referència seleccionat mostra una marca verda a la seva icona: .
●El sistema de referència de l'eina (TF) respecte al sistema de referència (RF) mostra la posició del TCP actiu respecte al sistema de referència actiu per a la posició actual del robot. Modifiqueu aquest valor per moure el robot. Els eixos de les articulacions es recalculen automàticament. Aquestes coordenades cartesianes es registren quan es crea un nou objectiu (Programa➔Ensenyar objectiu), juntament amb els eixos del robot. L'objectiu també s'adjunta al sistema de referència actiu.
Una llista de configuracions possibles està disponible a la secció Altres configuracions. La configuració del robot defineix un estat específic del robot sense travessar cap singularitat. Canviar la configuració requereix travessar una singularitat. Més informació disponible a la secció Configuracions del robot.
Finalment, el botó Paràmetres de la part superior dreta permet fer alguns ajustaments cinemàtics, seleccionar el postprocessador preferit o extreure paràmetres precisos després d'un projecte de calibratge de robot. Modificar aquests valors només s'hauria de fer en circumstàncies específiques.


