Sistema de referència
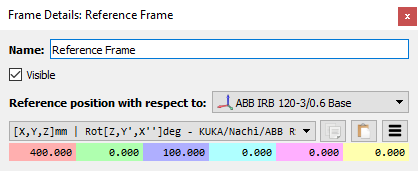
Feu doble clic en un Sistema de Referència per veure més detalls sobre aquest sistema de referència i modificar-ne la posició respecte al sistema de referència de la base del robot o a qualsevol altre sistema de referència disponible a l'estació. Per defecte, les coordenades que es mostren (posa) són relatives a l'element pare del sistema de referència (en aquest exemple, el sistema de referència de la base del robot).
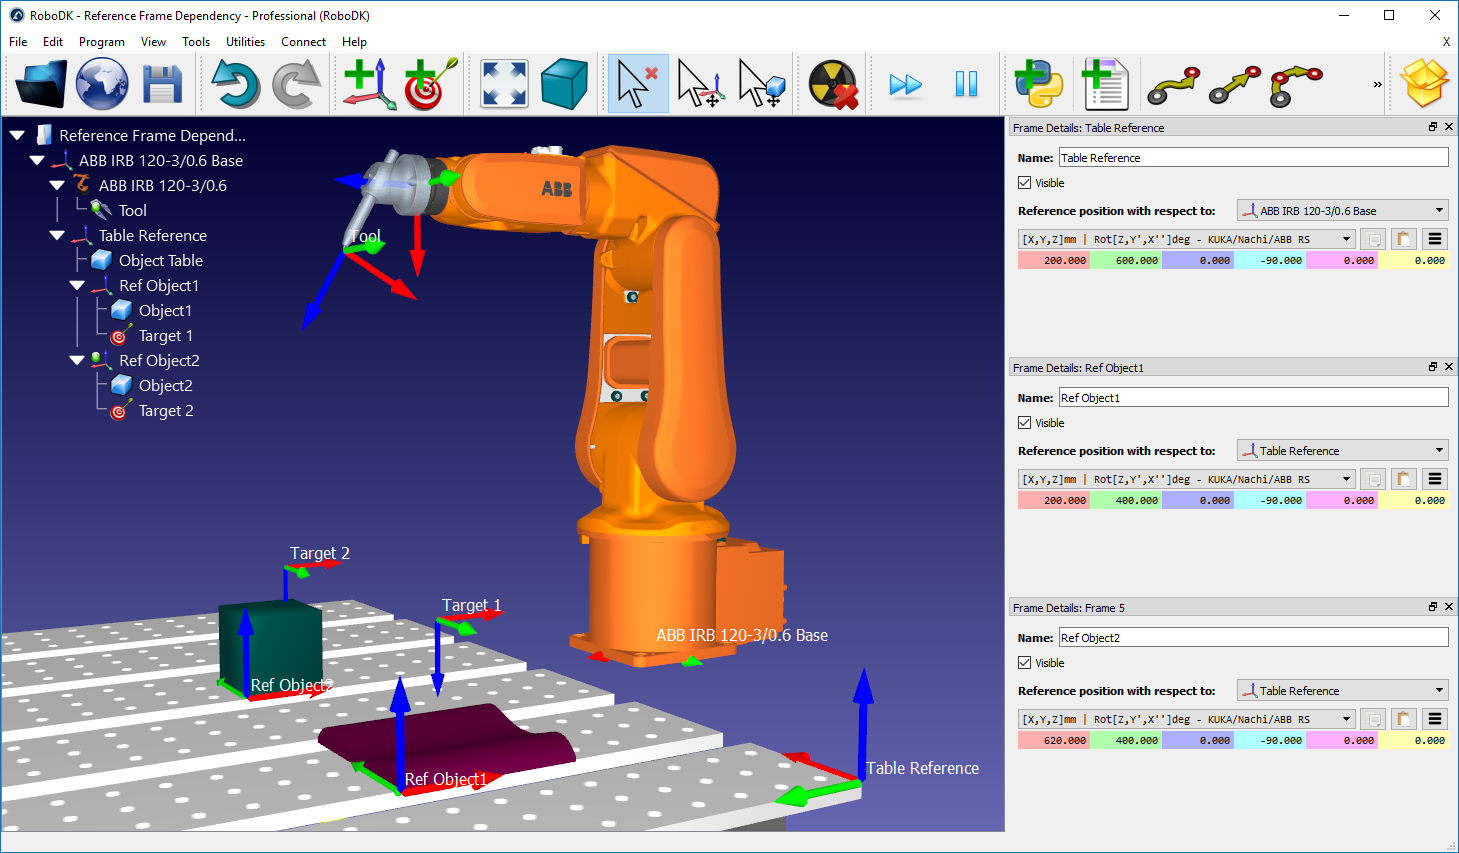
Es poden relacionar diversos sistemes de referència entre si per recrear la dependència que existeix en una aplicació real. Per exemple, una taula pot tenir una posició específica respecte al robot. Aleshores, dos o més objectes de la taula poden tenir una posició específica respecte a la referència de la taula. Desplaçar la referència de la taula no alterarà la relació entre els objectes i la taula, però sí que alterarà la relació de tots els objectes respecte al robot. La imatge següent mostra un exemple d'això.