Interfície
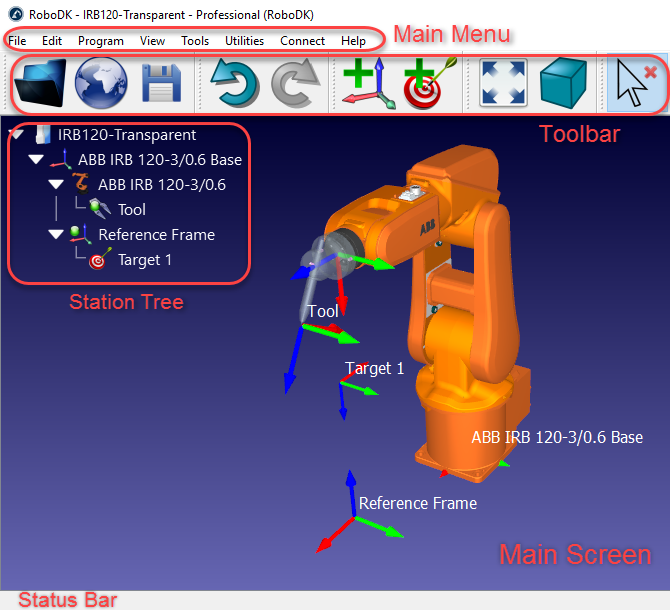
Aquest document ofereix una visió general de la interfície principal de RoboDK. La interfície principal està composta pel menú principal, la barra d'eines, l'arbre de l'estació, la barra d'estat i la vista 3D.
●El menú principal es troba a la part superior. Des d'aquest menú s'accedeix a totes les accions i opcions disponibles.
●La barra d'eines conté icones gràfiques que permeten accedir ràpidament a les accions més utilitzades del menú. Més informació disponible a la secció de la barra d'eines.
●L'arbre de l'estació enumera tots els components (elements) que hi ha a l'estació. Aquests elements poden ser robots, eines, objectes, objectius o configuracions específiques per a finalitats de fabricació o calibratge. L'arbre permet entendre i modificar la dependència que existeix en l'entorn real. Per exemple, un objectiu es pot unir a un sistema de referència específic, aquest sistema de referència es pot unir al sistema de referència de la base del robot, les eines del robot s'uneixen normalment al robot, etc.
●La barra d'estat es troba a la part inferior i pot mostrar consells útils per a determinades operacions.
●La vista 3D (Pantalla principal) mostra la vista en un entorn virtual 3D i reprodueix l'arbre de l'estació amb la seva jerarquia
Fent doble clic en un element (a l'arbre o a la vista 3D) es mostrarà una finestra nova amb les propietats de l'element. Per exemple, fent doble clic en un robot es mostrarà el Panell de robot. Aquestes finestres es poden tancar seleccionant la creu a la part superior dreta de la finestra secundària.
Com a excepció, fer doble clic en un objectiu desplaçarà el robot fins a aquest objectiu. Si un objectiu només es selecciona un cop (en lloc de fer-hi doble clic), el robot simularà un moviment lineal o articular des de la seva posició actual fins a aquest objectiu.
Panell del robot
Feu doble clic en un robot per obrir el panell del robot (hi podeu fer doble clic a l'arbre o a la vista 3D). És possible desplaçar els eixos del robot mitjançant la secció de desplaçament dels eixos de les articulacions (Joint axis jog) i introduir valors específics dels eixos de les articulacions als quadres de text. Els valors de les articulacions i les coordenades del robot han de coincidir amb els valors que mostra el vostre controlador de robot.
Podeu fer doble clic als límits de les articulacions per modificar els límits dels eixos del robot. Per defecte, RoboDK utilitza els mateixos límits de les articulacions que el controlador del robot (límits físics del maquinari). Algunes aplicacions poden requerir límits de les articulacions més restringits (límits de programari). Els valors de les articulacions es poden copiar
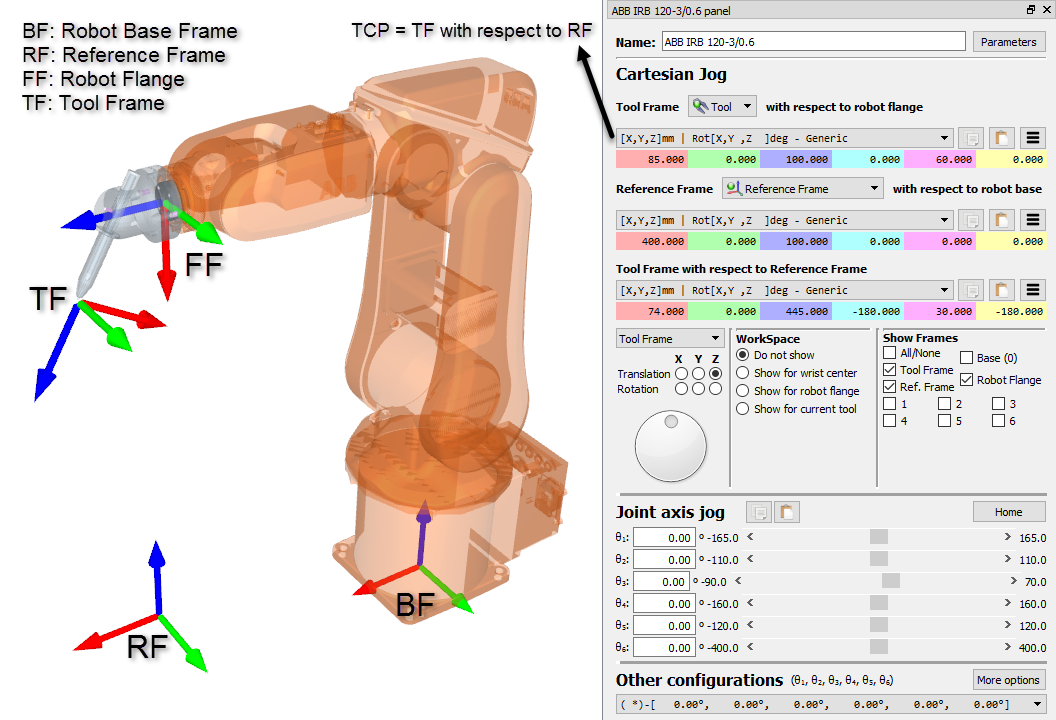
La secció de desplaçament cartesià (Cartesian Jog) mostra tota la informació relacionada amb la cinemàtica del robot:
●El sistema de referència de l'eina (TF) respecte a la brida del robot (FF) defineix on es troba el sistema de referència de l'eina seleccionat respecte a la brida del robot. La brida del robot sempre és la mateixa, però el sistema de referència de l'eina canvia segons l'eina que estigui muntada al robot. Aquesta relació també es coneix com a UTOOL, ToolData o simplement Tool a la majoria de controladors de robots. L'eina del robot també es coneix com a TCP (Punt Central de l'Eina). L'eina seleccionada esdevé l'eina «activa». L'eina activa s'utilitza en crear nous objectius i programes. L'eina seleccionada mostra una marca verda a la seva icona: .
●El sistema de referència (RF) respecte a la base del robot (BF) defineix on es troba el sistema de referència respecte al sistema de referència de la base del robot. El sistema de referència de la base del robot no es mou mai, però es poden utilitzar diferents sistemes de referència per posicionar qualsevol objecte respecte al mateix sistema de referència de la base del robot. Aquesta relació també es coneix com a UFRAME, WorkObject MFRAME o Reference a la majoria de controladors de robots. El sistema de referència seleccionat al panell del robot esdevé el sistema de referència «actiu». El sistema de referència actiu s'utilitza com a referència per a nous objectius i programes del robot. El sistema de referència seleccionat mostra una marca verda a la seva icona: .
●El sistema de referència de l'eina (TF) respecte al sistema de referència (RF) mostra la posició del TCP actiu respecte al sistema de referència actiu per a la posició actual del robot. Modifiqueu aquest valor per moure el robot. Els eixos de les articulacions es recalculen automàticament. Aquestes coordenades cartesianes es registren quan es crea un nou objectiu (Programa➔Ensenyar objectiu), juntament amb els eixos del robot. L'objectiu també s'adjunta al sistema de referència actiu.
Una llista de configuracions possibles està disponible a la secció Altres configuracions. La configuració del robot defineix un estat específic del robot sense travessar cap singularitat. Canviar la configuració requereix travessar una singularitat. Més informació disponible a la secció Configuracions del robot.
Finalment, el botó Paràmetres de la part superior dreta permet fer alguns ajustaments cinemàtics, seleccionar el postprocessador preferit o extreure paràmetres precisos després d'un projecte de calibratge de robot. Modificar aquests valors només s'hauria de fer en circumstàncies específiques.
Eina de robot (TCP)
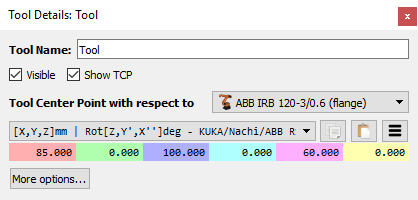
Feu doble clic en una eina de robot per veure més detalls sobre aquesta eina i modificar la posició del sistema de referència de l'eina, també conegut com a punt central de l'eina (o TCP), respecte a la brida del robot.
Seleccionar Més opcions… permet aplicar un factor d'escala a la geometria de l'eina o desplaçar la geometria respecte a la brida del robot. Alterar aquests valors no té cap impacte en els programes del robot. La geometria s'utilitza a efectes de visualització i comprovació de col·lisions (mantenint el TCP intacte).
Sistema de referència
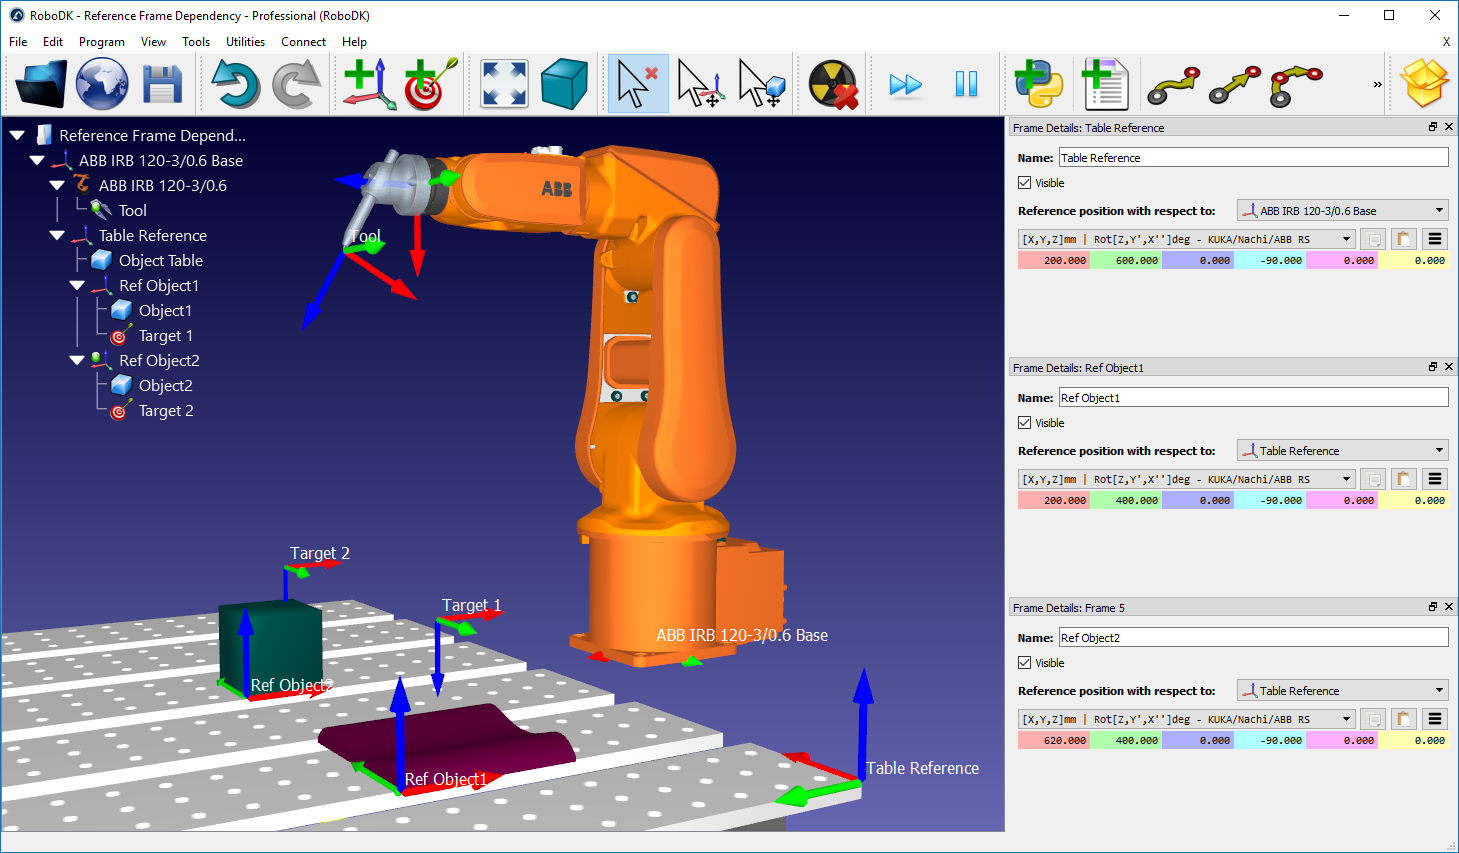
Feu doble clic en un Sistema de Referència per veure més detalls sobre aquest sistema de referència i modificar-ne la posició respecte al sistema de referència de la base del robot o a qualsevol altre sistema de referència disponible a l'estació. Per defecte, les coordenades que es mostren (posa) són relatives a l'element pare del sistema de referència (en aquest exemple, el sistema de referència de la base del robot).
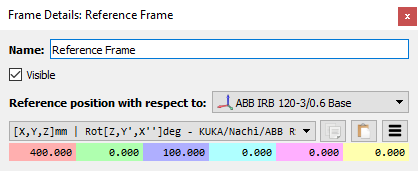
Es poden relacionar diversos sistemes de referència entre si per recrear la dependència que existeix en una aplicació real. Per exemple, una taula pot tenir una posició específica respecte al robot. Aleshores, dos o més objectes de la taula poden tenir una posició específica respecte a la referència de la taula. Desplaçar la referència de la taula no alterarà la relació entre els objectes i la taula, però sí que alterarà la relació de tots els objectes respecte al robot. La imatge següent mostra un exemple d'això.
Objectiu del robot
Els objectius de robot permeten enregistrar posicions de robot específiques perquè el robot es pugui desplaçar a aquesta ubicació.
Seguiu aquests passos per afegir un objectiu nou i veure la informació adjunta:
●Seleccioneu Programa→Aprendre
●Feu clic amb el botó dret en un objectiu i, a continuació, seleccioneu Més opcions… (F3) per veure la posa registrada i els valors de les articulacions.
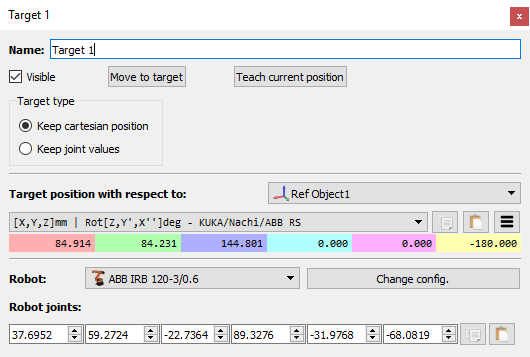
La creació d'un nou objectiu registra el TCP respecte al sistema de referència en l'espai cartesià, així com els eixos actuals del robot. Per defecte, RoboDK crea objectius com a objectius cartesians (Conservar posició cartesiana ). En aquest cas, si es mou el sistema de referència, el robot intentarà assolir la posició de l'objectiu respecte a aquest sistema de referència.
D'altra banda, és possible especificar l'objectiu en l'espai de les articulacions (Conservar els valors de les articulacions ). En aquest cas, l'objectiu és una posició absoluta del robot i no es veurà alterat si es mouen els sistemes de referència.
És pràctica habitual utilitzar objectius de les articulacions per assolir una primera posició d'aproximació a prop de l'àrea de treball; a continuació, els objectius cartesians garanteixen que la trajectòria de l'eina no es vegi alterada si es modifiquen el sistema de referència o els sistemes de referència de l'eina.
És possible veure altres configuracions per assolir la mateixa posa amb el robot. Més informació a la secció següent.
Configuracions del robot
Una configuració del robot defineix un estat específic del robot. Canviar la configuració requereix travessar una singularitat. Els controladors del robot no poden travessar una singularitat quan s'està fent un moviment lineal (per a això caldria un moviment articular).
És a dir, per dur a terme un moviment lineal entre dos objectius, la configuració del robot ha de ser la mateixa durant tot el moviment, inclosos el primer i l'últim punt.
Feu clic amb el botó dret en un robot i seleccioneu Canvia configuració per obrir la finestra de configuracions del robot. També és possible obrir aquesta finestra seleccionant Més opcions al panell del robot.
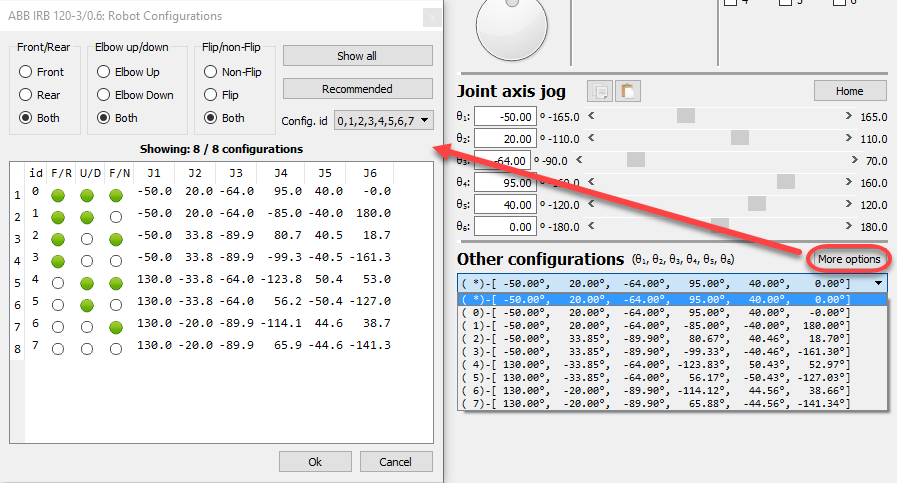
Per a un robot estàndard de 6 eixos, normalment hi ha 8 configuracions diferents per a qualsevol posició del robot si suposem que cada eix del robot pot girar un gir complet. A la pràctica, els límits de les articulacions poden estar més o menys restringits en funció del robot. Per tant, és possible que hi hagi entre 1 i més de 100 configuracions de robot diferents per a una ubicació específica, segons el robot.
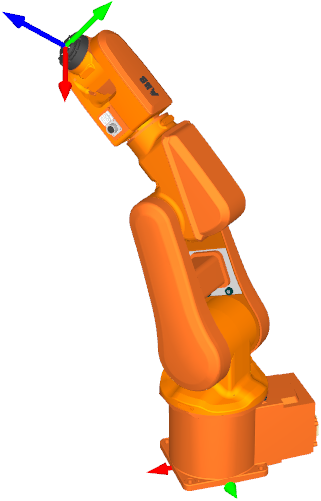
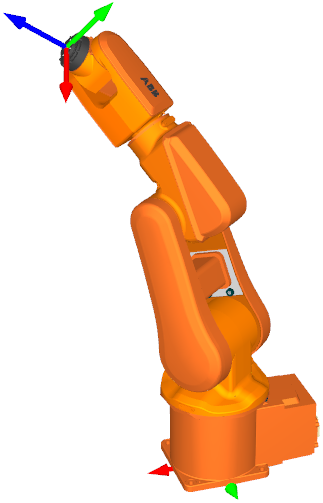
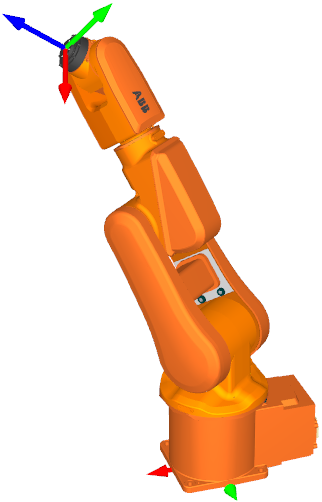
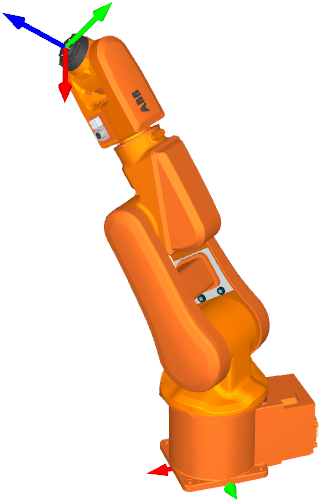
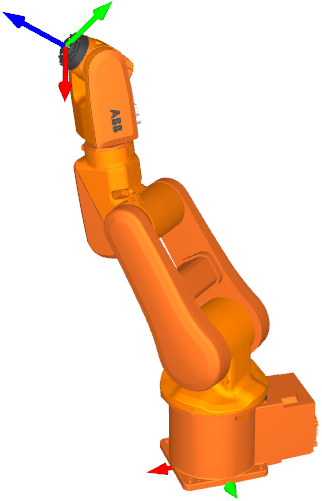
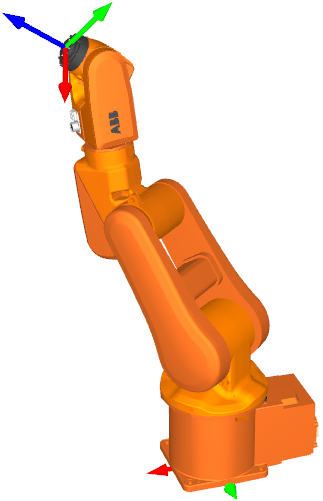
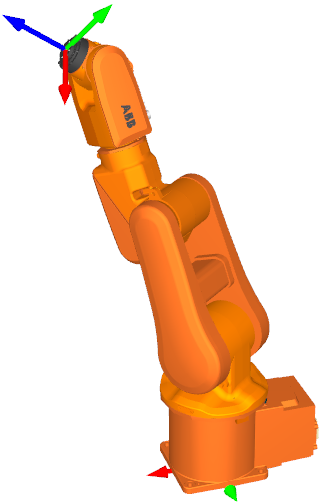
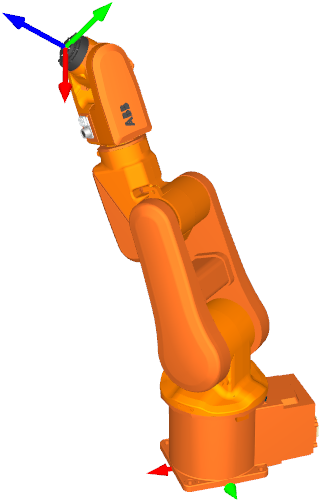
Una configuració de robot defineix una manera específica (mode de muntatge) d'assolir una posició amb el robot. Per exemple, el robot pot tenir el colze aixecat o el colze baixat (Up vs. Down, o U/D), alhora que pot estar orientat cap a l'objectiu o la base pot girar 180 graus per assolir l'objectiu per darrere (Front vs. Rear, o F/R). Finalment, l'articulació 5 pot girar canviant el signe alhora que els eixos 4 i 6 compensen aquest moviment (Flip vs. Non-Flip, o F/N). En total, això proporciona les 2*2*2=8 configuracions.
Configuració de l'objecte
Els objectes es poden carregar a RoboDK utilitzant formats de fitxer 3D com ara STL, STEP o IGES. Feu doble clic en un objecte a l'arbre o a la vista 3D per obrir la finestra de configuració.
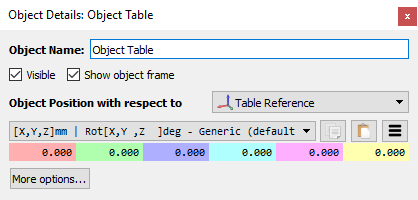
És possible establir o veure la posició respecte a qualsevol sistema de referència. No obstant això, els objectes normalment s'estableixen en sistemes de referència i es recomana moure el sistema de referència si cal moure un objecte. Els objectes també es poden agafar amb les eines del robot després que es produeixi un cert esdeveniment de simulació.
El menú Més opcions… permet canviar el color de l'objecte, aplicar un factor d'escala o moure la geometria respecte al seu propi sistema de referència.
Menú principal
El menú principal està dividit en les seccions següents:
1.Menú Fitxer: Permet importar fitxers nous (geometria 3D, robots, eines, trajectòries d'eina, …) i obrir o desar projectes de RoboDK (extensió de fitxer RDK).
2.Menú Edita: Permet retallar/copiar/enganxar un element o un grup d'elements i fer les accions de desfer/tornar a fer.
3.Menú Programa: Permet crear o modificar programes de robot i altres opcions relacionades per a la programació fora de línia (OLP).
4.Menú Visualització: Proporciona accions útils per navegar en 3D i configurar vistes específiques.
5.Menú Eines: Proporciona eines generals com ara comprovar col·lisions, mesurar punts o obrir les opcions principals.
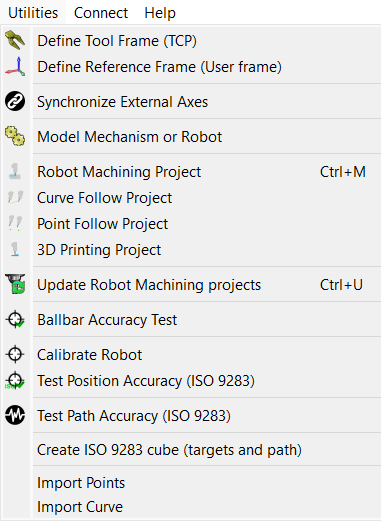
6.Menú Utilitats: Permet dur a terme operacions específiques com ara utilitzar robots per a operacions de fabricació, calibrar un TCP o un sistema de referència, utilitzar robots com una impressora 3D o com una CNC de 5 eixos, calibrar un robot... Aquestes operacions poden requerir una opció de llicència específica.
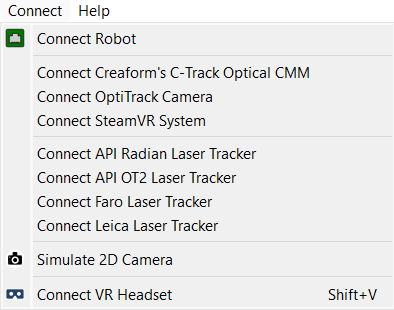
7.Menú Connectar: Permet connectar-se a un robot, a un sistema de mesurament o simular càmeres.
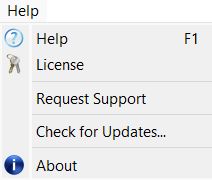
8.Menú Ajuda: Permet obrir la documentació en línia (F1), comprovar actualitzacions o configurar una llicència.
Menú Fitxer
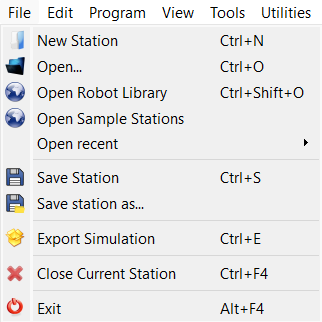
El menú Fitxer de RoboDK permet obrir i desar projectes de RoboDK. També podeu carregar qualsevol tipus de fitxer admès per RoboDK o exportar el vostre projecte utilitzant diferents formats o mètodes.
Desa l'estació desarà el fitxer RDK. Seleccioneu Desa l'estació com a… per indicar la ubicació del fitxer.
Exporta la simulació exportarà un programa o una simulació específica com un enllaç RoboDK per a web compartible, un PDF 3D o un fitxer HTML 3D. Aquest exemple mostra l'exportació d'una simulació HTML 3D.
Menú Edita
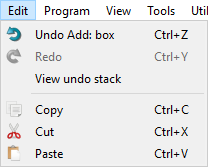
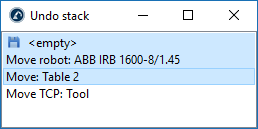
Les accions Desfer (Ctrl+Z) i Tornar a fer (Ctrl+Y) són accessibles des del menú Edita. L'historial d'accions de desfer també està disponible i permet revertir canvis, endarrere o endavant, a un estat específic seleccionant l'acció.
També és possible tallar (Ctrl+X), copiar (Ctrl+C) o enganxar (Ctrl+V) un element o un grup d'elements de l'arbre de l'estació. Si es copia un element, tots els elements adjunts també es copien.
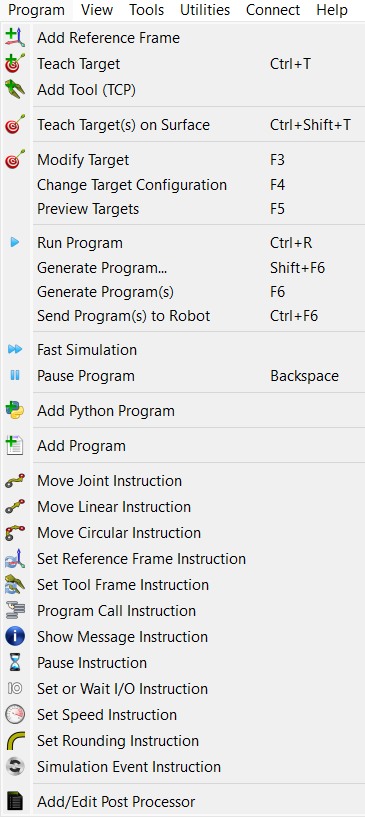
Menú de programes
El menú de programes conté tots els components relacionats amb la programació fora de línia (OLP) i la generació de programes. És possible afegir nous programes, sistemes de referència, objectius o eines als robots. Aquests components de programació fora de línia (sistemes de referència, eines, objectius, etc.) apareixen en tots els programes generats fora de línia.
Afegeix sistema de referència afegirà un nou sistema de referència adjuntat a l'arrel de l'estació o adjuntat a un altre sistema de referència si aquest sistema de referència s'ha seleccionat.
Aprendre objectiu (Ctrl+T) afegirà un nou objectiu al sistema de referència actiu per a l'eina de robot activa. El sistema de referència actiu i l'eina activa es poden seleccionar al panell del robot. També és possible fer clic amb el botó dret en un sistema de referència o una eina per fer-los actius.
La secció Instruccions del programa del document de Programació fora de línia proporciona més informació sobre les instruccions de programa disponibles a través de la GUI.
Finalment, és possible
Menú Visualització
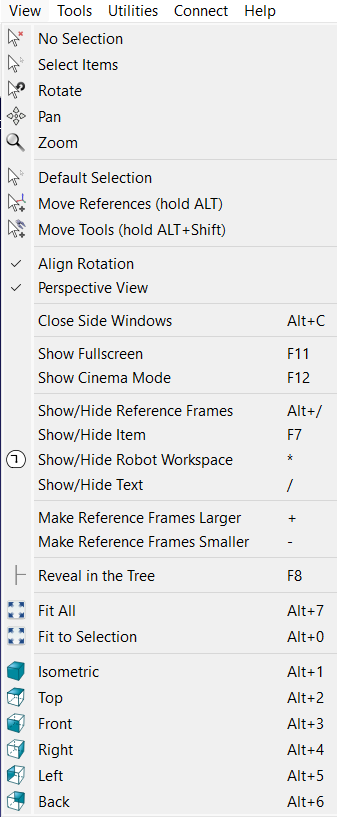
La majoria de les opcions necessàries per navegar en 3D estan disponibles al menú Visualització. Des d'aquest menú és possible girar, desplaçar i fer zoom (així com fent clic amb el botó dret a la vista 3D). Això és útil per navegar en 3D amb el touchpad d'un portàtil (en lloc d'un ratolí).
Per permetre una rotació lliure en qualsevol direcció, desmarqueu l'opció: Visualització ➔ Alinear rotació. Altrament, RoboDK bloqueja la referència de l'estació per mantenir el pla XY horitzontal per defecte.
És possible mostrar o amagar l'espai de treball del robot seleccionant la tecla d'asterisc (*). També és possible alternar entre elements visibles i invisibles seleccionant la tecla F7.
Menú d'eines
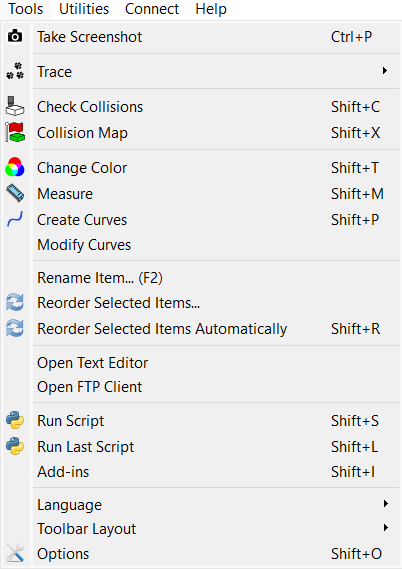
Podeu accedir a eines genèriques al menú Eines, com ara prendre mesures 3D, activar la comprovació de col·lisions o activar el rastre del robot.
Activant el rastre
L'eina Canvia color mostrarà una finestra petita que permet canviar el color dels robots i dels objectes. També és possible invertir els vectors normals de les superfícies.

És possible especificar l'idioma de l'aplicació RoboDK seleccionant Eines➔Idioma i triant l'idioma preferit. RoboDK es mostrarà immediatament en l'idioma seleccionat.
La configuració de la barra d'eines permet configurar la barra d'eines per defecte. Alternativament, és possible especificar una barra d'eines per a un ús més bàsic o més avançat.
Seleccioneu Opcions per obrir el menú principal d'opcions. Més informació disponible a la secció Menú d'opcions.
Menú d'utilitats
El menú d'utilitats permet dur a terme tasques específiques per configurar el vostre robot i realitzar operacions de fabricació específiques, com ara mecanitzat robotitzat, trepat o impressió 3D.
Calibra el sistema de referència de l'eina (TCP) permet calibrar el TCP d'un robot proporcionant dades de la configuració real, com ara les configuracions de les articulacions per arribar a un punt amb diferents orientacions. Aquest procediment sol estar disponible a la majoria de pantalles d'ensenyament de robots. RoboDK permet calibrar un TCP amb tantes configuracions com es desitgi. Fer servir més configuracions permet obtenir un valor del TCP més precís. Llegiu-ne més sobre el calibratge del TCP.
Calibra el sistema de referència permet identificar un sistema de referència respecte al sistema de referència de la base del robot. Això permet fer coincidir amb precisió la peça de la configuració real amb l'entorn virtual. Llegiu-ne més sobre el calibratge del sistema de referència.
El projecte de mecanitzat robotitzat (Robot Machining Project) us permet convertir les trajectòries d'eina de mecanitzat en simulacions de robot i programes de robot. RoboDK pot importar programes fets per a CNC de 5 eixos amb un programari CAM, com ara Codi G genèric o fitxers APT. Aquests programes/trajectòries es poden simular i convertir fàcilment en programes de robot amb RoboDK. Més informació disponible en aquesta secció.
El projecte de seguiment de corba ( Curve Follow Project) és com un projecte de fresatge amb robot, però permet seleccionar corbes extretes de geometria 3D com a trajectòries d'eina. També és possible seleccionar 'Importar corba' (Import Curve) per importar corbes 3D des de fitxers CSV o TXT. Aquestes corbes s'han de proporcionar com una llista de punts XYZ i, opcionalment, un vector IJK. Més informació disponible a la secció del projecte de seguiment de corba.
El projecte de seguiment de punts ( Point Follow Project) és com un projecte de fresatge amb robot, però permet seleccionar punts extrets de geometria 3D i crear fàcilment una trajectòria d'eina per a un robot. També és possible seleccionar 'Importar punts' (Import Points) per importar punts 3D des de fitxers CSV o TXT. Aquests punts s'han de proporcionar com una llista de punts XYZ i, opcionalment, un vector IJK. Més informació disponible a la secció del projecte de seguiment de punts.
Seleccioneu el projecte d'impressió 3D per generar un programa d'impressió 3D per a un robot per a un objecte específic. L'objecte ha d'estar disponible a l'estació de RoboDK. La trajectòria d'impressió 3D es converteix a Codi G internament mitjançant un 'slicer' i després es tracta com una trajectòria de mecanitzat de 3 eixos. Més informació disponible a la secció d'impressió 3D per a robots.
La prova de precisió amb ballbar permet comprovar el rendiment del robot utilitzant un dispositiu ballbar telescòpic doble. Més informació sobre les proves de ballbar per a robots disponible aquí: https://robodk.com/ballbar-test.
Calibra el robot permet configurar un projecte de calibratge de robot per millorar la precisió del robot i trobar els paràmetres d'error del robot. Un robot calibrat es pot utilitzar en qualsevol projecte de programació fora de línia de RoboDK. El calibratge de robots sol millorar la precisió del robot en un factor de 5 o més, depenent del model de robot. El calibratge de robots requereix l'ús de sistemes de mesurament per prendre mesures del robot. La precisió i la repetibilitat del robot es poden provar amb la norma ISO 9283 abans i/o després del calibratge. Més informació sobre el calibratge de robots i les proves de rendiment aquí: https://robodk.com/robot-calibration.
Menú Connectar
És possible connectar-se a un robot i introduir els paràmetres de connexió, com ara la IP del robot, el nom d'usuari d'FTP i la contrasenya d'FTP. Configurar una connexió amb el robot permet transferir programes a través d'FTP o executar programes directament des del PC.
Els usuaris finals poden desenvolupar nous controladors de robot; més informació disponible a la secció de controladors de robot.
També és possible connectar-se a sistemes de mesurament com ara rastrejadors làser o el Creaform Optical CMM. Això permet automatitzar completament el calibratge del robot i les proves de rendiment.
Menú d'ajuda
En seleccionar l'ajuda a RoboDK, s'obre aquesta documentació en línia. A més, quan premeu F1, RoboDK mostra el tema d'ajuda relacionat amb l'element seleccionat actualment.
Seleccioneu Comprovar actualitzacions… per comprovar si n'hi ha cap disponible. Apareixerà un missatge amb l'actualització recomanada o simplement notificant que la versió actual ja està actualitzada. Si no apareix cap missatge, vol dir que un tallafocs està bloquejant la comunicació entre RoboDK i Internet.
Icones modernes
RoboDK 5.7 i versions posteriors es beneficien d'icones redissenyades, que es poden activar a Eines➔Opció➔General➔Fes servir icones modernes. La taula següent ofereix una visió general de les icones principals i el seu nou disseny.
Heretat | Moderna |
|
|
| Obre |
|
| Obre la biblioteca en línia |
|
| Desa l'estació |
|
| Desfer |
|
| Repeteix |
|
| Afegeix un marc de referència |
|
| Afegeix un objectiu nou |
|
| Ajusta tot |
|
| Vista isomètrica Mostra la vista isomètrica 3D per defecte |
|
| Mou marcs de referència |
|
| Mou el TCP (eina de robot) |
|
| Comprovar col·lisions |
|
| Simulació ràpida |
|
| Pausa la simulació |
|
| Afegir programa |
|
| Afegir programa Python |
|
| Instrucció de moviment d'articulació |
|
| Instrucció de moviment lineal |
|
| Exporta simulació |