Exemple de client OPC-UA
Aquest exemple us mostrarà com podeu afegir connectivitat de client OPC-UA a RoboDK. RoboDK inclou un Add-in OPC-UA que us permet afegir compatibilitat OPC UA als vostres projectes de RoboDK.
En aquest exemple aprendreu com obtenir les dades de l'estació de RoboDK mitjançant el client OPC UA.
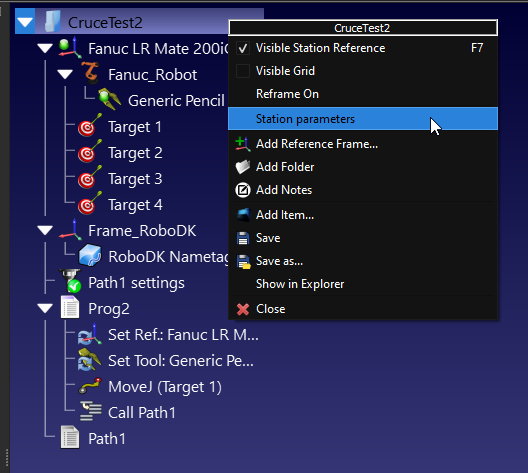
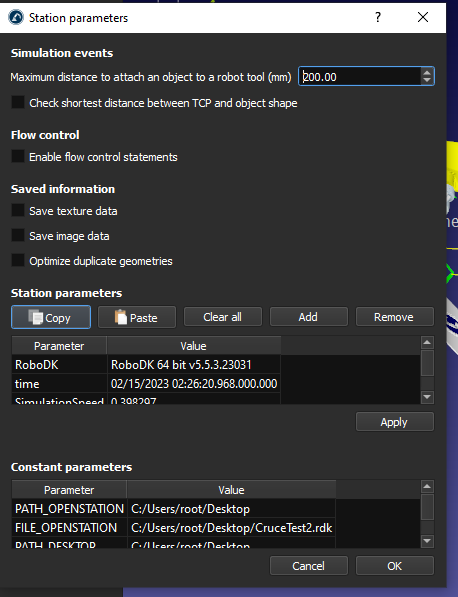
Es mostra la pantalla de paràmetres de l'estació i premeu "Clear All" per esborrar tots els paràmetres de l'estació.
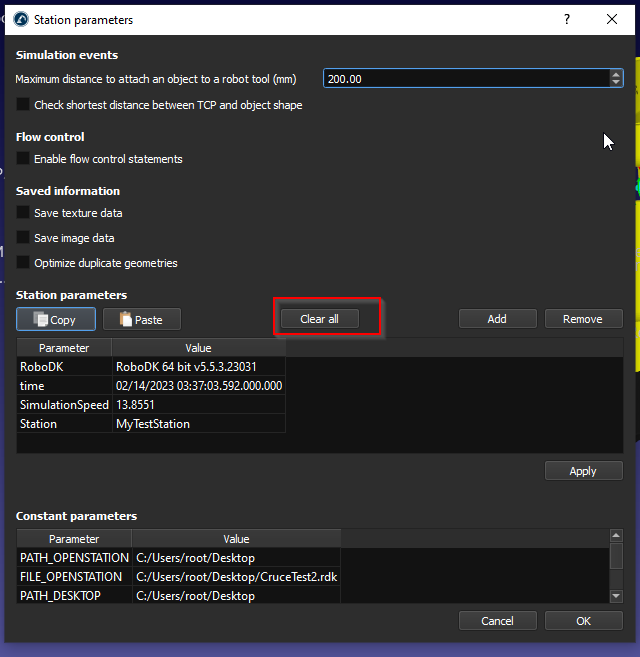
Implementació amb interfície
Podem crear un altre projecte RoboDK on el servidor OPC UA està configurat i iniciat.
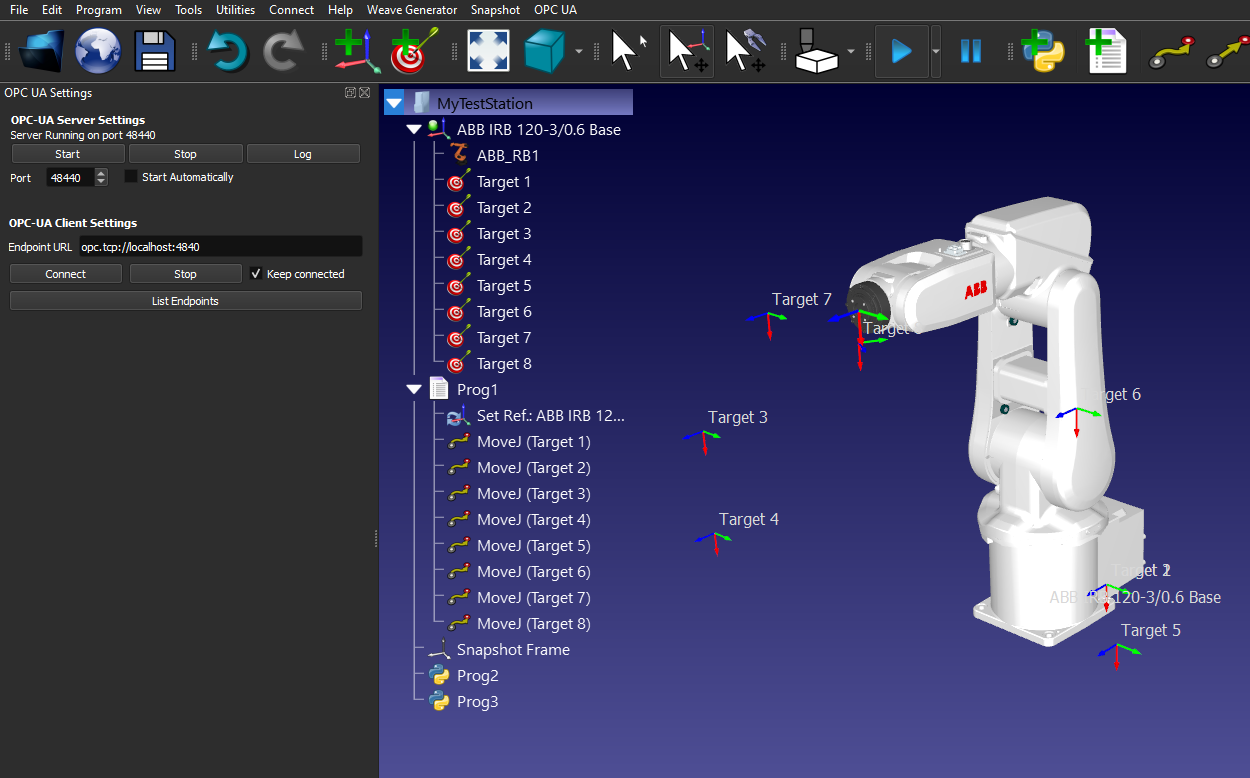
Afegir un client
Aquesta secció mostra com afegir un client OPC UA.
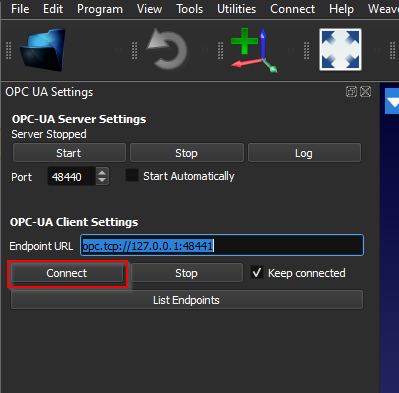
Introduïu l'URL de punt final, per exemple: opc.tcp://127.0.0.1:48441.
Cal que la configuració de l'adreça IP i el port coincideixi amb la del servidor OPC UA de destinació.
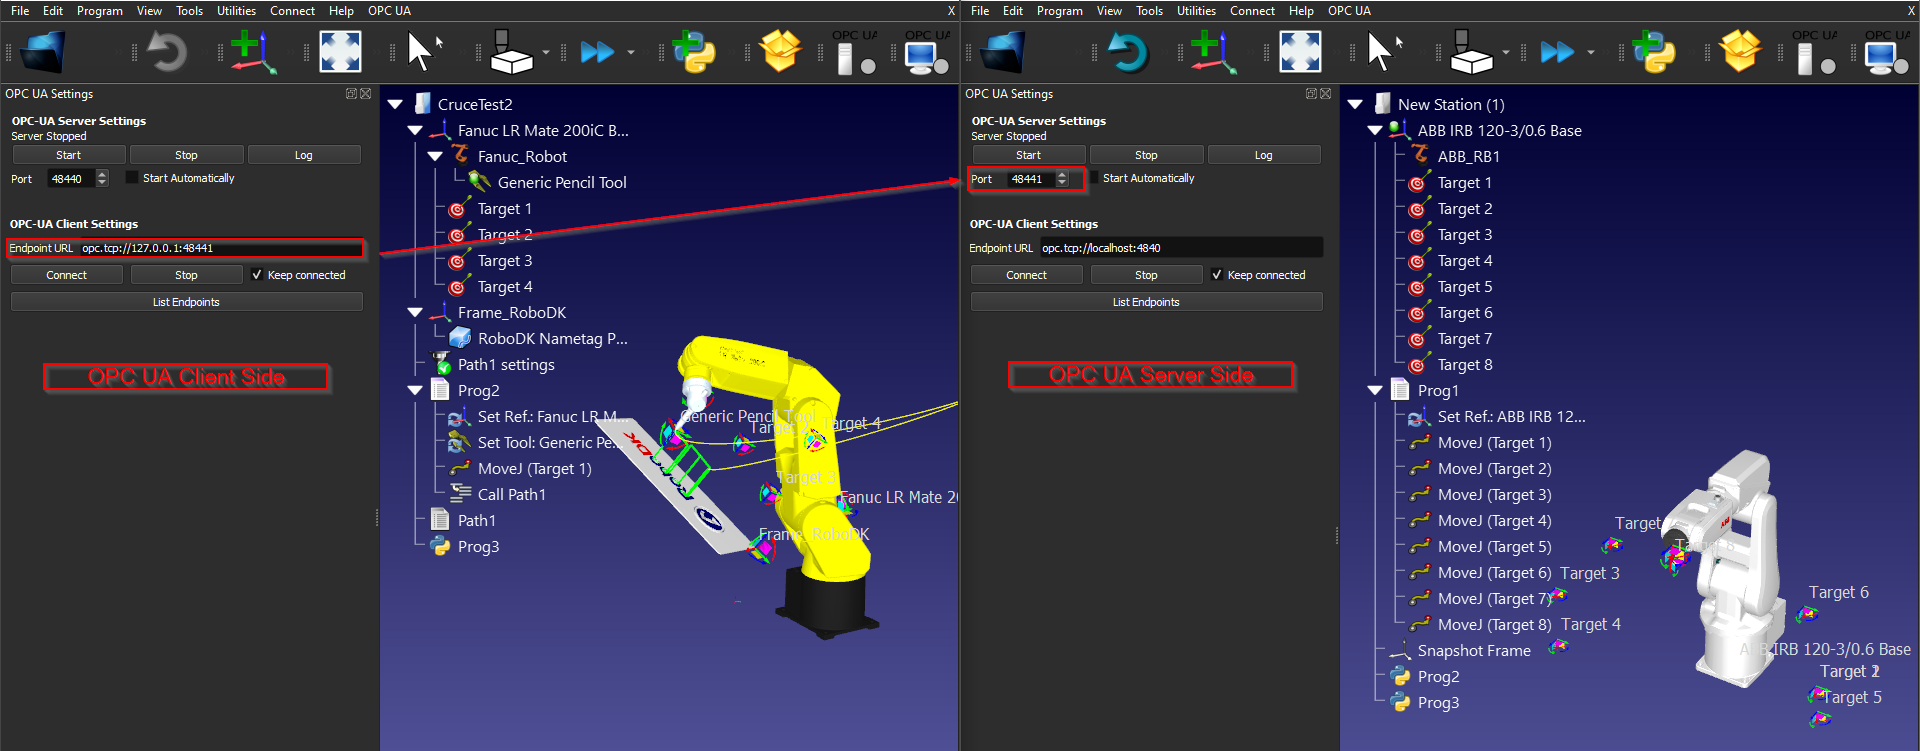
Premeu "Connectar" per establir la connexió.
Si apareix un missatge que diu "S'han recuperat les variables del servidor. Feu clic amb el botó dret a l'element de l'estació i seleccioneu 'Paràmetres de l'estació' per veure les variables.", la connexió s'ha establert.
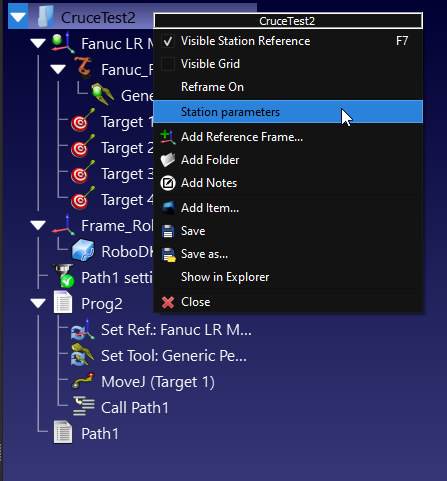
Feu clic amb el botó dret a la vostra estació i seleccioneu "Paràmetres de l'estació".
Nodes de client
Podeu comprovar els detalls de cada node a la secció de nodes.
Implementació amb l'API de RoboDK
Després d'obtenir les dades dels nodes del servidor OPC UA mitjançant el client OPC UA a RoboDK, també podeu obtenir aquestes dades utilitzant la RoboDK-Python-API.
Instal·lació
Podeu consultar aquest enllaç per instal·lar la RoboDK Python-API.
https://robodk.com/doc/en/PythonAPI/intro.html#how-to-install
O instal·leu manualment el paquet robodk per a Python:
pip install robodk
Script
Aquest script d'exemple mostra com obtenir els paràmetres de l'estació mitjançant l'API de Python de RoboDK.
from robodk import robolink # RoboDK API
RDK = robolink.Robolink()
from robodk import * # RoboDK API
from robolink import * # Robot toolbox
itemlist = RDK.ItemList()
if itemlist:
# Get all Station Parameters
print('Valid Parameters are configured in your Station.')
StationParameters=RDK.getParams()
for StationParameter in StationParameters:
print("Station Parameters %s : %s"%(StationParameter[0],str((StationParameter[1]))))
else:
print('No Parameter list..')
Aquí teniu el resultat de l'exemple de script:
Valid Parameters are configured in your Station.
Station Parameters RoboDK : RoboDK 64 bit v5.5.3.23031
Station Parameters time : 02/14/2023 03:58:29.191.000.000
Station Parameters SimulationSpeed : 13.8551
Station Parameters Station : MyTestStation


