Implementació amb UaExpert
Podeu utilitzar el programari UaExpert per provar la connectivitat amb el servidor OPC UA de RoboDK.
Podeu descarregar la versió gratuïta del programari UaExpert des del lloc web de Unified Automation: https://www.unified-automation.com/downloads/opc-ua-clients.html.
Afegiu el servidor UaExpert
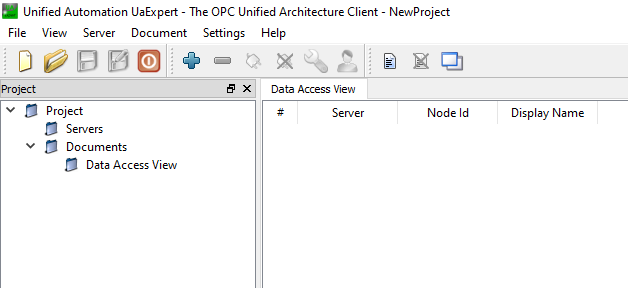
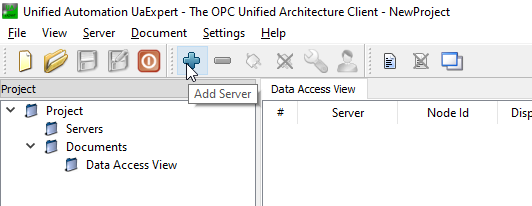
Inicieu l'UaExpert i feu clic al botó "+" per afegir el servidor OPC UA de RoboDK.
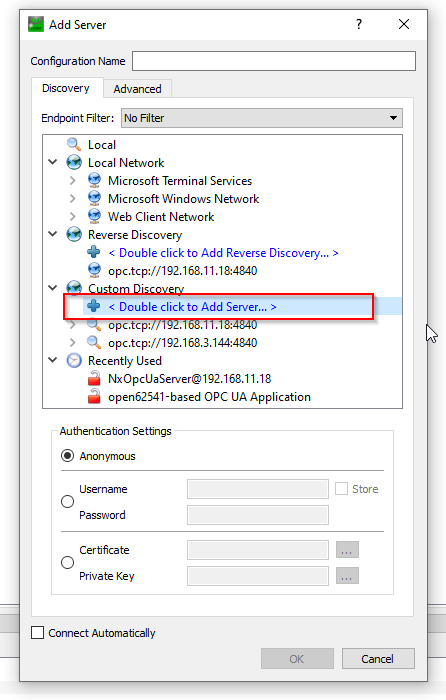
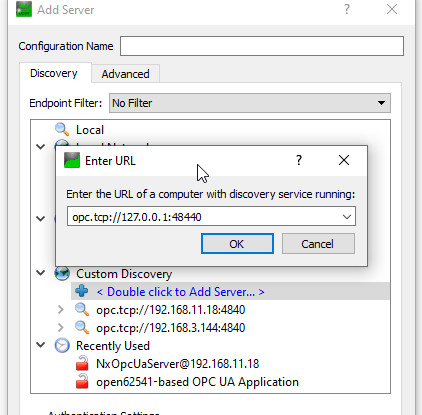
Expandiu el node Custom Discovery i seleccioneu l'opció <Double clicks to Add Server.> per afegir el servidor OPC UA de RoboDK.
Introduïu l'URL del servidor OPC UA, opc.tcp://127.0.0.1:48440, que heu configurat a l'etapa anterior.
Connecteu el servidor OPC UA amb seguretat "None".
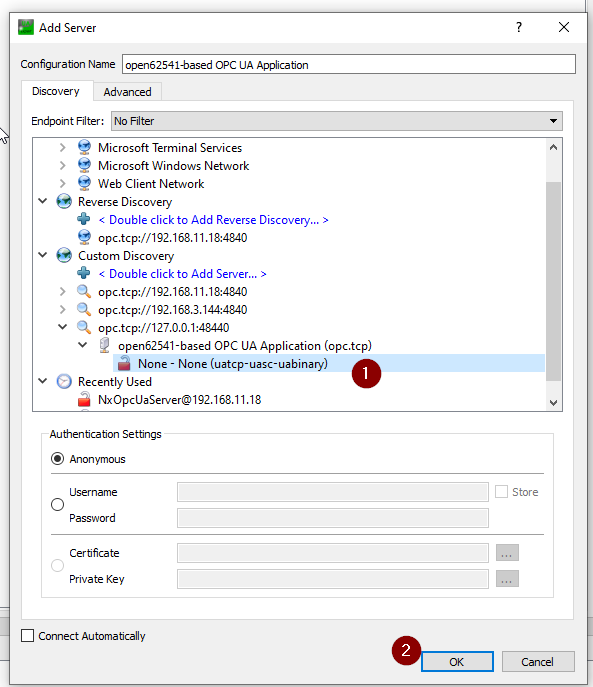
El servidor està configurat.
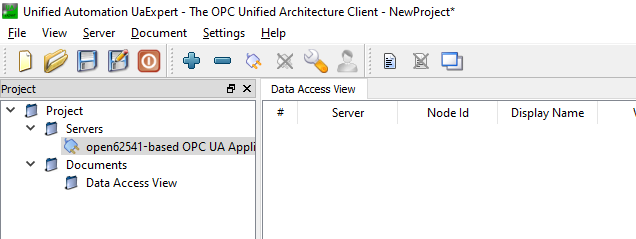
Connectar-se al servidor
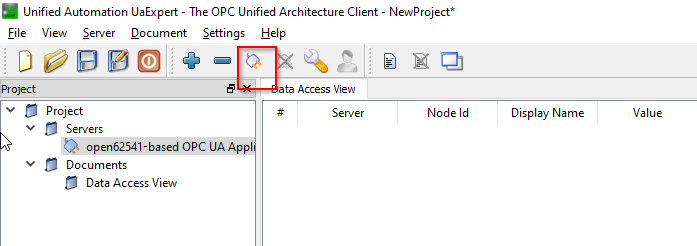
Ara podeu connectar-vos al servidor OPC UA de RoboDK des de UaExpert.
Podeu veure els Nodes i els Mètodes quan la connexió s'estableix.
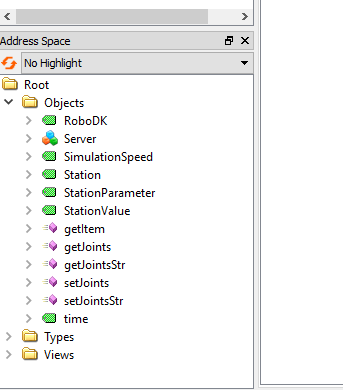
Nodes del servidor
Hi ha alguns nodes dins del servidor OPC UA de RoboDK que li permeten intercanviar informació bàsica sobre la seva estació.
RoboDK
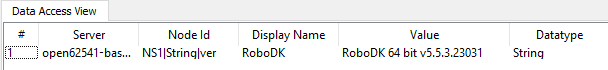
El node RoboDK és un node que proporciona la versió actual del vostre programari RoboDK.
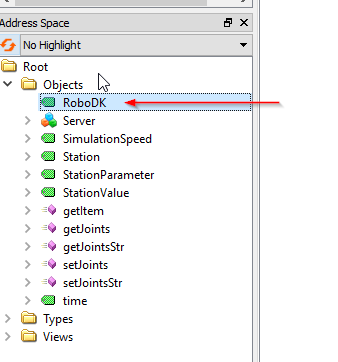
S'ha utilitzat la versió RoboDK 64 Bit v5.5.3.23031 en aquest exemple.
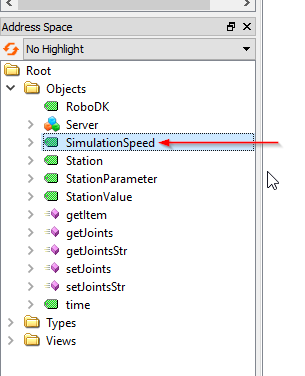
SimulationSpeed
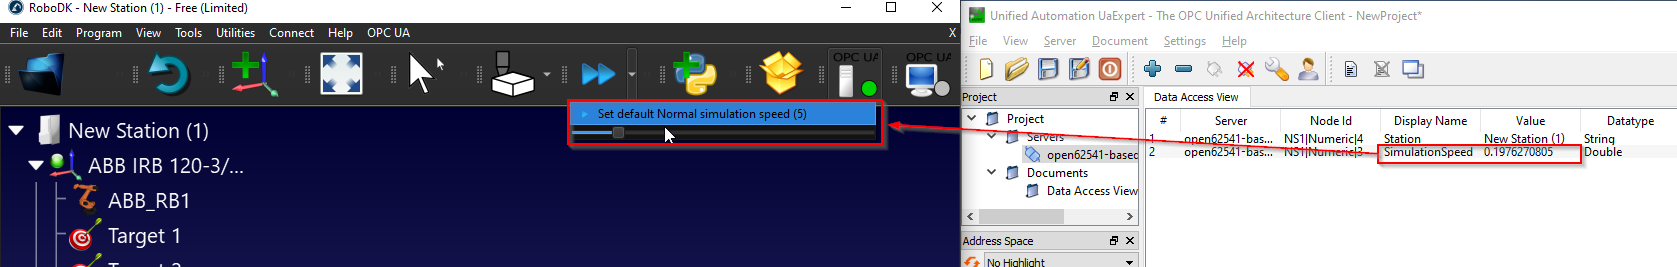
SimulationSpeed és un node que mostra la velocitat de simulació real i permet a l'usuari sobreescriure la velocitat de simulació actual.
El valor del node fa referència a la barra de desplaçament de la velocitat de simulació.
La simulació actual es pot llegir des d'aquest node i es pot sobreescriure la velocitat de simulació.
Estació
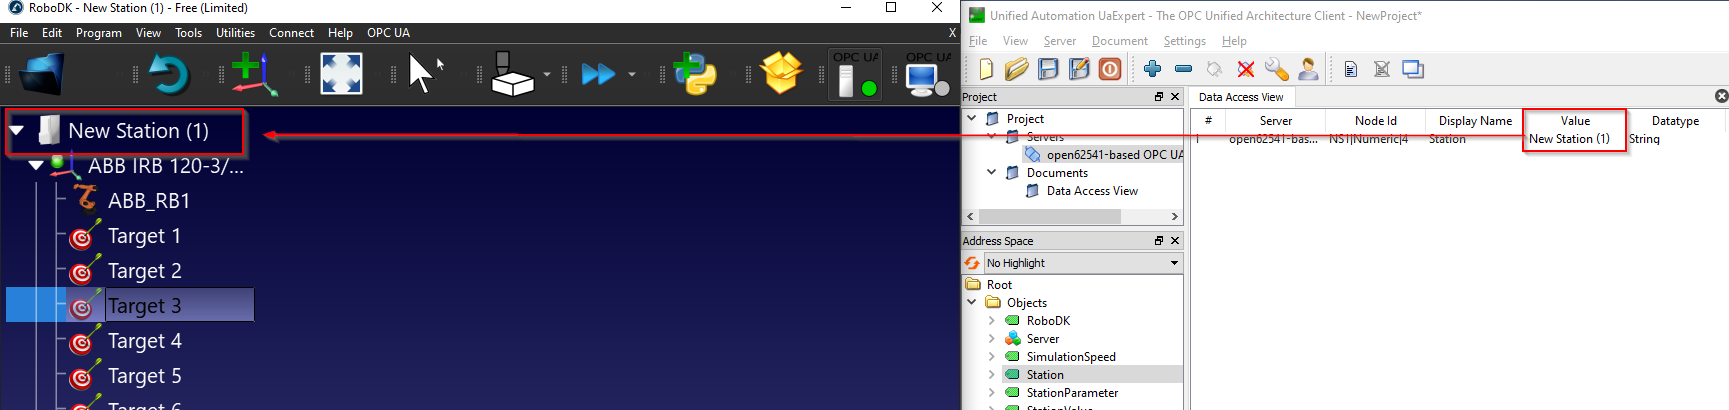
El node Station és un node que permet a l'usuari obtenir el nom actual de l'estació a RoboDK.
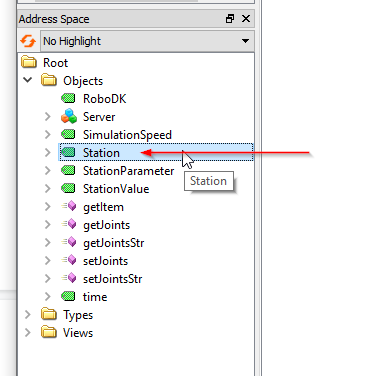
Com es veu a continuació, el node Station fa referència al vostre "Station Name" a RoboDK.
Paràmetres de l'estació/Valor de l'estació
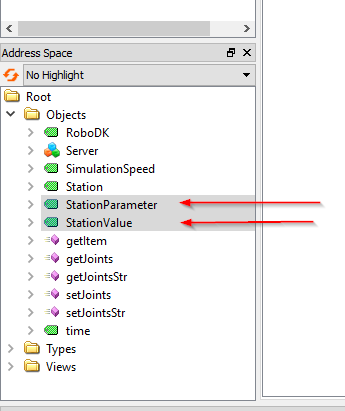
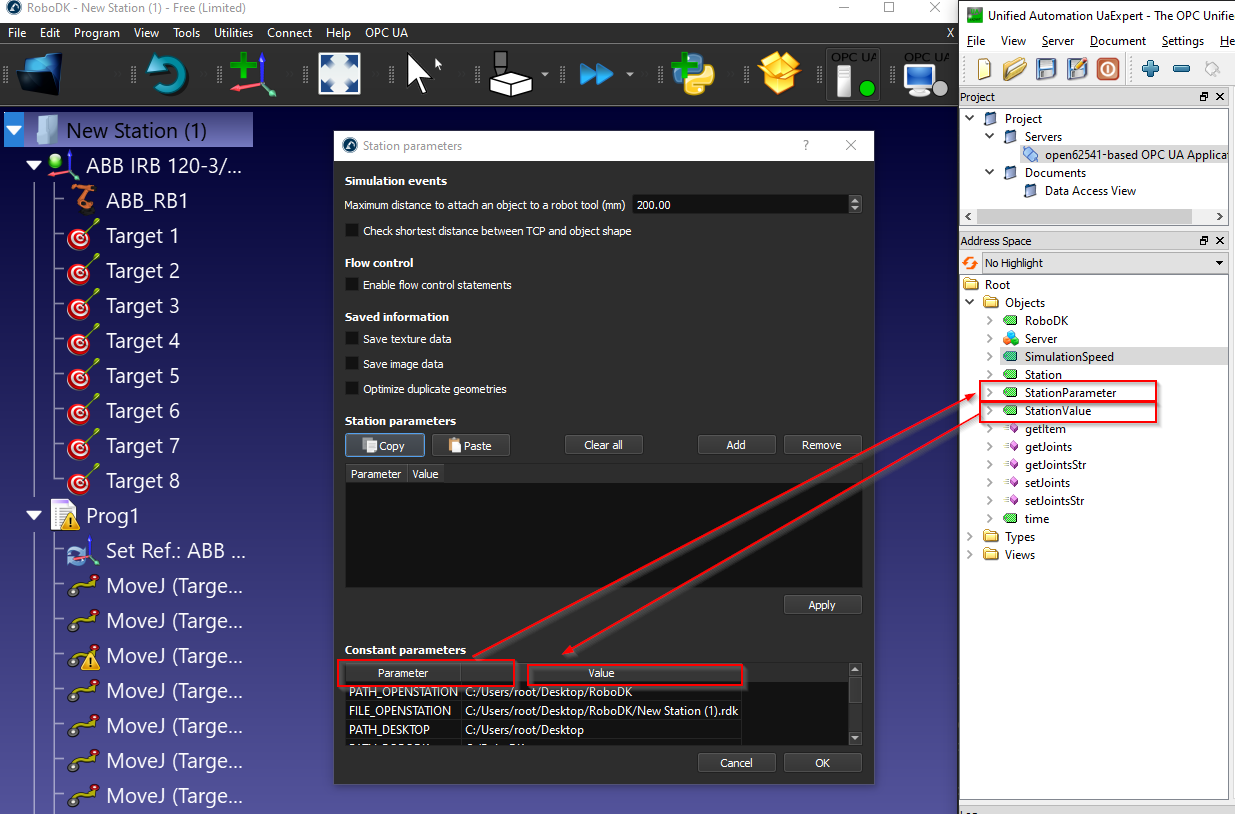
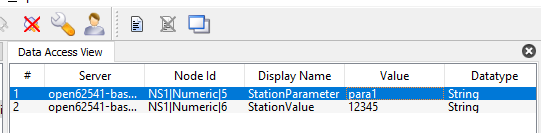
El parell de node "Station Parameter" i "Station Value" permet a l'usuari obtenir o establir qualsevol paràmetre dins de la vostra Estació. El servidor OPC UA de RoboDK monitoritzarà contínuament el valor actual de "StationParameter" i retornarà el valor d'aquest "StationParameter" des del node "Station Value".
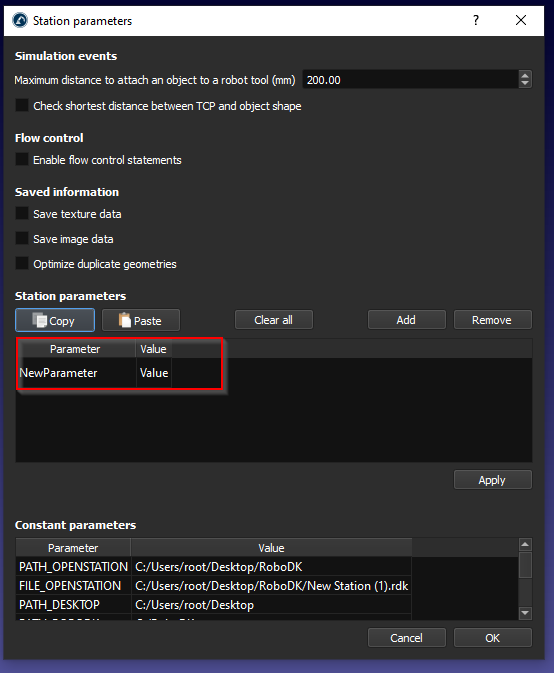
Podeu veure els paràmetres de l'estació fent clic amb el botó dret a la vostra estació de RoboDK > Paràmetres de l'estació.
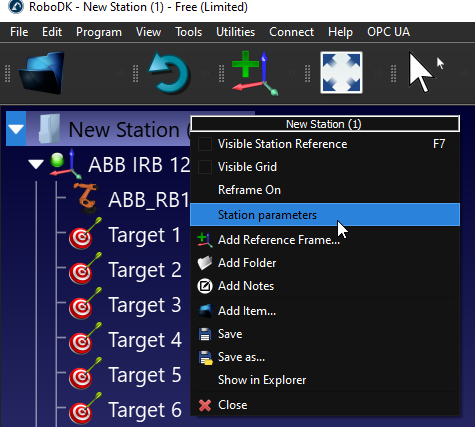
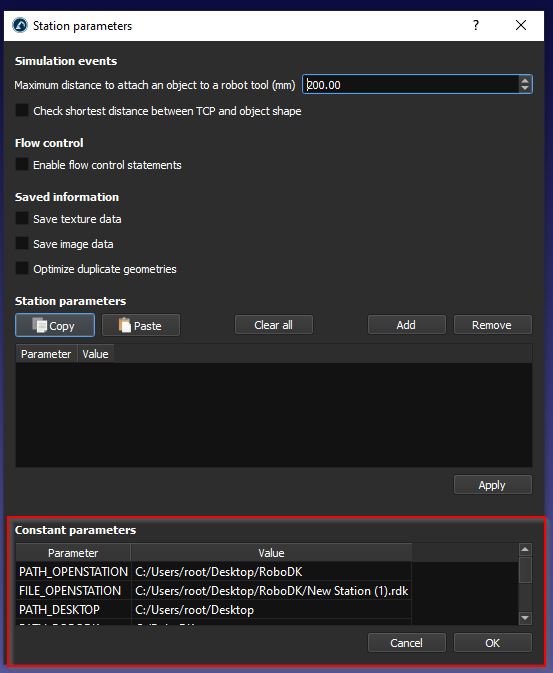
Al camp Paràmetres constants, podeu veure els paràmetres d'estació predeterminats i el seu valor.
El paràmetre d'estació es refereix al camp «Parameter» i el valor de l'estació es refereix al camp «Value».
I podem crear els nostres propis paràmetres fent clic al botó "Add".
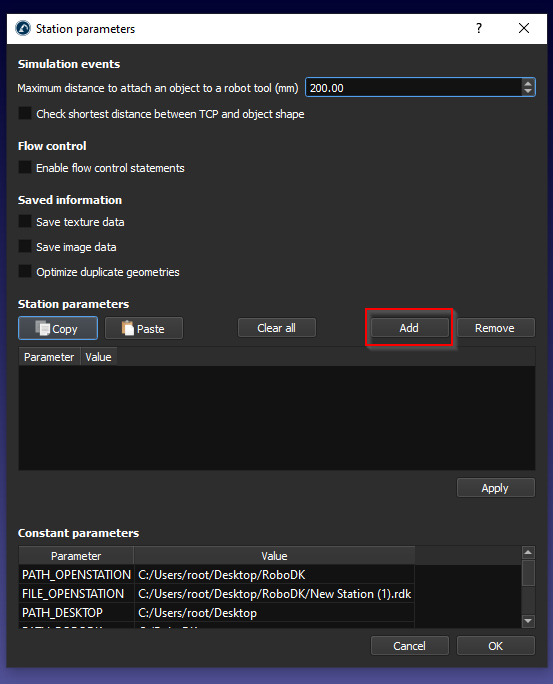
S'afegeix un nou paràmetre d'estació.
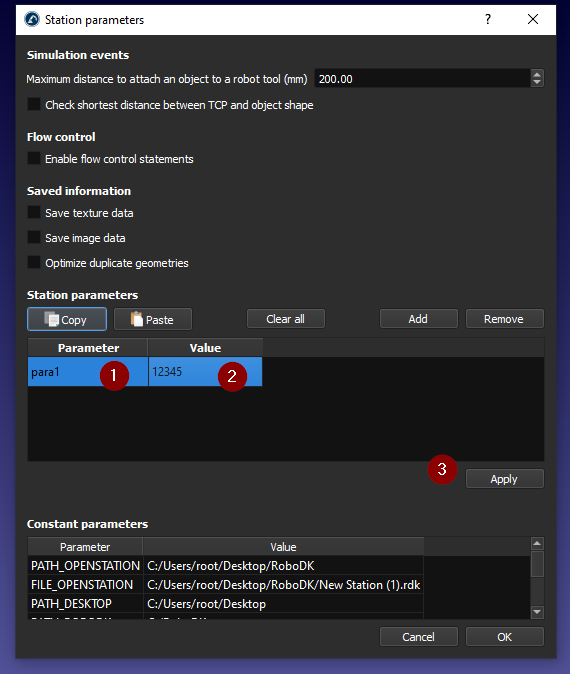
Introduïu el nom del paràmetre i el valor del paràmetre, i després feu clic a Aplica per desar-lo.
També podeu obtenir el vostre propi paràmetre d'estació.
Time
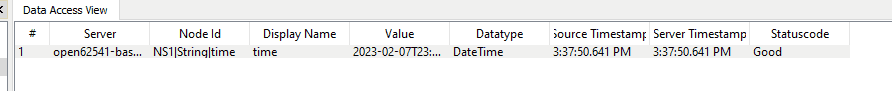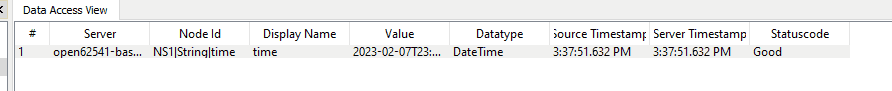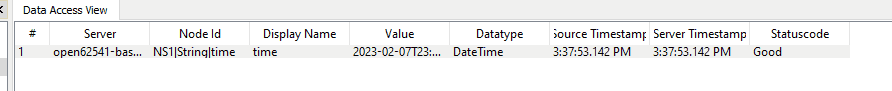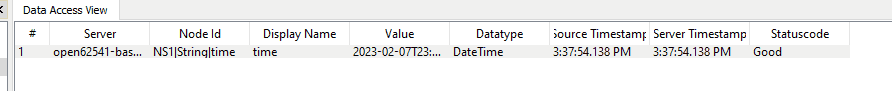
El node time és un node que permet obtenir l'hora actual de l'estació RoboDK.
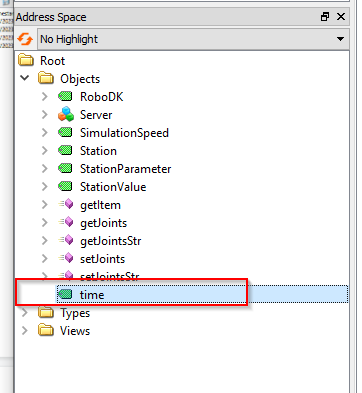
Es retorna un valor amb format DataTime.
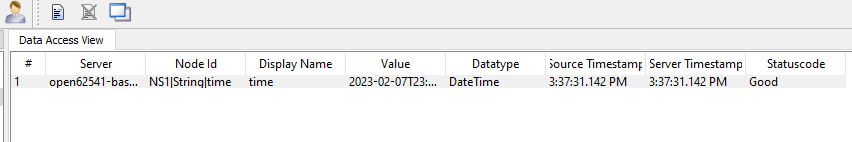
I aquest node s'actualitza contínuament.
Mètodes
El servidor RoboDK OPC UA també disposa d'alguns mètodes per permetre a l'usuari accedir dinàmicament a les dades de l'estació RoboDK.
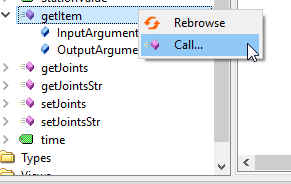
Només cal fer clic amb el botó dret a Method>Call per executar el mètode.
getItem
getItem és un mètode que permet a l'usuari obtenir el punter del vostre element.
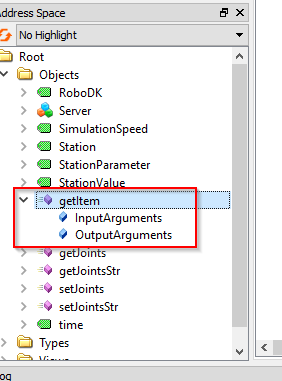
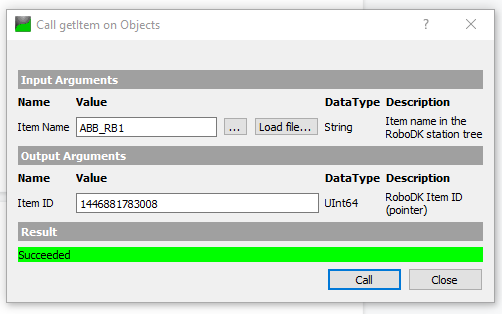
Per als InputArguments, el nom del dispositiu és obligatori; podeu imaginar que el nom del dispositiu és el nom de la vostra estació, el nom del robot, etc. L'ID de l'element és l'OutputArguments que retorna el punter d'aquest dispositiu.
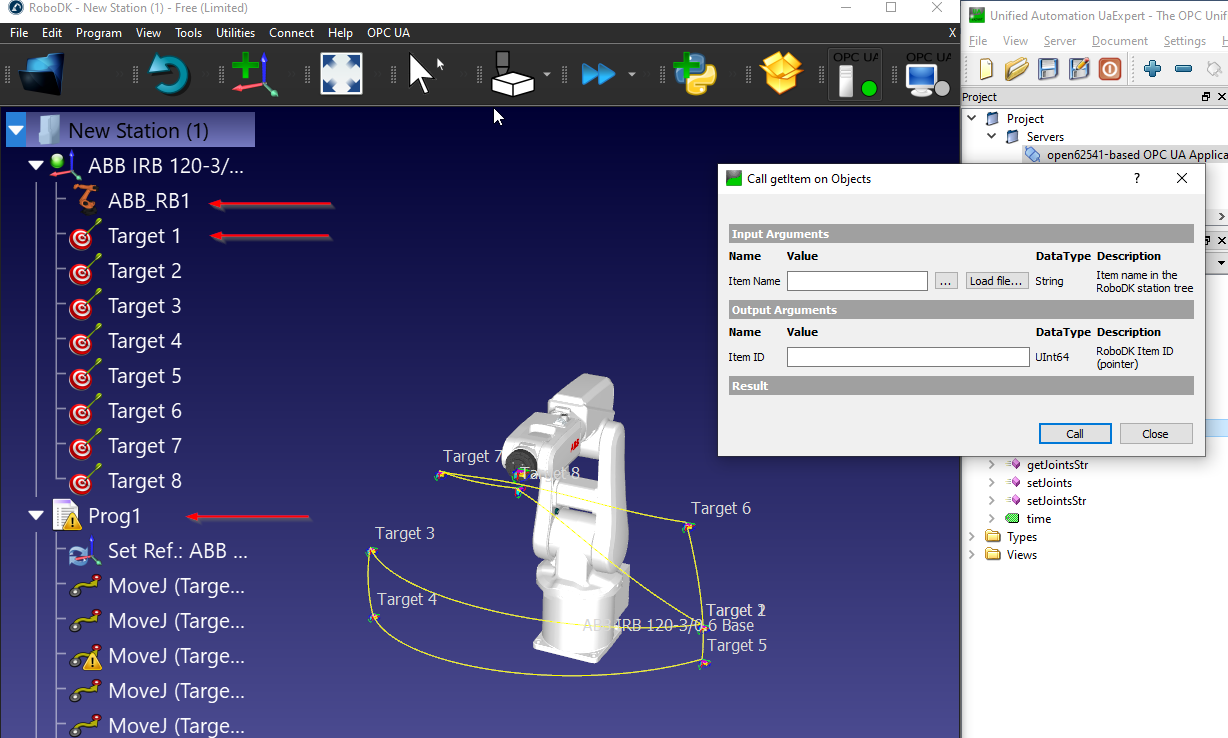
En aquest exemple, he rebut l'ID de l'element (punter) del meu robot ABB, que es diu "ABB_RB1".
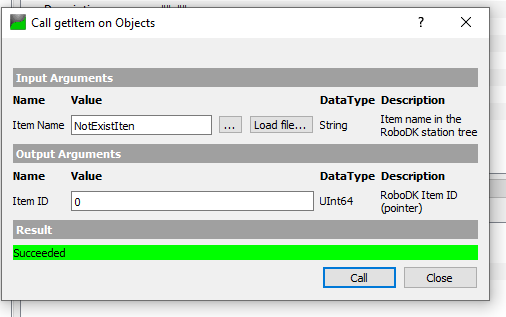
Es retorna 0 si el nom de l'element és invàlid o no existeix a la vostra estació.
getJoints
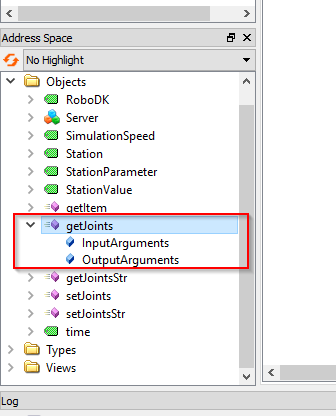
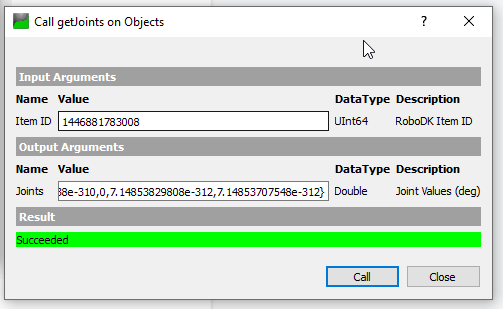
getJoints és un mètode que permet a l'usuari obtenir el valor de les articulacions del robot des de l'estació, basant-se en l'ID de l'element.
L'ID d'element és el valor de punter del vostre element i el podeu obtenir mitjançant el mètode getItem().
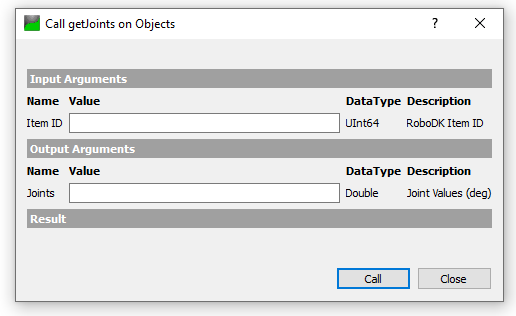
Obtindrem l'ID d'element amb aquest nom d'element "ABB_RB1" i es retorna un valor UInt64.
El valor de les articulacions es retorna en passar l'ID de l'element al mètode que vam obtenir en el pas anterior.
getJointsStr
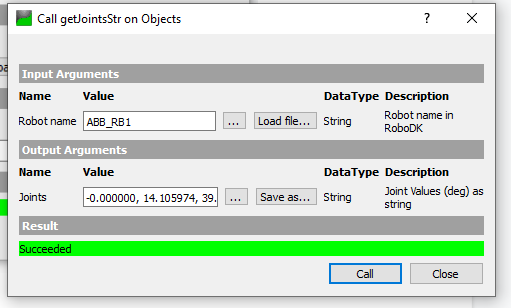
getJointsStr és un mètode que permet a l'usuari obtenir el valor de les articulacions basat en un valor de cadena.
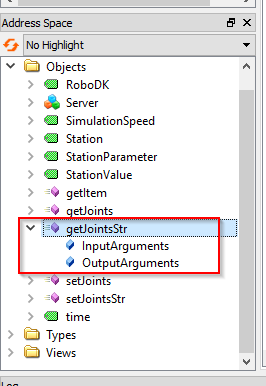
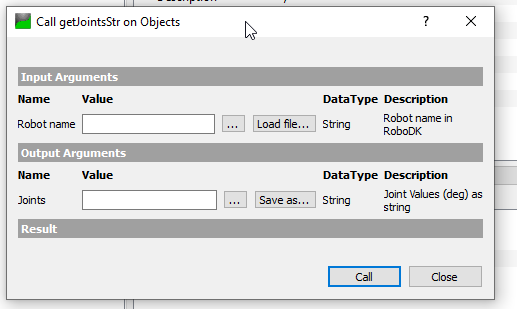
Podem passar el nom del robot (cadena) en aquest mètode.
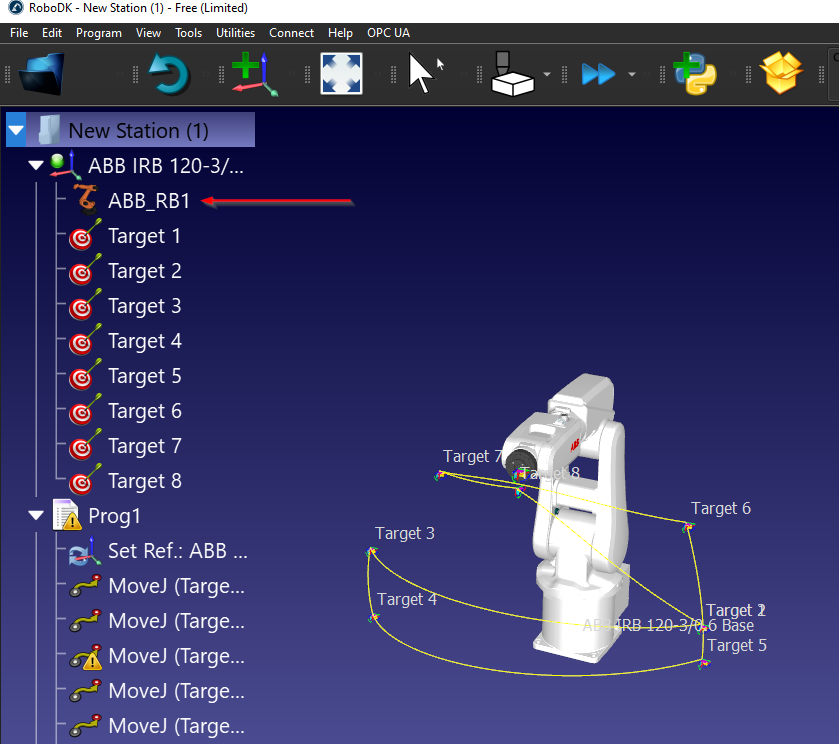
A la meva estació, ABB_RB1 és el nom del meu robot.
Només hem de passar "ABB_RB1" al paràmetre del nom del robot i cridar el mètode: es retorna el valor de les articulacions en format de cadena.
setJointsStr
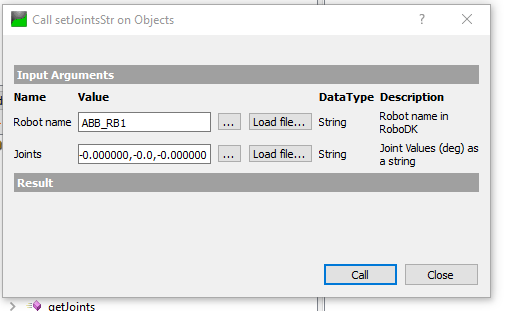
setJointsStr és un mètode que permet a l'usuari establir el valor de les articulacions del robot, basat en un valor de cadena.
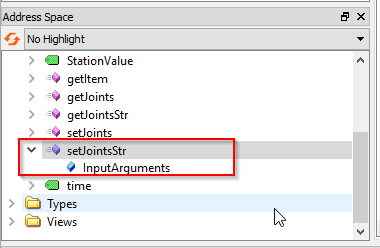
En el nom del robot s'hi passa ABB_RB1, i només cal passar una cadena amb el valor de les articulacions al paràmetre Joints.
Per exemple:-0.000000,0.000000,-0.000000,-0.000000,-0.0,-0.000000