Mètodes
El servidor RoboDK OPC UA també disposa d'alguns mètodes per permetre a l'usuari accedir dinàmicament a les dades de l'estació RoboDK.
Només cal fer clic amb el botó dret a Method>Call per executar el mètode.
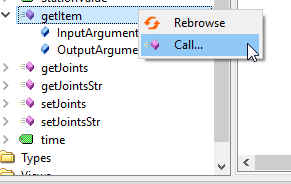
getItem
getItem és un mètode que permet a l'usuari obtenir el punter del vostre element.
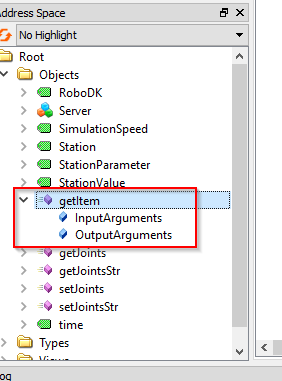
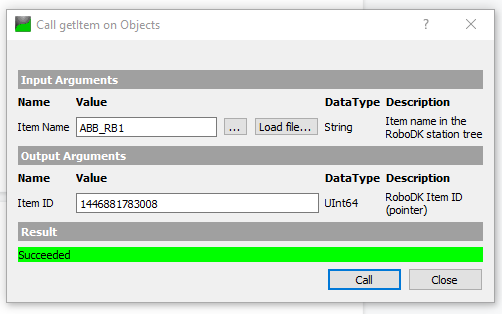
Per als InputArguments, el nom del dispositiu és obligatori; podeu imaginar que el nom del dispositiu és el nom de la vostra estació, el nom del robot, etc. L'ID de l'element és l'OutputArguments que retorna el punter d'aquest dispositiu.
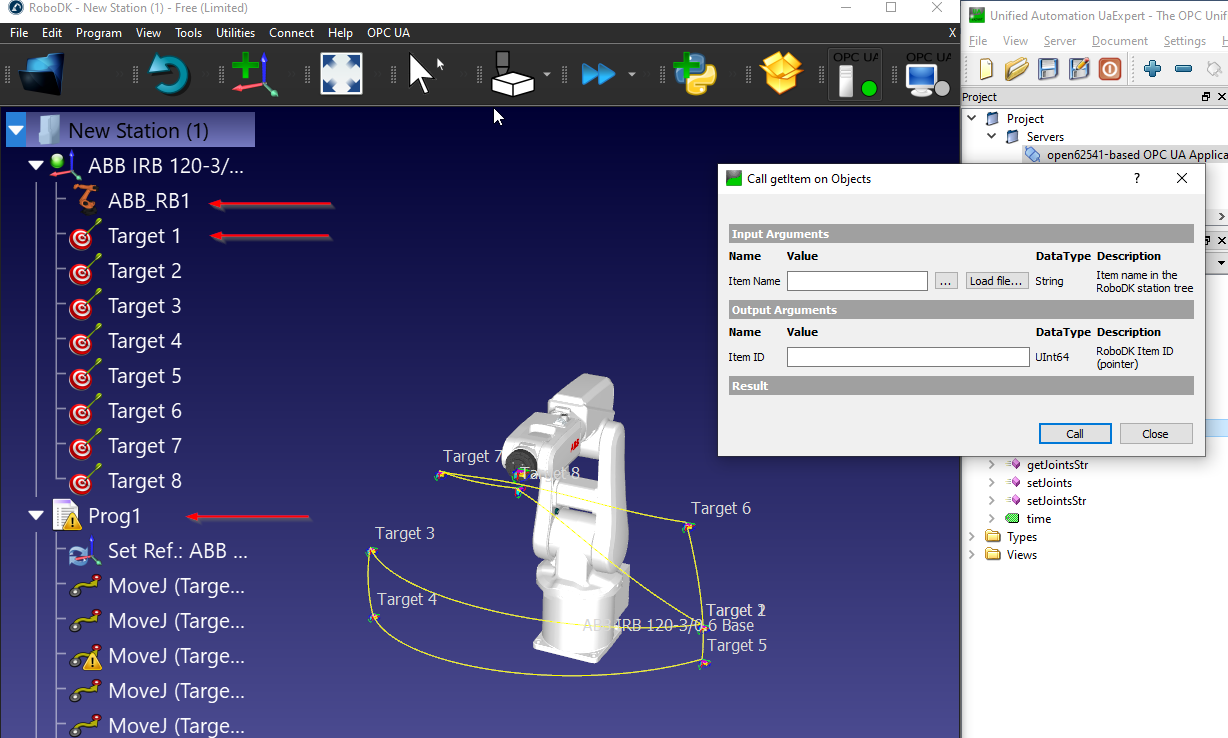
En aquest exemple, he rebut l'ID de l'element (punter) del meu robot ABB, que es diu "ABB_RB1".
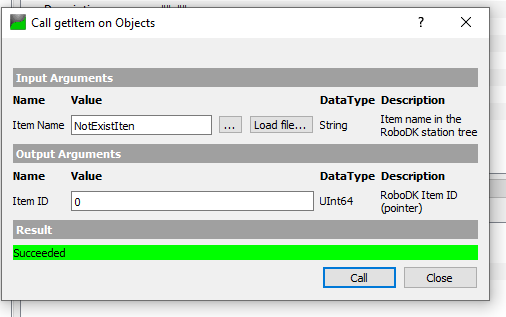
Es retorna 0 si el nom de l'element és invàlid o no existeix a la vostra estació.
getJoints
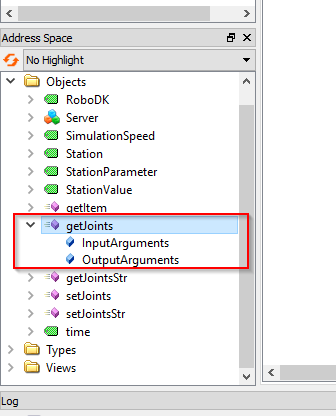
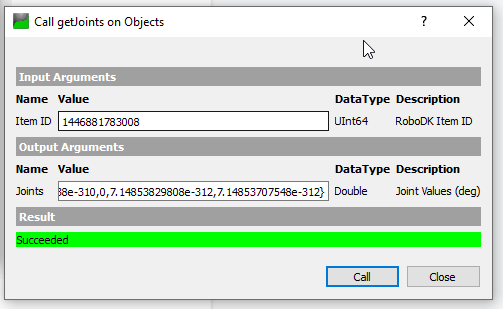
getJoints és un mètode que permet a l'usuari obtenir el valor de les articulacions del robot des de l'estació, basant-se en l'ID de l'element.
L'ID d'element és el valor de punter del vostre element i el podeu obtenir mitjançant el mètode getItem().
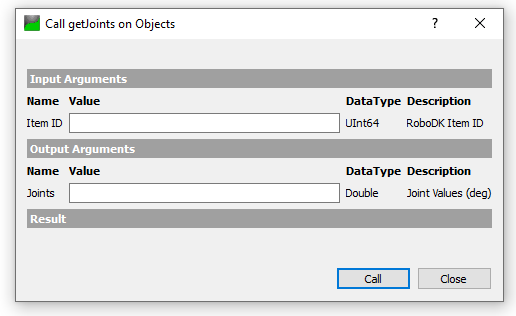
Obtindrem l'ID d'element amb aquest nom d'element "ABB_RB1" i es retorna un valor UInt64.
El valor de les articulacions es retorna en passar l'ID de l'element al mètode que vam obtenir en el pas anterior.
getJointsStr
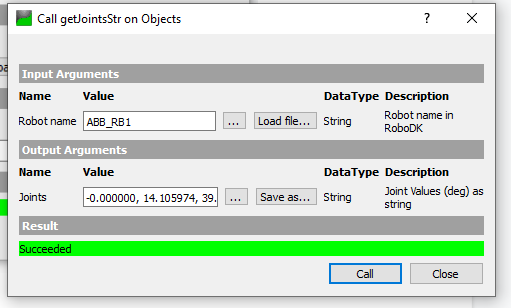
getJointsStr és un mètode que permet a l'usuari obtenir el valor de les articulacions basat en un valor de cadena.
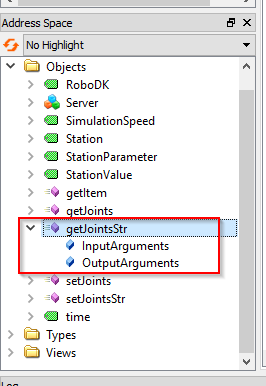
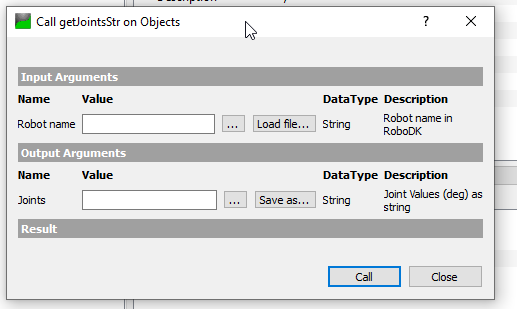
Podem passar el nom del robot (cadena) en aquest mètode.
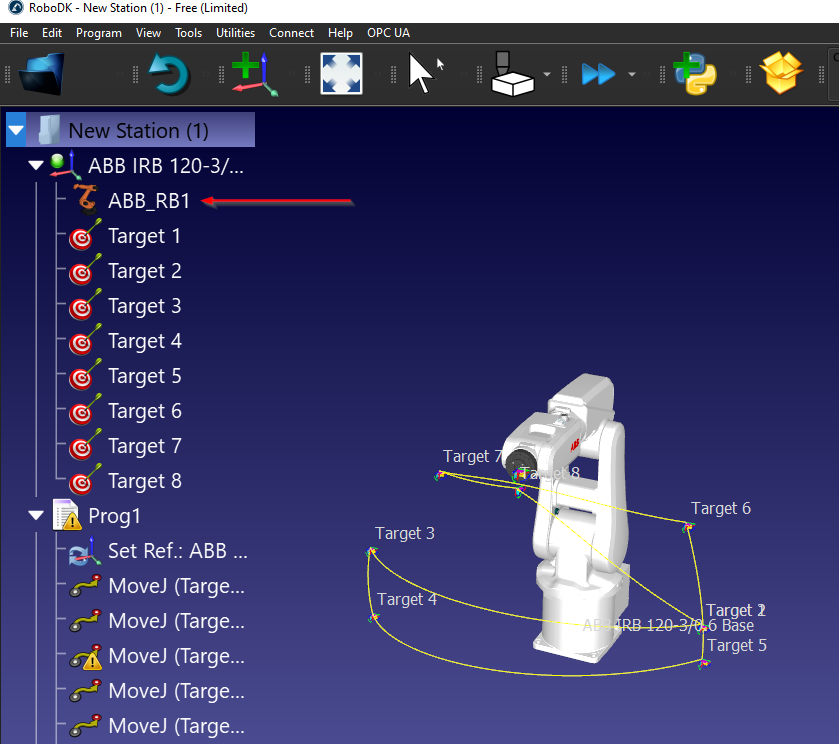
A la meva estació, ABB_RB1 és el nom del meu robot.
Només hem de passar "ABB_RB1" al paràmetre del nom del robot i cridar el mètode: es retorna el valor de les articulacions en format de cadena.
setJointsStr
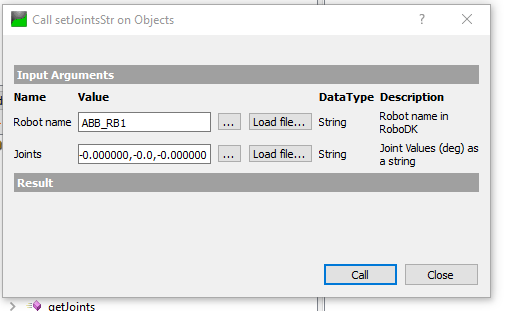
setJointsStr és un mètode que permet a l'usuari establir el valor de les articulacions del robot, basat en un valor de cadena.
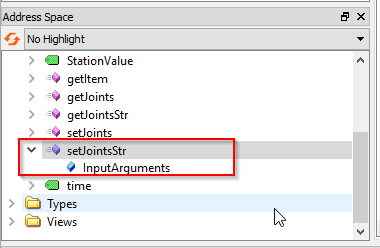
En el nom del robot s'hi passa ABB_RB1, i només cal passar una cadena amb el valor de les articulacions al paràmetre Joints.
Per exemple:-0.000000,0.000000,-0.000000,-0.000000,-0.0,-0.000000