Pestanya Controladors
La configuració dels controladors de robot us permet personalitzar el comportament dels controladors de robot. A diferència dels postprocessadors (on els programes es generen fora de línia i després es carreguen i s'executen al robot), els controladors de robot us permeten moure el robot directament des del vostre ordinador.
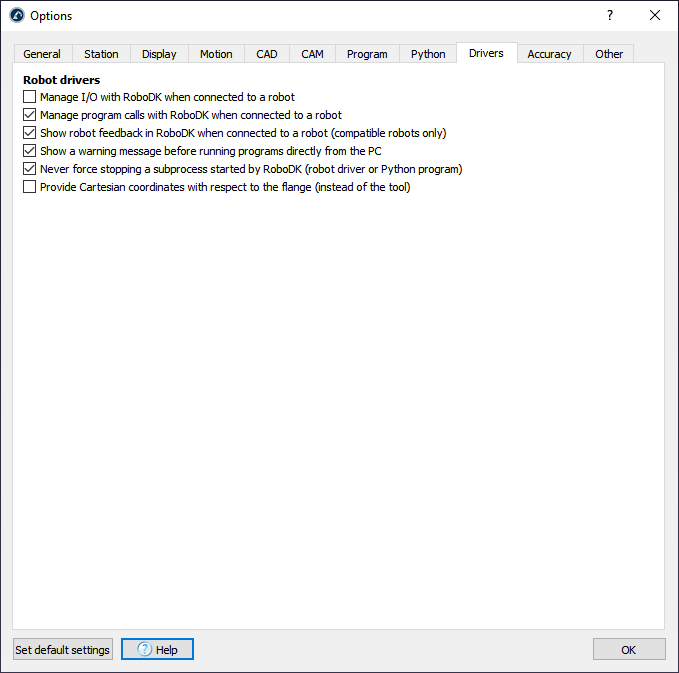
Seleccioneu Gestiona E/S amb RoboDK quan estigueu connectat a un robot per simular les entrades i sortides com a paràmetres d'estació de RoboDK en lloc de canviar l'estat de les entrades/sortides al robot real (això és compatible amb alguns controladors de robot).
L'opció Mostra la retroalimentació del robot a RoboDK quan estigui connectat a un robot mostrarà el moviment del robot en temps real a mesura que es mou (només per a controladors de robot compatibles).
Seleccioneu Mostra un missatge d'advertència abans d'executar programes directament des del PC per mostrar una finestra emergent abans que el programa s'executi des del PC (quan s'utilitza l'opció Inicia al robot).
Desmarqueu No forçar mai l'aturada d'un subprocés iniciat per RoboDK si experimenteu problemes amb els controladors del robot. Això garantirà que cap altre procés s'executi en segon pla quan es creï una nova connexió amb el robot.


