Pestanya Moviment
La pestanya de moviment permet personalitzar el comportament de les simulacions de robots i les toleràncies que utilitza RoboDK per mostrar o evitar singularitats i col·lisions del robot.
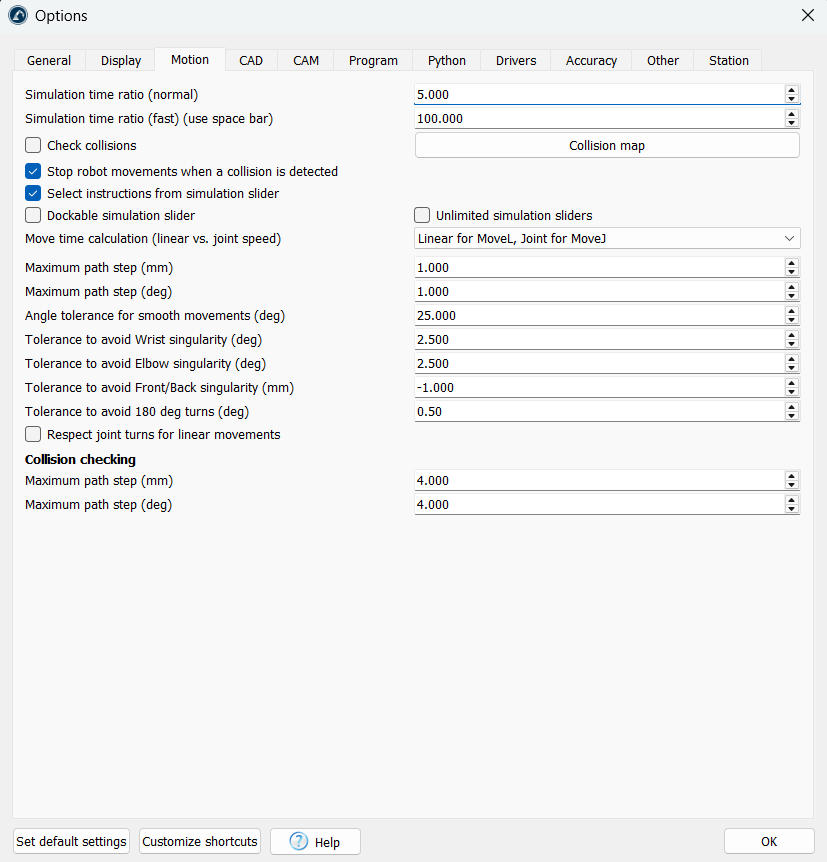
La relació de temps de simulació defineix la velocitat a la qual es produeix la simulació respecte al temps real. Una relació de simulació per defecte de 5 significa que 1 segon al simulador equival a 5 segons en temps real durant el funcionament del robot. Més informació disponible a la secció Relació de simulació.

Les opcions de comprovació de col·lisions i el menú Mapa de col·lisions permeten activar/desactivar la comprovació de col·lisions. Aquestes opcions també es poden canviar des de la barra d'eines o el menú Eines . Per defecte, tots els programes i robots en moviment s'aturaran si es detecta una col·lisió. Desmarqueu l'opció "Aturar els moviments del robot quan es detecta una col·lisió" per evitar aquest comportament. Trobeu més informació sobre la configuració del mapa de col·lisions a la secció de consells sobre col·lisions.
El càlcul del temps de moviment defineix com RoboDK calcula el temps cicle i com els robots utilitzen les velocitats/acceleracions lineals/angulars per a la simulació i la temporització. Més informació disponible a la secció Temps cicle.
Si la relació de simulació és massa ràpida, és possible que l'ordinador no pugui mostrar el robot al final de cada trajectòria per mantenir una simulació ràpida. Per evitar aquest efecte, marqueu Sempre mostra els robots al final de cada moviment.
El Pas màxim de la trajectòria (mm/deg) defineix com el RoboDK discretitza qualsevol moviment lineal i articular, respectivament, per a finalitats de simulació.
La Tolerància per evitar la singularitat del canell (deg) és l'angle llindar per evitar la singularitat per a l'articulació 5 (deg), de manera que s'allunya dels 0 deg (o quan els eixos 4 i 6 són paral·lels). Aquest ajust s'aplica a la majoria de braços robòtics de 6 eixos, inclosos els robots col·laboratius. Si es detecta una singularitat en un programa de robot, cal modificar el programa per assegurar-se que funcioni lliure de singularitats. Reduir aquestes toleràncies us permetrà ser més permissius amb RoboDK, però és possible que rebeu advertiments o errors de singularitat amb el controlador real del vostre robot.
Un ajustament similar s'aplica per evitar la singularitat del colze (en graus) i la singularitat de davant/darrere (en mm).


