Pestanya Programa
La pestanya Programa us permet personalitzar la configuració relacionada amb els programes de robot i com es generen els fitxers de programa.
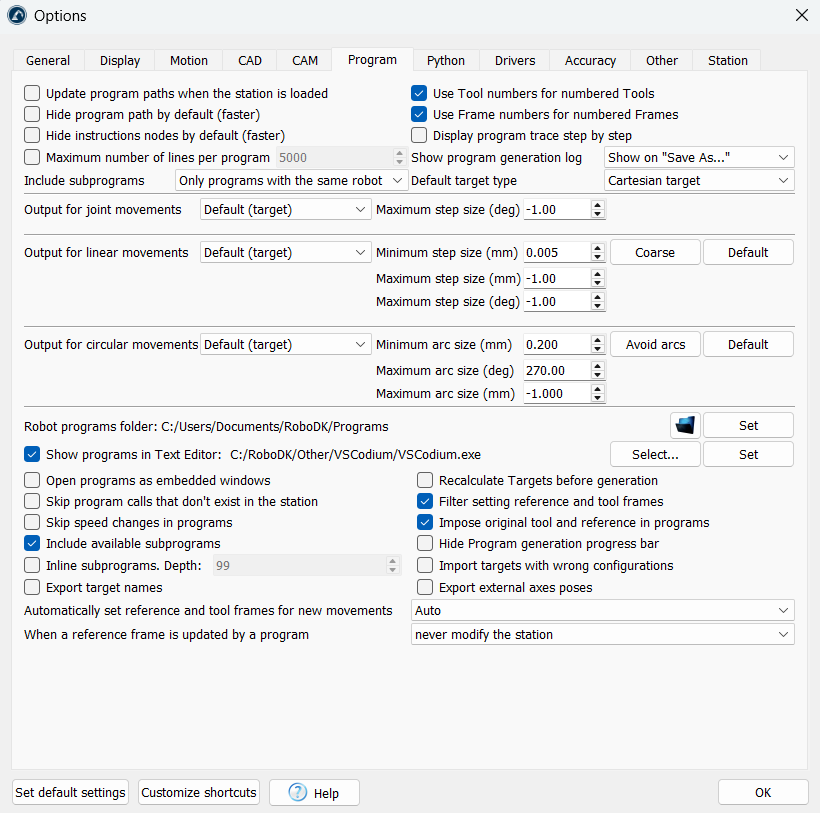
Marqueu Actualitzar les trajectòries del programa quan es carregui l'estació per recalcular els programes del robot. Aquesta operació mostrarà els problemes del programa i assenyalarà els programes que tinguin problemes amb un signe d'advertència . Això té el mateix efecte que fer clic amb el botó dret a cada programa i seleccionar Comprovar trajectòria (F5). Desmarqueu aquesta opció per carregar els projectes més ràpidament.
Marcar Amaga la trajectòria del programa per defecte evitarà que es mostrin les trajectòries dels programes quan se'n generin de nous. Feu clic amb el botó dret en un programa i marqueu o desmarqueu Mostra la trajectòria per mostrar o amagar la trajectòria groga del TCP del robot.
L'opció "Utilitza els números d'eina/sistema de referència per a eines/sistemes de referència numerats" farà servir els números de registre corresponents d'una eina/sistema de referència en lloc d'actualitzar les posicions de l'eina i del sistema de referència al controlador del robot. Aquesta opció està disponible per a controladors de robots que principalment utilitzen registres numerats en lloc de variables. Aquest comportament també es pot personalitzar utilitzant postprocessadors.
És possible forçar una sortida objectiu específica per a moviments d'articulació/lineals en la generació de programes, imposant dades d'articulació o cartesianes. Per defecte, RoboDK utilitzarà la configuració de l'objectiu (coordenades d'articulació per a objectius d'articulació i coordenades cartesianes per a objectius cartesians).
Per defecte, RoboDK crearà objectius nous com a objectius cartesians, cosa que significa que si es mou un sistema de referència, la posició del robot per assolir aquest objectiu serà diferent. És possible seleccionar objectius d'articulació per imposar objectius absoluts que no canviïn segons els canvis de referència o d'eina.
Seleccioneu Ignora les crides de programes que no existeixen a l'estació per no generar els programes.
Quan s'utilitza un sistema de referència en un programa (mitjançant la instrucció "Set Reference Frame") i aquesta referència es mou posteriorment, el moviment del robot es veu alterat. Per defecte, la instrucció "Set Reference Frame" col·locarà la referència del robot a la ubicació original sense alterar la referència de l'estació.
Es pot marcar la limitació del nombre màxim de línies per programa per especificar quantes línies tindrà un programa com a màxim. Això dividirà un programa llarg en subprogrames i generarà un programa principal que executarà aquests programes més petits seqüencialment. Els controladors de robot tenen una capacitat limitada i poden executar programes d'una certa mida. Excepte en controladors de robot específics o més antics, la majoria de controladors poden gestionar 5000 línies en un sol programa.
Finalment, hi ha configuracions específiques disponibles per a marques de robots concretes quan s'utilitzen postprocessadors integrats. D'altra banda, els postprocessadors personalitzats permeten personalitzar o imposar un cert comportament just abans que es generi el programa.


