Pestanya general
La pestanya principal conté opcions generals com ara personalitzar el tema, la configuració de navegació del ratolí 3D, l'aparença de l'arbre, activar còpies de seguretat automàtiques o personalitzar els decimals que es mostren als formularis.
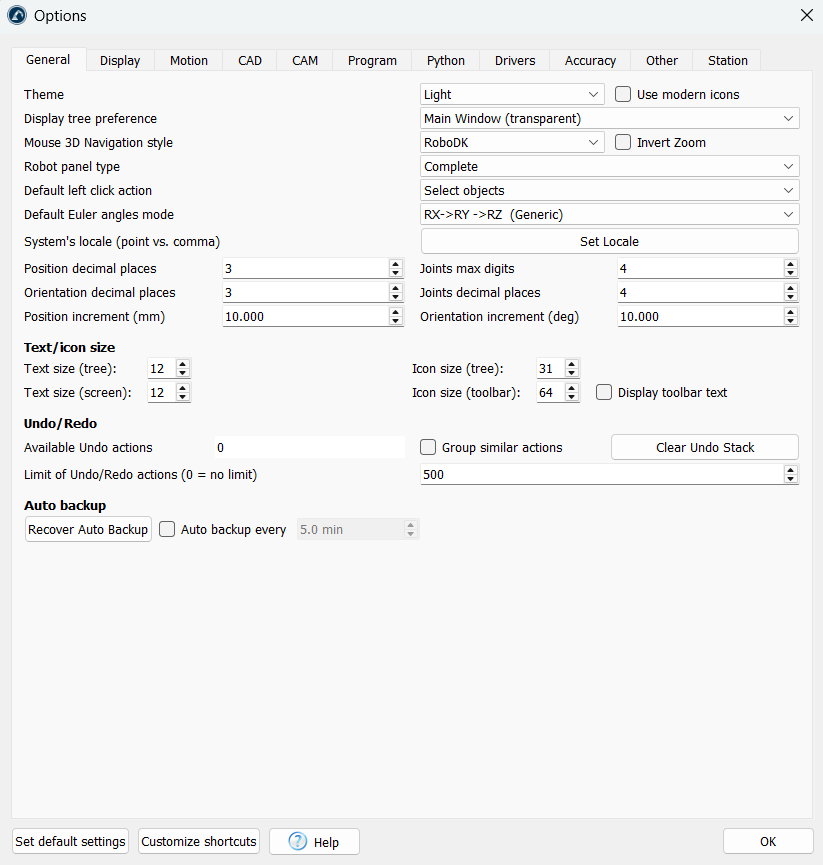
El tema us permetrà mostrar el RoboDK en mode fosc, mode clar o altres modes de color que utilitza per defecte el vostre PC.
La configuració predeterminada per a la preferència 'Mostra l'arbre' mostrarà l'arbre d'estació dins de la finestra principal. Canvieu-la a 'Finestra lateral' per mostrar l'arbre com una finestra separada.
Amb l'estil de navegació 3D del ratolí, és possible especificar el tipus de navegació 3D preferit amb el ratolí i emular programari específic, com ara Rhinoceros, Catia, TopSolid o programari Vero.
El tipus de panell de robot està configurat per defecte en Complet. Això mostrarà un panell de robot complet. Configureu aquesta opció en Normal o Bàsic per reduir el nombre d'opcions disponibles al panell de robot.
L'acció per defecte del clic esquerre està configurada per seleccionar objectes per defecte. És possible canviar-la a altres configuracions de navegació 3D, per exemple, per rotar per defecte.
El mode d'angles d'Euler per defecte permet seleccionar l'ordre en què es duen a terme les rotacions del sistema de referència per defecte. Un sistema de referència genèric conté informació de posició i orientació. Els sistemes de referència són poses i es poden representar mitjançant la posició XYZ i les rotacions al voltant dels eixos X, Y i Z. L'ordre de rotació és molt important. RoboDK preseleccionarà el format/ordre correcte en funció del robot que s'utilitzi. Consulteu la secció de sistemes de referència per a més informació.
La configuració regional del sistema permet establir la configuració regional a un idioma i un país específics. Això mostrarà els números en el format correcte i utilitzarà el caràcter de punt decimal adequat.
Els decimals de Posició/Orientació i els decimals d'Articulacions us permeten especificar quants dígits/decimals es mostren abans i després del punt decimal, respectivament, per a les metes cartesianes del robot i les metes d'articulacions, respectivament.
La secció Mida del text/icona permet canviar la mida del text i de les icones a l'arbre i a la barra d'eines.
Podeu esborrar la pila de desfer per netejar la memòria RAM. També és possible limitar les accions de desfer/tornar a fer que es mantindran a la memòria. Si RoboDK fa servir molta memòria RAM o es fa lent, podria ser perquè s'estan emmagatzemant moltes accions de desfer. Per defecte, les accions similars no s'agrupen, per exemple, si es mou un sistema de referència, cada petit pas s'enregistrarà. Marqueu Agrupar accions similars per evitar aquest comportament.


