Configuració del plug-in
Seleccioneu el botó Configuració per obrir la configuració relacionada amb el plug-in de RoboDK per a BobCAD-CAM.
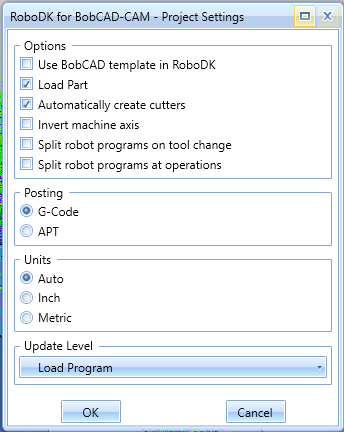
Entre altres coses, podeu modificar les opcions següents:
1.Utilitzeu la plantilla de BobCAD-CAM en lloc de la plantilla de RoboDK (les plantilles de navegació 3D i de colors de RoboDK s'ajustaran a l'estil de BobCAD-CAM).
2.Carregueu i actualitzeu la peça a RoboDK cada vegada que genereu una nova operació de mecanitzat. Només es carregaran els sòlids i les superfícies visibles.
3.Marcar l'opció Inverteix l'eix de la màquina-eina permet tenir en compte automàticament que l'eix Z de l'eina apunta cap a l'interior de l'eina (en lloc d'apuntar cap a l'exterior).
4.Utilitzeu fitxers de Codi G en lloc de fitxers APT. RoboDK pot llegir els fitxers següents per generar simulacions i programes de robot:
a.Fitxers APT (opció predeterminada): Carrega els fitxers APT nadius de BobCAD-CAM a RoboDK. Aquest és el mètode preferit per a la majoria d'operacions.
b.Fitxers de Codi G: Genera fitxers de mecanitzat en Codi G. Tingueu en compte que aquest format depèn del postprocessador que seleccioneu i està dissenyat principalment per funcionar amb trajectòries d'eina de mecanitzat de 3 eixos.


