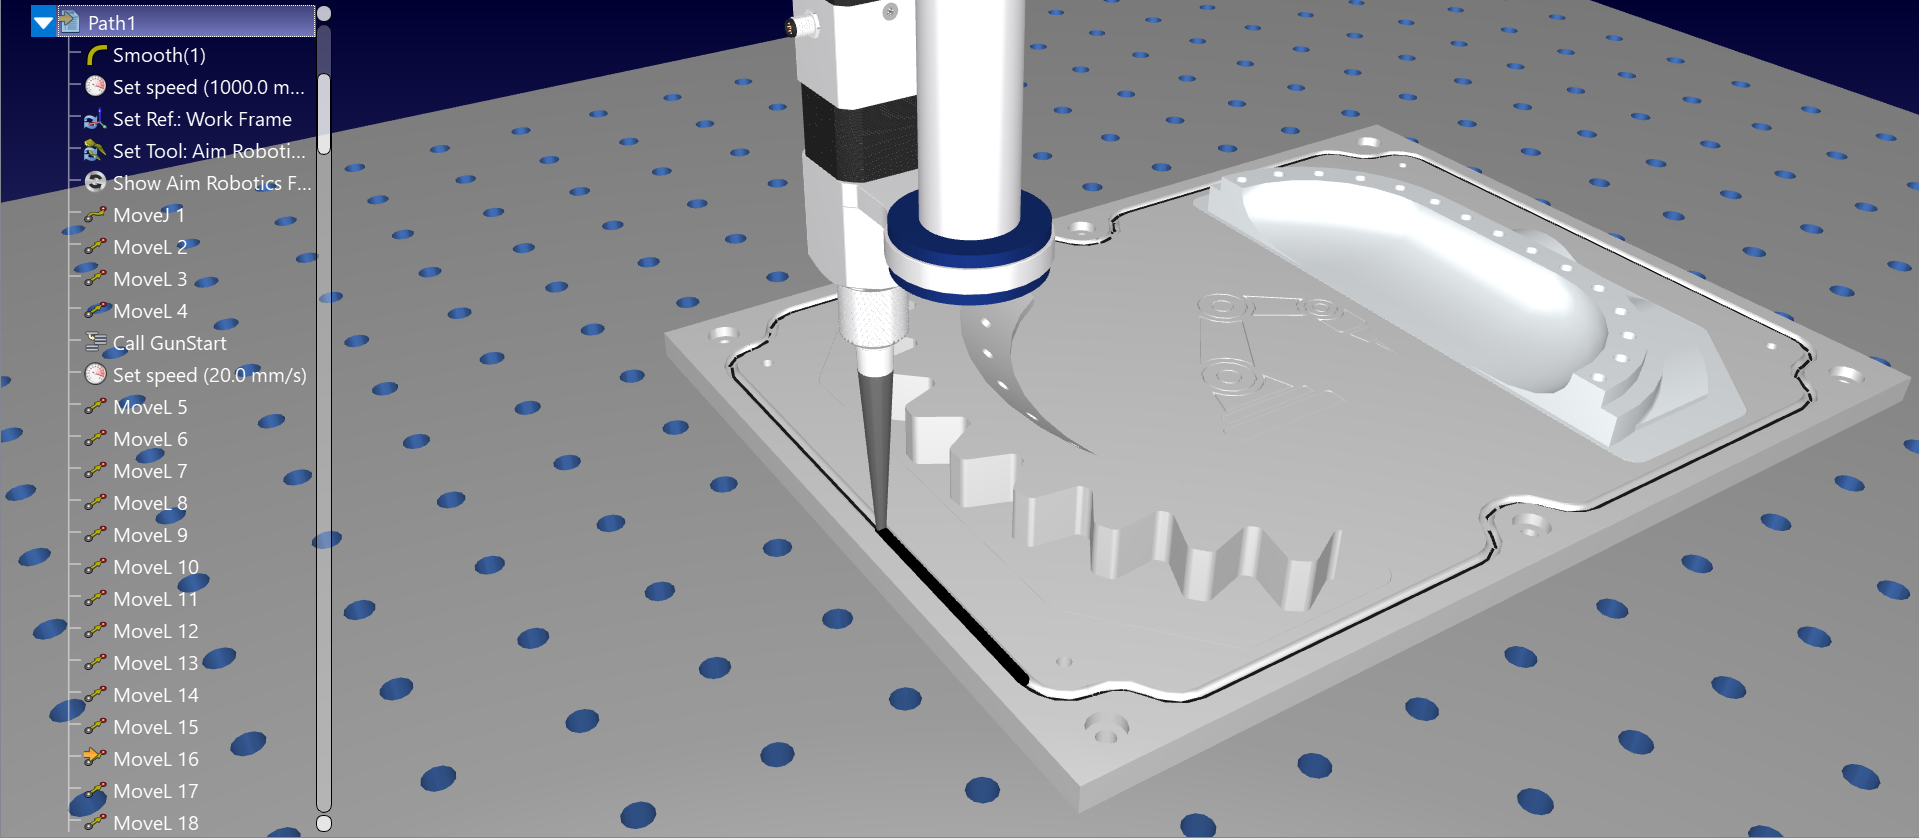
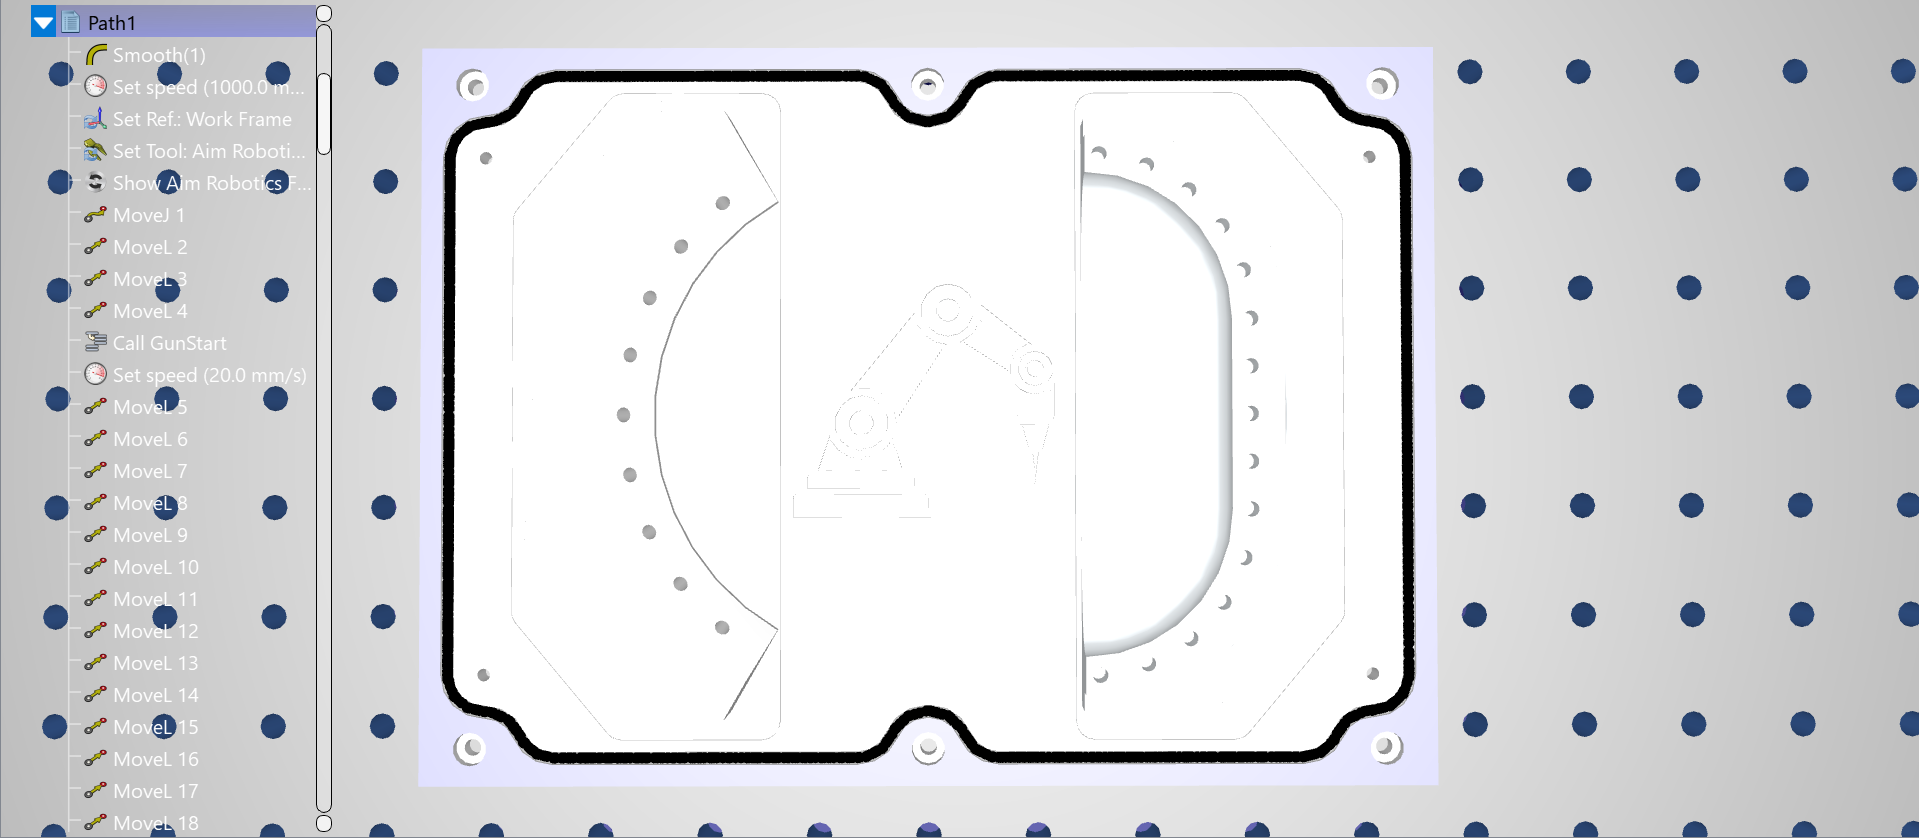
Exemple
Aquest exemple mostra com carregar un model 3D i una corba seleccionada (aresta) des de FreeCAD a RoboDK.
1.Carregueu el model a FreeCAD seleccionant el botó Carregar model.
2.Configureu la vostra estació a RoboDK amb un robot i altres objectes necessaris en el seu entorn.
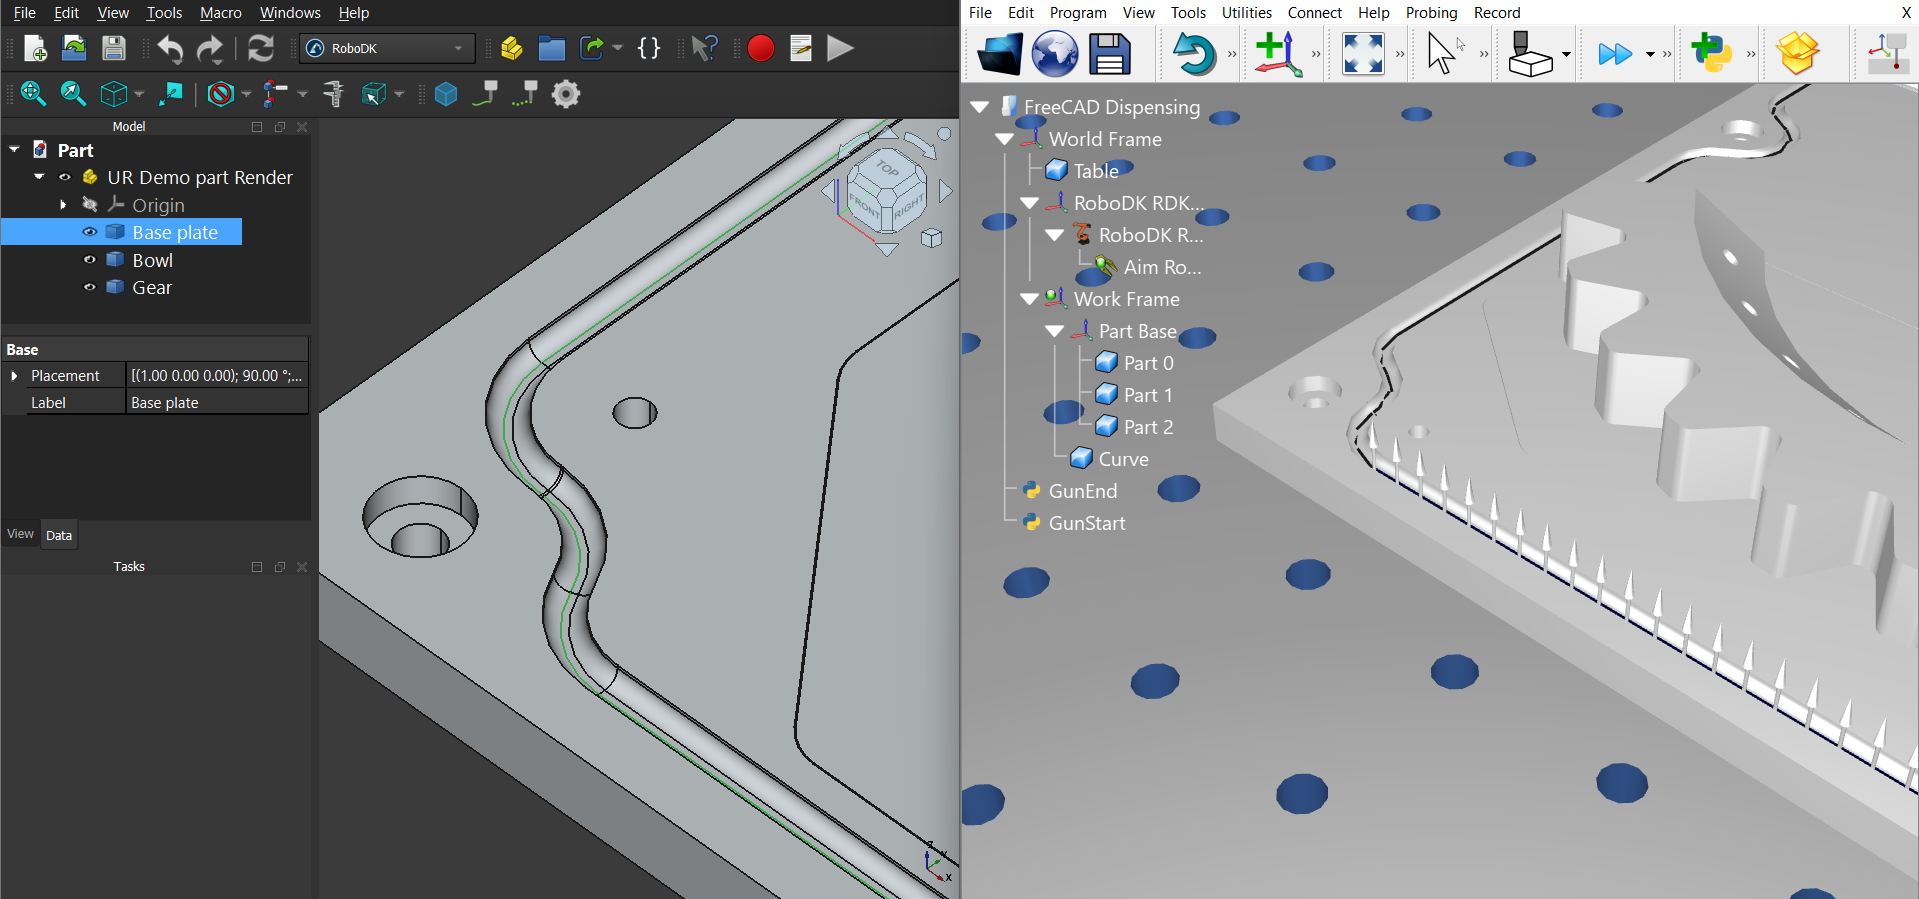
3.Seleccioneu les peces o els cossos del vostre model que vulgueu carregar a RoboDK des de l'arbre de model de FreeCAD.
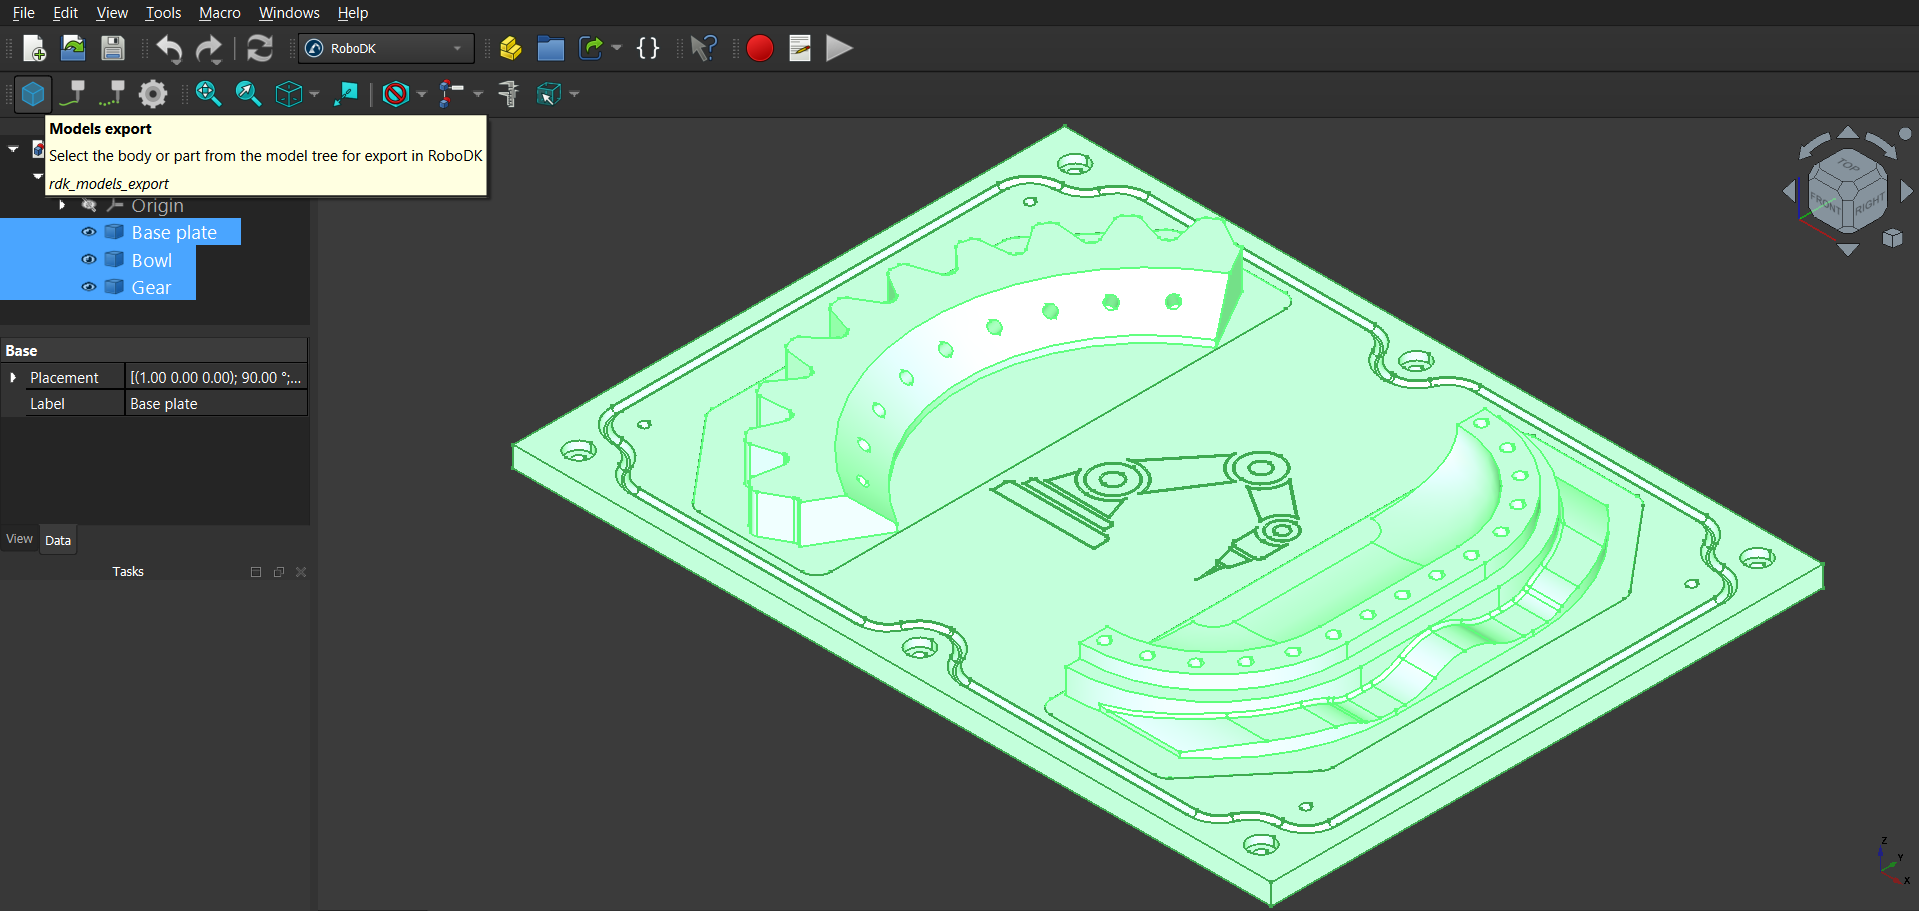
4.A la pestanya Add-in de RoboDK de FreeCAD, seleccioneu Carregar model per carregar les parts del model seleccionades a RoboDK.
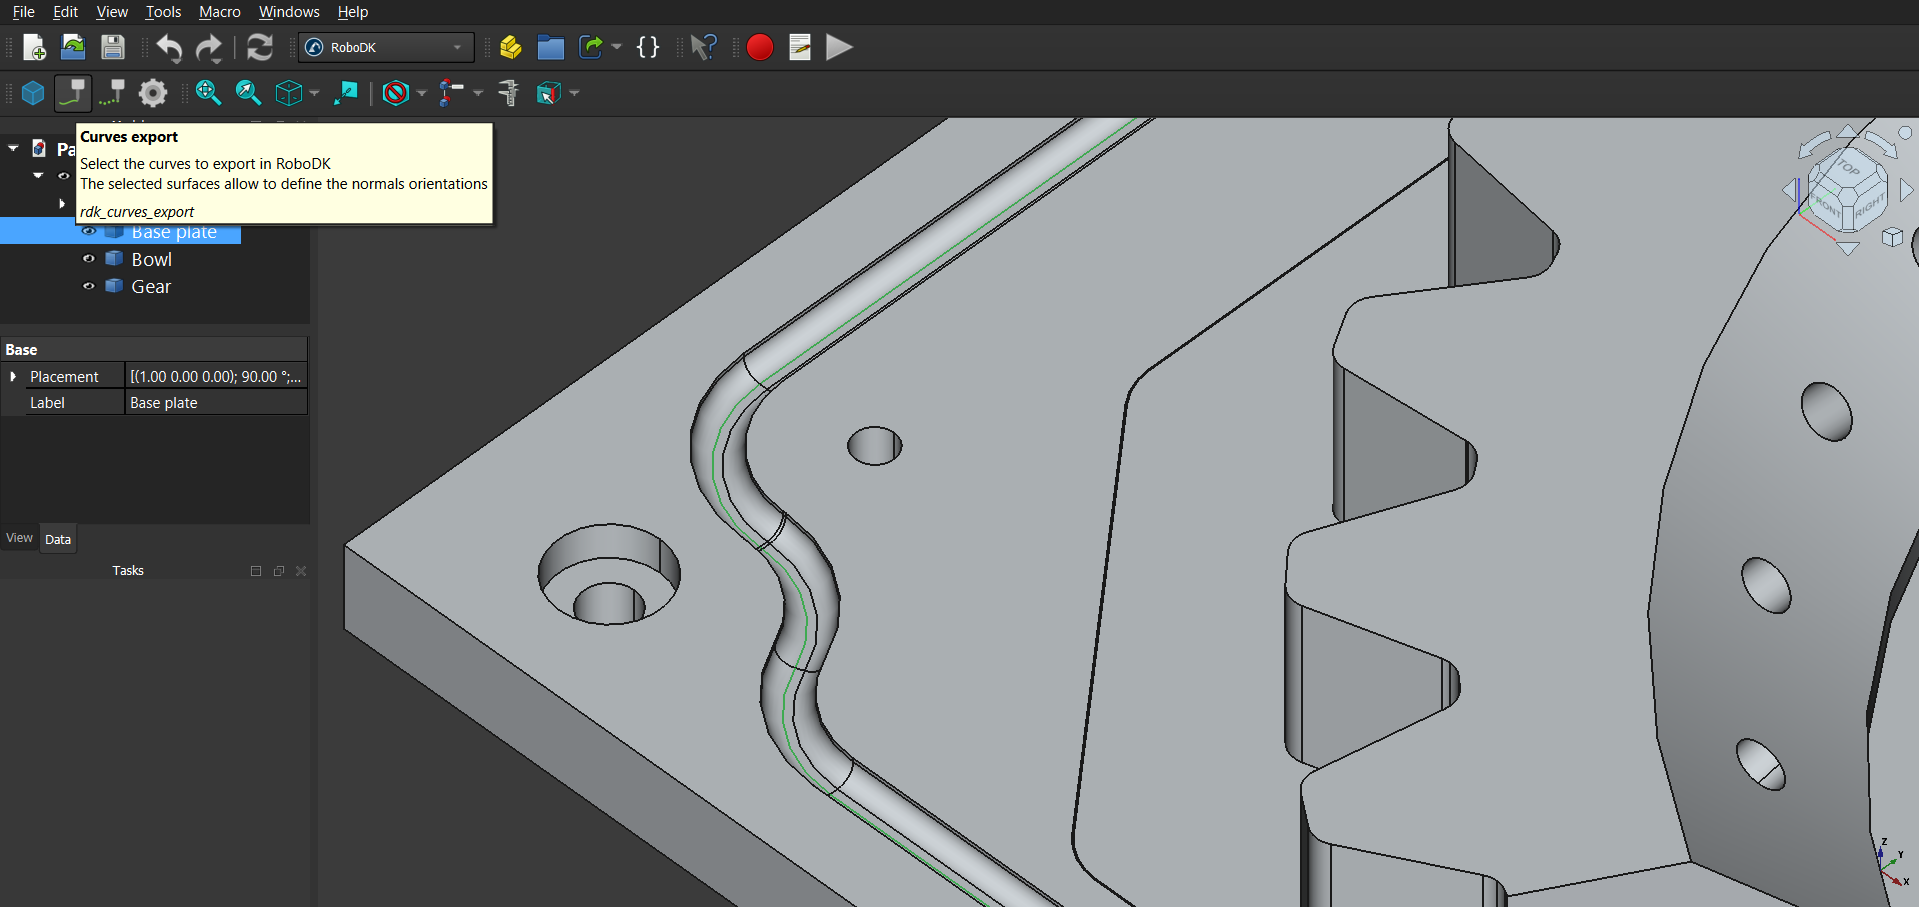
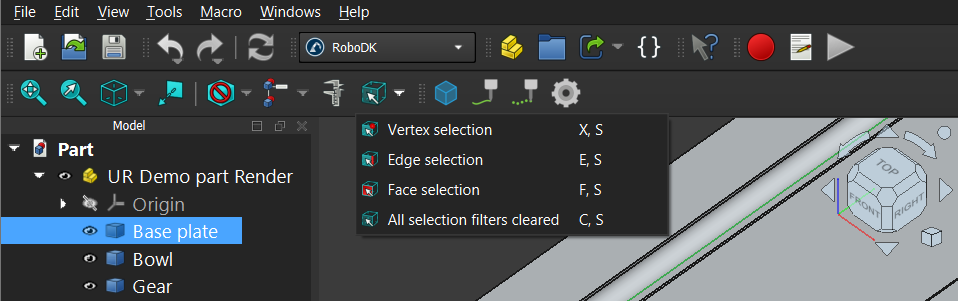
5.Seleccioneu les arestes (corbes) que vulgueu veure a RoboDK i feu clic a Carregar corbes a la pestanya Add-in de RoboDK de FreeCAD.
6.Si voleu especificar l'orientació de la normal de la corba, seleccioneu les cares corresponents per definir-ne l'angle mentre seleccioneu les corbes.
7.Verifiqueu el resultat de l'exportació a RoboDK.
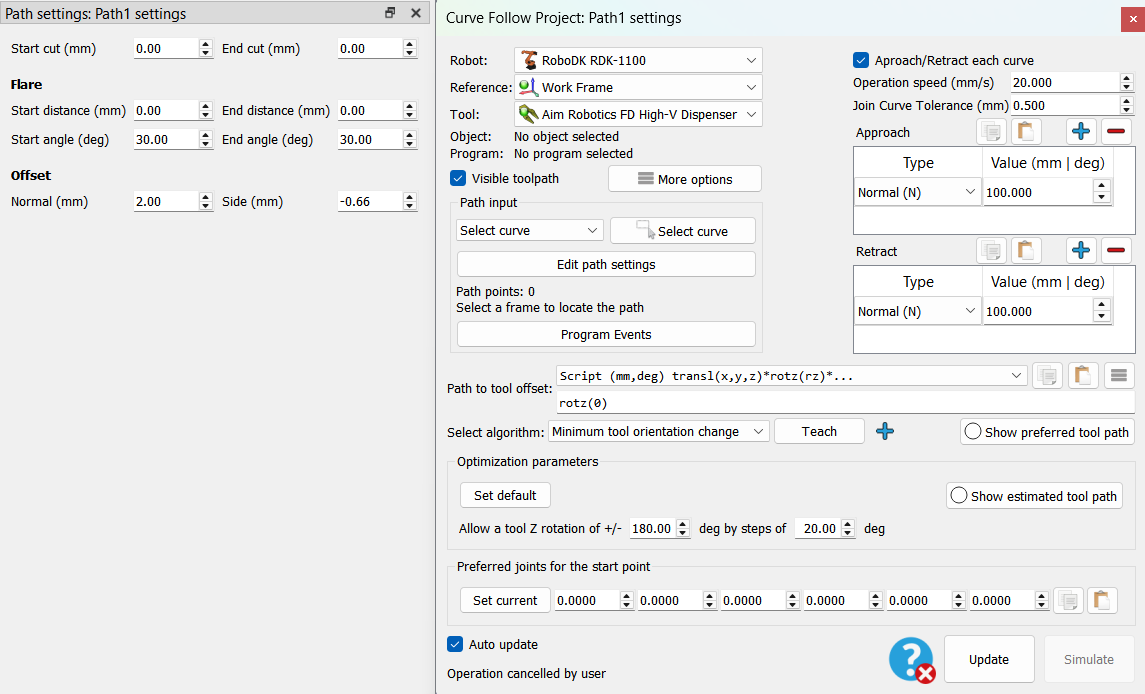
8.Creeu un Projecte de seguiment de corba (a Utilitats) amb els canvis necessaris en paràmetres com els desplaçaments i la velocitat d'operació.
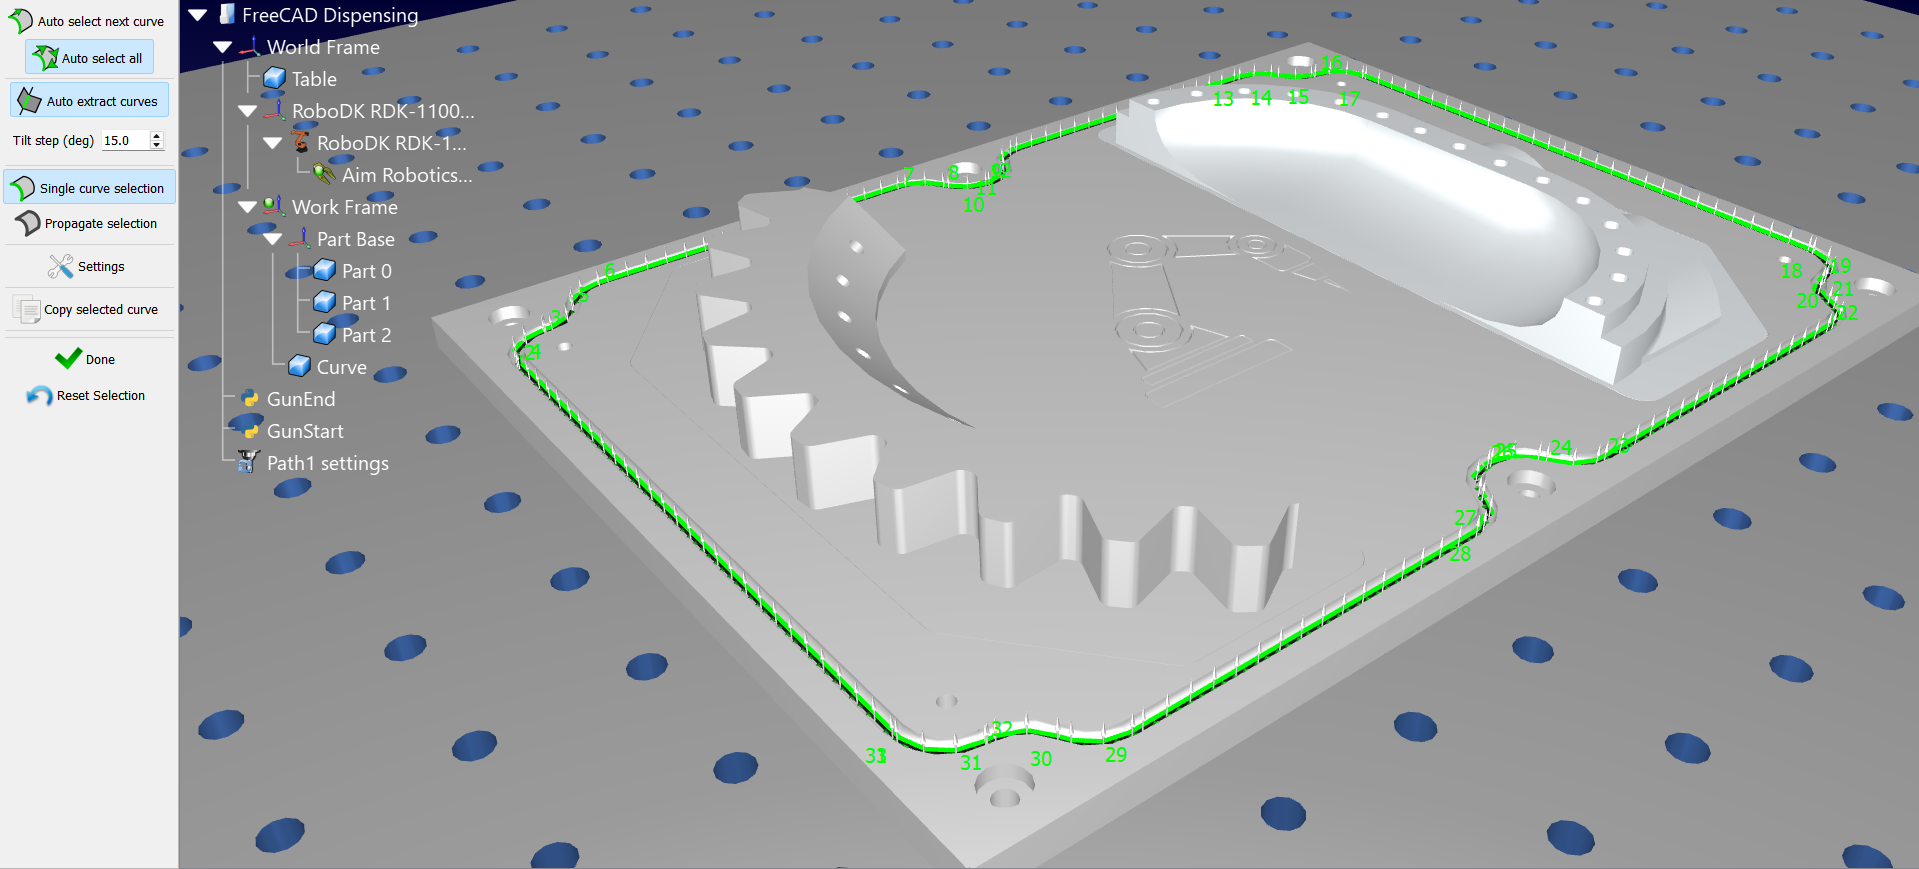
9.Un cop creat el programa de trajectòria per a aquest projecte, feu-hi clic amb el botó dret per activar Mostra instruccions. Ara podeu editar el programa per afegir els scripts de Python GunStart i GunEnd (mitjançant la instrucció de crida de programa) per simular la dosificació. Canvieu els paràmetres necessaris, com el color i el radi del material dosificat, editant l'script GunStart.