Add-in de RoboDK per a Fusion 360
L'Add-in de RoboDK per a Autodesk Fusion 360 us permet combinar les funcions de modelatge 3D CAD/CAM d'Autodesk Fusion 360 amb RoboDK per a la simulació de robots, el mecanitzat robotitzat i la programació fora de línia.
Amb el plug-in de RoboDK per a Fusion 360 podeu carregar fàcilment els models 3D creats a Fusion 360 a RoboDK. Aquest plug-in us permet simular i programar qualsevol robot compatible amb RoboDK des d'Autodesk Fusion 360. Trobeu el vostre robot a la biblioteca de robots.
Els robots es poden programar fàcilment com a màquines de 5 eixos per a aplicacions de fabricació com ara trepat, soldadura, retallat, impressió 3D o mecanitzat robotitzat. Més informació disponible a la secció de mecanitzat robotitzat.
La secció de postprocessadors de robots mostra una llista de les marques de robots i els controladors de robots compatibles amb RoboDK. També és possible modificar o crear nous postprocessadors per personalitzar la generació de programes.
L'Add-In de RoboDK per a Fusion és gratuït si teniu una llicència de RoboDK.
Instal·lació
Si ja heu instal·lat Autodesk Fusion 360 i RoboDK, és possible que ja tingueu instal·lat i a punt l'Add-In de RoboDK per a Fusion. L'Add-In de RoboDK per a Fusion 360 hauria de ser visible a la barra d'eines.
Barra d'eines de Fusion 360
La barra d'eines per defecte de RoboDK per a Autodesk Fusion 360 inclou una barra d'eines dedicada per a RoboDK amb 7 comandaments per a tasques de CAD i CAM.
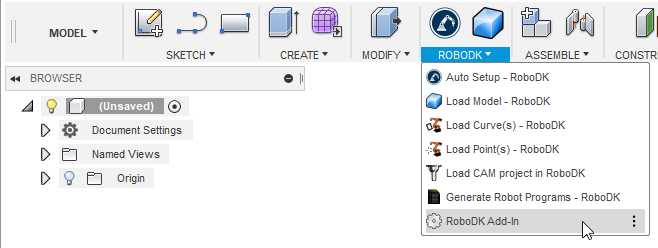
●Configuració automàtica – Aquest botó us permet carregar qualsevol geometria seleccionada (corbes o punts). També podeu seleccionar superfícies per extreure la normal de la corba. La geometria es carregarà a RoboDK juntament amb el model 3D.
●Carregar peça – Carrega el model 3D des de Fusion 360 a RoboDK. Les característiques com ara corbes o punts no es carregaran.
●Carregar punts – Carrega tots els punts seleccionats a RoboDK com un nou objecte. Totes les superfícies seleccionades s'utilitzaran per calcular les normals dels punts. Aquestes normals són importants perquè defineixen l'eix d'aproximació del robot.
●
●
●Carregar projecte CAM – Carrega el projecte de mecanitzat a RoboDK. Si s'utilitzen diverses eines per al mecanitzat, RoboDK dividirà automàticament el programa per tenir un conjunt d'opcions de projecte per a cada eina. Aquest comportament es pot canviar a Eines-Opcions-CAM.
●
La principal diferència entre Configuració automàtica i Carregar corbes o Carregar punts és que Configuració automàtica carrega la peça i crea un nou projecte de seguiment de corbes/punts. Fer servir Carregar corbes o Carregar punts és més ràpid i només actualitzarà les característiques geomètriques existents a RoboDK, mantenint la configuració definida prèviament.
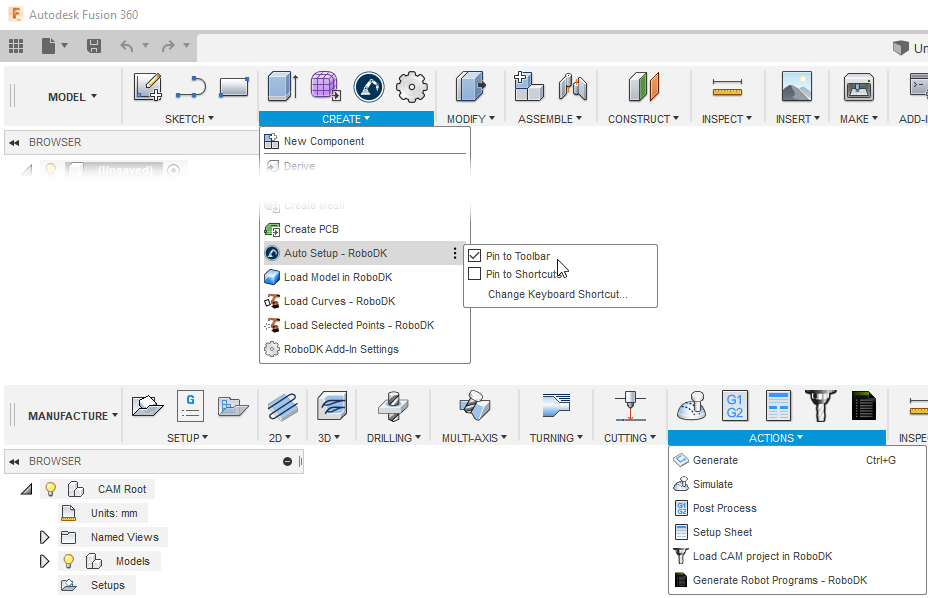
També trobareu 5 comandaments a la pestanya CREATE de l'espai de treball MODEL (funcionalitats CAD) i 2 comandaments a la pestanya ACTIONS de l'espai de treball MANUFACTURE (funcionalitats CAM).
Configuració
Podeu canviar la configuració predeterminada del plug-in de RoboDK seleccionant el botó Configuració.
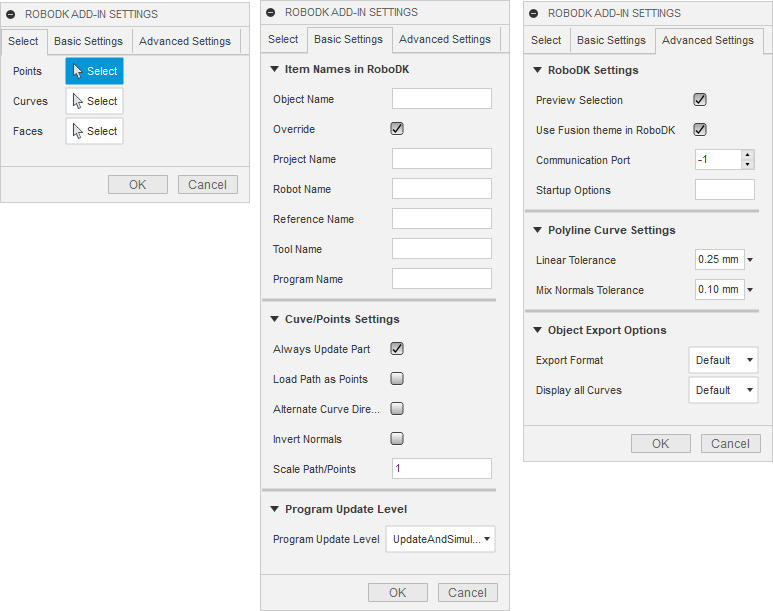
Configuració bàsica:
●Nom de l'objecte – Establiu el nom de l'objecte de corba/punts que es carregarà a RoboDK. Si deixeu aquest camp en blanc, s'utilitzarà el nom de la peça o del fitxer de muntatge.
●Sobreescriu – Sobreescriu l'objecte carregat prèviament a RoboDK si hi ha una coincidència de nom.
●Nom del projecte – Establiu el nom/camí del projecte/estació de RoboDK (fitxer .RDK) que s'ha d'utilitzar. Si el fitxer ja està carregat, s'utilitzarà el projecte existent. Si el projecte obert a RoboDK no coincideix amb el nom del fitxer, s'obrirà el projecte si s'especifica el camí complet.
●Nom del robot – Establiu el nom del robot que s'utilitzarà a RoboDK (si teniu més d'un robot al vostre projecte). El nom del robot ha de coincidir amb el nom visible a l'arbre de l'estació de RoboDK. Deixeu aquest valor en blanc (per defecte) per utilitzar el primer o únic robot disponible.
●Nom de referència – Establiu el nom del sistema de referència on es col·locarà la trajectòria respecte al robot. El nom ha de coincidir amb el nom visible a l'arbre de l'estació de RoboDK. Si no s'especifica cap nom, s'utilitzarà el sistema de referència actiu .
●Nom de l'eina – Establiu el nom de l'eina (TCP) que s'utilitzarà amb el robot per seguir la trajectòria. El nom ha de coincidir amb el nom visible a l'arbre de l'estació de RoboDK. Si no s'indica cap nom, s'utilitzarà el sistema de referència de l'eina actiu .
●Nom del programa – Establiu el nom del fitxer del programa que es generarà.
●Actualitzar sempre la peça – Seleccioneu aquesta opció per actualitzar sempre el model 3D des de Fusion a RoboDK. Això actualitzarà la peça quan seleccioneu corbes o punts.
●Carregar la trajectòria com a punts – Seleccioneu aquesta opció per convertir una corba en punts i, així, es crearà un projecte de seguiment de punts a RoboDK. Això és útil per a operacions de fabricació com el trepat. Desmarqueu aquesta opció per carregar la trajectòria com un projecte de seguiment de corba.
●Alternar les direccions de la corba - Seleccioneu aquesta opció per alternar la direcció de moviment en cada passada (patró en ziga-zaga).
●Invertir normals – Seleccioneu aquesta opció per invertir les normals de la superfície calculades. Això invertirà l'orientació de l'eina del robot.
Paràmetres avançats:
●Utilitzar el tema de Fusion 360 a RoboDK – Inicieu RoboDK amb el tema d'Autodesk Fusion 360. Això inclou canviar el comportament del ratolí per a la navegació 3D i el color de fons. Aquests paràmetres es poden canviar al menú de RoboDK: Eines-Opcions.
●Port de comunicació – Establiu el port de comunicació per comunicar-vos amb RoboDK. Es poden executar diverses instàncies de RoboDK alhora i utilitzar configuracions diferents si s'utilitza un port diferent. Quan aquest valor s'estableix a -1 (per defecte), s'utilitza el port predeterminat (20500).
●Opcions d'inici – Establiu els arguments que s'enviaran a RoboDK la primera vegada que s'inicia. Per exemple, per iniciar RoboDK de manera silenciosa, podeu establir '/NOSPLASH /NOSHOW /HIDDEN'. Els programes es poden generar encara que RoboDK no es mostri. Més informació a la secció de la línia d'ordres de l'API de RoboDK.
●Tolerància lineal (mm) – Establiu la precisió lineal per dividir corbes en un conjunt de punts.
●Tolerància de mescla de normals (mm) – Establiu la tolerància de distància que s'utilitza per mesclar els càlculs de normals entre diverses superfícies.
●Format d'exportació – Seleccioneu el format d'exportació per carregar la peça a RoboDK.
●Mostra totes les corbes d'objecte – Mostra les corbes carregades a RoboDK encara que no estiguin seleccionades. Podeu canviar aquesta configuració a RoboDK (Eines-Opcions-Visualització-Mostra corbes).
Exemples
Aquesta secció mostra exemples bàsics que combinen projectes d'Autodesk Fusion 360 amb RoboDK per a la simulació de robots i la programació fora de línia.
Tall per làser
L'exemple següent mostra com podeu programar un robot industrial per a una aplicació de tall per làser.
Dosificació de cola
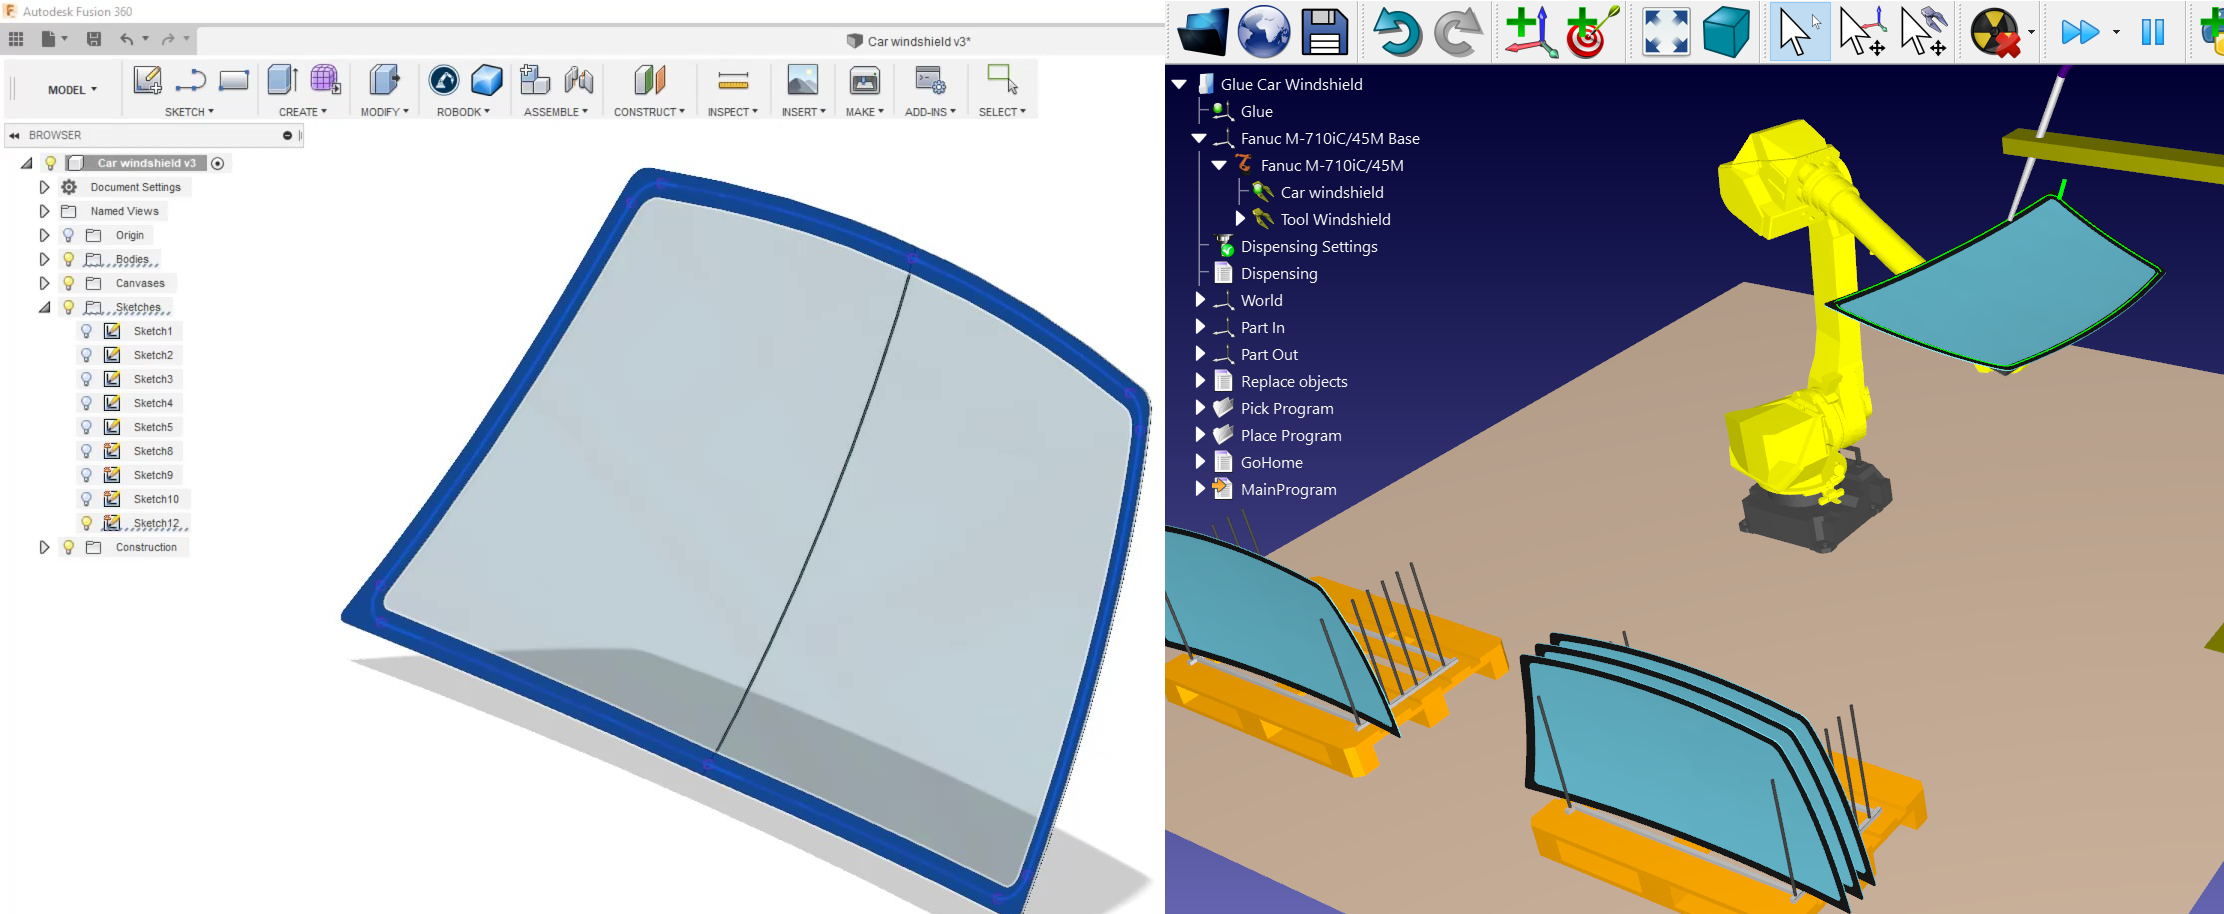
L'exemple següent mostra com podeu crear una simulació i un programa de robot per a una aplicació de dosificació de cola. En aquest exemple, el robot subjecta la peça i l'eina està estàtica. Aquest tipus de configuració també s'anomena TCP remot.
Desbarbat robòtic
L'exemple següent mostra com podeu programar un robot per a una aplicació de desbarbat. Aquest exemple requereix l'ús del banc de treball de fabricació de Fusion (CAM/eines de mecanitzat) i us ajudarà a utilitzar Fusion i RoboDK per a aplicacions de mecanitzat robotitzat.
Instal·lació manual
Aquests són els passos manuals per configurar el plug-in de RoboDK per a Autodesk Fusion 360. Heu de seguir aquests passos si el plug-in de RoboDK per a Fusion no s'ha instal·lat automàticament per defecte amb l'instal·lador de RoboDK:
1.Instal·leu Autodesk Fusion (si encara no ho heu fet).
2.Descarregueu i instal·leu RoboDK.
3.Descarregueu el plug-in de RoboDK per a Autodesk Fusion 360.
4.Feu clic amb el botó dret al fitxer ZIP i seleccioneu Propietats. A continuació, marqueu l'opció «Desbloqueja» si és visible, seleccioneu Aplica i després D'acord.
5.Extraieu el contingut al vostre ordinador (el podeu desar a la carpeta Documents, al vostre escriptori o a la carpeta d'extensions de Fusion: C:\Users\Username\AppData\Roaming\Autodesk\Autodesk Fusion 360\API\AddIns\Robodk).
Instal·leu el plug-in de RoboDK a Fusion 360:
6.Obriu l'Autodesk Fusion 360.
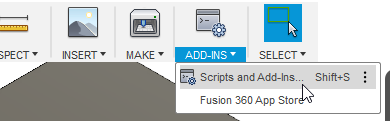
7.Seleccioneu ADD-INS-Scripts and Add-Ins (Shift+S) des de l'espai de treball MODEL.
8.Seleccioneu la pestanya Add-Ins
9.Seleccioneu el botó + verd
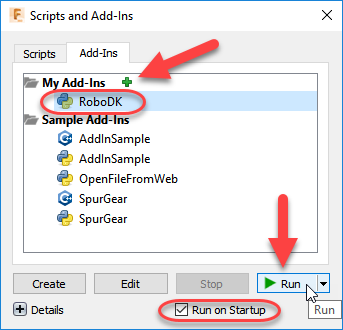
10.Introduïu la ruta següent:
C:\RoboDK\Other\Plugin-Fusion360\RoboDK\
11.Marqueu l'opció Run on Startup per iniciar Fusion 360 amb l'Add-In de RoboDK
12.Seleccioneu Executa
A continuació, hauríeu de veure una barra d'eines anomenada RoboDK a l'espai de treball MODEL.
A més, també estan disponibles totes les comandes relacionades amb CAD de la barra d'eines CREATE (des de l'espai de treball MODEL) i totes les comandes relacionades amb CAM de la barra d'eines ACTIONS (des de l'espai de treball MANUFACTURE).


