Actualitzar operació(ns) seleccionada(es)
Seleccioneu Actualitzar operacions seleccionades per generar la trajectòria d'eina per a les operacions seleccionades i simular-les a RoboDK.
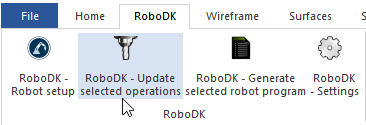
Aquesta acció carregarà les trajectòries d'eina seleccionades a RoboDK per al mecanitzat robotitzat. Per defecte, cada operació de mecanitzat es dividirà en un programa de robot separat.
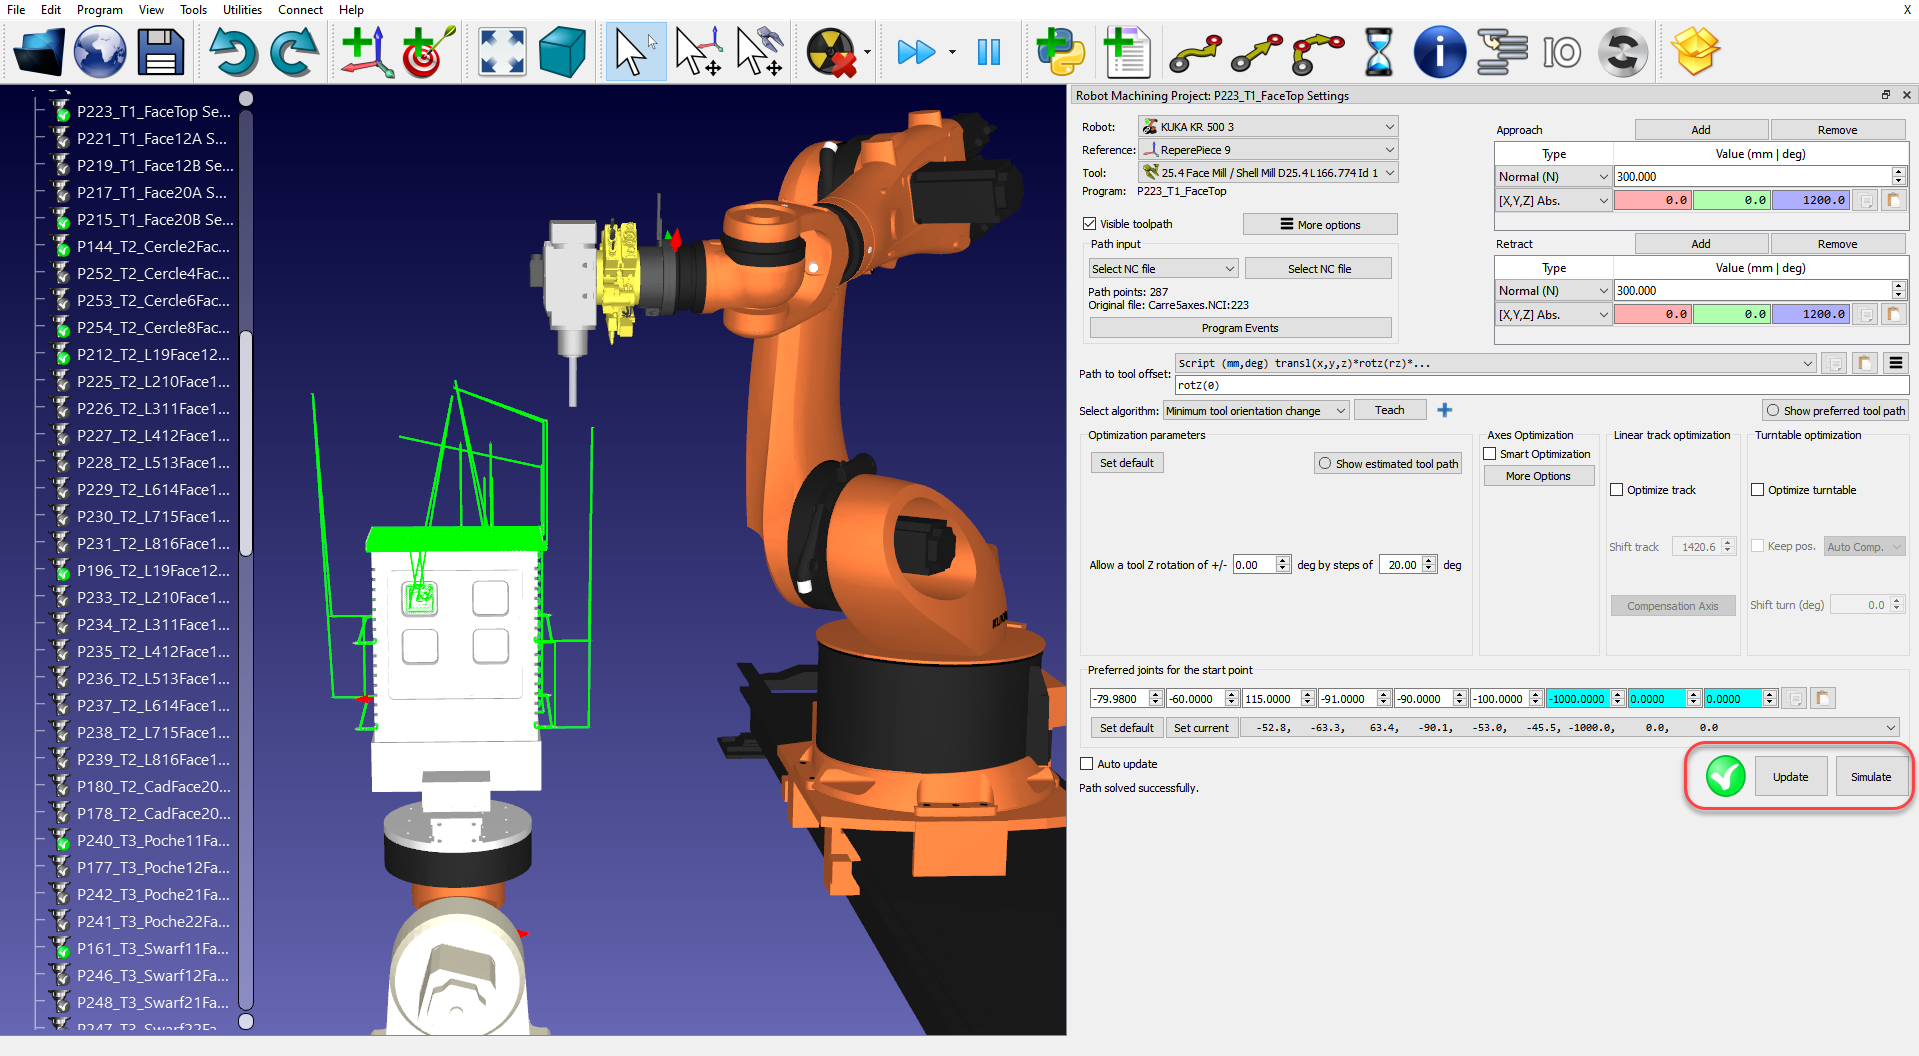
Es mostrarà una marca de verificació verda si el programa és factible amb el robot seleccionat. Si hi ha cap problema (com ara singularitats, límits d'eix o problemes d'abast), es mostrarà una marca vermella amb un missatge sobre el problema.
Feu doble clic al projecte de mecanitzat robotitzat per obrir la configuració de mecanitzat robotitzat específica d'una operació. Trobareu més informació sobre la configuració de mecanitzat robotitzat disponible a la secció de Mecanitzat robotitzat.
Feu clic amb el botó dret en un programa i seleccioneu Executar per simular-lo (o feu doble clic al programa). També podeu seleccionar Generar programa de robot (F6) per obtenir el programa de robot que s'ha de carregar al controlador del robot. Trobareu més informació sobre com generar programes de robot a la secció de Programació fora de línia.
Si cal, feu clic amb el botó dret en un programa i seleccioneu Seleccionar postprocessador per canviar el postprocessador. Aquest pas us pot ajudar a personalitzar l'aparença del codi generat. Més informació sobre la selecció i la personalització de postprocessadors està disponible a la secció de postprocessadors.
Per exemple, quan utilitzeu un robot KUKA, RoboDK utilitza automàticament el postprocessador per a robots KRC2 (anomenat KUKA KRC2); tanmateix, si teniu un KRC4, podeu triar el postprocessador KUKA KRC4.


