Configuració del plug-in
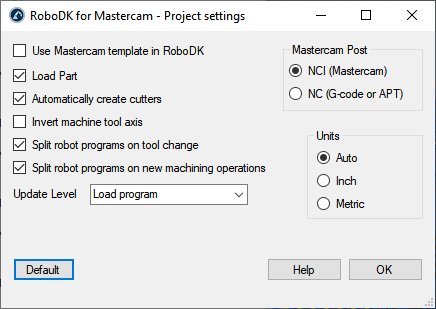
Seleccioneu Configuració de RoboDK per obrir la configuració relacionada amb el plug-in de RoboDK per a Mastercam.
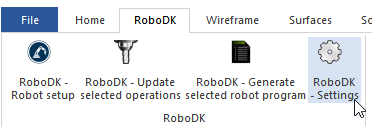
Entre altres coses, podeu modificar les opcions següents:
1.Utilitzeu la plantilla de Mastercam en lloc de la de RoboDK (les plantilles de navegació 3D i de colors de RoboDK s'ajustaran a l'estil de Mastercam). A RoboDK, assegureu-vos de desmarcar «Ignora la modificació de paràmetres per part d'aplicacions de tercers» al menú Eines➔Opcions➔Altres per permetre aquesta plantilla a RoboDK.
2.Carregueu i actualitzeu la peça a RoboDK cada vegada que publiqueu una nova operació de mecanitzat. Només es carregaran els sòlids i les superfícies visibles.
3.Creeu automàticament les eines de tall. En aquest cas, les eines noves es crearan automàticament respecte a la primera eina del robot (portaeines) i el TCP es desplaçarà en funció de la longitud total de l'eina respecte al portaeines.
4.Marcar l'opció Inverteix l'eix de l'eina de la màquina us permet tenir en compte automàticament que l'eix Z de l'eina apunta cap a la part interior de l'eina (en lloc d'apuntar cap a l'exterior).
5.Utilitzeu fitxers NC (com ara APT o Codi G) en lloc de fitxers NCI. RoboDK pot llegir els fitxers següents per generar simulacions i programes de robot:
a.Fitxers NCI (opció predeterminada): Carrega la trajectòria d'eina nativa de Mastercam a RoboDK. Aquest és el mètode preferit per a la majoria d'operacions.
b.Fitxers NC (fitxers de Codi G). Permet carregar cicles de perforació preprogramats (longhand) utilitzant la definició de màquina de RoboDK.