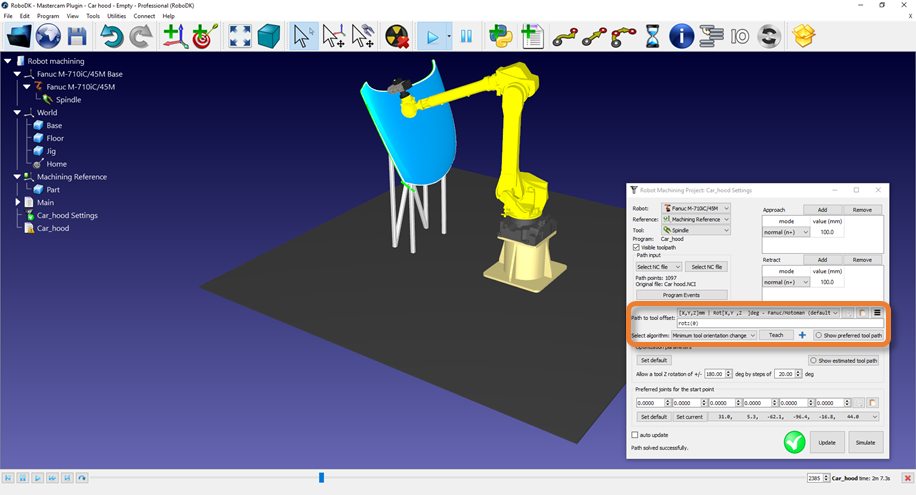
Exemples
Les seccions següents mostren un exemple de mecanitzat de 3 eixos i un exemple de tall amb robot de 5 eixos, respectivament.
Mecanitzat robotitzat de 3 eixos
Aquest exemple mostra com crear un projecte de mecanitzat robotitzat de 3 eixos utilitzant el plug-in de Mastercam.
1.Carregueu la peça a Mastercam.
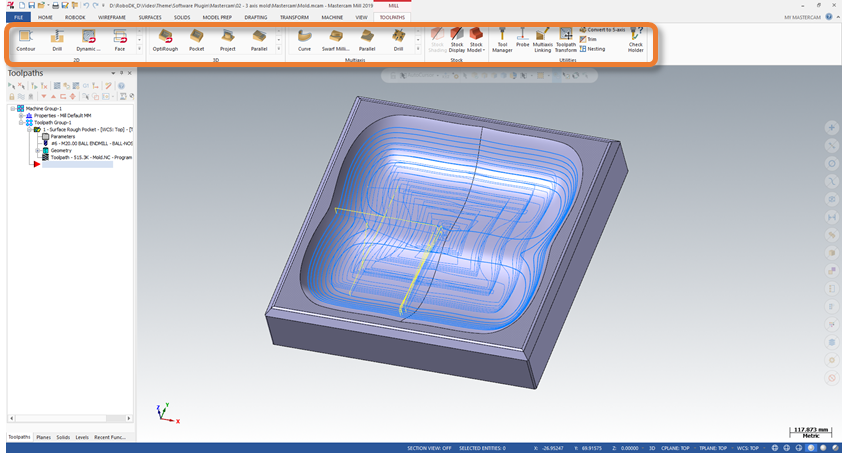
2.Creeu la trajectòria d'eina utilitzant les eines Mastercam Mill.
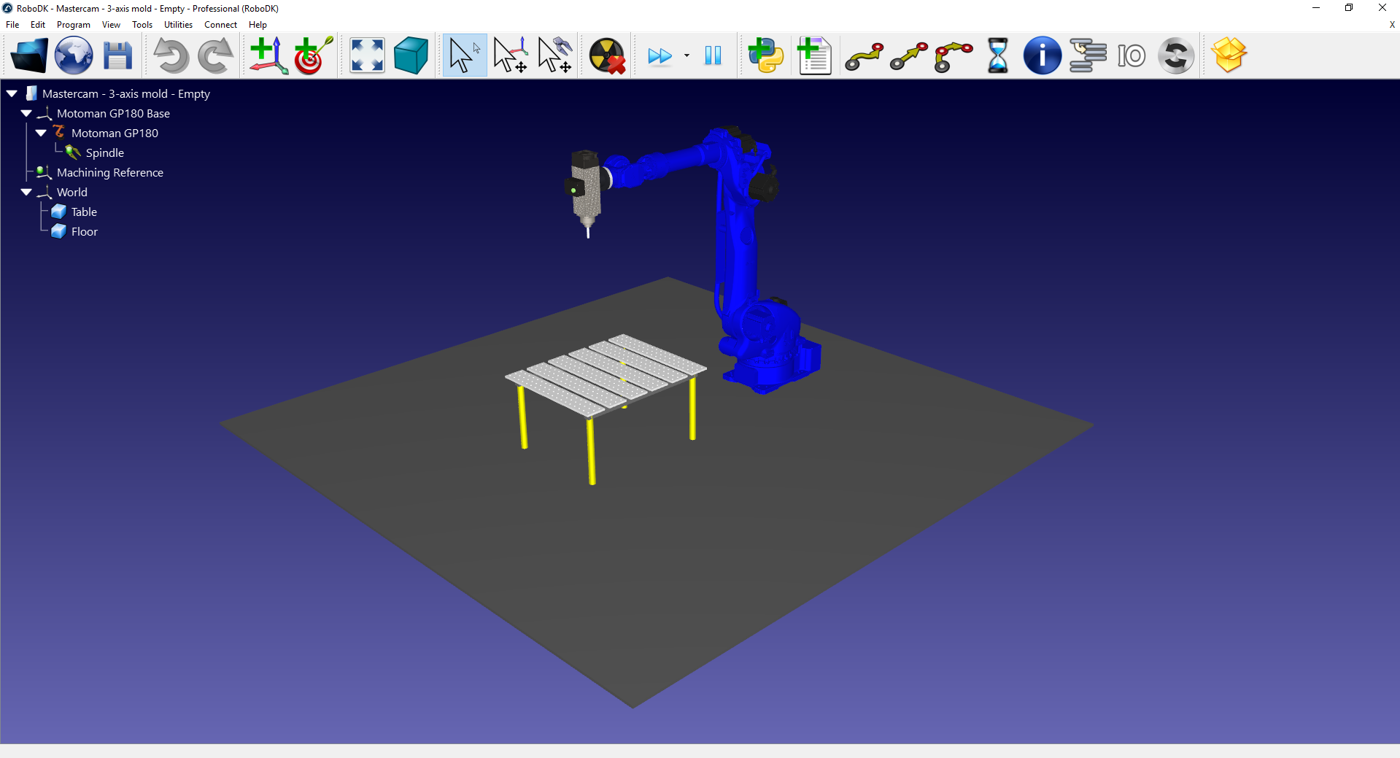
3.Creeu una estació a RoboDK amb el vostre robot, el vostre capçal i qualsevol altre objecte necessari.
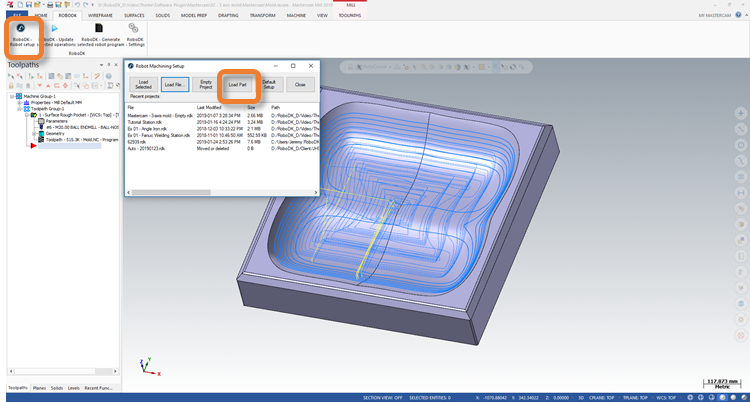
4.A la pestanya del plug-in de RoboDK, seleccioneu RoboDK ➔ Configuració del robot.
5.A la finestra Robot Machining Setup, seleccioneu Càrrega de peça.
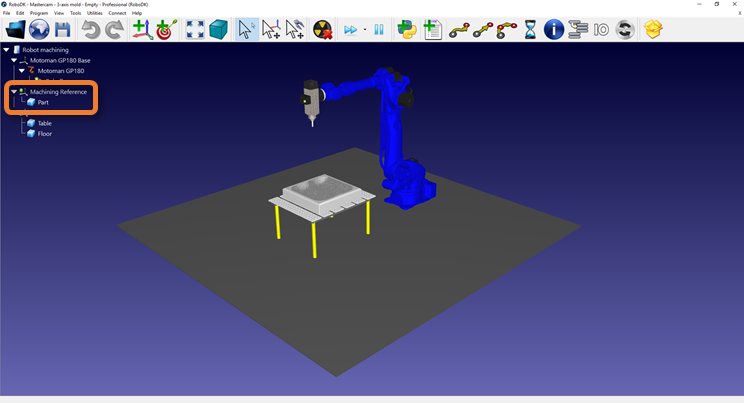
6.A RoboDK, ajusteu la posició del sistema de referència Machining Reference si cal. Mantingueu premuda la tecla Alt i moveu la referència amb les seves fletxes amb el cursor per reposicionar la peça davant del robot.
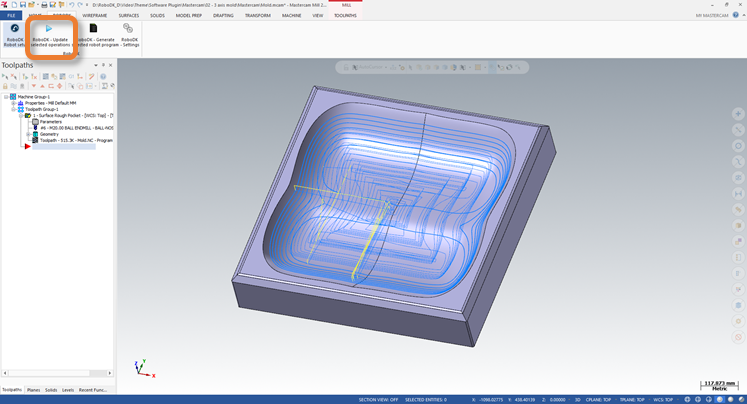
7.A la pestanya del plug-in de RoboDK, seleccioneu RoboDK ➔ Actualitzar operacions seleccionades.
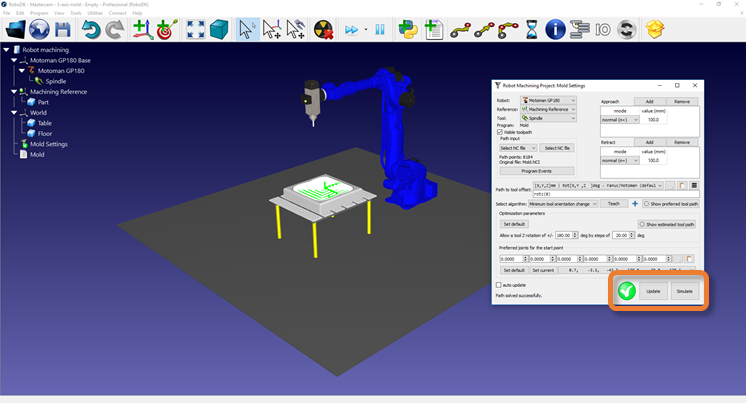
8.Al RoboDK, seleccioneu Actualitzar i Simular a la finestra del Projecte de mecanitzat robotitzat.
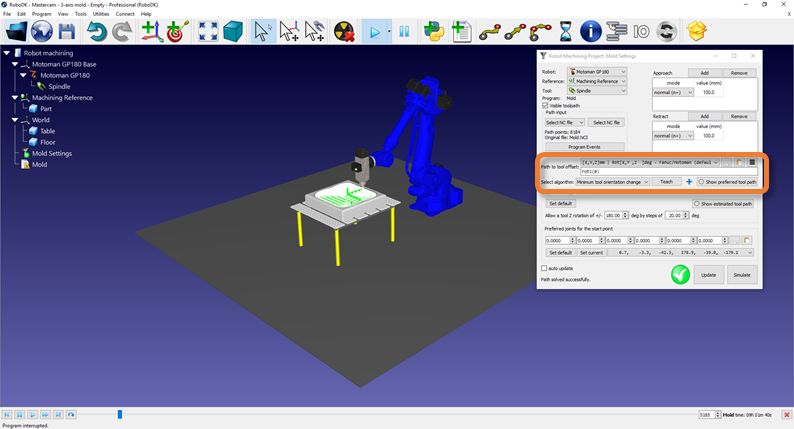
9.Modifiqueu l'orientació de l'eina al llarg de la trajectòria si cal. Mantingueu premuda la tecla Alt i orienteu l'eina al voltant de les fletxes del seu eix Z amb el cursor. Seleccioneu el botó Teach per establir la posa desitjada per a la trajectòria. Seleccioneu Actualitzar per recalcular la trajectòria amb aquesta nova posa. Seleccioneu Simular per simular la trajectòria modificada.
Tall amb robot de 5 eixos
Aquest exemple mostra com crear un projecte de tall amb robot de 5 eixos utilitzant el plug-in de Mastercam.
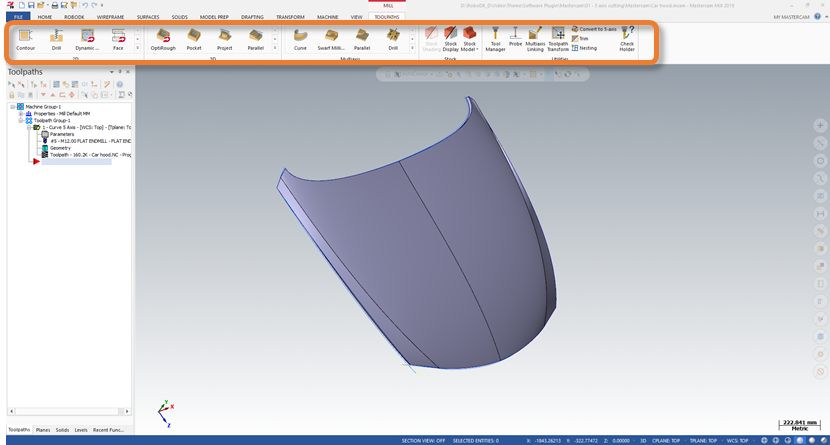
1.Carregueu la peça a Mastercam.
2.Creeu la trajectòria d'eina utilitzant les eines Mastercam Mill.
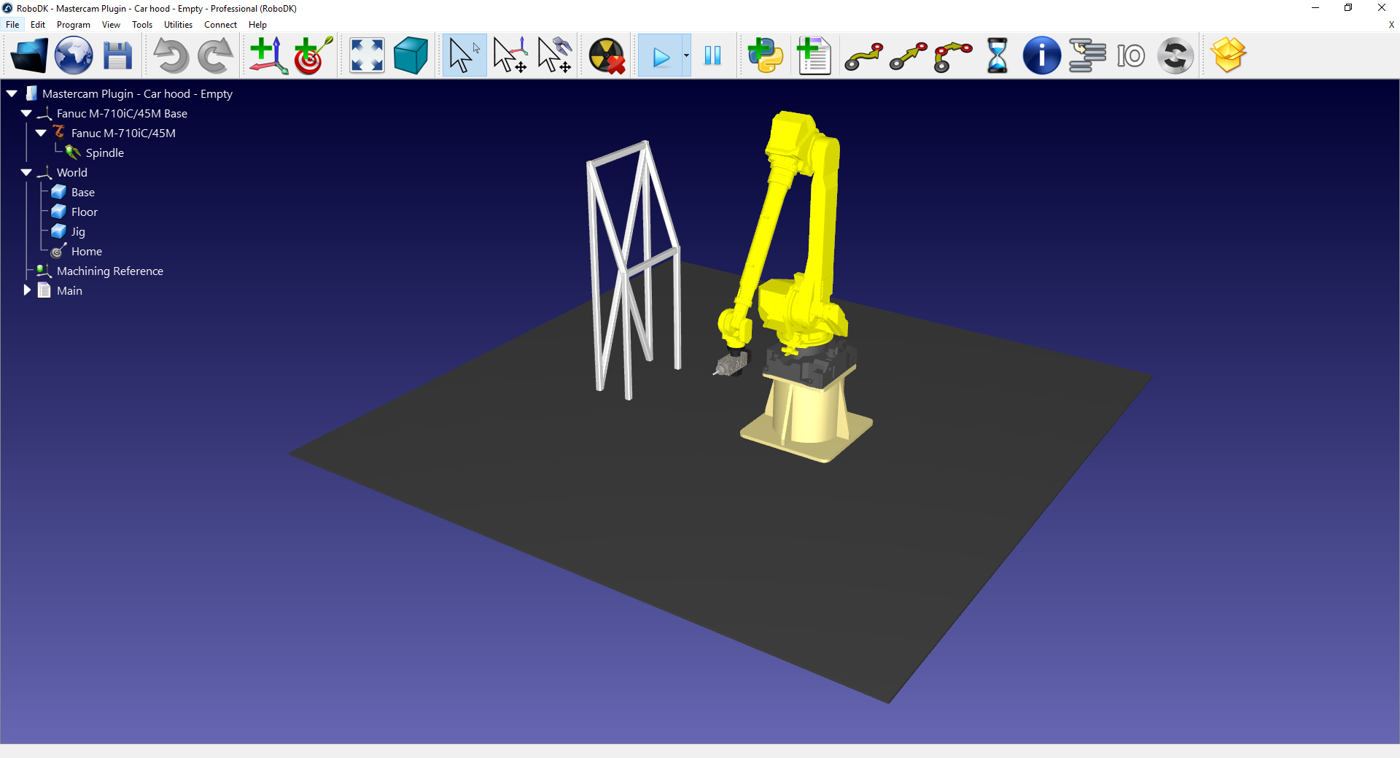
3.Creeu una estació a RoboDK amb el vostre robot, el vostre electromandrí i qualsevol altre objecte necessari.
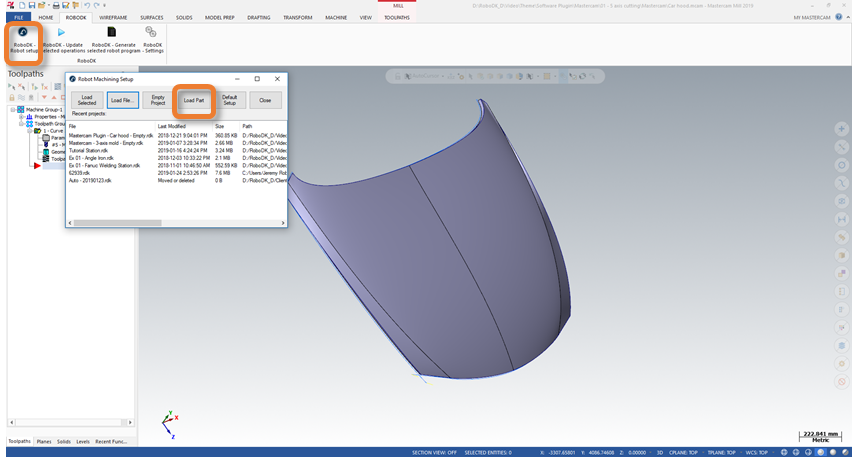
4.A la pestanya del plug-in de RoboDK, seleccioneu RoboDK ➔Configuració del robot.
5.A la finestra Robot Machining Setup, seleccioneu Càrrega de peça.
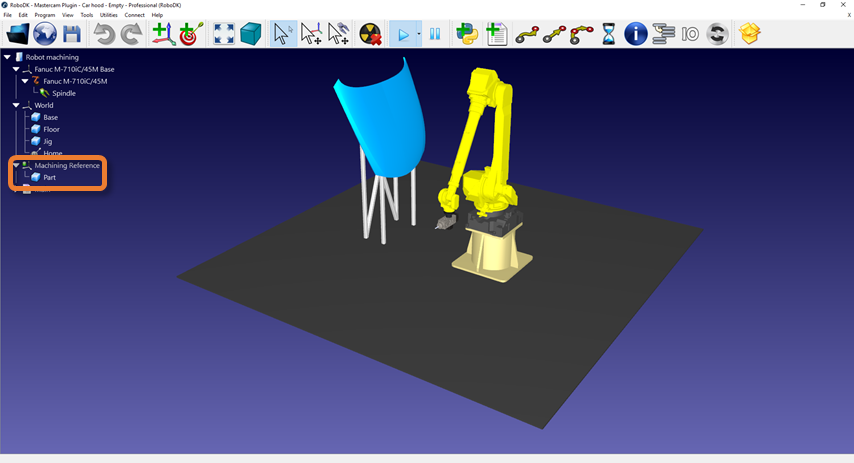
6.A RoboDK, ajusteu la posició del sistema de referència Machining Reference si cal. Manteniu premuda la tecla Alt i desplaceu el sistema de referència amb les seves fletxes amb el cursor per reposicionar la peça davant del robot.
7.A la pestanya del plug-in de RoboDK, seleccioneu RoboDK ➔ Actualitza les operacions seleccionades.
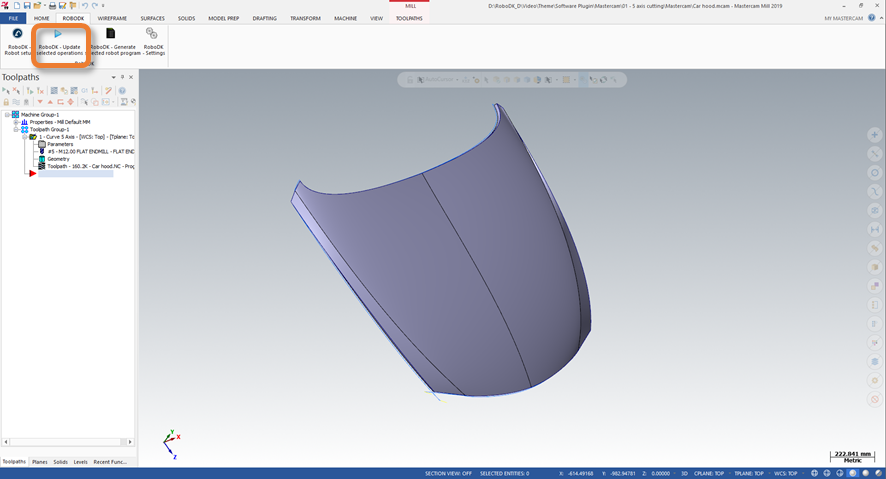
8.Al RoboDK, seleccioneu Actualitzar i Simular a la finestra del Projecte de mecanitzat robotitzat.
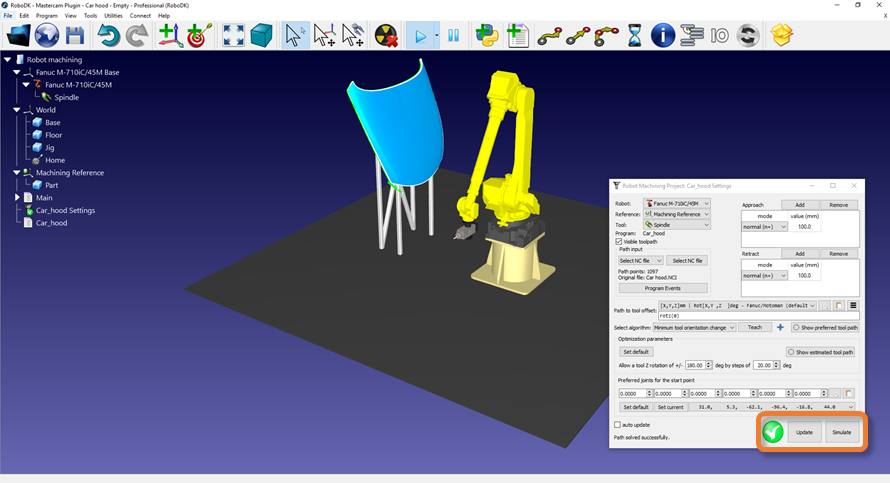
9.Modifiqueu l'orientació de l'eina al llarg de la trajectòria, si cal. Mantingueu premuda la tecla Alt i orienteu l'eina al voltant de les fletxes del seu eix Z amb el cursor. Seleccioneu el botó Teach per establir la posa desitjada per a la trajectòria. Seleccioneu Actualitzar per recalcular la trajectòria amb aquesta nova posa. Seleccioneu Simular per simular la trajectòria modificada.