RoboDK Plugin for Mastercam
Introducció
L'Add-in RoboDK per a Mastercam us permet configurar ràpidament projectes de mecanitzat robotitzat directament des de Mastercam. Amb aquest plug-in podeu combinar fàcilment el programari Mastercam per al mecanitzat i RoboDK per a la simulació i la programació fora de línia de braços de robots industrials.
Amb aquest Add-in de Mastercam podeu generar fàcilment programes sense errors per a mecanitzat robotitzat directament des de Mastercam. Alternativament, RoboDK també admet NCI (arxius Mastercam nadius preprocessats), i arxius estàndard APT CLS i de Codi G.
Trobareu més informació sobre RoboDK per al mecanitzat robotitzat a la secció de Mecanitzat robotitzat.
Configuració de l'Add-In
Si heu instal·lat RoboDK després d'instal·lar Mastercam, ja hauríeu d'haver instal·lat el plug-in de RoboDK per a Mastercam. Això inclou la DLL a la carpeta CHOOKS, un postprocessador RoboDK.pst, definicions de màquines de fresadora i router i algunes configuracions de màquina predeterminades/genèriques.
Seguiu aquests passos per configurar el plug-in de RoboDK per a Mastercam:
1.Inicieu el Mastercam.
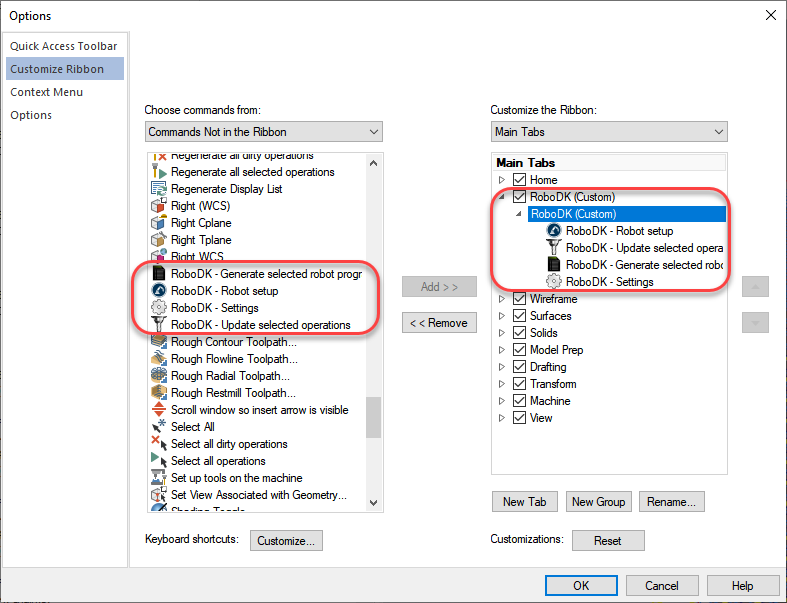
2.Configureu les comandes de RoboDK:
a.Seleccioneu Fitxer → Opcions.
b.Seleccioneu Personalitza la cinta.
c.Seleccioneu Nova pestanya.
d.Seleccioneu Reanomena i escriviu RoboDK.
e.Afegiu les comandes seleccionades tal com es mostra a la imatge.
f.Feu clic a D'acord per desar la pestanya nova.
A continuació, veureu la pestanya RoboDK a Mastercam, tal com es mostra a la imatge següent.
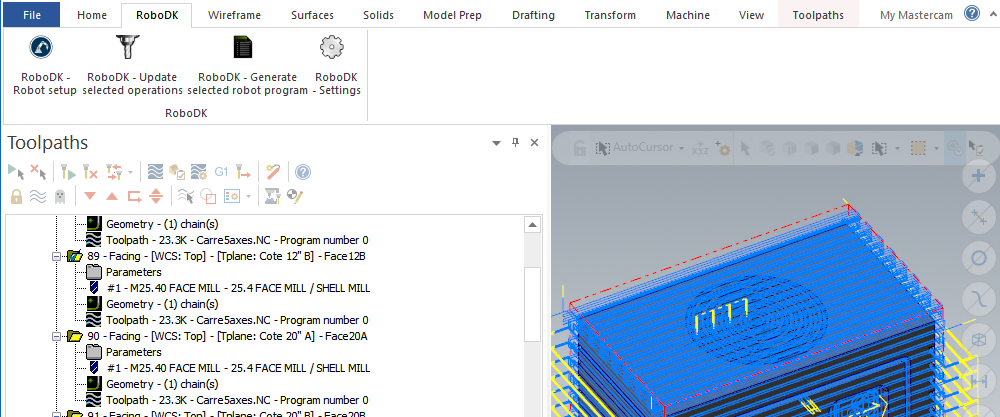
Barra d'eines
Quan obriu el programari Mastercam, hauríeu de veure una pestanya de la barra d'eines RoboDK. Seleccioneu aquesta pestanya RoboDK per veure les opcions disponibles per configurar el vostre projecte de mecanitzat robotitzat a RoboDK.
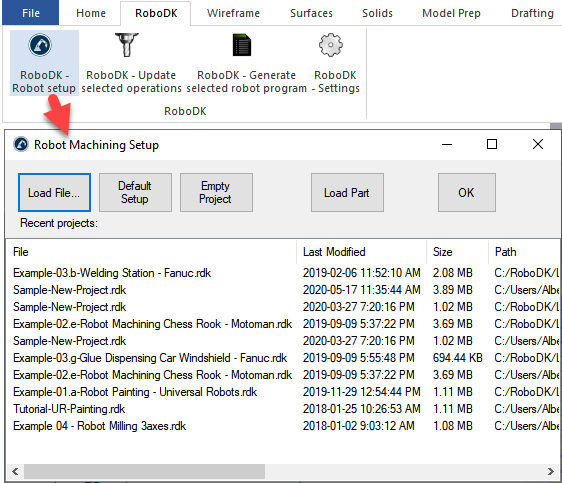
Configuració de robot
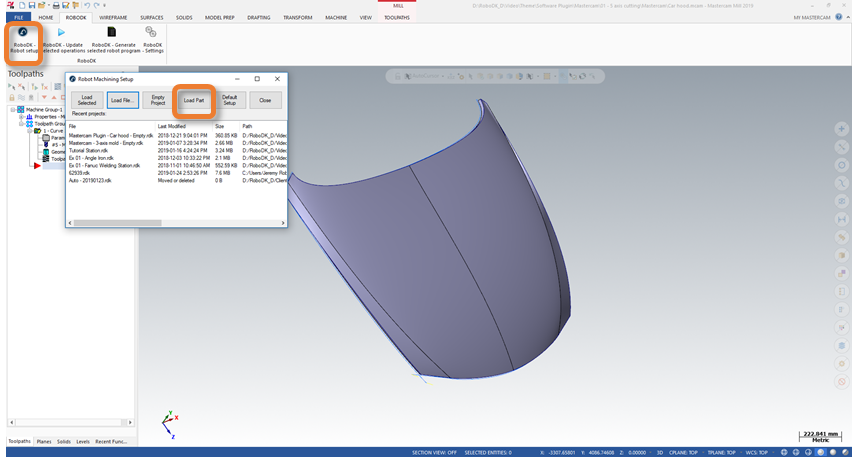
El botó Configuració del robot obre una finestra de gestió de projectes i permet obrir un projecte de mecanitzat robotitzat existent o configurar-ne un de nou. L'objectiu de la configuració del robot és seleccionar el robot, carregar un EOAT (End of Arm Effector, o TCP) i afegir com a mínim un sistema de referència. Les opcions següents estan disponibles:
●Carregar fitxer…: Seleccioneu un fitxer per obrir-lo amb RoboDK i utilitzar-lo com a projecte predeterminat per al vostre projecte de Mastercam.
●Configuració predeterminada: Configura una nova estació amb un robot, un eix principal i un sistema de referència predeterminats. La peça també s'exportarà automàticament a RoboDK.
●Projecte buit: Obriu RoboDK amb una estació nova i buida perquè l'usuari pugui crear una configuració nova. Trobareu més informació sobre com configurar un projecte nou des de zero a la secció «Com començar».
●Carregar peça: Carregueu la peça des de Mastercam a RoboDK (la peça s'enregistrarà com a fitxer STL i es carregarà automàticament). Es carregaran tots els sòlids i superfícies visibles.
Visiteu la secció de mecanitzat robotitzat per obtenir més informació sobre com crear una nova configuració.
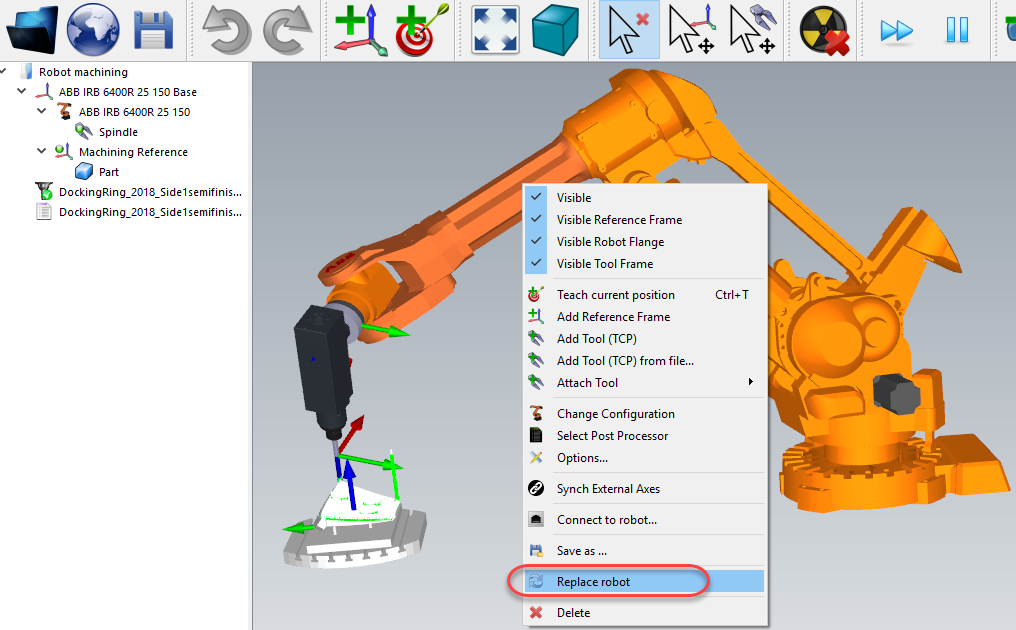
Podeu canviar fàcilment el robot, modificar l'eina i/o el sistema de referència. Com a exemple, seguiu aquests passos per canviar el robot:
1.Feu clic amb el botó dret al robot
2.Seleccioneu Substitueix el robot (com es mostra a la imatge)
3.Seleccioneu el nou robot
L'instal·lador de RoboDK només proporciona alguns robots per defecte, però és possible descarregar més robots de la biblioteca en línia.
Trobareu més informació sobre com afegir una eina de robot a la secció «Com començar».
Mantingueu premudes les tecles Alt+Shift per moure una eina de robot (TCP). Això és útil per establir la posa del robot abans d'ensenyar un objectiu.
Deseu el projecte per guardar els canvis seleccionant Fitxer→Desa l'estació (Ctrl+S).
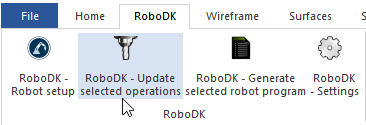
Actualitzar operació(ns) seleccionada(es)
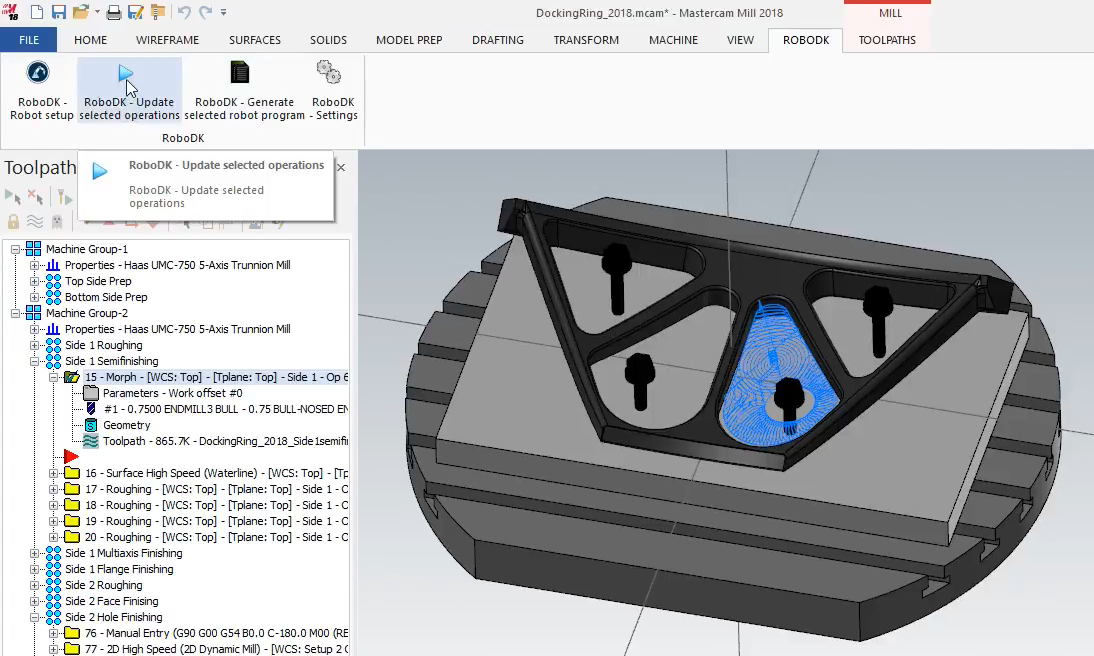
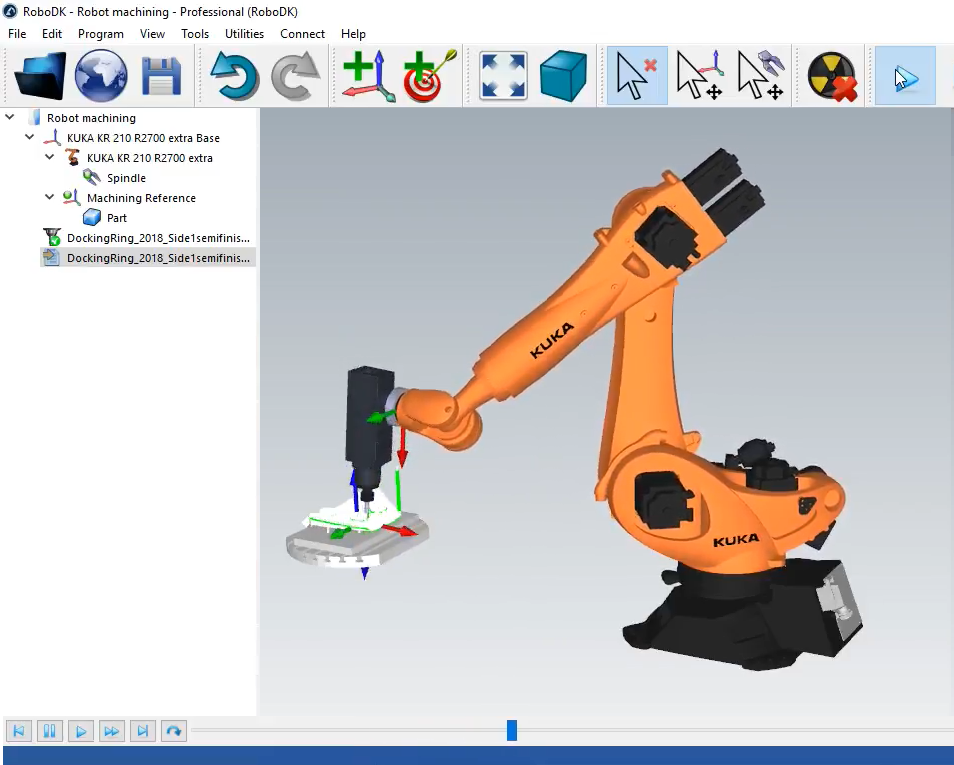
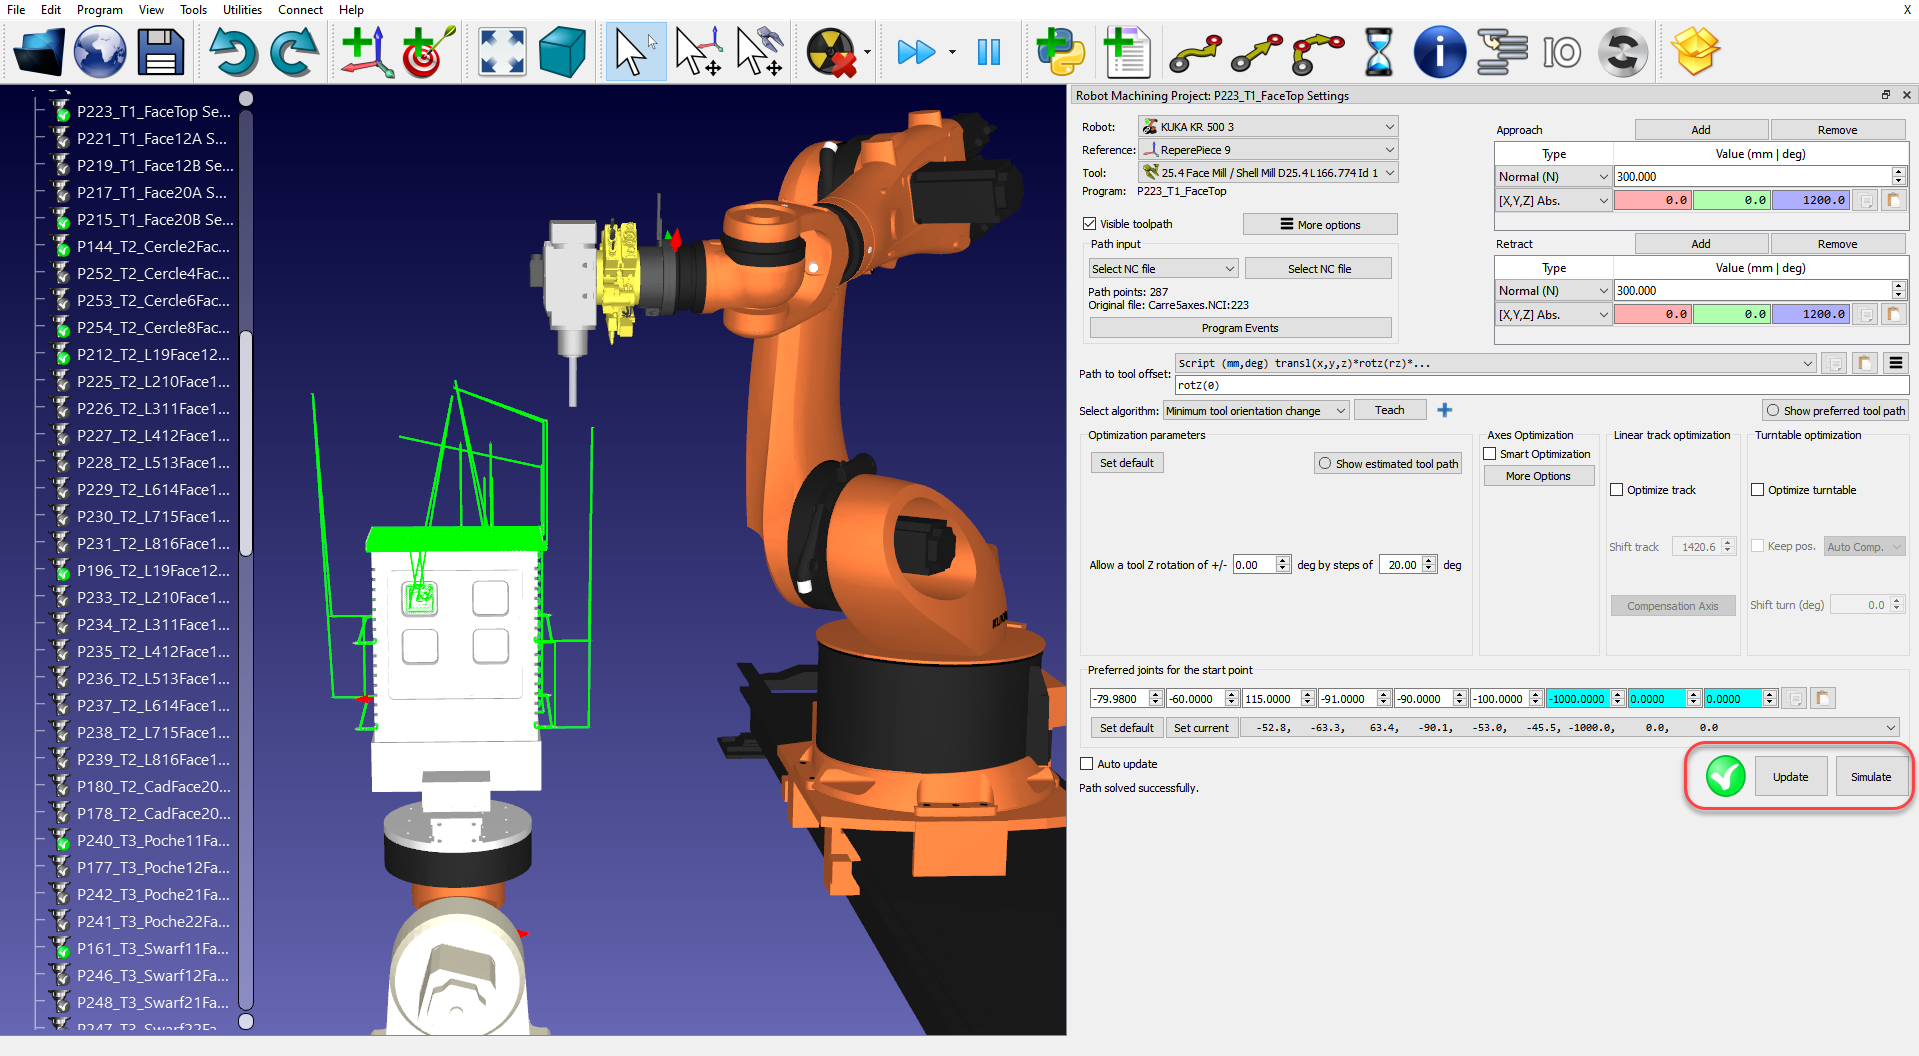
Seleccioneu Actualitzar operacions seleccionades per generar la trajectòria d'eina per a les operacions seleccionades i simular-les a RoboDK.
Aquesta acció carregarà les trajectòries d'eina seleccionades a RoboDK per al mecanitzat robotitzat. Per defecte, cada operació de mecanitzat es dividirà en un programa de robot separat.
Es mostrarà una marca de verificació verda si el programa és factible amb el robot seleccionat. Si hi ha cap problema (com ara singularitats, límits d'eix o problemes d'abast), es mostrarà una marca vermella amb un missatge sobre el problema.
Feu doble clic al projecte de mecanitzat robotitzat per obrir la configuració de mecanitzat robotitzat específica d'una operació. Trobareu més informació sobre la configuració de mecanitzat robotitzat disponible a la secció de Mecanitzat robotitzat.
Feu clic amb el botó dret en un programa i seleccioneu Executar per simular-lo (o feu doble clic al programa). També podeu seleccionar Generar programa de robot (F6) per obtenir el programa de robot que s'ha de carregar al controlador del robot. Trobareu més informació sobre com generar programes de robot a la secció de Programació fora de línia.
Si cal, feu clic amb el botó dret en un programa i seleccioneu Seleccionar postprocessador per canviar el postprocessador. Aquest pas us pot ajudar a personalitzar l'aparença del codi generat. Més informació sobre la selecció i la personalització de postprocessadors està disponible a la secció de postprocessadors.
Per exemple, quan utilitzeu un robot KUKA, RoboDK utilitza automàticament el postprocessador per a robots KRC2 (anomenat KUKA KRC2); tanmateix, si teniu un KRC4, podeu triar el postprocessador KUKA KRC4.
Generar programes de robot des de Mastercam
Podeu generar programes de robot directament des de Mastercam un cop la vostra estació RoboDK estigui a punt. Per fer-ho, seleccioneu Generate selected robot program
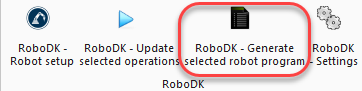
RoboDK no es mostrarà tret que hi hagi problemes amb el programa. Aquesta opció es pot utilitzar fins i tot si RoboDK no s'està executant; en aquest cas, RoboDK s'executarà en segon pla.
Seguiu aquests passos a RoboDK per veure o modificar la ubicació dels vostres programes de robot:
1.Seleccioneu Eines-Opcions
2.Seleccioneu la pestanya Programa
3.Seleccioneu Estableix a la carpeta de programes del robot
Configuració del plug-in
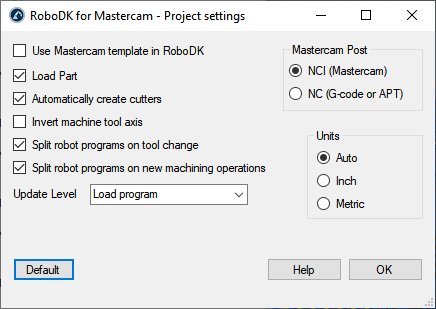
Seleccioneu Configuració de RoboDK per obrir la configuració relacionada amb el plug-in de RoboDK per a Mastercam.
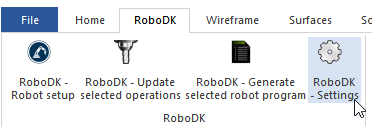
Entre altres coses, podeu modificar les opcions següents:
1.Utilitzeu la plantilla de Mastercam en lloc de la de RoboDK (les plantilles de navegació 3D i de colors de RoboDK s'ajustaran a l'estil de Mastercam). A RoboDK, assegureu-vos de desmarcar «Ignora la modificació de paràmetres per part d'aplicacions de tercers» al menú Eines➔Opcions➔Altres per permetre aquesta plantilla a RoboDK.
2.Carregueu i actualitzeu la peça a RoboDK cada vegada que publiqueu una nova operació de mecanitzat. Només es carregaran els sòlids i les superfícies visibles.
3.Creeu automàticament les eines de tall. En aquest cas, les eines noves es crearan automàticament respecte a la primera eina del robot (portaeines) i el TCP es desplaçarà en funció de la longitud total de l'eina respecte al portaeines.
4.Marcar l'opció Inverteix l'eix de l'eina de la màquina us permet tenir en compte automàticament que l'eix Z de l'eina apunta cap a la part interior de l'eina (en lloc d'apuntar cap a l'exterior).
5.Utilitzeu fitxers NC (com ara APT o Codi G) en lloc de fitxers NCI. RoboDK pot llegir els fitxers següents per generar simulacions i programes de robot:
a.Fitxers NCI (opció predeterminada): Carrega la trajectòria d'eina nativa de Mastercam a RoboDK. Aquest és el mètode preferit per a la majoria d'operacions.
b.Fitxers NC (fitxers de Codi G). Permet carregar cicles de perforació preprogramats (longhand) utilitzant la definició de màquina de RoboDK.
Exemples
Les seccions següents mostren un exemple de mecanitzat de 3 eixos i un exemple de tall amb robot de 5 eixos, respectivament.
Mecanitzat robotitzat de 3 eixos
Aquest exemple mostra com crear un projecte de mecanitzat robotitzat de 3 eixos utilitzant el plug-in de Mastercam.
1.Carregueu la peça a Mastercam.
2.Creeu la trajectòria d'eina utilitzant les eines Mastercam Mill.
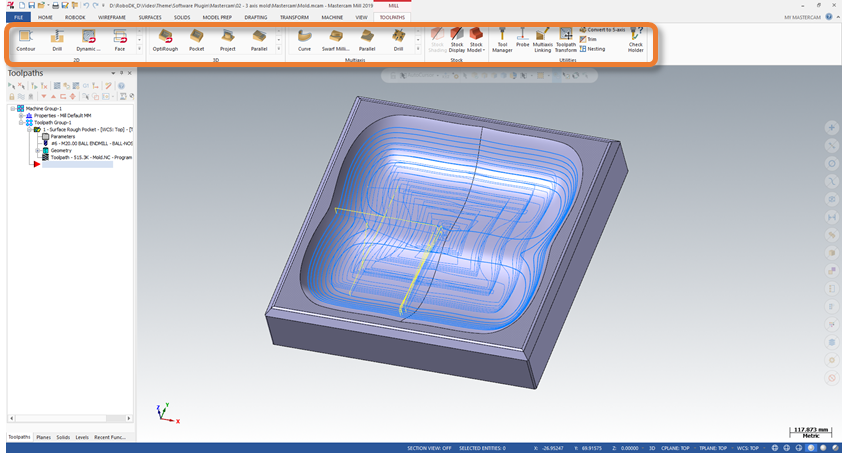
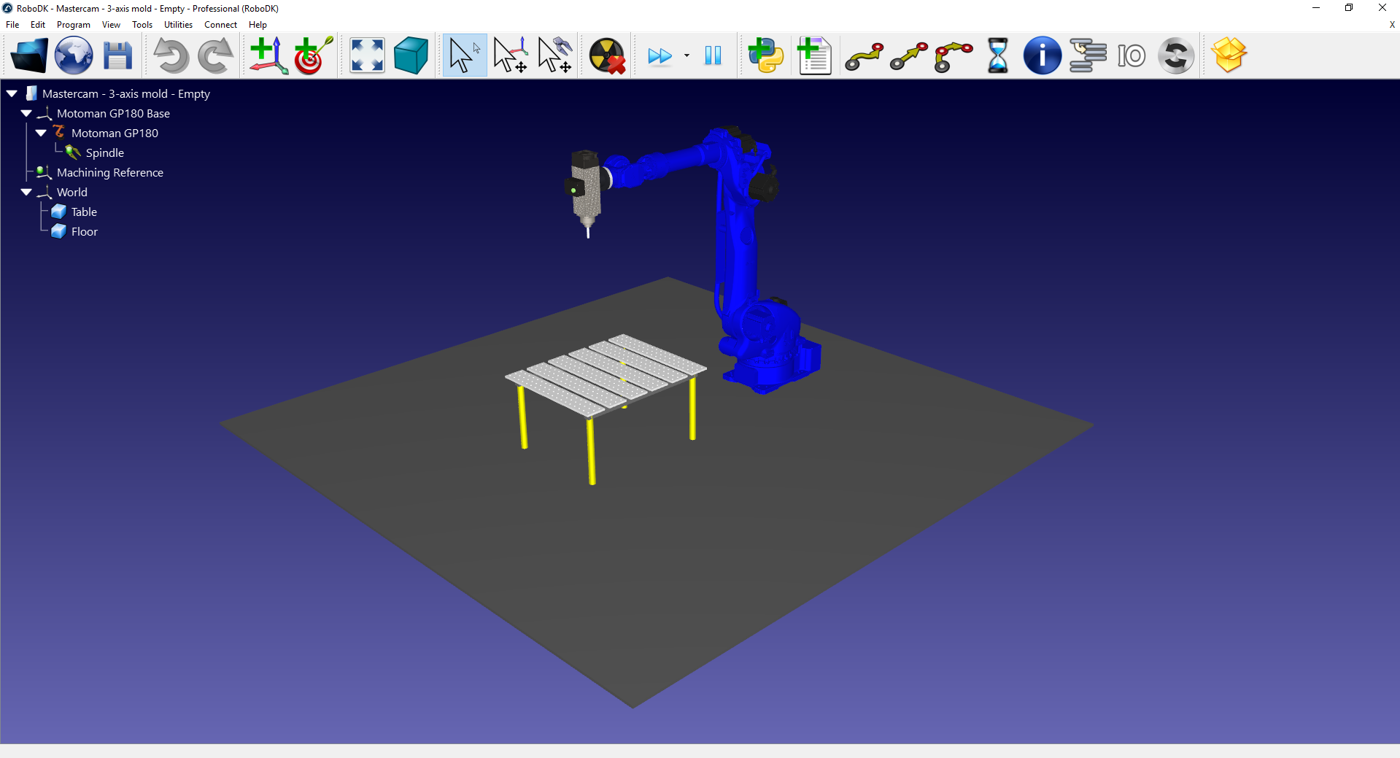
3.Creeu una estació a RoboDK amb el vostre robot, el vostre capçal i qualsevol altre objecte necessari.
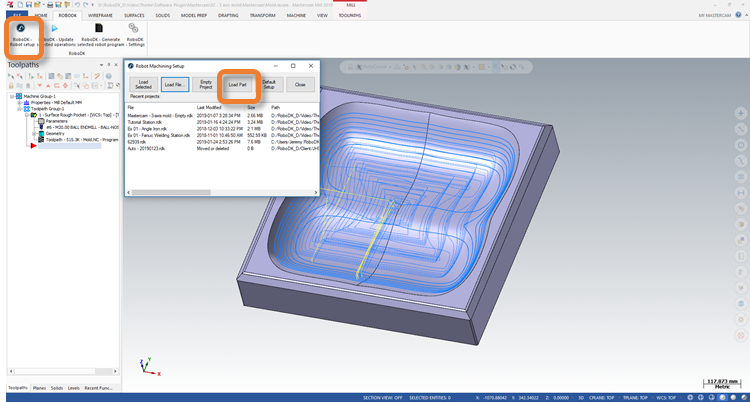
4.A la pestanya del plug-in de RoboDK, seleccioneu RoboDK ➔ Configuració del robot.
5.A la finestra Robot Machining Setup, seleccioneu Càrrega de peça.
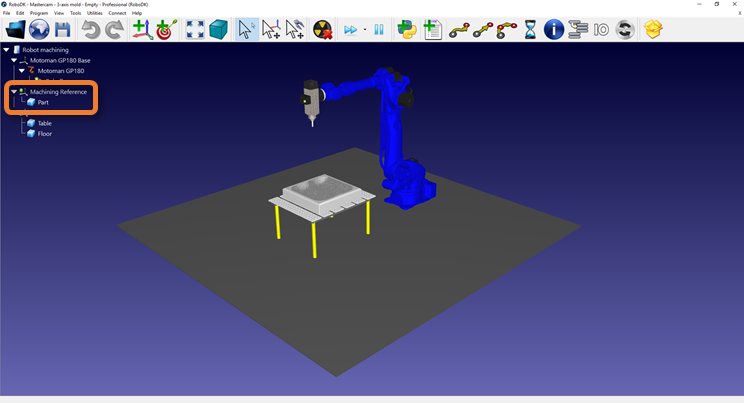
6.A RoboDK, ajusteu la posició del sistema de referència Machining Reference si cal. Mantingueu premuda la tecla Alt i moveu la referència amb les seves fletxes amb el cursor per reposicionar la peça davant del robot.
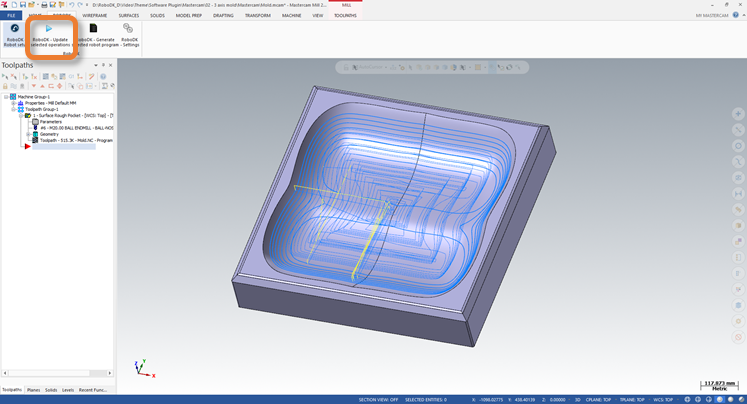
7.A la pestanya del plug-in de RoboDK, seleccioneu RoboDK ➔ Actualitzar operacions seleccionades.
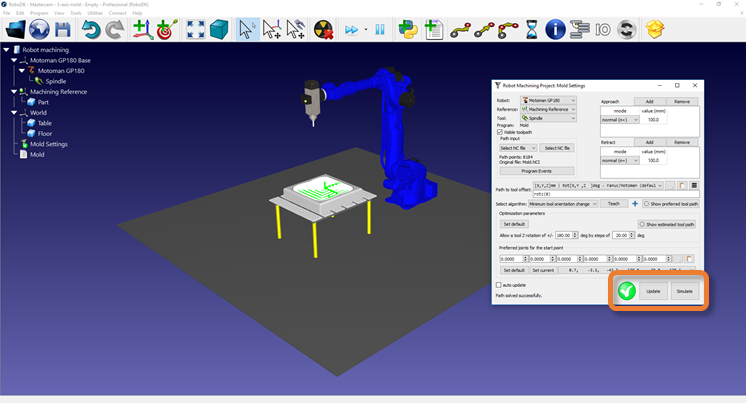
8.Al RoboDK, seleccioneu Actualitzar i Simular a la finestra del Projecte de mecanitzat robotitzat.
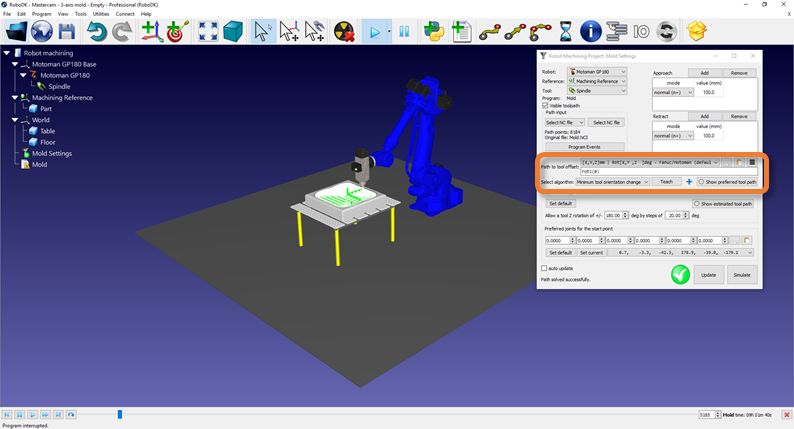
9.Modifiqueu l'orientació de l'eina al llarg de la trajectòria si cal. Mantingueu premuda la tecla Alt i orienteu l'eina al voltant de les fletxes del seu eix Z amb el cursor. Seleccioneu el botó Teach per establir la posa desitjada per a la trajectòria. Seleccioneu Actualitzar per recalcular la trajectòria amb aquesta nova posa. Seleccioneu Simular per simular la trajectòria modificada.
Tall amb robot de 5 eixos
Aquest exemple mostra com crear un projecte de tall amb robot de 5 eixos utilitzant el plug-in de Mastercam.
1.Carregueu la peça a Mastercam.
2.Creeu la trajectòria d'eina utilitzant les eines Mastercam Mill.
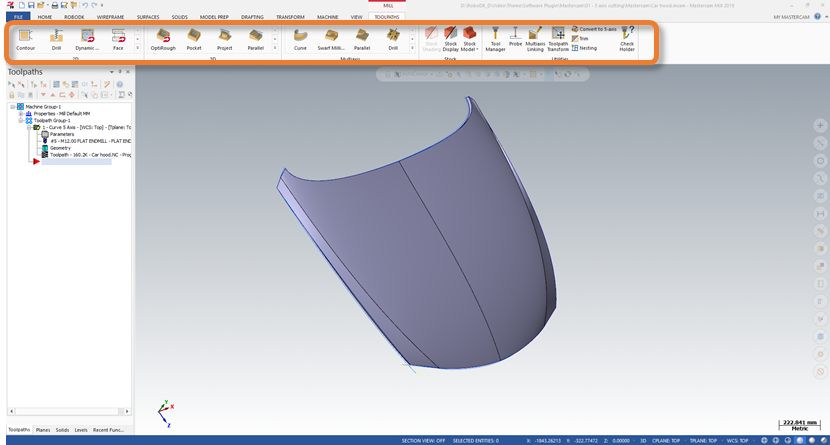
3.Creeu una estació a RoboDK amb el vostre robot, el vostre electromandrí i qualsevol altre objecte necessari.
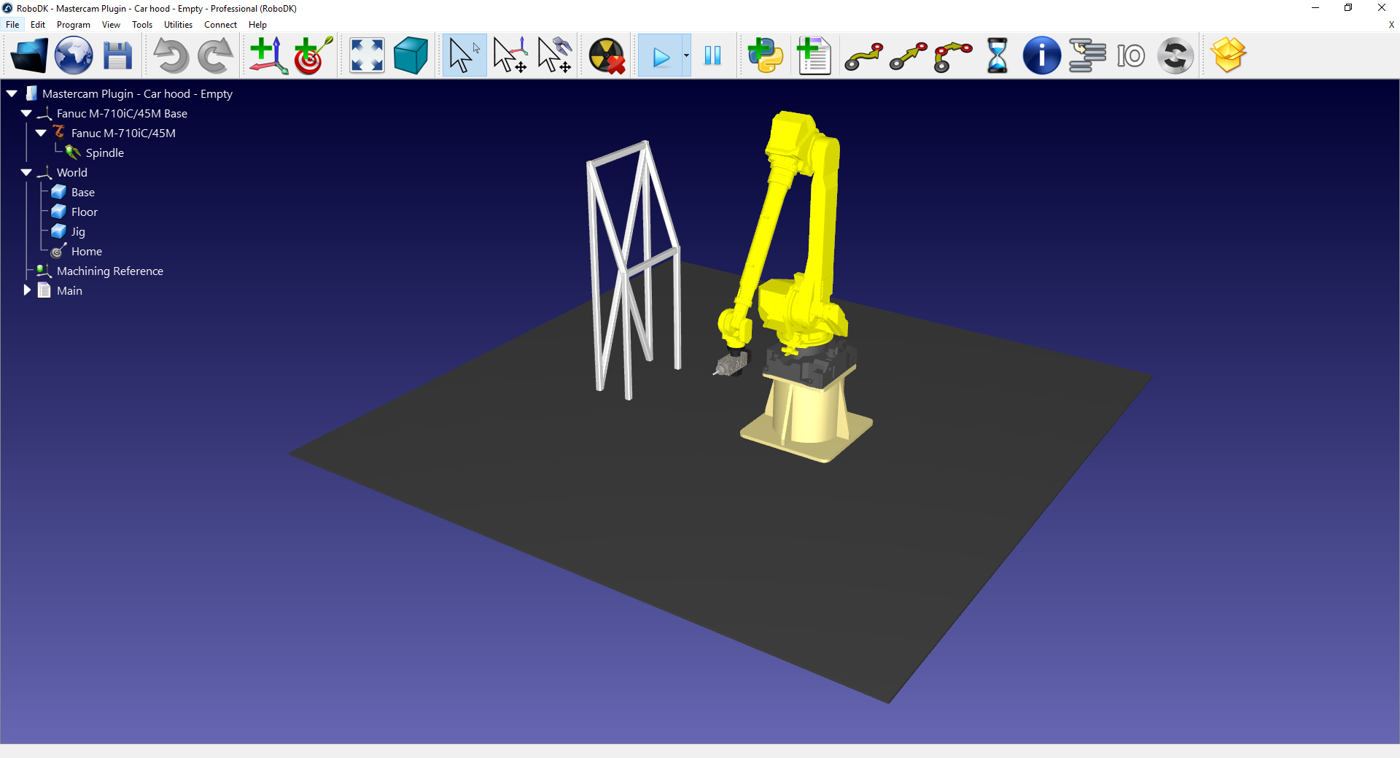
4.A la pestanya del plug-in de RoboDK, seleccioneu RoboDK ➔Configuració del robot.
5.A la finestra Robot Machining Setup, seleccioneu Càrrega de peça.
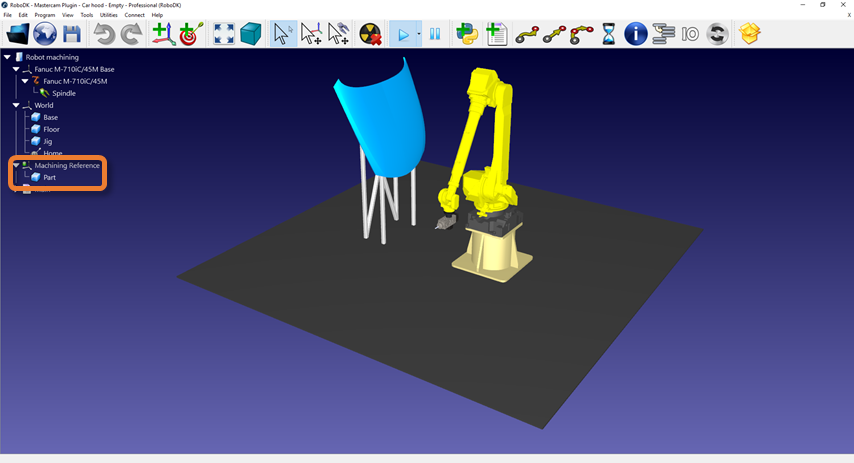
6.A RoboDK, ajusteu la posició del sistema de referència Machining Reference si cal. Manteniu premuda la tecla Alt i desplaceu el sistema de referència amb les seves fletxes amb el cursor per reposicionar la peça davant del robot.
7.A la pestanya del plug-in de RoboDK, seleccioneu RoboDK ➔ Actualitza les operacions seleccionades.
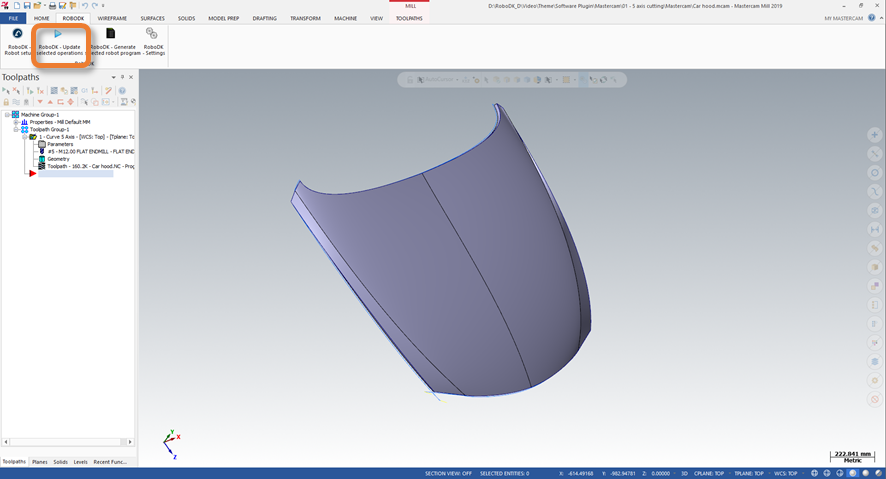
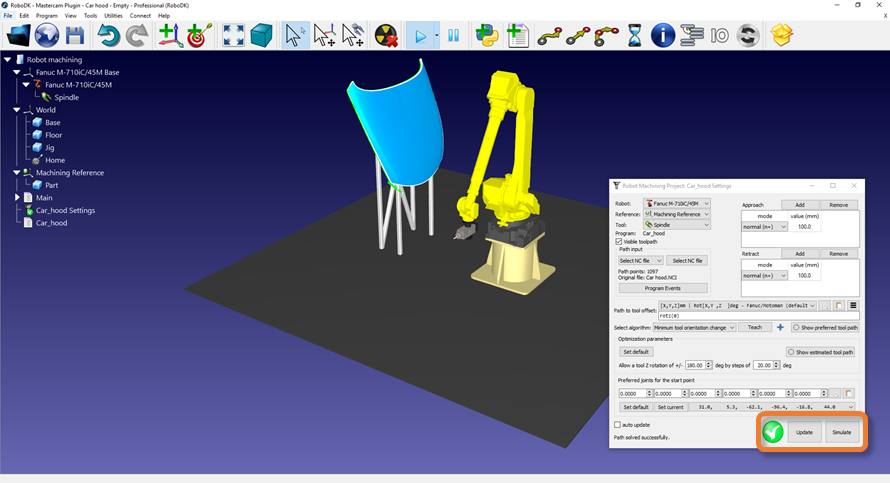
8.Al RoboDK, seleccioneu Actualitzar i Simular a la finestra del Projecte de mecanitzat robotitzat.
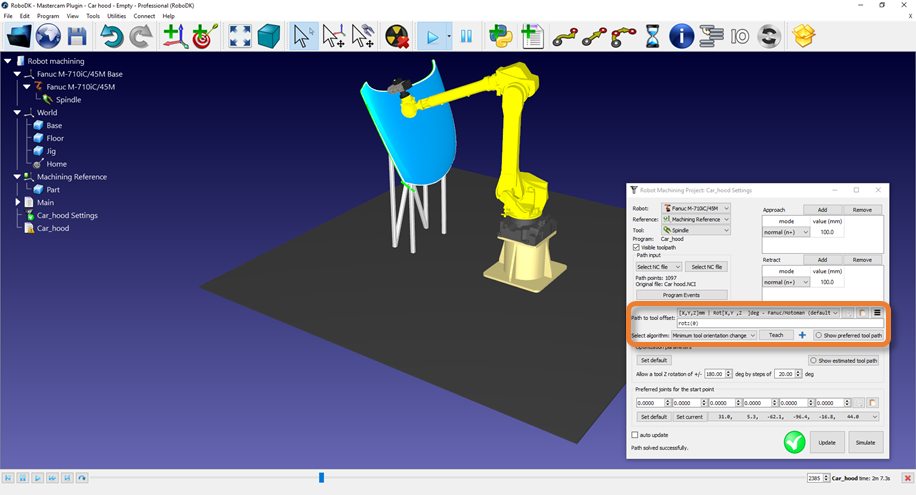
9.Modifiqueu l'orientació de l'eina al llarg de la trajectòria, si cal. Mantingueu premuda la tecla Alt i orienteu l'eina al voltant de les fletxes del seu eix Z amb el cursor. Seleccioneu el botó Teach per establir la posa desitjada per a la trajectòria. Seleccioneu Actualitzar per recalcular la trajectòria amb aquesta nova posa. Seleccioneu Simular per simular la trajectòria modificada.
Instal·lació manual
Aquests són els passos manuals per configurar el plug-in de RoboDK per a Mastercam. Heu de seguir aquests passos si el plug-in de RoboDK per a Mastercam no s'ha instal·lat automàticament per defecte amb l'instal·lador de RoboDK:
1.Instal·leu o actualitzeu RoboDK: https://robodk.com/download.
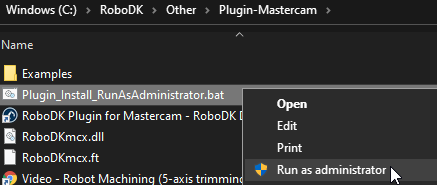
2.Hauríeu de trobar els fitxers necessaris per instal·lar el plug-in de RoboDK per a Mastercam a la carpeta: C:/RoboDK/Other/Plugin-Mastercam/.
3.Feu clic amb el botó dret al fitxer Plugin_Install_RunAsAdministrator.bat i seleccioneu Executa com a administrador.
Si aquest procés falla, heu de seguir aquests passos i copiar els fitxers necessaris manualment:
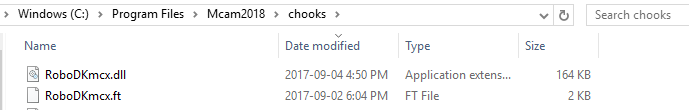
1.Copieu els fitxers RoboDKmcx.dll i RoboDKmcx.ft a la carpeta chooks de Mastercam (C:\Program Files\Mcam2020\chooks\).
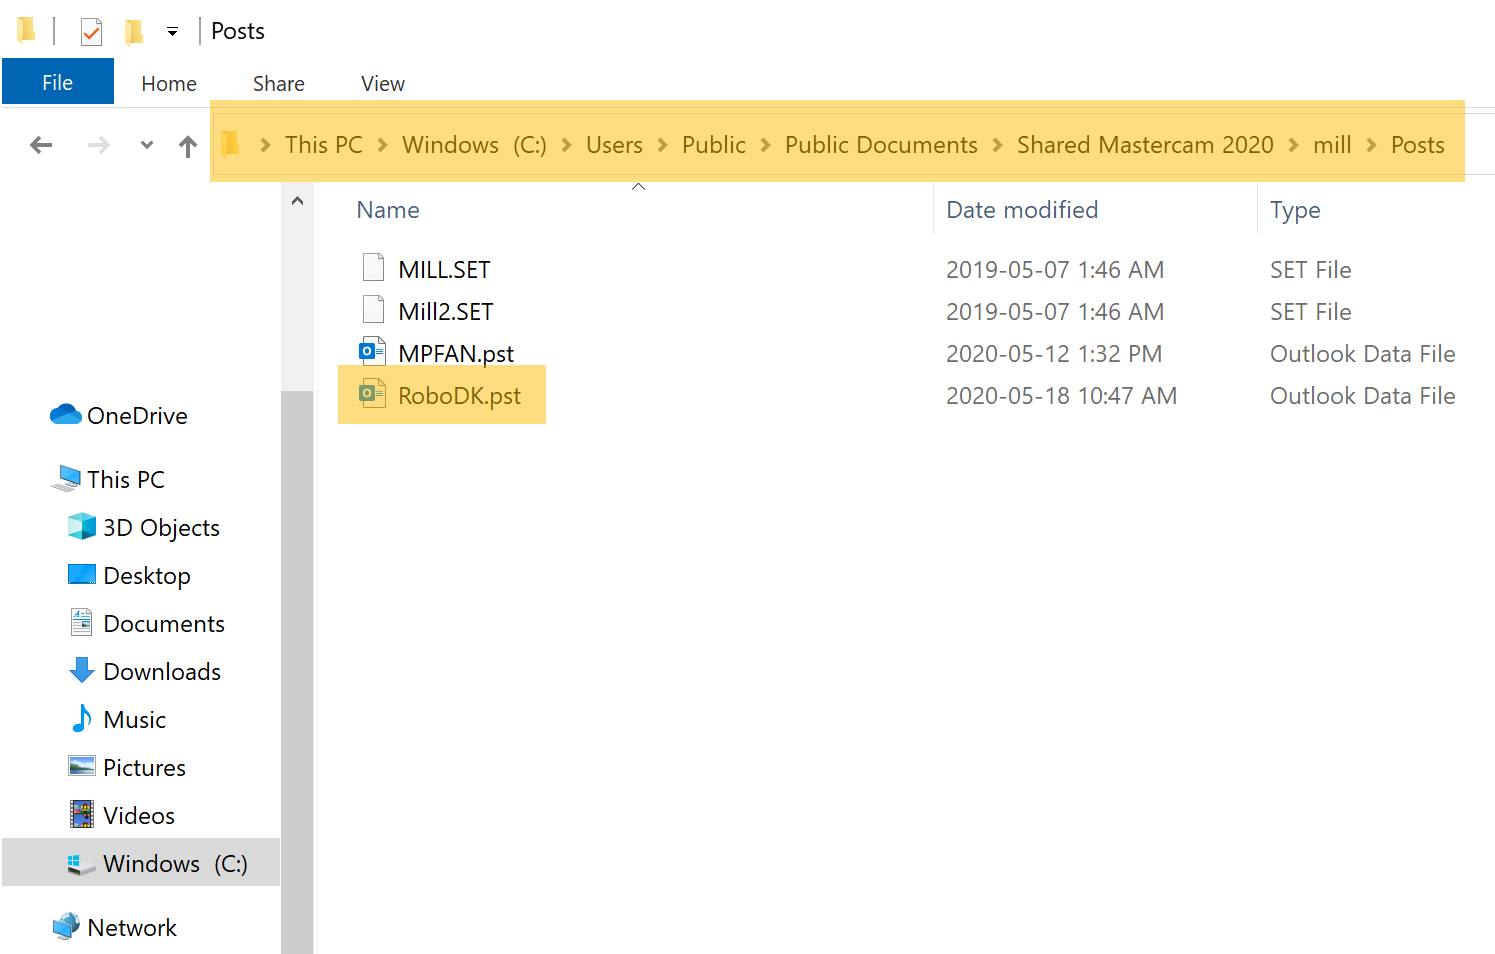
2.Copieu el fitxer RoboDK.pst a la carpeta: C:\Users\Public\Documents\Shared Mastercam 2020\mill\Posts\.
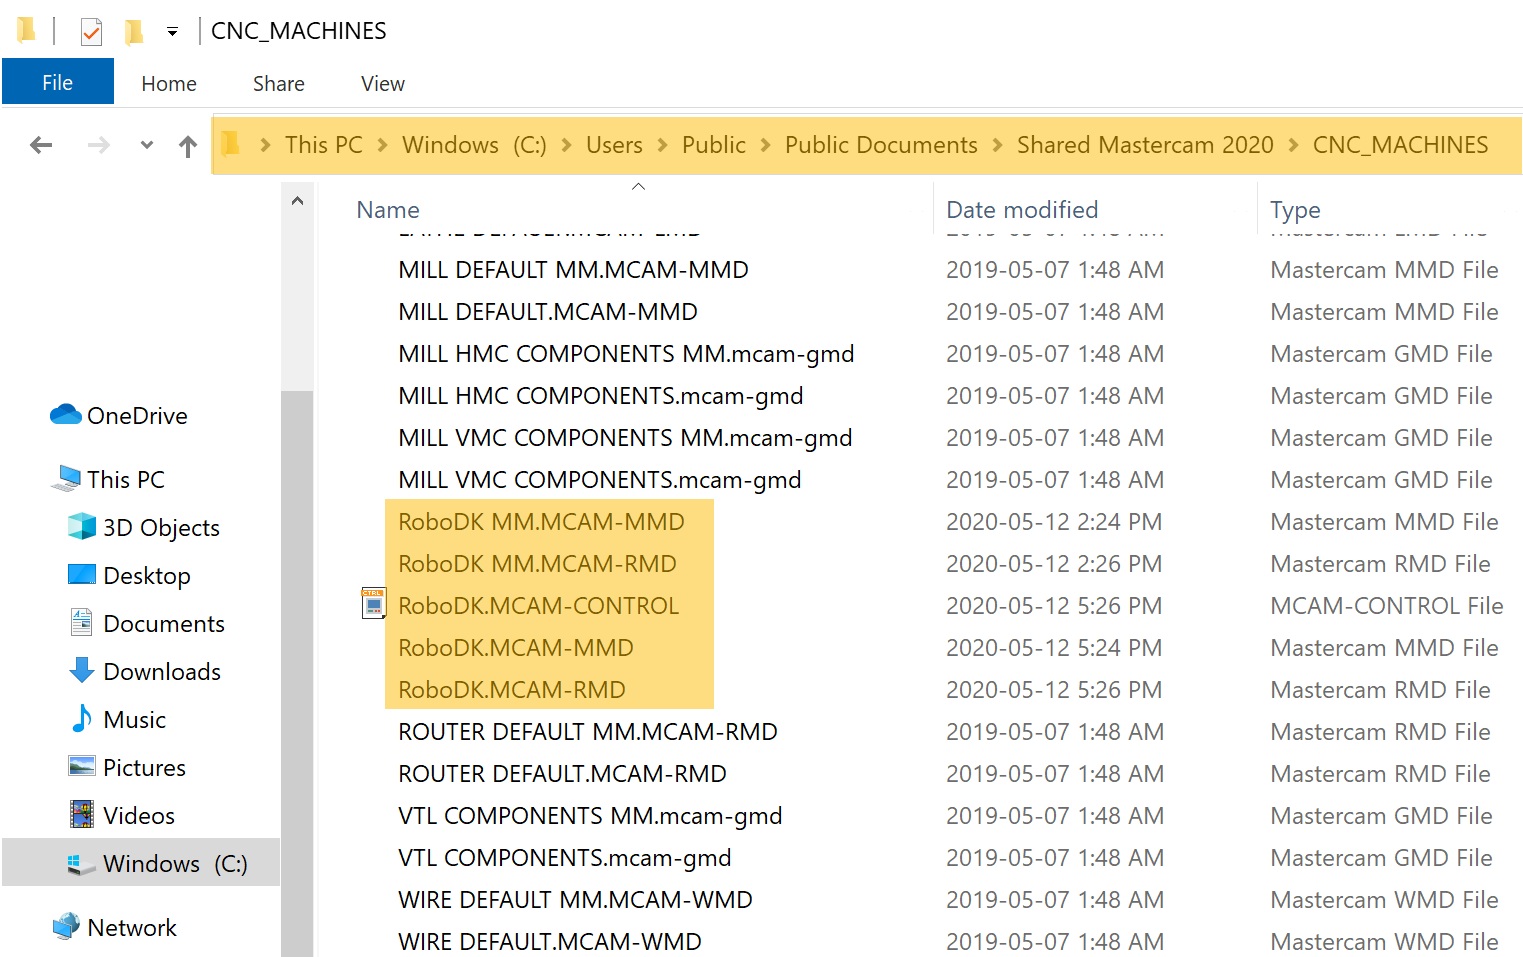
3.Copieu els fitxers de definició de màquina següents a la carpeta C:\Users\Public\Documents\Shared Mastercam 2020\CNC_MACHINES\:
a.RoboDK.MCAM-MMD
b.RoboDK MM.MCAM-MMD
c.RoboDK.MCAM-RMD
d.RoboDK MM.MCAM-RMD
e.RoboDK MM.CONTROL
C:\Program Files\Mcam2025\chooks,
C:\Users\Public\Documents\Shared Mastercam 2025\mill\Posts\,
C:\Users\Public\Documents\Shared Mastercam 2025\CNC_MACHINES\
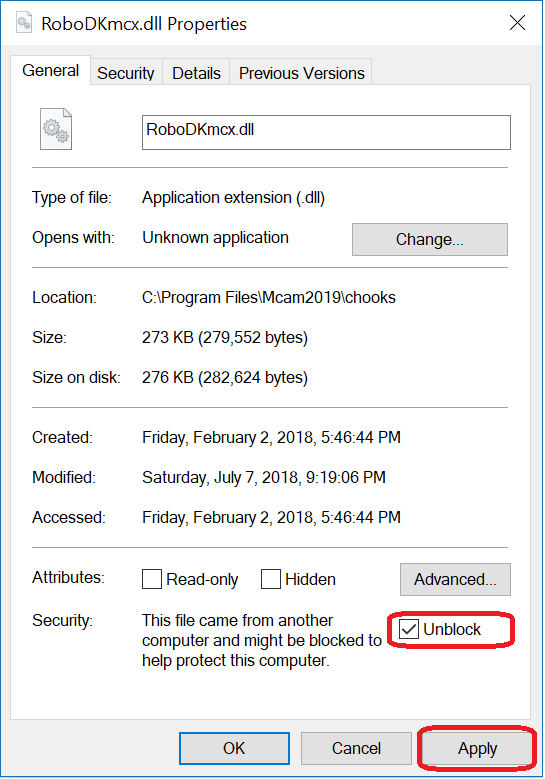
Si teniu problemes amb el procés d'instal·lació, pot ser que hàgiu de fer clic amb el botó dret al fitxer RoboDKmcx.dll, seleccionar Propietats, després marcar Desbloqueja i fer clic a Aplica, tal com es mostra a la imatge següent. No cal que seguiu aquest pas si no veieu l'opció Desbloqueja.