RoboDK Plugin for MecSoft
Introducció
L'Add-in RoboDK per al programari MecSoft us permet configurar ràpidament projectes de mecanitzat robotitzat directament des de RhinoCAM i Visual CAD/CAM. Amb la integració de RoboDK per al programari CAD/CAM de MecSoft podeu combinar fàcilment el programari de mecanitzat RhinoCAM o Visual CAD/CAM amb RoboDK per simular i programar braços de robots industrials per al mecanitzat robotitzat.
Trobareu més informació sobre RoboDK per al mecanitzat robotitzat a la secció de mecanitzat robotitzat.
Aquest document descriu com configurar el plug-in de RoboDK per al programari Mecsoft i com utilitzar RhinoCAM i Visual CAD/CAM per configurar projectes de mecanitzat robotitzat a RoboDK.
Configuració de RhinoCAM
Seguiu aquests passos per configurar automàticament el vostre projecte de mecanitzat robotitzat des de RhinoCAM:
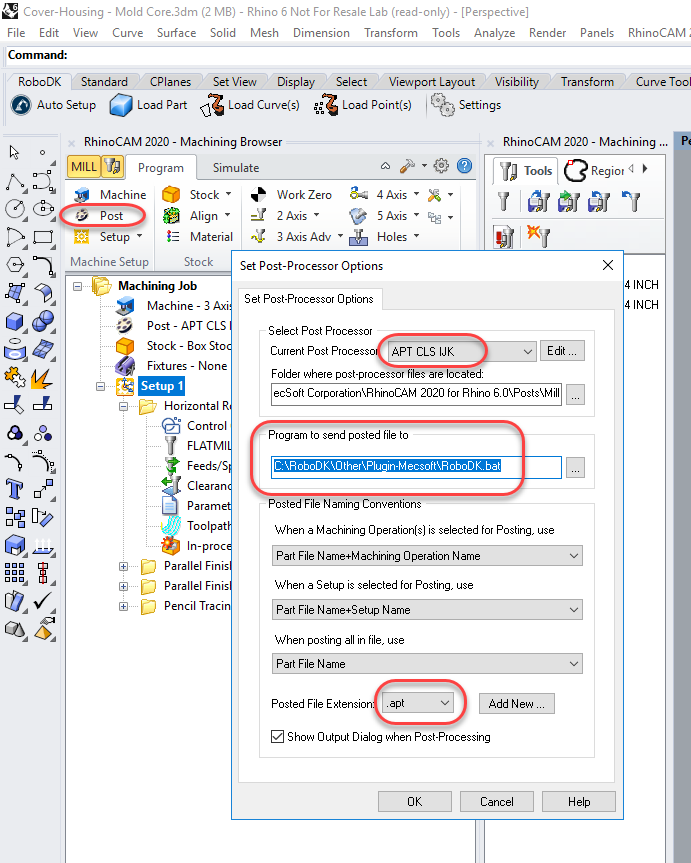
1.Seleccioneu la pestanya Programa al RhinoCAM Machining Browser.
2.Seleccioneu Post
3.Establiu el postprocessador a APT CLS IJK
4.Establiu el programa per enviar el fitxer processat a:
C:\RoboDK\Other\Plugin-MecSoft\RoboDK.bat
5.Seleccioneu D'acord
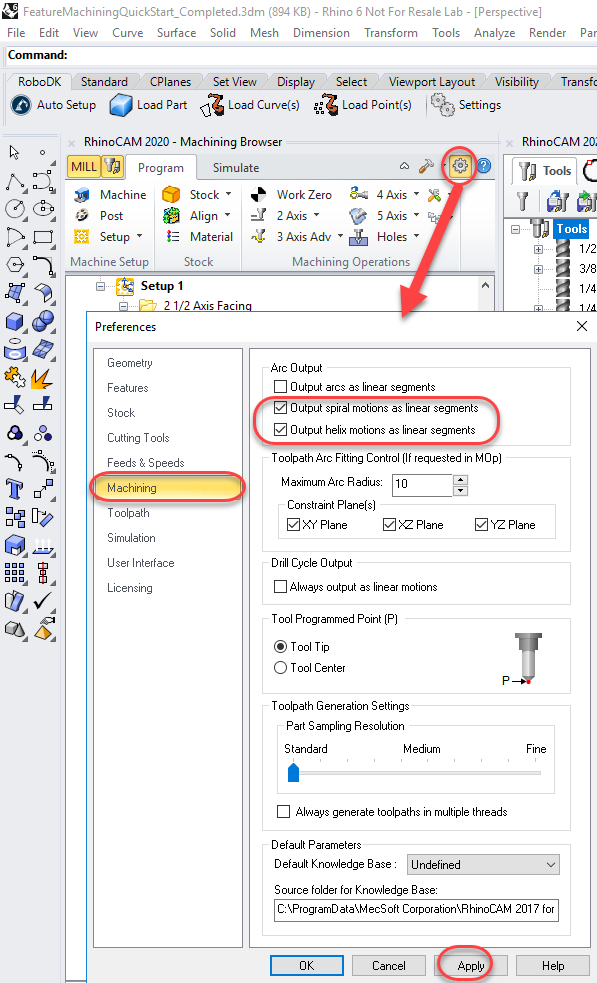
També heu de generar l'hèlix i les espirals com a moviments lineals (no com a un comandament d'hèlix). Els comandaments d'hèlix no són compatibles amb els robots industrials. Heu de seguir aquests passos per canviar aquesta configuració:
1.Seleccioneu el botó Preferències de CAM (com es mostra a la imatge següent).
2.Seleccioneu la pestanya de Mecanitzat
3.Marqueu Generar els moviments d'espiral com a segments lineals.
4.Marqueu Generar els moviments d'hèlix com a segments lineals.
Flux de treball
Aquesta secció descriu el comportament predeterminat de RoboDK quan envieu una trajectòria d'eina de mecanitzat a RoboDK (tal com es descriu a la secció anterior).
L'enviament d'un programa de mecanitzat a RoboDK crea automàticament un nou projecte amb una cel·la predeterminada preparada per al mecanitzat robotitzat. La cel·la inclou un robot, una eina i un sistema de coordenades/datum que representa la referència de mecanitzat robotitzat.
Si ja teniu una estació de RoboDK oberta, s'utilitzarà el projecte de RoboDK existent sense sobreescriure el robot, l'eina ni el sistema de coordenades.
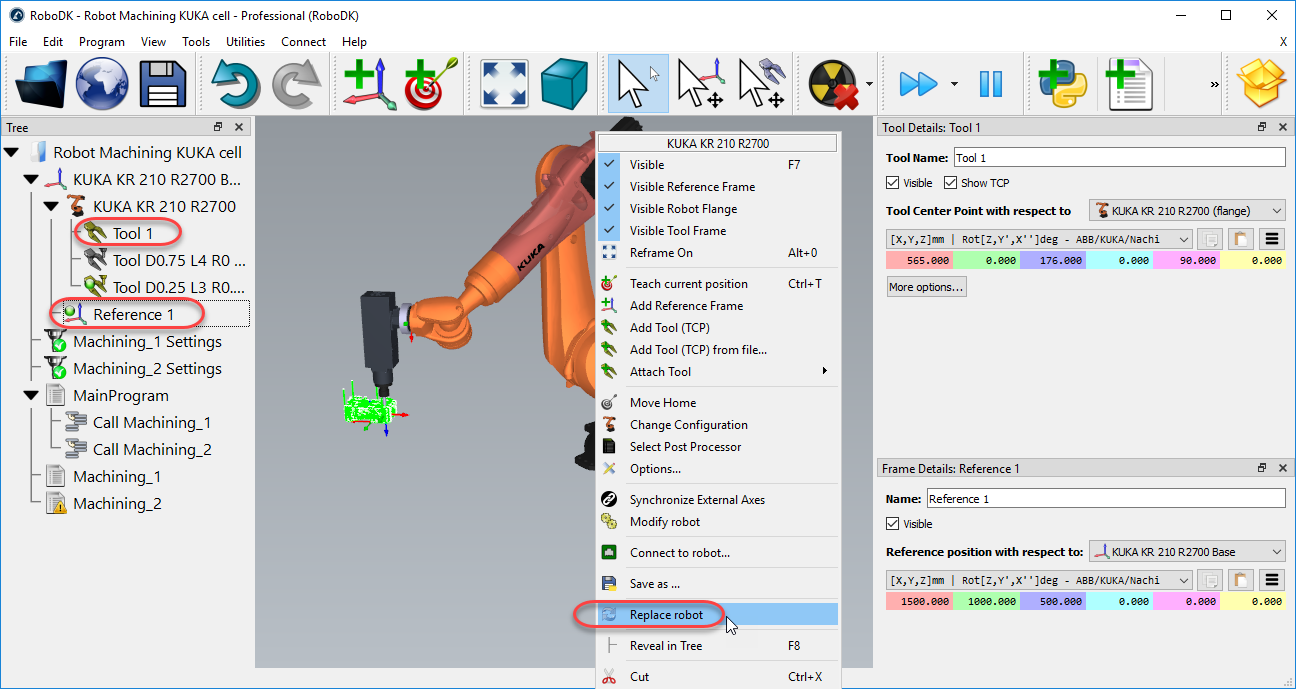
Podeu canviar fàcilment el robot, modificar l'eina i/o el sistema de referència. Com a exemple, seguiu aquests passos per canviar el robot:
1.Feu clic amb el botó dret al robot
2.Seleccioneu Substitueix robot (com es mostra a la imatge següent)
3.Seleccioneu el robot que vulgueu utilitzar
L'instal·lador de RoboDK només proporciona uns quants robots per defecte, però és possible descarregar més robots de la biblioteca en línia.
Trobareu més informació sobre com afegir una eina de robot a la secció "Com començar".
Deseu el projecte per guardar els canvis seleccionant Fitxer➔Desa estació (Ctrl+S).
Simular el mecanitzat robotitzat
Un cop hàgiu actualitzat la vostra cel·la de robot, seleccioneu Utilitats➔Actualitza el projecte de mecanitzat robotitzat (Ctrl+U) per actualitzar tots els programes. Es mostrarà una marca de verificació verda si els programes són viables amb els paràmetres actuals de la cel·la. Si hi ha cap problema (com ara singularitats, límits d'eix o problemes d'abast), es mostrarà una marca vermella.
Feu doble clic al projecte de mecanitzat robotitzat per obrir la configuració de mecanitzat robotitzat específica per a una operació. Trobareu més informació sobre la configuració de mecanitzat robotitzat a la secció Mecanitzat robotitzat.
Feu clic amb el botó dret en un programa i seleccioneu Executa per simular-lo (o feu doble clic al programa). També podeu seleccionar Genera programa de robot (F6) per generar el programa de robot per al vostre controlador de robot. Trobareu més informació sobre com generar programes de robot a la secció de Programació fora de línia.
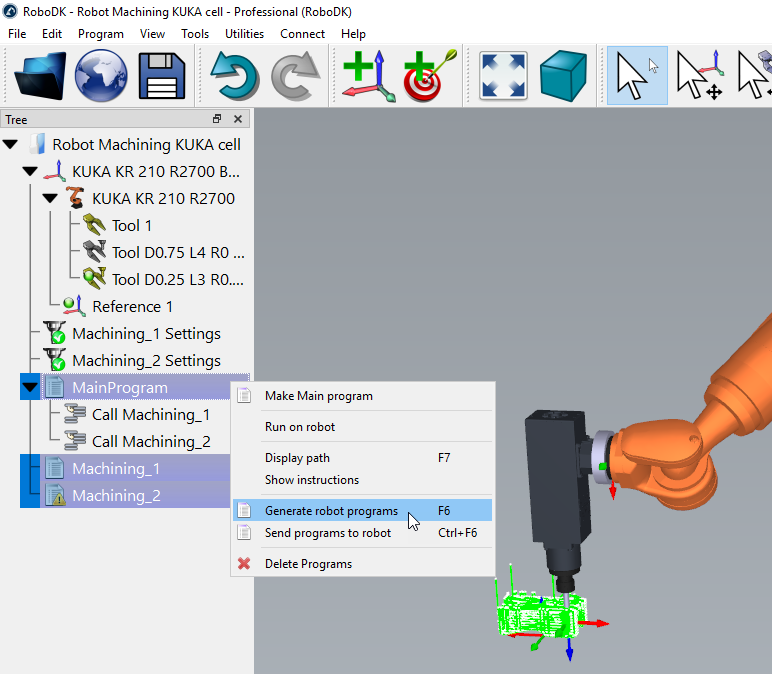
També podeu fer clic amb el botó dret en un programa i seleccionar «Selecciona postprocessador» per canviar el postprocessador. Trobareu més informació sobre els postprocessadors a la secció de postprocessadors.
Generar programes de robot
Feu clic amb el botó dret en un programa a RoboDK i seleccioneu Genera programa de robot (F6) per generar els programes de robot per al mecanitzat robotitzat.
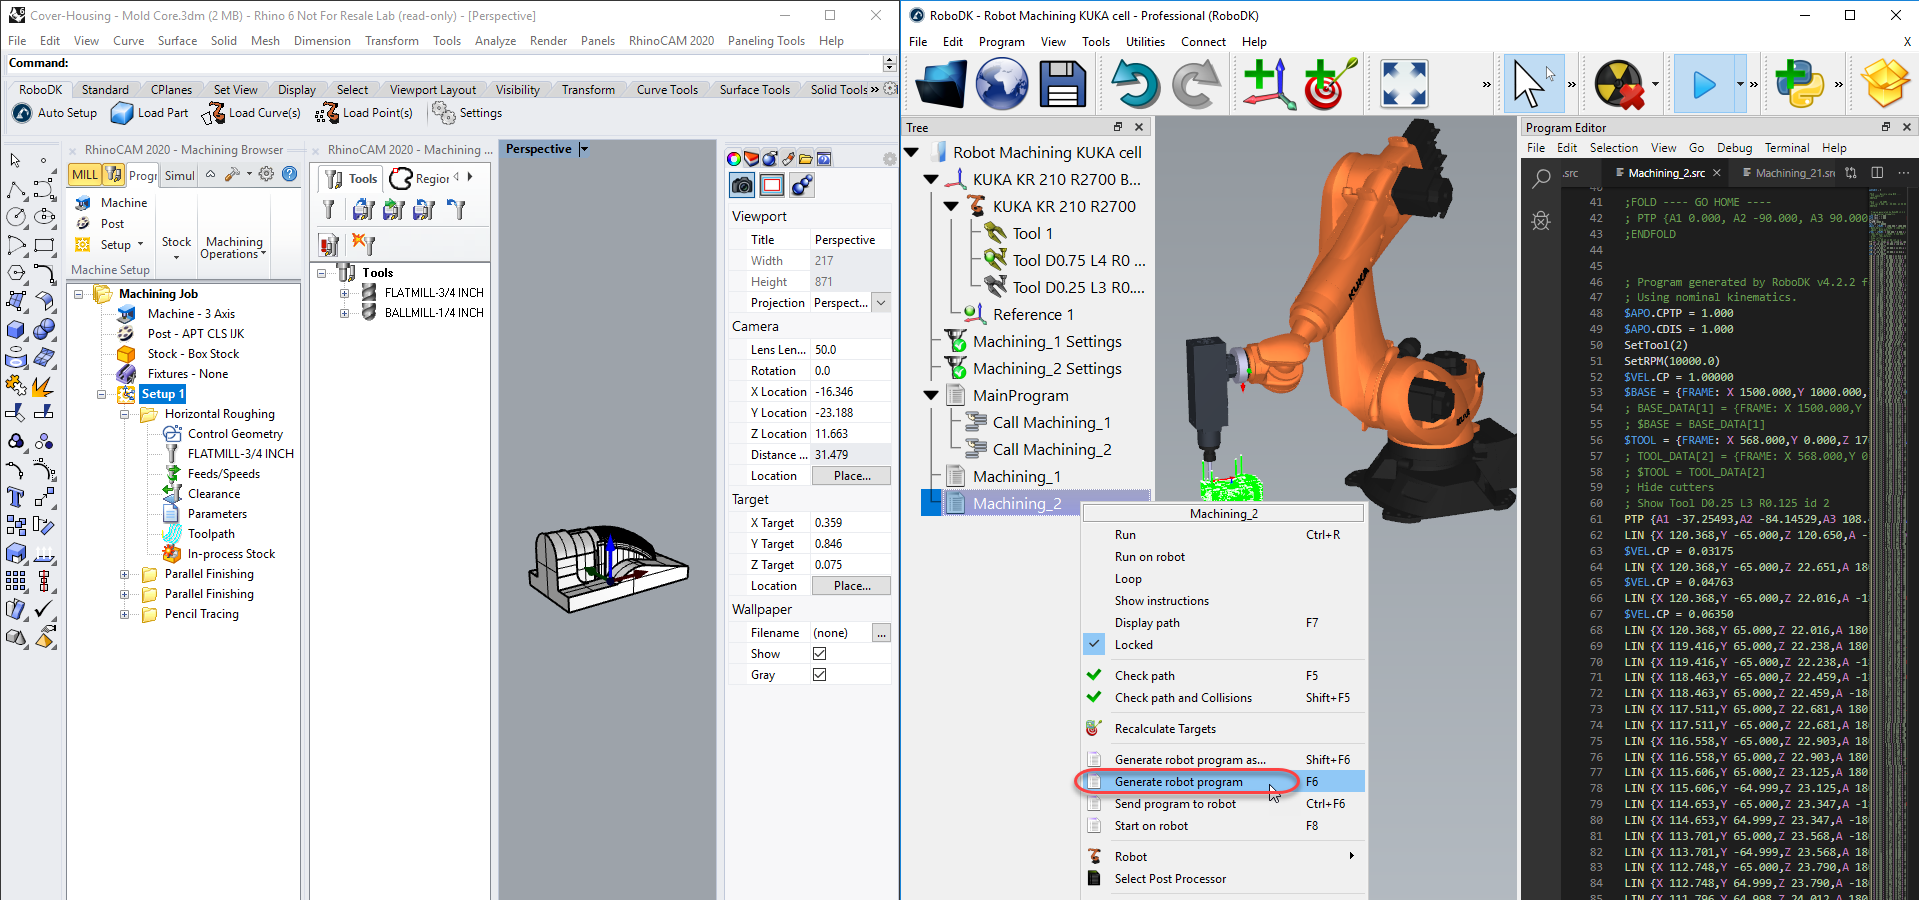
Seguiu aquests passos a RoboDK per canviar la ubicació dels vostres programes de robot desats:
1.Seleccioneu Eines-Opcions
2.Seleccioneu Programa
3.Seleccioneu Estableix al costat de la carpeta de programes de robot
Exemples de RhinoCAM
Mecanitzat robotitzat de 3 eixos amb RhinoCAM
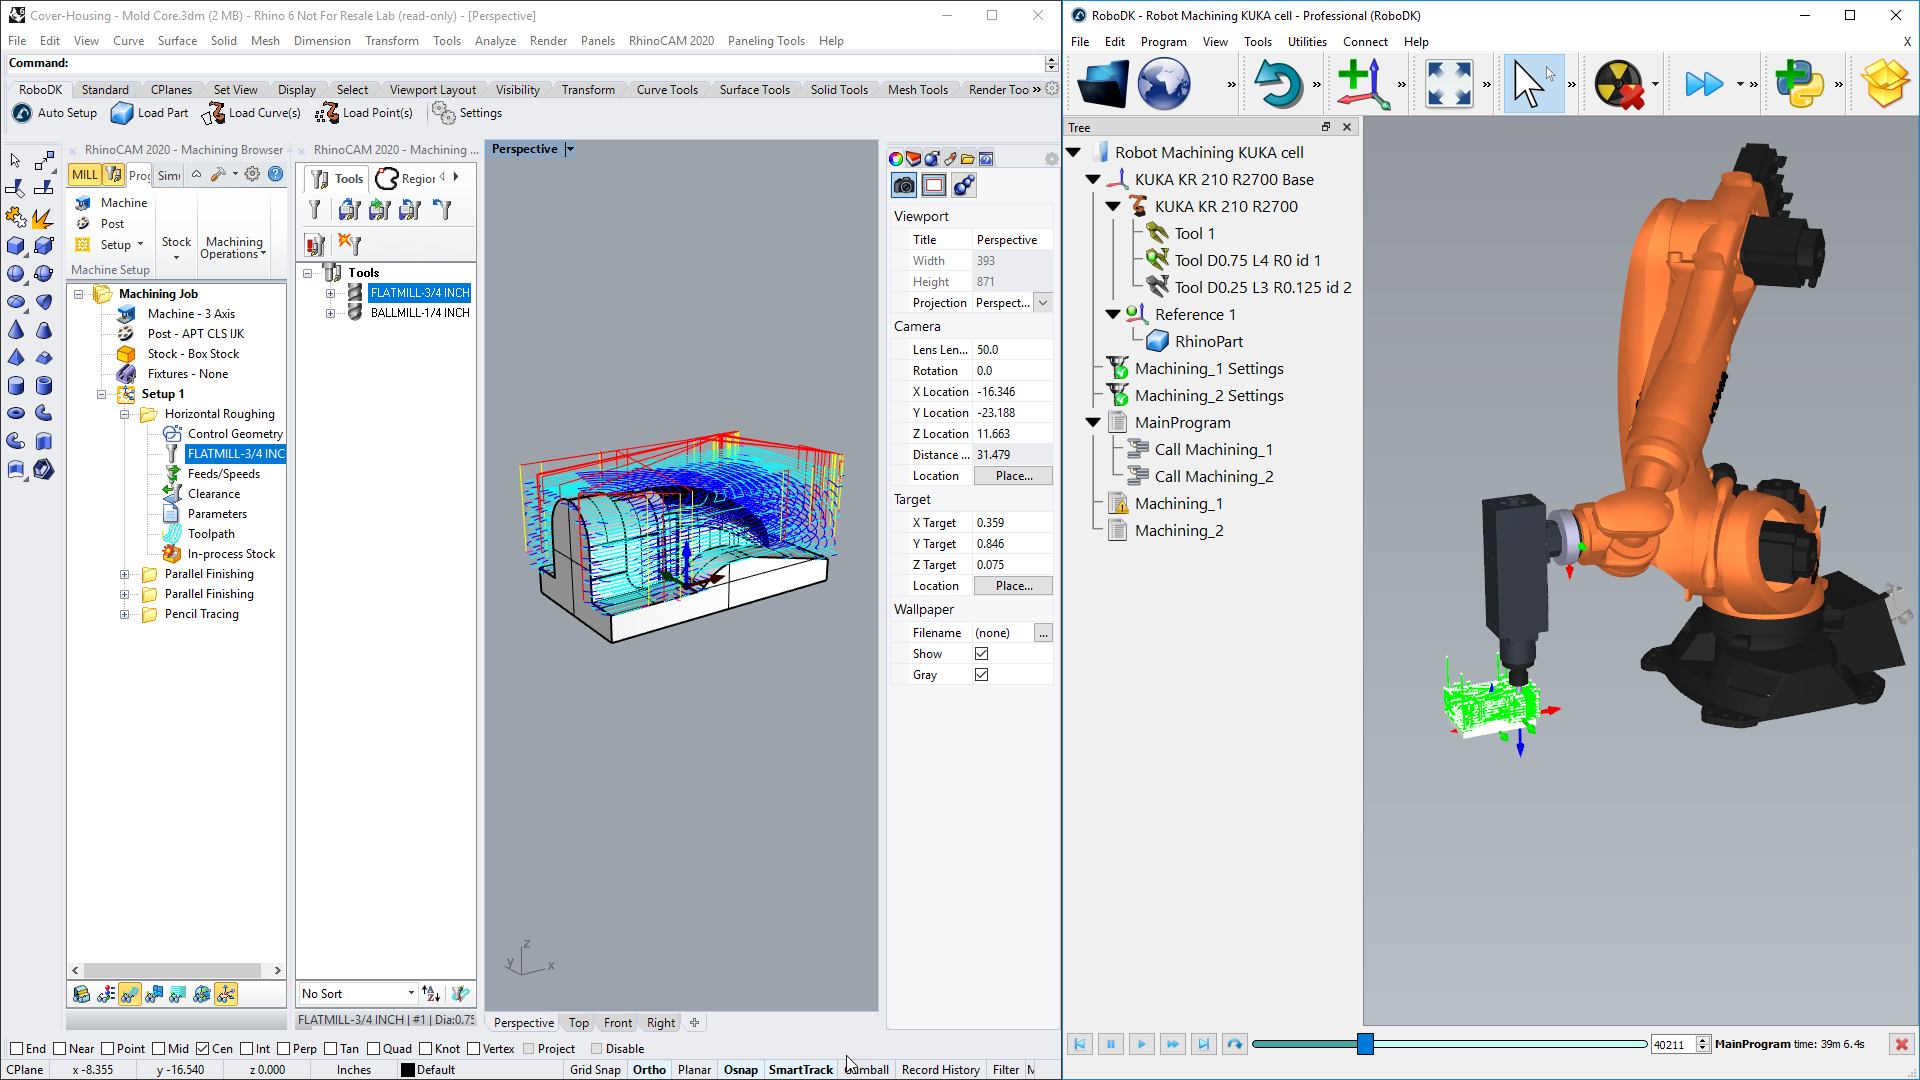
Aquest exemple mostra com crear un projecte de mecanitzat robotitzat de 3 eixos utilitzant RhinoCAM i RoboDK.
Mecanitzat robotitzat de 5 eixos amb RhinoCAM
Aquest exemple mostra com crear un projecte de mecanitzat robotitzat de 5 eixos per a esculpir amb RhinoCAM i RoboDK. Aquest projecte utilitza un robot KUKA sincronitzat amb un carril lineal i una placa giratòria de dos eixos (9 eixos sincronitzats).