Barra d'eines de SolidWorks
La barra d'eines per defecte de RoboDK inclou 5 botons:
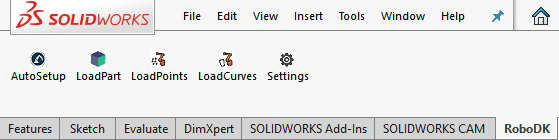
●Configuració automàtica – Aquest botó permet seleccionar qualsevol geometria (corbes o punts) i s'incorporaran a RoboDK juntament amb el model 3D.
●Càrrega de la peça – Carrega el model 3D des de SolidWorks a RoboDK. Les característiques com ara corbes o punts no es carregaran.
●Càrrega de punt(s) – Carrega tots els punts seleccionats a RoboDK com a nou objecte. Totes les superfícies seleccionades s'utilitzaran per calcular les normals dels punts. Aquestes normals són importants, ja que defineixen l'eix d'aproximació del robot.
●Càrrega de corba(es) – Carrega totes les corbes seleccionades a RoboDK com un element nou. Totes les superfícies seleccionades s'utilitzaran per calcular les normals de les corbes. Aquestes normals són importants, ja que defineixen l'eix d'aproximació del robot.
●
La principal diferència entre Configuració automàtica i Càrrega de corba(es) o Càrrega de punt(s) és que Configuració automàtica carrega la peça i crea un nou projecte de seguiment de corbes/punts. Utilitzar Càrrega de corba(es) o Càrrega de punt(s) és més ràpid i només actualitzarà les característiques geomètriques existents a RoboDK, mantenint la configuració definida prèviament.


