Flux de treball de hyperMILL
A hyperMILL/hyperCAD-S podeu utilitzar el plug-in de RoboDK per facilitar l'enviament de treballs de mecanitzat a RoboDK. Això us permet simular i programar robots per al mecanitzat robotitzat.
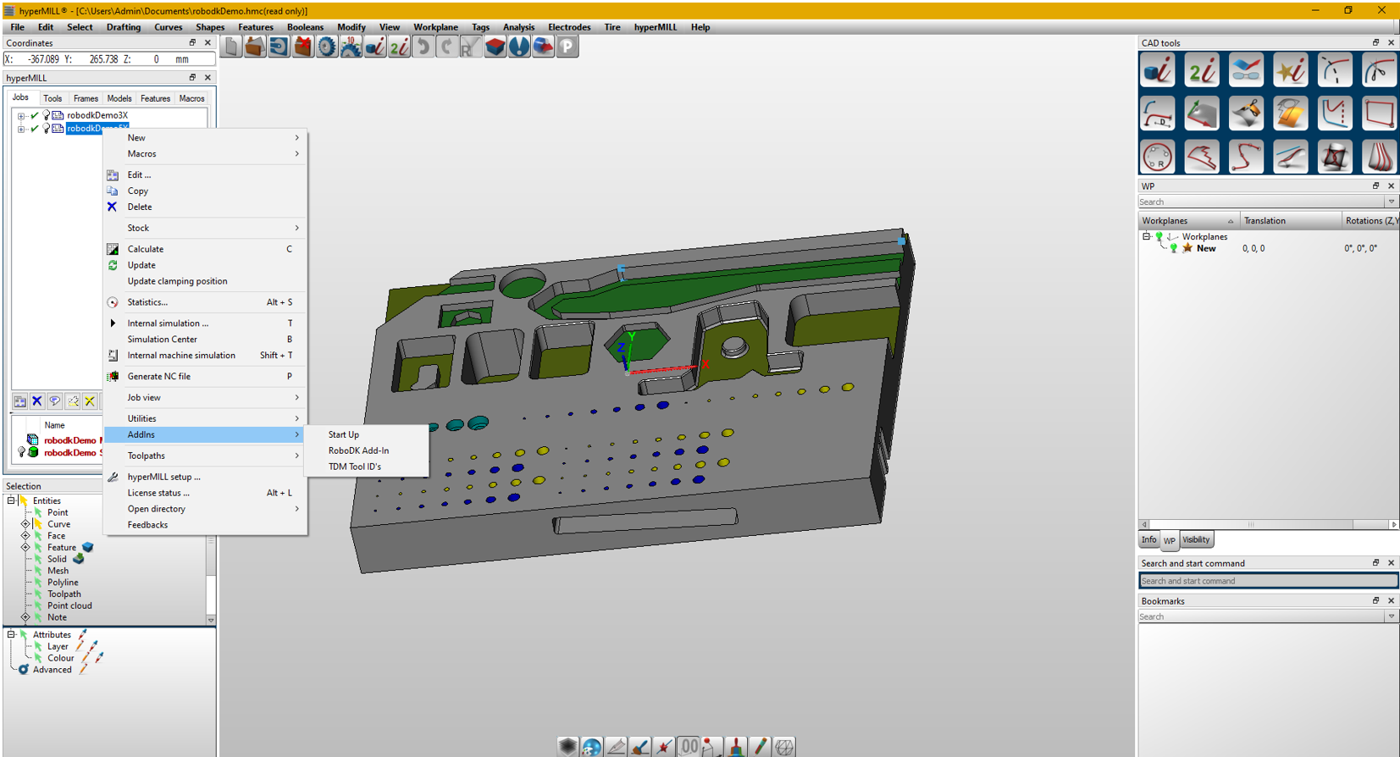
Seguiu aquests passos per configurar automàticament el vostre projecte de mecanitzat robotitzat des de hyperMILL/hyperCAD-S:
1.Feu clic amb el botó dret al vostre Job.
2.Seleccioneu AddIns.
3.Seleccioneu l'add-in de RoboDK.
Es mostrarà una marca de verificació verda si el programa és factible amb el robot seleccionat. Si hi ha cap problema (com ara singularitats, límits d'eix o problemes d'abast), es mostrarà una marca vermella amb un missatge sobre el problema.
Feu doble clic al projecte de mecanitzat robotitzat per obrir la configuració de mecanitzat robotitzat específica per a una operació. Trobareu més informació sobre la configuració de mecanitzat robotitzat a la secció Mecanitzat robotitzat.
Feu clic amb el botó dret en un programa i seleccioneu Executar per simular-lo (o feu doble clic al programa). També podeu seleccionar Generar programa de robot (F6) per obtenir el programa de robot que s'ha de carregar al controlador del robot. Trobareu més informació sobre com generar programes de robot a la secció de Programació fora de línia.
Si cal, feu clic amb el botó dret en un programa i seleccioneu Seleccionar postprocessador per canviar el postprocessador. Aquest pas us pot ajudar a personalitzar l'aparença del codi generat. Trobareu més informació sobre com seleccionar i personalitzar postprocessadors a la secció de postprocessadors.


