Introducció a hyperMILL
L'Add-in RoboDK per a OpenMind hyperMILL us permet configurar ràpidament projectes de mecanitzat robotitzat directament des de hyperMILL. Amb la integració de RoboDK per al programari OpenMind podeu combinar fàcilment el programari de mecanitzat CAD/CAM hyperMILL amb RoboDK per simular i programar braços de robots industrials per al mecanitzat robotitzat.
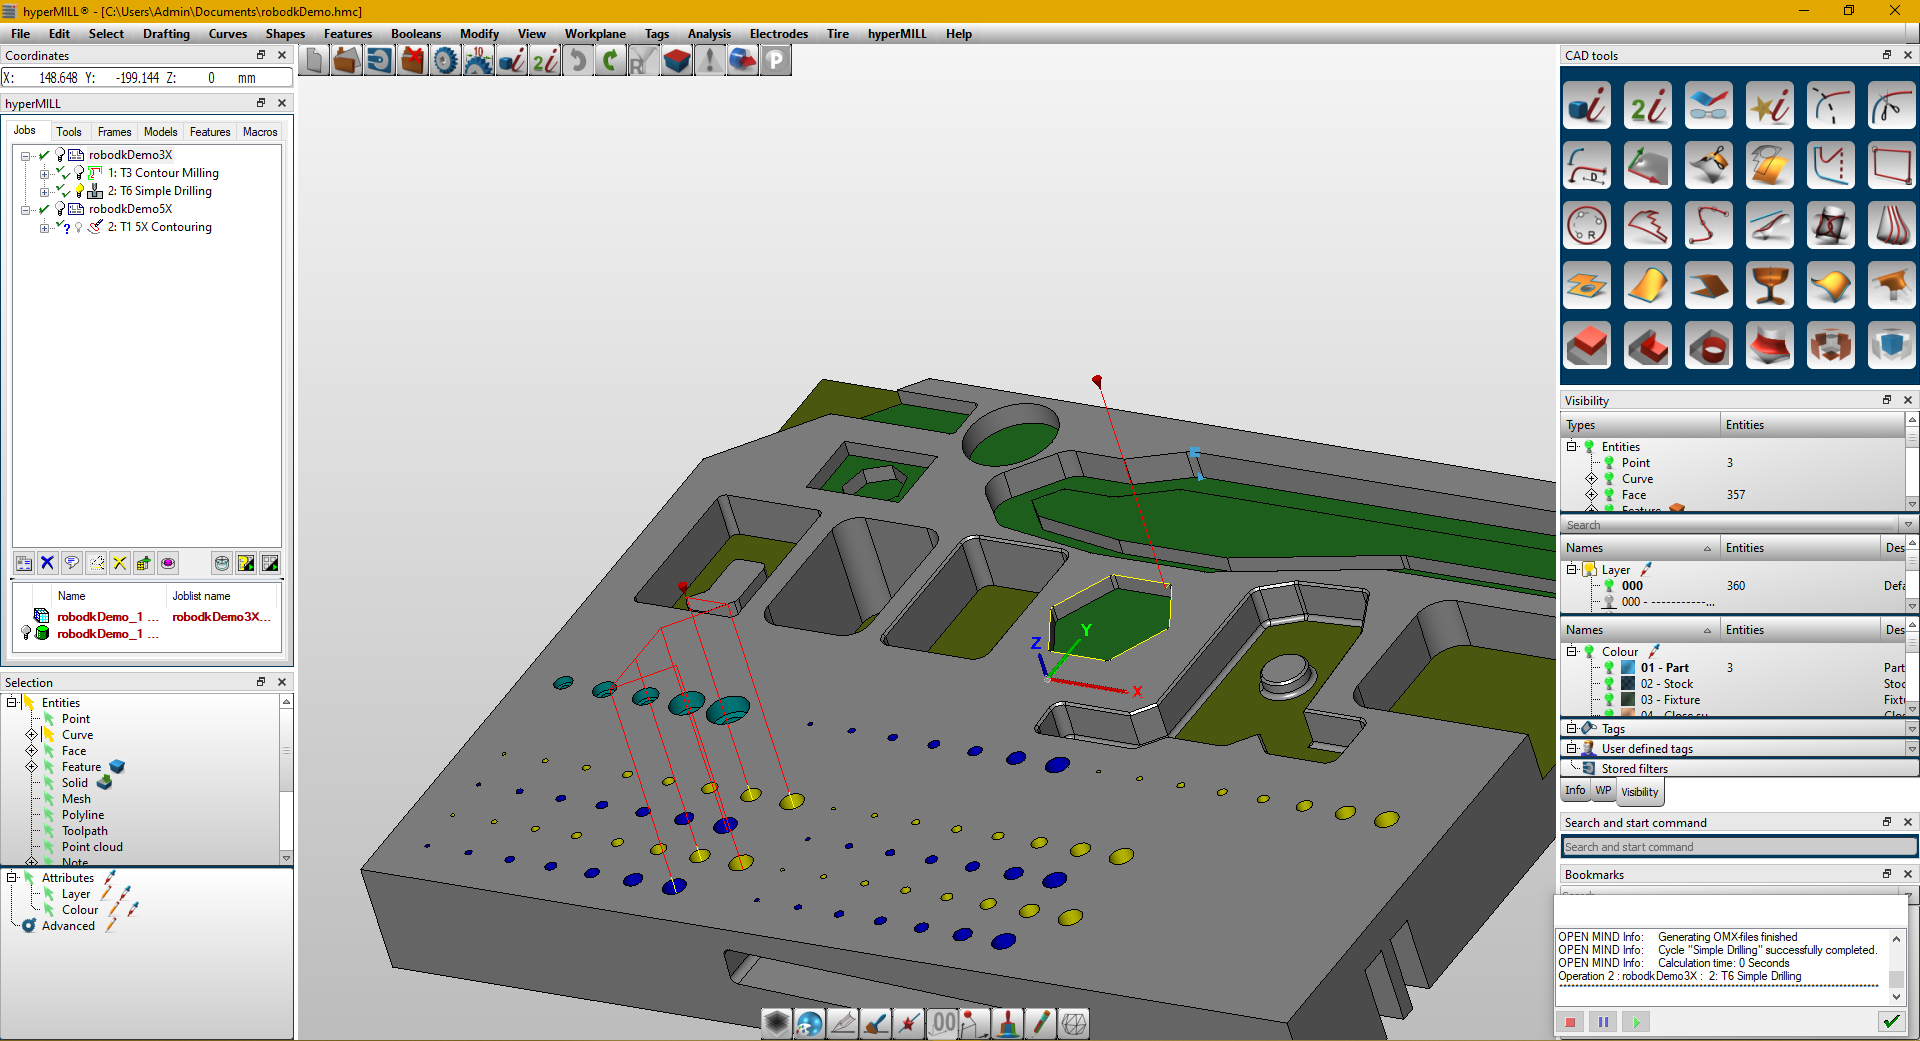
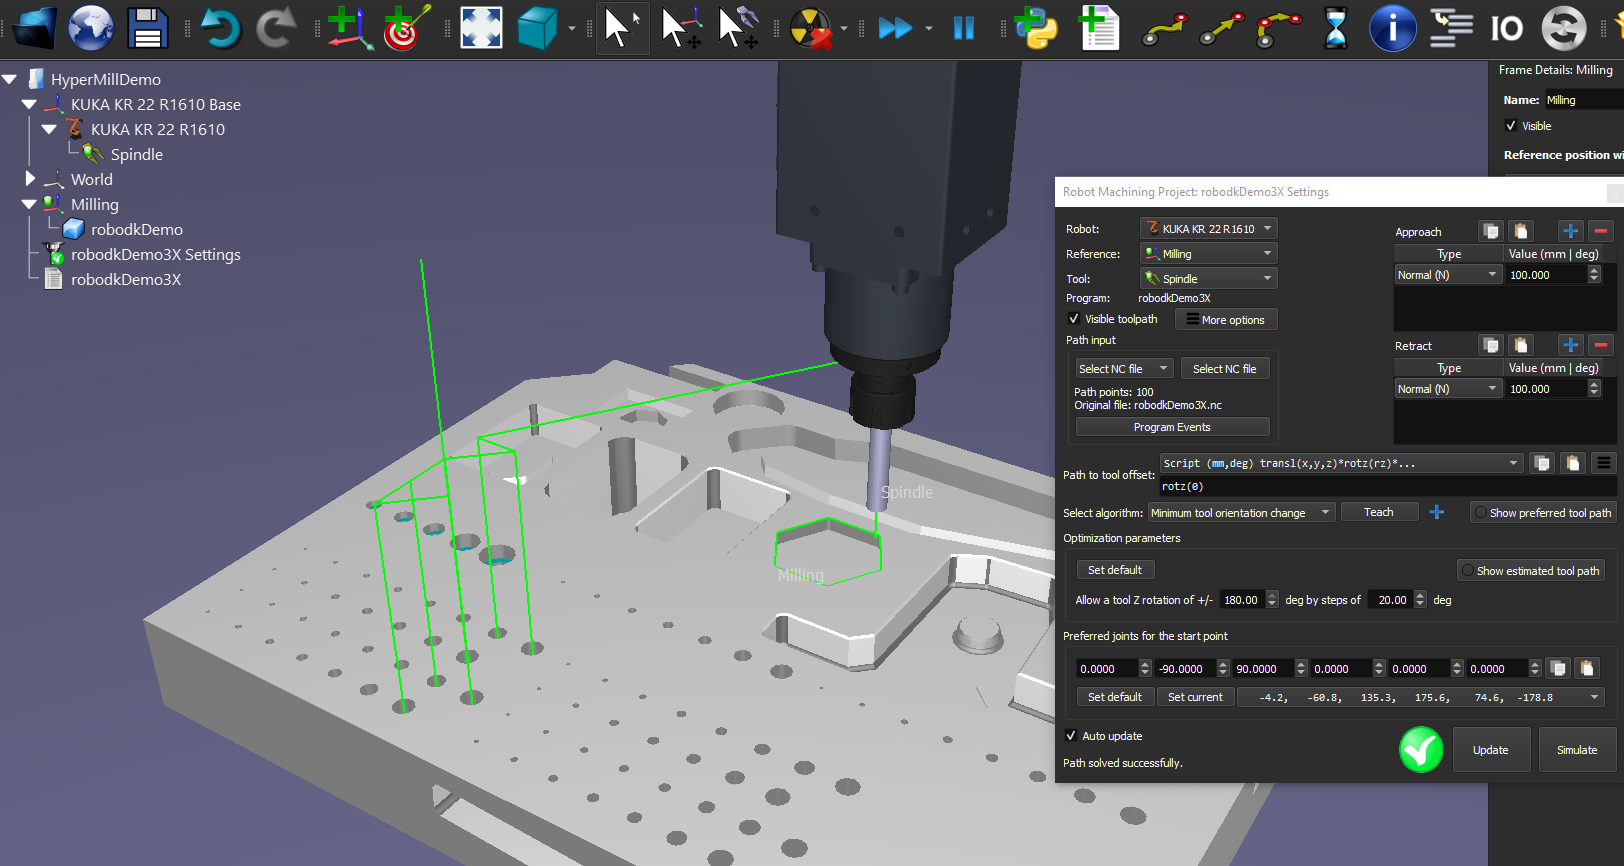
Amb aquest Add-in d'hyperMILL podeu generar fàcilment programes sense errors per al mecanitzat robotitzat directament des d'hyperMILL. Alternativament, RoboDK també admet fitxers de mecanitzat estàndard APT CLS i Codi G.
Trobareu més informació sobre RoboDK per al mecanitzat robotitzat a la secció de Mecanitzat robotitzat. Per a més informació sobre hyperMILL i hyperCAD-s, visiteu https://www.openmind-tech.com/en/.
Aquest document descriu com configurar el plug-in de RoboDK per al programari hyperMILL i com utilitzar hyperMILL per configurar projectes de mecanitzat robotitzat a RoboDK.


