Exemples de modificació
Aquesta secció us mostrarà com podeu fer petits canvis en un postprocessador existent. La majoria de postprocessadors tenen algunes variables que es poden modificar fàcilment per canviar o activar funcions de programació de robots específiques del fabricant.
Com a exemple, es faran els canvis següents als postprocessadors existents de KUKA i ABB:
●Generar un programa amb els seus subprogrames com un sol fitxer i forçar que els programes tinguin com a màxim 3000 línies de codi. Els programes grans es dividiran en programes més petits i s'executaran seqüencialment.
●Establir un moviment d'articulació per generar el comandament de moviment utilitzant la informació dels angles de les articulacions.
●Sobreescriure la velocitat màxima a 500 mm/s. Encara que el robot estigui programat per moure's més ràpidament, la velocitat es limitarà a 500 mm/s en el postprocessador.
Les seccions següents mostren com fer els canvis suggerits en un editor de text.
Genera tots els programes en un sol fitxer
Aquest exemple us mostrarà com podeu canviar el comportament predeterminat del postprocessador KUKA KRC4 per generar un programa principal amb els seus subprogrames en el mateix fitxer.
Assegureu-vos que el plug-in de l'editor de postprocessadors estigui habilitat i seguiu aquests passos per fer les modificacions al postprocessador:
1.Seleccioneu Programa→Editor de postprocessador.
2.Seleccioneu el postprocessador que vulgueu personalitzar (KUKA KRC4).
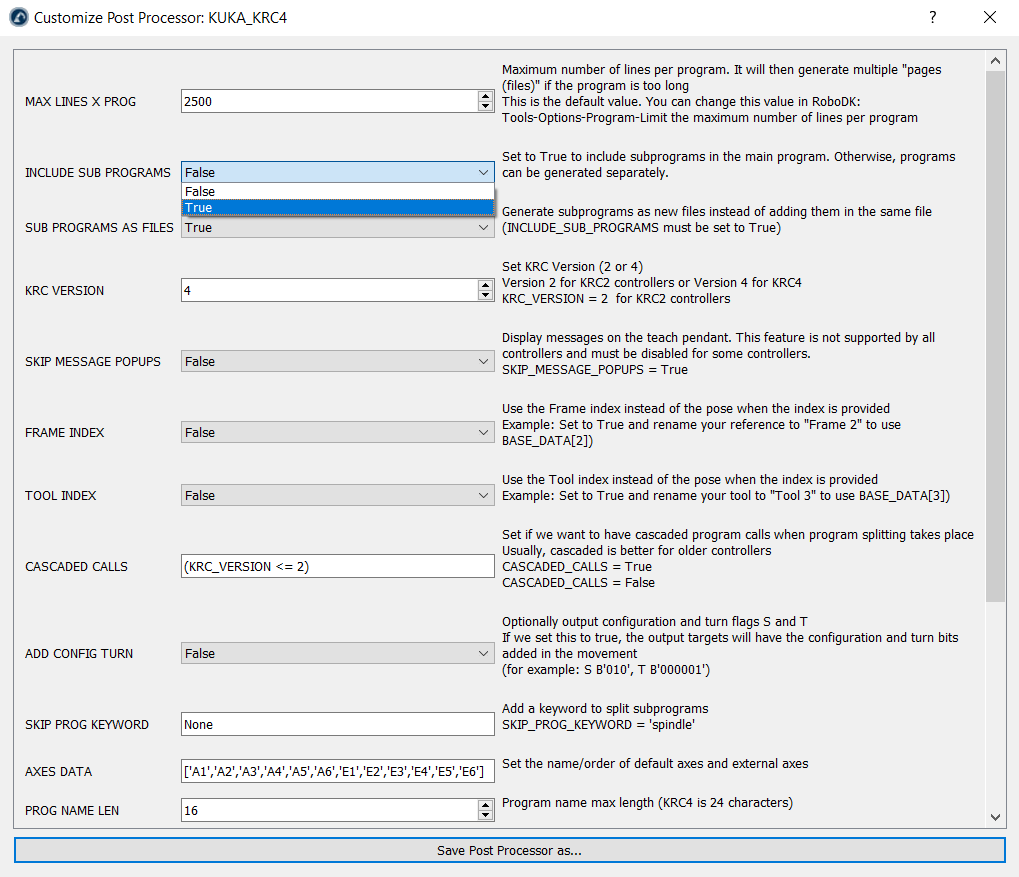
3.Seleccioneu D'acord. S'obrirà una finestra nova i veureu les variables que podeu modificar, tal com es mostra a la imatge següent.
4.Establiu la variable Include Sub Programs a True en lloc de False.
5.Seleccioneu Desa el postprocessador com…
6.Introduïu un nom nou per desar-lo (el nom predeterminat utilitza la data de modificació).
Ara hauríeu de tenir un nou postprocessador a la carpeta Posts de RoboDK. Ara podeu actualitzar el vostre projecte per utilitzar aquest nou postprocessador seguint aquests passos:
1.Feu clic amb el botó dret al vostre robot.
2.Seleccioneu Seleccionar postprocessador.
3.Seleccioneu el nou postprocessador que heu creat.
4.Torneu a generar els vostres programes per veure'n el resultat.
També podeu fer aquests canvis utilitzant un editor de text. Seguiu aquests passos per canviar el codi Python per defecte del postprocessador:
1.Seleccioneu Programa→Afegeix/Edita Postprocessador
2.Seleccioneu el vostre postprocessador. Per exemple, per a KUKA KRC4 seleccioneu KUKA_KRC4.
3.Seleccioneu D'acord. El postprocessador es mostrarà en un editor de text.
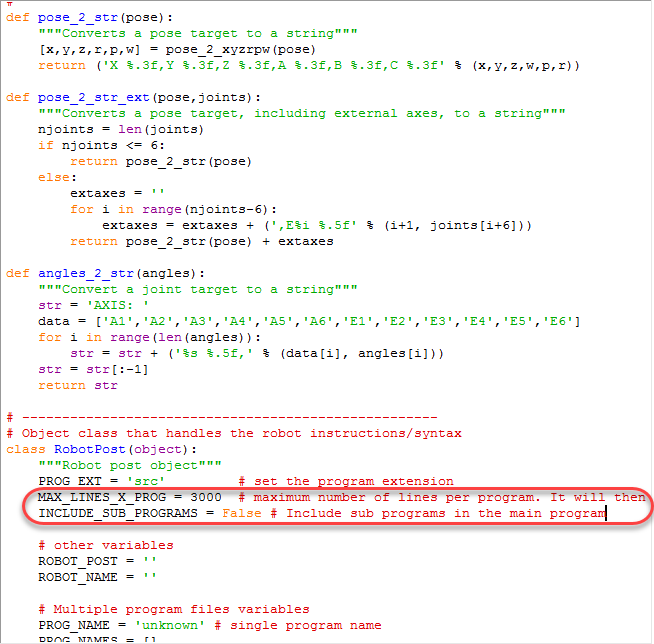
4.Establiu la variable MAX_LINES_X_PROG a 3000.
5.Establiu la variable INCLUDE_SUB_PROGRAMS a True.
Forçar un límit de velocitat
Aquest exemple us mostrarà com podeu imposar un límit de velocitat de 500 mm/s i evitar l'ús de velocitats més altes en generar un programa amb RoboDK.
En aquest exemple, suposem que fem servir un controlador KUKA KRC2 o KRC4:
1.Seleccioneu Programa→Afegeix/Edita postprocessador
2.Seleccioneu el vostre postprocessador. Per exemple, per a KUKA KRC4 seleccioneu KUKA_KRC4.
3.Seleccioneu D'acord. El postprocessador es mostrarà en un editor de text.
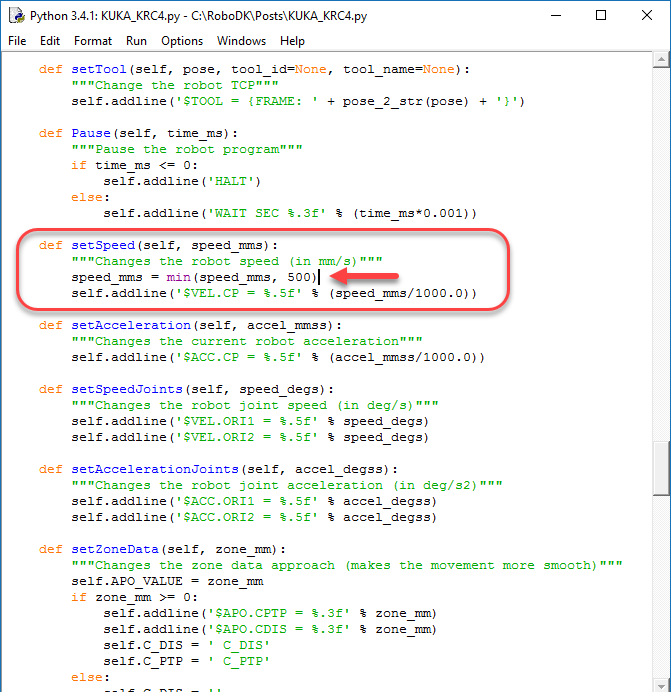
4.Localitzeu la definició de la funció setSpeed (def setSpeed)
5.Afegiu la línia següent per establir la velocitat màxima en 500 mm/s. La línia s'ha d'afegir abans de generar la sortida $VEL.CP, que canviarà la velocitat en m/s:
speed_mms = min(speed_mms, 500)
Filtre personalitzat per a sistemes de referència
Aquesta secció mostra com podeu personalitzar l'establiment del sistema de referència d'un postprocessador existent. Per exemple, establir un sistema de referència personalitzat per a un robot KUKA.
Podeu utilitzar postprocessadors compilats i reimplementar fàcilment només les funcions necessàries (per exemple, setFrame, setTool o setSpeed).
En aquest exemple, suposem que volem personalitzar com es defineix la base per a un controlador KUKA. Per exemple, si voleu obtenir la següent línia en establir el sistema de referència:
BASE_DATA[8] = {FRAME: X:2000, Y:0, Z:0, A:0, B:0, C:0}
BAS (#BASE,8)
Només cal que creeu un fitxer nou anomenat KUKA_Custom_Post.py a la carpeta C:/RoboDK/Posts/ amb les poques línies següents, que utilitzen el postprocessador per defecte KUKA_KRC2 i sobreescriuen l'establiment del sistema de referència (funció setFrame):
from KUKA_KRC2 import RobotPost as MainPost
class RobotPost(MainPost):
def setFrame(self, pose, frame_id, frame_name):
"""Change the robot reference frame"""
self.addline('; BASE_DATA[8] = {FRAME: %s}' % (self.pose_2_str(pose)))
self.addline('BAS (#BASE,8)')
Tanmateix, podríem afegir filtres personalitzats basats en certs criteris per filtrar entre l'ús del comportament predeterminat i una implementació personalitzada. El fitxer del postprocessador es podria modificar de la manera següent:
from KUKA_KRC2 import RobotPost as MainPost
class RobotPost(MainPost):
def setFrame(self, pose, frame_id, frame_name):
"""Change the robot reference frame"""
if frame_name == "Frame 4": # Enter any condition here
# Trigger the call to the default method (same as not overriding the function)
super(MainPost, self).setFrame(pose, frame_id, frame_name)
return
# Implement a custom setFrame
self.addline('; ---- Setting reference: %s ----' % frame_name)
self.addline('; BASE_DATA[8] = {FRAME: %s}' % (self.pose_2_str(pose)))
self.addline('BAS (#BASE,8)')
self.addline('; --------------------------')
Quan genereu programes per als controladors KUKA KRC, hi ha moltes maneres d'establir el vostre sistema de coordenades o sistema de referència. La definició següent de setFrame mostra una implementació alternativa amb diferents opcions:
def setFrame(self, pose, frame_id, frame_name):
"""Change the robot reference frame"""
self.addline('; ---- Setting reference: %s ----' % frame_name)
# option 1: Build the kinematics based on the MACHINE_DEF array and the provided offset
#self.addline('$BASE = EK (MACHINE_DEF[2].ROOT, MACHINE_DEF[2].MECH_TYPE, { %s })' % self.pose_2_str(pose))
# option 2: Build the kinematics based on the EX_AX_DATA array and the provided offset
#self.addline('$BASE=EK(EX_AX_DATA[1].ROOT,EX_AX_DATA[1].EX_KIN, { %s })' % self.pose_2_str(pose))
# Option 3: Build the kinematics based on the EX_AX_DATA array and the pre-defined offset
#self.addline('; Using external axes')
#self.addline('; $BASE=EK(EX_AX_DATA[1].ROOT,EX_AX_DATA[1].EX_KIN,EX_AX_DATA[1].OFFSET)')
#self.addline('; $ACT_EX_AX= %i' % (self.nAxes - 6))
# Option 4: Use the BAS(#ex_BASE) init function from the BAS.src file
#self.addline('; BASE_DATA[%i] = {FRAME: %s}' % (self.BASE_ID, self.pose_2_str(pose)))
#self.addline('BAS(#ex_BASE,%i)' % self.BASE_ID)
# Option 5: Use the BAS(#BASE) init function from the BAS.src file
self.addline('; BASE_DATA[%i] = {FRAME: %s}' % (self.BASE_ID, self.pose_2_str(pose)))
self.addline('BAS (#BASE,%i)' % self.BASE_ID)
# Option 6: Directly take the base from the BASE_DATA array (usually what the BAS(#BASE) does)
# self.addline('$BASE=BASE_DATA[%i]' % self.BASE_ID)
self.addline('; --------------------------')
Imposar un moviment utilitzant angles de les articulacions
Aquesta secció us mostrarà com podeu modificar un postprocessador existent per forçar un moviment axial utilitzant valors d'articulació en lloc de valors cartesians.
En aquest exemple aplicarem aquest canvi a un controlador de robot ABB IRC5.
1.Busqueu el manual de programació del vostre controlador de robot. En aquest exemple fem servir el manual de programació ABB IRC5 RAPID.
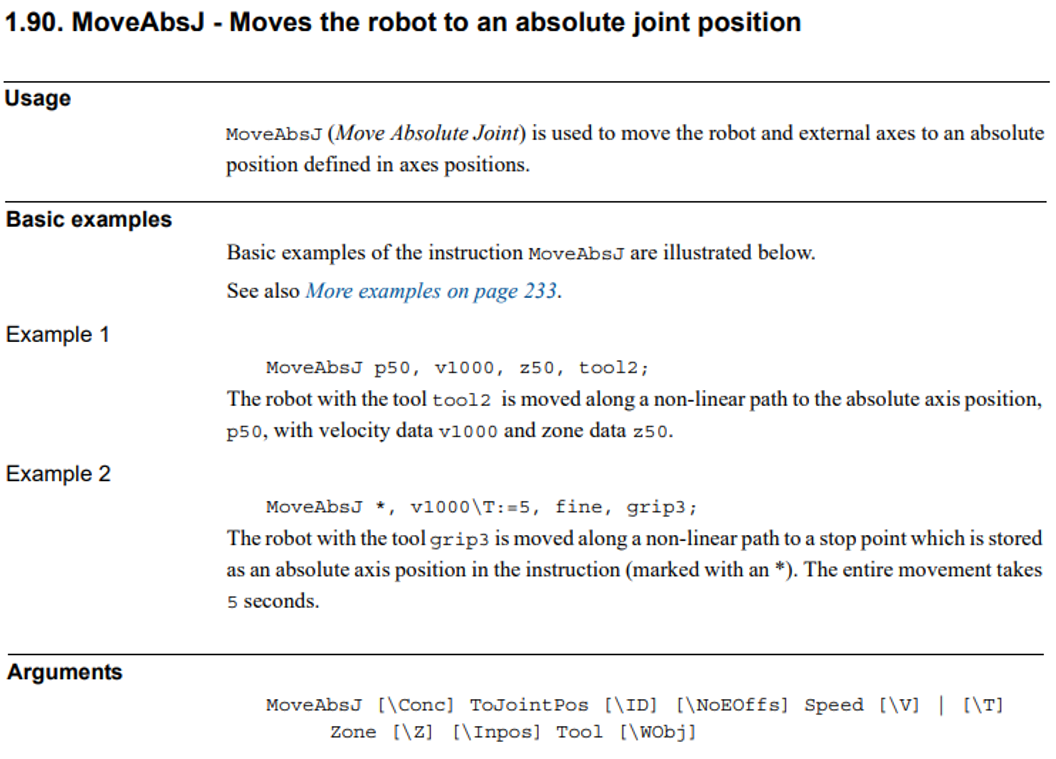
2.Cerqueu les instruccions de moviment de les articulacions. En aquest cas, la comanda de moviment absolut de les articulacions d'ABB s'anomena MoveAbsJ. Aquesta comanda requereix una variable jointtarget que defineix els eixos de les articulacions.
3.Seleccioneu Programar→Afegeix/Edita Postprocessador i seleccioneu el postprocessador que esteu utilitzant actualment per modificar-lo. Si actualment esteu utilitzant un postprocessador personalitzable, aquest s'haurà seleccionat per defecte.
4.Heu de buscar la funció MoveJ dins del postprocessador. Aquesta funció defineix la manera com els postprocessadors generen les ordres de moviment de les articulacions. Alternativament, RoboDK utilitza MoveL per als moviments lineals. Mitjançant el llenguatge de programació Python, modifiqueu la línia que s'afegeix al fitxer del programa per proporcionar informació sobre l'angle de les articulacions, tal com es mostra a la imatge següent.

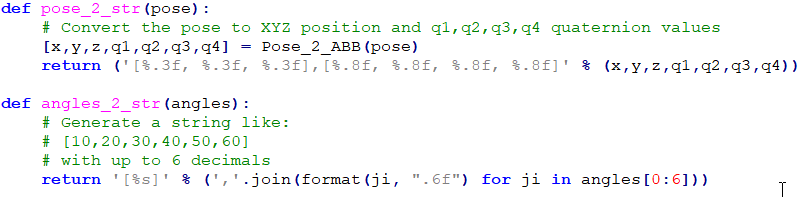
5.Finalment, pot ser que hàgiu de modificar la manera com el postprocessador converteix els angles de les articulacions o la posa en una cadena de text. Les funcions angles_2_str i pose_2_str defineixen com es converteixen els angles de les articulacions i una posa, respectivament, en text.
La majoria dels postprocessadors de RoboDK utilitzen dades de les articulacions per als moviments articulats i coordenades cartesianes per als moviments lineals. Es recomana començar sempre el primer punt d'una seqüència de moviments lineals com un moviment articulat, especificant les coordenades de l'articulació. Això evita començar un programa amb la configuració incorrecta del robot i arribar a una singularitat o als límits dels eixos.


