Forçar un límit de velocitat
Aquest exemple us mostrarà com podeu imposar un límit de velocitat de 500 mm/s i evitar l'ús de velocitats més altes en generar un programa amb RoboDK.
En aquest exemple, suposem que fem servir un controlador KUKA KRC2 o KRC4:
1.Seleccioneu Programa→Afegeix/Edita postprocessador
2.Seleccioneu el vostre postprocessador. Per exemple, per a KUKA KRC4 seleccioneu KUKA_KRC4.
3.Seleccioneu D'acord. El postprocessador es mostrarà en un editor de text.
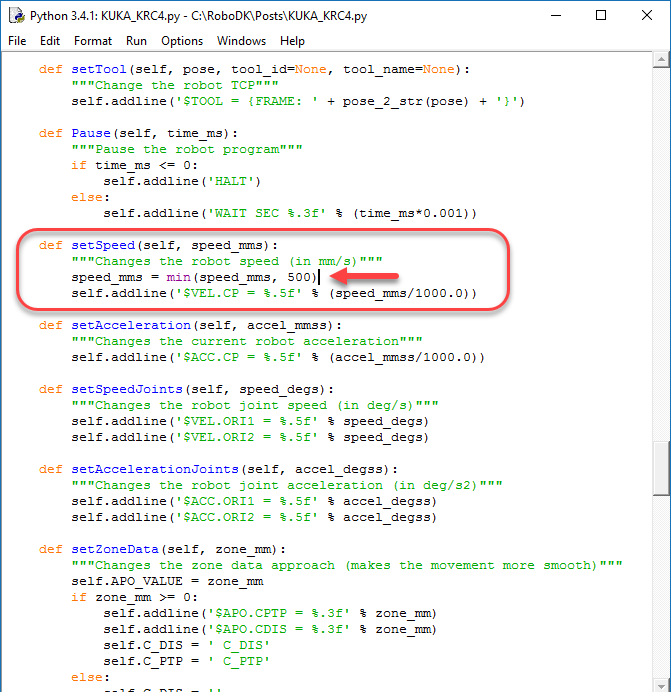
4.Localitzeu la definició de la funció setSpeed (def setSpeed)
5.Afegiu la línia següent per establir la velocitat màxima en 500 mm/s. La línia s'ha d'afegir abans de generar la sortida $VEL.CP, que canviarà la velocitat en m/s:
speed_mms = min(speed_mms, 500)
Nota: Una velocitat predeterminada de 200 mm/s es defineix a la variable HEADER, a la part superior del postprocessador ($VEL.CP=0.2). Aquesta velocitat predeterminada també es pot canviar si la velocitat no es modifica des de RoboDK.
Nota: si no disposeu del codi font del postprocessador, també podeu afegir la vostra funció personalitzada per sobreescriure el comportament predeterminat.


