Imposar un moviment utilitzant angles de les articulacions
Aquesta secció us mostrarà com podeu modificar un postprocessador existent per forçar un moviment axial utilitzant valors d'articulació en lloc de valors cartesians.
En aquest exemple aplicarem aquest canvi a un controlador de robot ABB IRC5.
1.Busqueu el manual de programació del vostre controlador de robot. En aquest exemple fem servir el manual de programació ABB IRC5 RAPID.
2.Cerqueu les instruccions de moviment de les articulacions. En aquest cas, la comanda de moviment absolut de les articulacions d'ABB s'anomena MoveAbsJ. Aquesta comanda requereix una variable jointtarget que defineix els eixos de les articulacions.
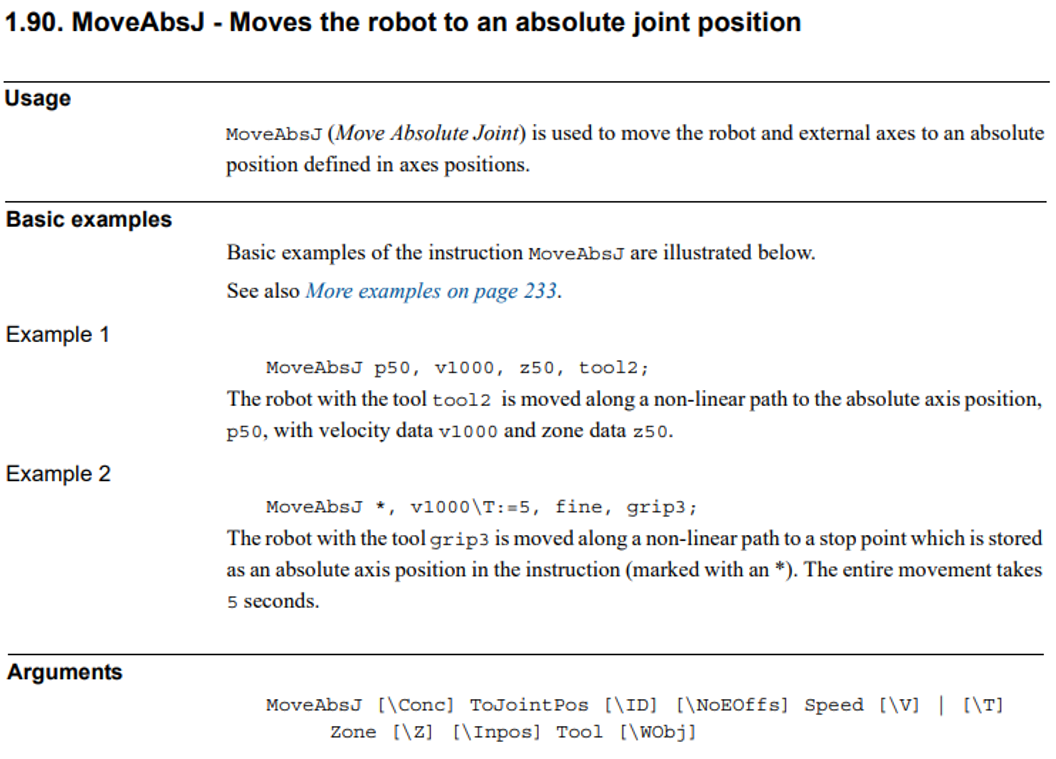
3.Seleccioneu Programar→Afegeix/Edita Postprocessador i seleccioneu el postprocessador que esteu utilitzant actualment per modificar-lo. Si actualment esteu utilitzant un postprocessador personalitzable, aquest s'haurà seleccionat per defecte.
4.Heu de buscar la funció MoveJ dins del postprocessador. Aquesta funció defineix la manera com els postprocessadors generen les ordres de moviment de les articulacions. Alternativament, RoboDK utilitza MoveL per als moviments lineals. Mitjançant el llenguatge de programació Python, modifiqueu la línia que s'afegeix al fitxer del programa per proporcionar informació sobre l'angle de les articulacions, tal com es mostra a la imatge següent.

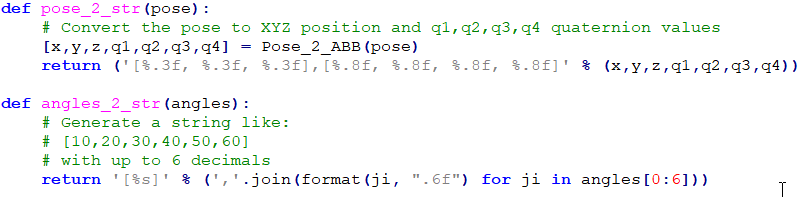
5.Finalment, pot ser que hàgiu de modificar la manera com el postprocessador converteix els angles de les articulacions o la posa en una cadena de text. Les funcions angles_2_str i pose_2_str defineixen com es converteixen els angles de les articulacions i una posa, respectivament, en text.
La majoria dels postprocessadors de RoboDK utilitzen dades de les articulacions per als moviments articulats i coordenades cartesianes per als moviments lineals. Es recomana començar sempre el primer punt d'una seqüència de moviments lineals com un moviment articulat, especificant les coordenades de l'articulació. Això evita començar un programa amb la configuració incorrecta del robot i arribar a una singularitat o als límits dels eixos.


