Postprocessadors
Els postprocessadors són un pas clau en la programació fora de línia perquè poden generar programes de robot per a un controlador de robot específic. La programació de robots ha de seguir les normes de programació específiques del fabricant. Aquestes normes s'implementen en el postprocessador. Un postprocessador de robots defineix com s'han de generar els programes de robot per a un controlador de robot específic.
La conversió de la simulació de RoboDK a un programa de robot específic la realitza un postprocessador. Cada robot s'associa a un postprocessador que defineix un estil de programació de robot específic. El postprocessador s'utilitza quan el programa es genera en mode fora de línia (offline), com es mostra a la secció Generar programa (fent clic amb el botó dret en un programa i seleccionant Generar programa de robot).
RoboDK inclou molts postprocessadors per donar suport a més de 50 fabricants i controladors de robots diferents. Els controladors compatibles s'enumeren a la secció de Postprocessadors disponibles. Alternativament, és possible crear un postprocessador personalitzat o modificar-ne un d'existent. Tots els postprocessadors disponibles es troben a la carpeta: C:/RoboDK/Posts/.
Un postprocessador és un fitxer PY (cada postprocessador es defineix per un script de Python). És possible afegir, modificar o suprimir manualment els fitxers a la carpeta Posts de RoboDK. Si se us ha proporcionat un postprocessador de RoboDK (fitxer PY), s'ha de col·locar a la carpeta Posts perquè es pugui seleccionar des de RoboDK.
Aquesta secció mostra com seleccionar, editar o crear un postprocessador i utilitzar-lo amb els vostres robots a RoboDK. Una introducció ràpida està disponible al vídeo següent: https://www.robodk.com/help#PostProcessor
Seleccioneu un postprocessador
Podeu seleccionar fàcilment un postprocessador fent clic amb el botó dret en un robot o un programa. La selecció d'un postprocessador s'assigna al robot; per tant, si canvieu el postprocessador assignat a un programa, s'actualitzarà el postprocessador que utilitzen tots els programes assignats al mateix robot.
Per seleccionar un postprocessador per a un robot:
1.Feu clic amb el botó dret a un robot o un programa
2.Seleccioneu Seleccionar postprocessador
3.Trieu un postprocessador de la llista
4.Seleccioneu D'acord.
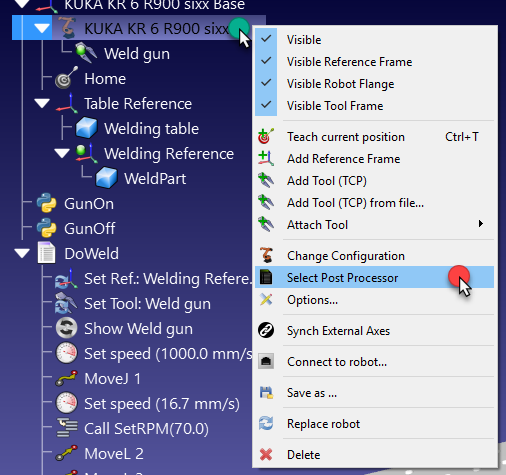
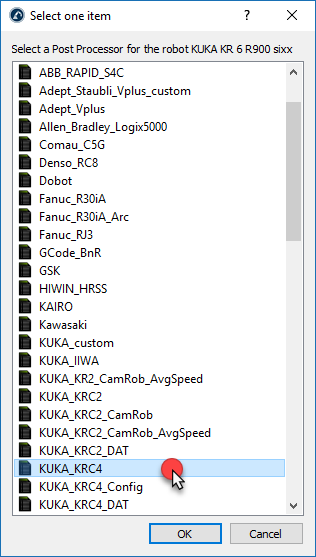
El canvi s'ha aplicat i es pot tornar a generar el programa per veure'n el resultat.
Com a alternativa, també és possible seleccionar el postprocessador seguint aquests passos:
1.Obreu el panell del robot (doble clic en un robot)
2.Seleccioneu Paràmetres
3.Seleccioneu el vostre postprocessador a la caixa de marca de robot, com es mostra a la imatge següent.
Editor de postprocessadors
Podeu modificar fàcilment la configuració del postprocessador mitjançant una interfície gràfica d'usuari. L'editor de postprocessadors us permet modificar les variables definides al postprocessador que són específiques del vostre controlador de robot.
L'editor de postprocessadors és un plug-in que ajuda a personalitzar els postprocessadors. Podeu descarregar i instal·lar fàcilment el plug-in des de la pàgina següent: https://robodk.com/addin/com.robodk.plugin.postprocessoreditor.
Seguiu aquests passos per obrir l'editor de postprocessadors:
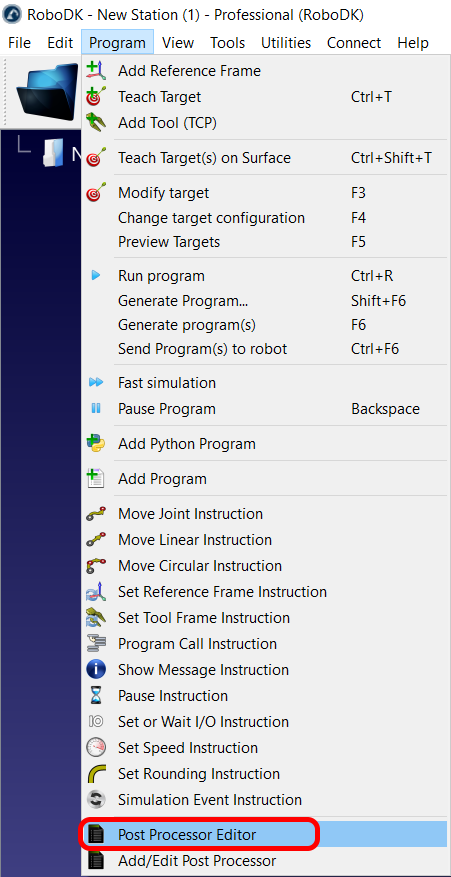
1.Seleccioneu Programa➔Editor de postprocessadors.
2.Seleccioneu el postprocessador que vulgueu personalitzar.
3.Seleccioneu D'acord. S'obrirà una finestra nova i veureu les variables que podeu modificar.
4.Seleccioneu Desa el postprocessador com…
5.Introduïu el nom per desar-lo.
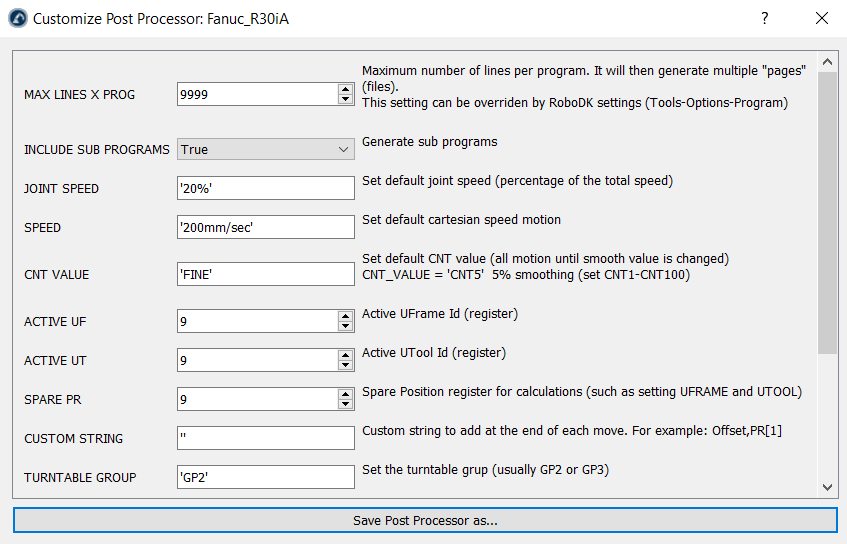
Per exemple, si seleccioneu el postprocessador Fanuc R30iA, veureu la finestra que es mostra a la imatge anterior.
Modificar un postprocessador
Podeu modificar els postprocessadors existents a RoboDK per personalitzar la sortida dels vostres programes de robot o crear-ne de nous. La majoria de postprocessadors no requereixen edició, sinó que només cal canviar banderes de configuració per obtenir la sortida de programa desitjada.
Assegureu-vos que disposeu del codi font del postprocessador per editar-lo. Contacteu amb nosaltres si el postprocessador que intenteu editar no és editable (compilat).
Els postprocessadors s'han de col·locar a la carpeta C:/RoboDK/Posts/ perquè es puguin seleccionar des de RoboDK. La secció anterior descriu com enllaçar un robot específic a un postprocessador.
Cada postprocessador és un únic fitxer PY. És possible canviar el nom del fitxer o copiar fitxers des de/cap a la carpeta C:/RoboDK/Posts/ per compartir diferents postprocessadors. Per a eliminar un script de postprocessador existent, només cal eliminar el fitxer PY corresponent a la carpeta Posts.
Els postprocessadors es poden editar amb qualsevol editor de text o un editor de Python (Python IDLE). L'ús de l'editor de Python permet depurar i avaluar ràpidament un programa de mostra que hi ha al final del fitxer.
Cal tenir Python instal·lat per provar i utilitzar els postprocessadors correctament (Python s'instal·la per defecte amb RoboDK).
Seguiu aquests passos per modificar un postprocessador existent:
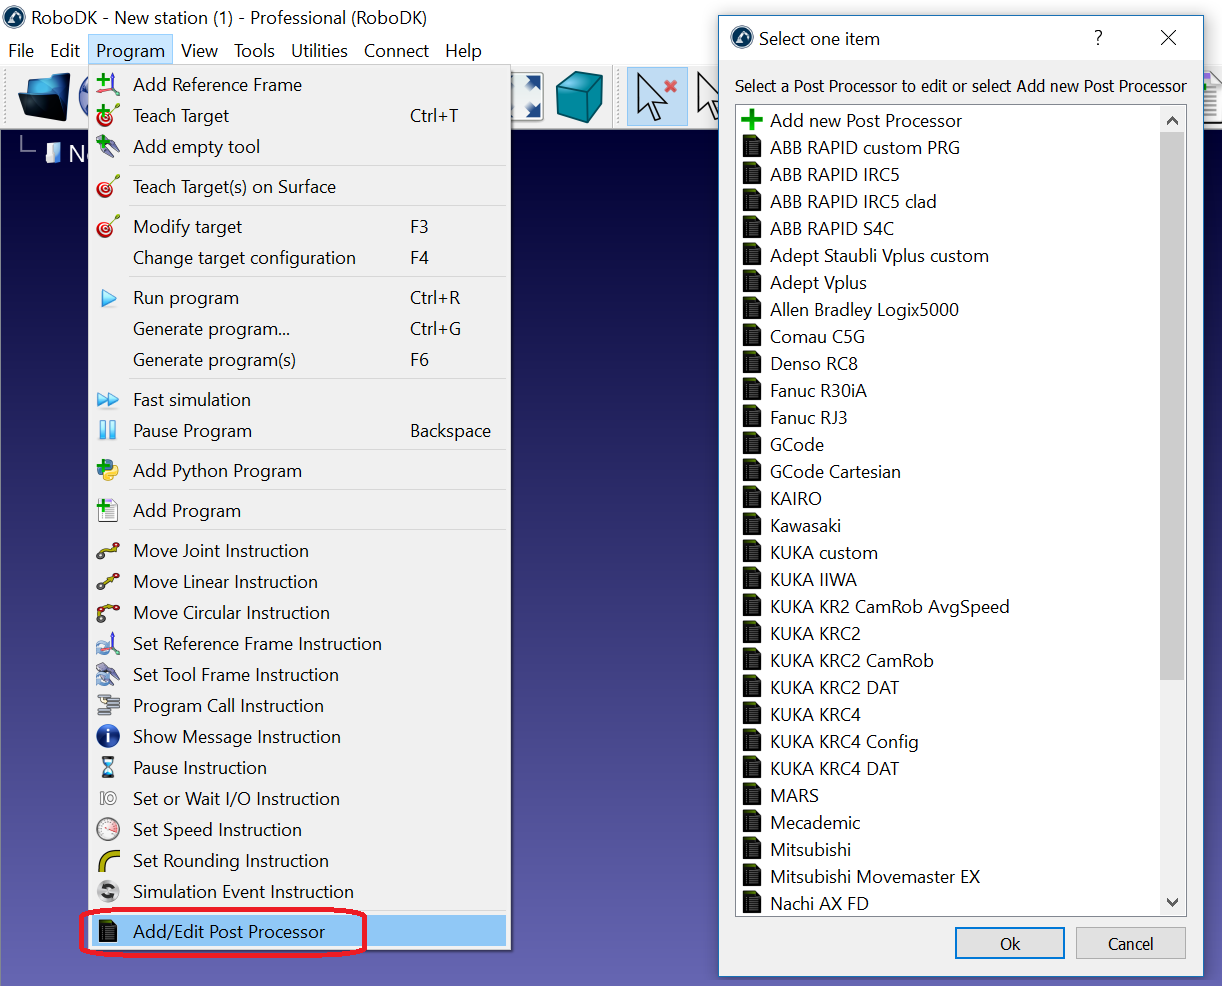
1.Seleccioneu Programa→Afegeix/Edita Postprocessador
2.Seleccioneu un postprocessador existent
3.Seleccioneu D'acord. S'obrirà un editor de text amb el programa.
4.Seleccioneu Anar➔Depurar (F5) per veure'n un avançament. Feu els canvis que calgui. Segons l'editor de text que utilitzeu, pot ser que hàgiu de seleccionar Executa➔Executa el mòdul (F5) en lloc d'això.
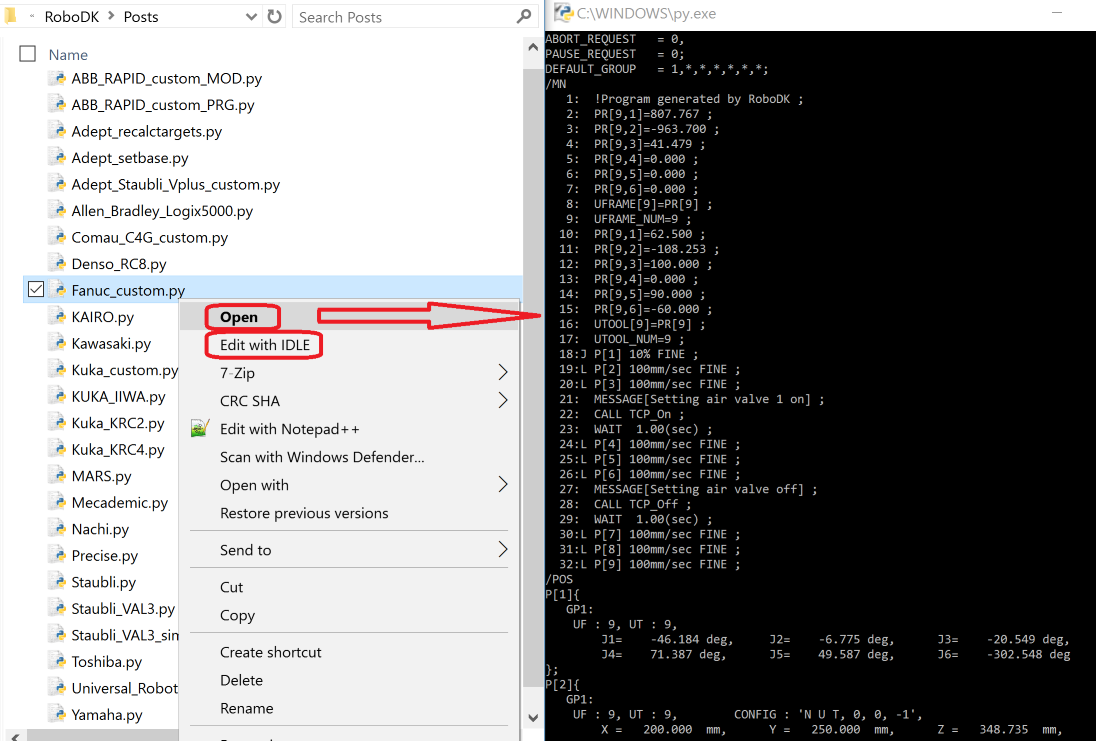
Alternativament, és possible editar un postprocessador manualment:
1.Aneu a la carpeta de postprocessadors: C:/RoboDK/Posts/
2.Obriu un fitxer PY amb Python IDLE (clic amb el botó dret ➔Edita amb IDLE) o un altre editor de text.
3.Feu els canvis desitjats.
4.Executeu el fitxer per provar el resultat: seleccioneu Executa➔Executa el mòdul (F5 per defecte) des de Python IDLE.
Alternativament, és possible editar aquest fitxer amb un editor de text i executar-lo amb Python fent-hi doble clic.
Exemples de modificació
Aquesta secció us mostrarà com podeu fer petits canvis en un postprocessador existent. La majoria de postprocessadors tenen algunes variables que es poden modificar fàcilment per canviar o activar funcions de programació de robots específiques del fabricant.
Com a exemple, es faran els canvis següents als postprocessadors existents de KUKA i ABB:
●Generar un programa amb els seus subprogrames com un sol fitxer i forçar que els programes tinguin com a màxim 3000 línies de codi. Els programes grans es dividiran en programes més petits i s'executaran seqüencialment.
●Establir un moviment d'articulació per generar el comandament de moviment utilitzant la informació dels angles de les articulacions.
●Sobreescriure la velocitat màxima a 500 mm/s. Encara que el robot estigui programat per moure's més ràpidament, la velocitat es limitarà a 500 mm/s en el postprocessador.
Les seccions següents mostren com fer els canvis suggerits en un editor de text.
Genera tots els programes en un sol fitxer
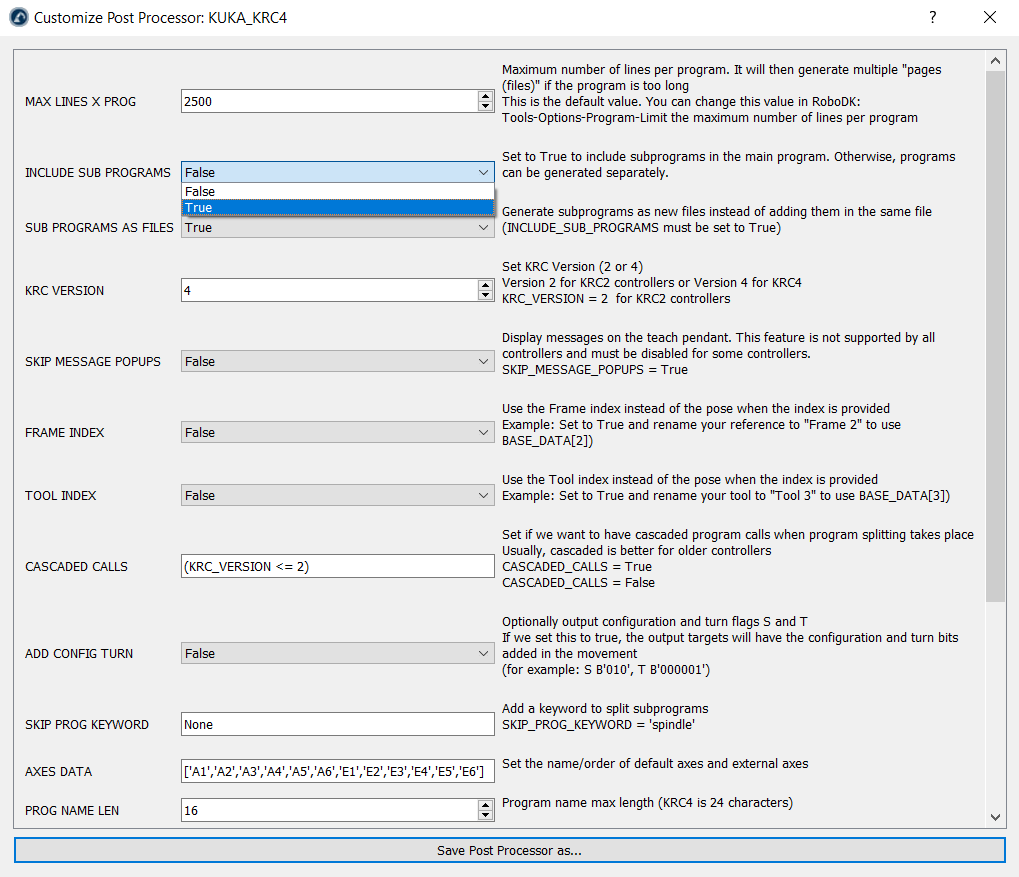
Aquest exemple us mostrarà com podeu canviar el comportament predeterminat del postprocessador KUKA KRC4 per generar un programa principal amb els seus subprogrames en el mateix fitxer.
Assegureu-vos que el plug-in de l'editor de postprocessadors estigui habilitat i seguiu aquests passos per fer les modificacions al postprocessador:
1.Seleccioneu Programa→Editor de postprocessador.
2.Seleccioneu el postprocessador que vulgueu personalitzar (KUKA KRC4).
3.Seleccioneu D'acord. S'obrirà una finestra nova i veureu les variables que podeu modificar, tal com es mostra a la imatge següent.
4.Establiu la variable Include Sub Programs a True en lloc de False.
5.Seleccioneu Desa el postprocessador com…
6.Introduïu un nom nou per desar-lo (el nom predeterminat utilitza la data de modificació).
Ara hauríeu de tenir un nou postprocessador a la carpeta Posts de RoboDK. Ara podeu actualitzar el vostre projecte per utilitzar aquest nou postprocessador seguint aquests passos:
1.Feu clic amb el botó dret al vostre robot.
2.Seleccioneu Seleccionar postprocessador.
3.Seleccioneu el nou postprocessador que heu creat.
4.Torneu a generar els vostres programes per veure'n el resultat.
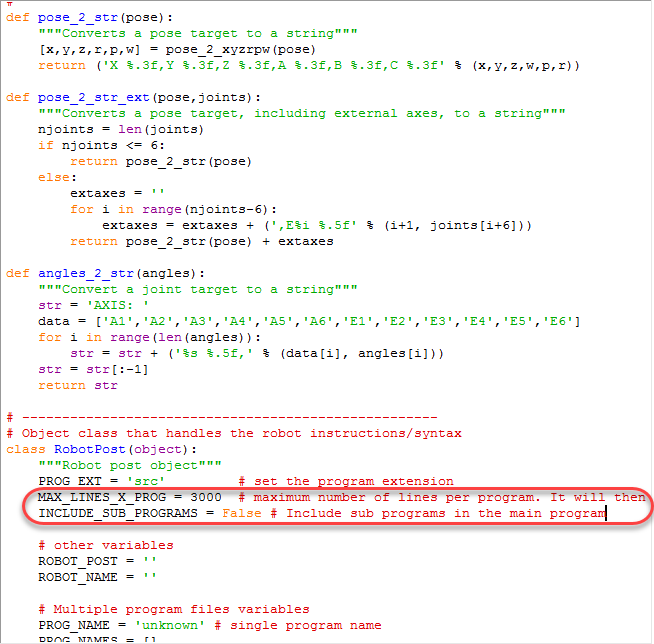
També podeu fer aquests canvis utilitzant un editor de text. Seguiu aquests passos per canviar el codi Python per defecte del postprocessador:
1.Seleccioneu Programa→Afegeix/Edita Postprocessador
2.Seleccioneu el vostre postprocessador. Per exemple, per a KUKA KRC4 seleccioneu KUKA_KRC4.
3.Seleccioneu D'acord. El postprocessador es mostrarà en un editor de text.
4.Establiu la variable MAX_LINES_X_PROG a 3000.
5.Establiu la variable INCLUDE_SUB_PROGRAMS a True.
Forçar un límit de velocitat
Aquest exemple us mostrarà com podeu imposar un límit de velocitat de 500 mm/s i evitar l'ús de velocitats més altes en generar un programa amb RoboDK.
En aquest exemple, suposem que fem servir un controlador KUKA KRC2 o KRC4:
1.Seleccioneu Programa→Afegeix/Edita postprocessador
2.Seleccioneu el vostre postprocessador. Per exemple, per a KUKA KRC4 seleccioneu KUKA_KRC4.
3.Seleccioneu D'acord. El postprocessador es mostrarà en un editor de text.
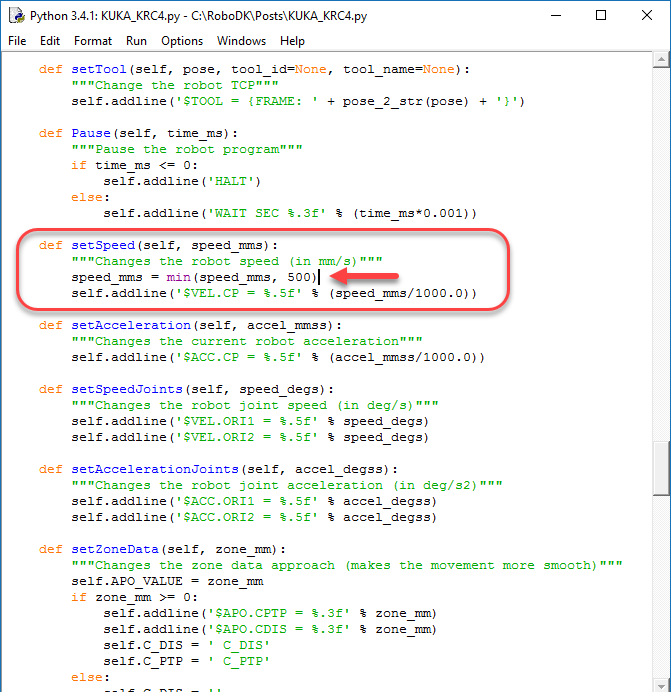
4.Localitzeu la definició de la funció setSpeed (def setSpeed)
5.Afegiu la línia següent per establir la velocitat màxima en 500 mm/s. La línia s'ha d'afegir abans de generar la sortida $VEL.CP, que canviarà la velocitat en m/s:
speed_mms = min(speed_mms, 500)
Filtre personalitzat per a sistemes de referència
Aquesta secció mostra com podeu personalitzar l'establiment del sistema de referència d'un postprocessador existent. Per exemple, establir un sistema de referència personalitzat per a un robot KUKA.
Podeu utilitzar postprocessadors compilats i reimplementar fàcilment només les funcions necessàries (per exemple, setFrame, setTool o setSpeed).
En aquest exemple, suposem que volem personalitzar com es defineix la base per a un controlador KUKA. Per exemple, si voleu obtenir la següent línia en establir el sistema de referència:
BASE_DATA[8] = {FRAME: X:2000, Y:0, Z:0, A:0, B:0, C:0}
BAS (#BASE,8)
Només cal que creeu un fitxer nou anomenat KUKA_Custom_Post.py a la carpeta C:/RoboDK/Posts/ amb les poques línies següents, que utilitzen el postprocessador per defecte KUKA_KRC2 i sobreescriuen l'establiment del sistema de referència (funció setFrame):
from KUKA_KRC2 import RobotPost as MainPost
class RobotPost(MainPost):
def setFrame(self, pose, frame_id, frame_name):
"""Change the robot reference frame"""
self.addline('; BASE_DATA[8] = {FRAME: %s}' % (self.pose_2_str(pose)))
self.addline('BAS (#BASE,8)')
Tanmateix, podríem afegir filtres personalitzats basats en certs criteris per filtrar entre l'ús del comportament predeterminat i una implementació personalitzada. El fitxer del postprocessador es podria modificar de la manera següent:
from KUKA_KRC2 import RobotPost as MainPost
class RobotPost(MainPost):
def setFrame(self, pose, frame_id, frame_name):
"""Change the robot reference frame"""
if frame_name == "Frame 4": # Enter any condition here
# Trigger the call to the default method (same as not overriding the function)
super(MainPost, self).setFrame(pose, frame_id, frame_name)
return
# Implement a custom setFrame
self.addline('; ---- Setting reference: %s ----' % frame_name)
self.addline('; BASE_DATA[8] = {FRAME: %s}' % (self.pose_2_str(pose)))
self.addline('BAS (#BASE,8)')
self.addline('; --------------------------')
Quan genereu programes per als controladors KUKA KRC, hi ha moltes maneres d'establir el vostre sistema de coordenades o sistema de referència. La definició següent de setFrame mostra una implementació alternativa amb diferents opcions:
def setFrame(self, pose, frame_id, frame_name):
"""Change the robot reference frame"""
self.addline('; ---- Setting reference: %s ----' % frame_name)
# option 1: Build the kinematics based on the MACHINE_DEF array and the provided offset
#self.addline('$BASE = EK (MACHINE_DEF[2].ROOT, MACHINE_DEF[2].MECH_TYPE, { %s })' % self.pose_2_str(pose))
# option 2: Build the kinematics based on the EX_AX_DATA array and the provided offset
#self.addline('$BASE=EK(EX_AX_DATA[1].ROOT,EX_AX_DATA[1].EX_KIN, { %s })' % self.pose_2_str(pose))
# Option 3: Build the kinematics based on the EX_AX_DATA array and the pre-defined offset
#self.addline('; Using external axes')
#self.addline('; $BASE=EK(EX_AX_DATA[1].ROOT,EX_AX_DATA[1].EX_KIN,EX_AX_DATA[1].OFFSET)')
#self.addline('; $ACT_EX_AX= %i' % (self.nAxes - 6))
# Option 4: Use the BAS(#ex_BASE) init function from the BAS.src file
#self.addline('; BASE_DATA[%i] = {FRAME: %s}' % (self.BASE_ID, self.pose_2_str(pose)))
#self.addline('BAS(#ex_BASE,%i)' % self.BASE_ID)
# Option 5: Use the BAS(#BASE) init function from the BAS.src file
self.addline('; BASE_DATA[%i] = {FRAME: %s}' % (self.BASE_ID, self.pose_2_str(pose)))
self.addline('BAS (#BASE,%i)' % self.BASE_ID)
# Option 6: Directly take the base from the BASE_DATA array (usually what the BAS(#BASE) does)
# self.addline('$BASE=BASE_DATA[%i]' % self.BASE_ID)
self.addline('; --------------------------')
Imposar un moviment utilitzant angles de les articulacions
Aquesta secció us mostrarà com podeu modificar un postprocessador existent per forçar un moviment axial utilitzant valors d'articulació en lloc de valors cartesians.
En aquest exemple aplicarem aquest canvi a un controlador de robot ABB IRC5.
1.Busqueu el manual de programació del vostre controlador de robot. En aquest exemple fem servir el manual de programació ABB IRC5 RAPID.
2.Cerqueu les instruccions de moviment de les articulacions. En aquest cas, la comanda de moviment absolut de les articulacions d'ABB s'anomena MoveAbsJ. Aquesta comanda requereix una variable jointtarget que defineix els eixos de les articulacions.
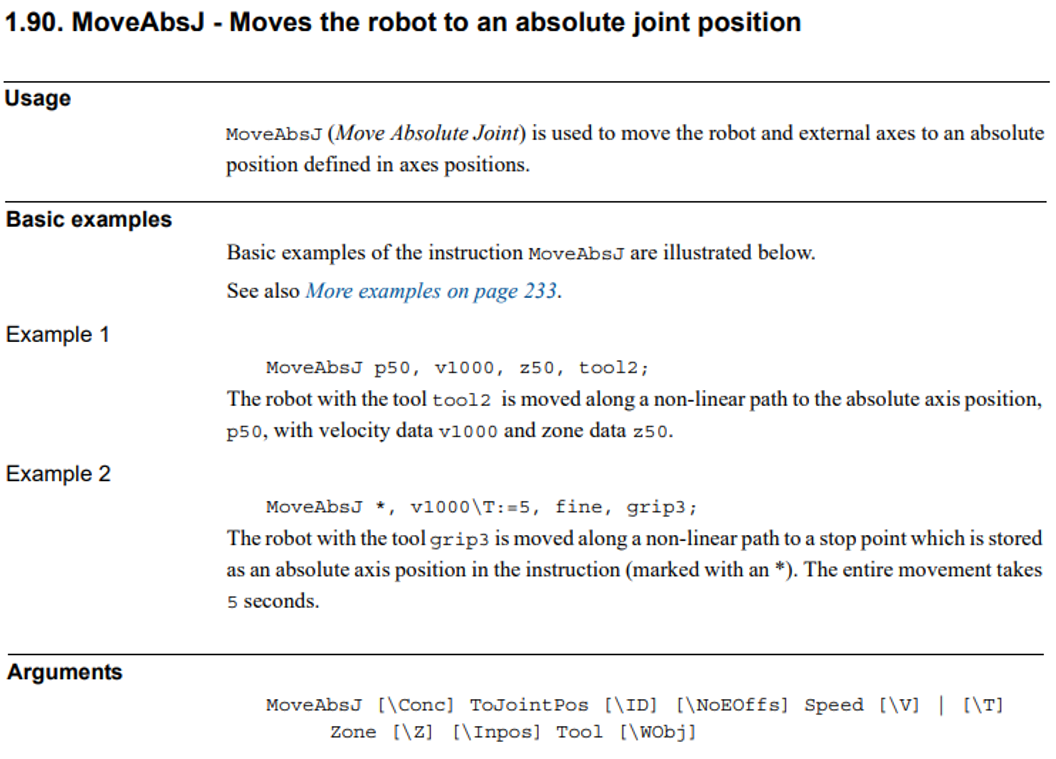
3.Seleccioneu Programar→Afegeix/Edita Postprocessador i seleccioneu el postprocessador que esteu utilitzant actualment per modificar-lo. Si actualment esteu utilitzant un postprocessador personalitzable, aquest s'haurà seleccionat per defecte.
4.Heu de buscar la funció MoveJ dins del postprocessador. Aquesta funció defineix la manera com els postprocessadors generen les ordres de moviment de les articulacions. Alternativament, RoboDK utilitza MoveL per als moviments lineals. Mitjançant el llenguatge de programació Python, modifiqueu la línia que s'afegeix al fitxer del programa per proporcionar informació sobre l'angle de les articulacions, tal com es mostra a la imatge següent.

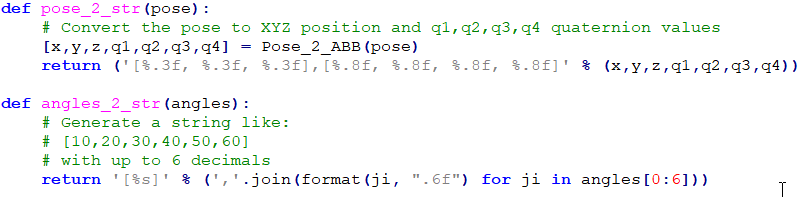
5.Finalment, pot ser que hàgiu de modificar la manera com el postprocessador converteix els angles de les articulacions o la posa en una cadena de text. Les funcions angles_2_str i pose_2_str defineixen com es converteixen els angles de les articulacions i una posa, respectivament, en text.
La majoria dels postprocessadors de RoboDK utilitzen dades de les articulacions per als moviments articulats i coordenades cartesianes per als moviments lineals. Es recomana començar sempre el primer punt d'una seqüència de moviments lineals com un moviment articulat, especificant les coordenades de l'articulació. Això evita començar un programa amb la configuració incorrecta del robot i arribar a una singularitat o als límits dels eixos.
Processadors posteriors disponibles
RoboDK proporciona més de 100 postprocessadors per defecte per generar programes de robot per a més de 50 fabricants de robots. Alguns postprocessadors es poden personalitzar encara més per generar programes amb un format específic.
Podeu trobar la llista completa de postprocessadors disponibles a la biblioteca de RoboDK navegant a https://robodk.com/posts. També podeu seleccionar Eines ➔ Obre la biblioteca de robots des de la barra d'eines principal de RoboDK per trobar robots, postprocessadors, Add-ins i molt més.
Podeu trobar els postprocessadors següents disponibles quan instal·leu RoboDK:
●ABB RAPID IRC5: per a controladors de robots ABB IRC5.
●ABB RAPID IRC5 Robtargets: per a controladors de robots ABB IRC5 i genera noms de robtarget.
●ABB RAPID S4C: per a controladors de robots ABB S4C.
●Adept Vplus: per al llenguatge de programació Adept V+.
●Allen Bradley Logix5000: per al PLC Allen Bradley Logix5000.
●Annin Robotics: per als robots AR3 i AR4.
●Aubo: per a controladors de robots AUBO.
●Aubo ARCS: genera codi (.lua i .pro) per als controladors robòtics AUBO ARCS.
●Automata: per a robots EVA d'Automata.
●Borunte: per a braços robòtics Borunte. Genera un paquet zip amb els fitxers necessaris per als controladors de robots BRTIRUS.
●Brooks: per a robots PreciseFlex.
●CLOOS: per als controladors de robots CLOOS.
●Comau C5G: per a controladors de robots Comau C5G (fitxers PDL).
●Comau Nodal: per a controladors de robots Comau C5G que utilitzen programes moderns Comau Nodal (llenguatge PDL2).
●CPR: produeix codi en format XML adequat per a sistemes robòtics CPR.
●CSV: genera fitxers senzills en format CSV per a controladors robòtics i d'automatització genèrics. Aquest postprocessador és versàtil i es pot utilitzar en aplicacions que requereixen una importació i exportació de dades senzilla.
●Denso PAC: per a controladors de robots Denso RC7 (i versions anteriors) (llenguatge de programació PAC).
●Denso RC8: per a controladors de robots Denso RC8 (i posteriors) (llenguatge de programació PacScript).
●Dobot Magician: per a robots educatius Dobot.
●Dobot MG400: per al robot Dobot scara.
●Dobot: per a la línia industrial de robots Dobot.
●Doosan: per a robots col·laboratius Doosan.
●Elite CS: genera codi per als controladors de robots Elite CS.
●Elite EC: genera codi per als controladors de robots Elite EC.
●Estun RC: per als controladors de robots Estun RC.
●Epson RC: per als controladors de robots Epson.
●Fairino: produeix fitxers .lua i admet la sèrie de robots Fairino FR.
●Fanuc R30iA: per als controladors de robots Fanuc R30iA i R30iB.
●Fanuc R30iA Arc: per a la soldadura per arc de Fanuc.
●Fanuc RJ3: per a controladors de robots Fanuc RJ3.
●Flexiv: genera fitxers de trajectòria (.traj) per als controladors Flexiv Hesper.
●Foxbot: genera fitxers .pac per a controladors Foxbot.
●GCode A3200: genera fitxers .cnc amb un format específic per als controladors A3200 d'Aerotech.
●GCode BnR: per a controladors de robots B&R.
●GCode NCP: genera fitxers .cnc compatibles amb controladors que admeten el llenguatge NCP.
●GSK: per a robots GSK.
●Hans: per als controladors de robots HAN'S.
●HCR: per a controladors de robots Hanwha.
●HIWIN HRSS: per a robots HIWIN.
●Huayan: per a robots de Huayan Robotics (abans coneguts com a Han's Robot), incloent-hi un script i un fitxer json.
●Hyundai: per als controladors de robots Hyundai.
●IGUS: genera codi en format XML adequat per a sistemes robòtics igus.
●IIMT: genera fitxers .txt que podeu carregar fàcilment als controladors de robots IIMT CR.
●Inexbot: genera fitxers .JBI dissenyats específicament per als controladors Inexbot (Inform III).
●JAKA: per a controladors de robots JAKA.
●Kassow: genera codi per als controladors KR2 de Kassow Robots.
●Kawasaki: per als controladors de robots AS de Kawasaki.
●KEBA KAIRO: per a controladors de robots Keba Kairo.
●Kinova: per a robots Kinova.
●Kinova Link6: genera codi JSON (.json), compatible amb els braços robòtics Kinova Link 6.
●KUKA app4PostPro: produeix fitxers .csv dissenyats per als controladors KUKA KR C4 amb app4PostPro.
●KUKA CNC: genera fitxers .nc dissenyats per a sistemes KUKA.CNC.
●KUKA EntertainTech: genera fitxers .src i .emily per a controladors robòtics KUKA amb el paquet Entertain Tech.
●KUKA IIWA: per a la programació sunrise de KUKA IIWA en Java.
●KUKA KRC1: per a controladors de robots KUKA KRC1.
●KUKA KRC2: per als controladors de robots KUKA KRC2.
●KUKA KRC2_CamRob: per a l'opció de fresatge KUKA CamRob.
●KUKA KRC2_DAT: per als controladors de robots KUKA KRC2, incloent-hi els fitxers de dades DAT.
●KUKA KRC4: per als controladors de robots KUKA KRC4.
●KUKA KRC4 Config: per a controladors de robots KUKA KRC4 amb dades de configuració a cada línia.
●KUKA KRC4 DAT: per a controladors de robots KUKA KRC4, incloent-hi els fitxers de dades DAT.
●KUKA KRC5: per a controladors de robots KUKA KRC5.
●MARS: genera fitxers .gpl per a sistemes MARS.
●MABI: per a braços robòtics MABI que utilitzen controladors de robots Siemens Sinumerik (codi G).
●Mecademic: per al codi d'script de Mecademic requerit pel robot Meca500.
●Mecademic Python: genera un script de Python que pot controlar de manera remota el robot Mecademic Meca500.
●Mitsubishi: per a controladors de robots Mitsubishi.
●Motoman/Yaskawa: per a diferents controladors de robots Motoman que utilitzen Inform II i Inform III (JBI). Requereix conèixer la relació polsos/grau per a cada eix. Podeu pujar el fitxer ALL.PRM al vostre projecte per extreure automàticament aquesta informació.
●Motoman Cartesian: per a controladors de robots Yaskawa/Motoman que utilitzen valors cartesians. És possible que necessiteu l'opció "Relative Job" al controlador del robot si voleu modificar manualment aquest programa al controlador.
●MyCobot: genera codi Python compatible amb els braços robòtics MyCobot.
●Nachi AX FD: per a controladors de robots Nachi AX i FD.
●Neura: genera un script de Python NeuraPy compatible amb el controlador mestre NR-Motion en temps real de Neura Robotics.
●NEWKer i6: genera codi dissenyat per als controladors CNC NEWKer i6.
●Niryo: genera codi Python dissenyat per a robots educatius Niryo.
●Omron: per a controladors de robots Omron-TM.
●OTC: per a controladors de robots Daihen OTC.
●Panasonic: per a programes PRG de Panasonic (requereix les eines G2PC de Panasonic per a compilar fitxers ASCII a fitxers binaris).
●Precise: per a robots Scara de Precise.
●QJAR: genera fitxers .rbg per als controladors de robots QJAR.
●Rainbow Robotics: genera fitxers .wsl per als controladors de Rainbow Robotics.
●Robostar: per a controladors de robots Robostar.
●Rokae: genera fitxers .mod per a controladors de robots ROKAE.
●Rozum RC API: genera fitxers .py per integrar amb els controladors de la sèrie Rozum RC.
●Rozum RC Pulse: genera fitxers .rcp dissenyats per als controladors de la sèrie Rozum RC.
●Schneider: per als controladors Schneider Electric Lexium.
●Siasun: per a controladors de robots Siasun.
●Siemens 840D PKM: per a robots PKM que funcionen amb el controlador Siemens Sinumerik.
●Siemens Sinumerik: per al controlador de robots Siemens Sinumerik ROBX.
●Staubli S6: per a controladors de robots Staubli S6.
●Staubli VAL3: per generar programes de robot Staubli VAL3 (controladors CS8 i posteriors). Integra els moviments del robot.
●Staubli VAL3 Machining: per a controladors Staubli VAL3 que tenen l'opció Machining HSM.
●Techman: per a controladors de robots Techman.
●Toshiba: per a robots Toshiba.
●Turin: genera fitxers .txt per als controladors de robots Turin.
●uArm: genera codi .cnc per a sistemes robòtics uFactory uArm.
●Universal Robots: per a robots UR, genera moviments lineals com a objectius de posa.
●Universal Robots URP: per a robots UR, genera un URP que es pot carregar i modificar a Polyscope (el controlador de robots UR).
●Universal Robots_RobotiQ: per a robots UR, incloent-hi suport per a la pinça RobotiQ.
●Universal Robots MoveP: per a robots UR, genera moviments lineals com a comandes MoveP.
●Wlkata: per a braços robòtics WLKATA Mirobot.
●xArm: per als sistemes robòtics xArm de uFactory.
●Yamaha: per a robots Yamaha.
Referència
Aquesta secció inclou referències útils relacionades amb els postprocessadors i com personalitzar-los per a les vostres necessitats.
Podeu trobar la llista completa de postprocessadors compatibles a la biblioteca de postprocessadors: https://robodk.com/posts. Podeu seleccionar un postprocessador per obtenir més informació sobre els controladors compatibles i els paràmetres que podeu personalitzar.
La documentació de referència de cada mètode del postprocessador està disponible a la secció de l'API de RoboDK de la documentació: http://robodk.com/doc/en/PythonAPI/postprocessor.html
La majoria dels postprocessadors utilitzen el mòdul robodk.py. El mòdul robodk.py proporciona eines per a operacions de poses (multiplicacions, inverses, …) i conversions entre poses i angles d'Euler en diferents formats, entre altres coses.
La documentació està disponible en línia per aprendre programació en Python: https://docs.python.org/3/.
Quan genereu un programa a RoboDK, es genera i desa un programa Python universal preprocessat en una carpeta temporal local. El programa preprocessat s'enllaça amb el postprocessador adequat (seleccionat per l'usuari a RoboDK). El postprocessador té una classe RobotPost que defineix com s'ha de generar el programa per al vostre controlador de robot.
Els programes precompilats s'executen mitjançant Python.


