Interfície RRS de RoboDK
RoboDK proporciona una interfície de Python configurable per a la implementació RRS-1 de l'RCS de qualsevol fabricant de robots. A més, proporciona les utilitats i les bases necessàries per interactuar entre RoboDK i la interfície RRS.
Tot i que la implementació de l'RRS hauria de ser coherent entre diferents fabricants de robots, la base proporcionada per la interfície pot necessitar alguns ajustos per a una marca específica. RoboDK proporciona una implementació específica del fabricant de la interfície RRS.
RoboDK RRS per a Comau (Add-in)
El RoboDK RRS per a Comau és un Add-in específic de RoboDK per a robots Comau. Per instal·lar un Add-in de RoboDK, consulteu la secció d'Add-in de la documentació.
Un cop hàgiu adquirit i activat els mòduls RCS necessaris de Comau, podeu començar a utilitzar l'Add-in RoboDK RRS per a Comau.
Per crear un programa RRS, seguiu aquests passos:
1.Obriu la configuració amb Programa➔RRS per a Comau➔Configuració
a.Establiu l'ID del robot. Normalment és 0.
b.Establiu el camí a la carpeta del robot. Normalment és la carpeta principal que conté els fitxers .c5g, .CIO i .xml.
c.Establiu el camí al fitxer del robot. És el fitxer .c5g que es troba a la carpeta del robot.
d.Establiu el camí al fitxer DLL RRS, normalment rcscomau.dll.
2.Genereu el programa RRS fent clic amb el botó dret al vostre programa➔Genera programa RRS (Comau)
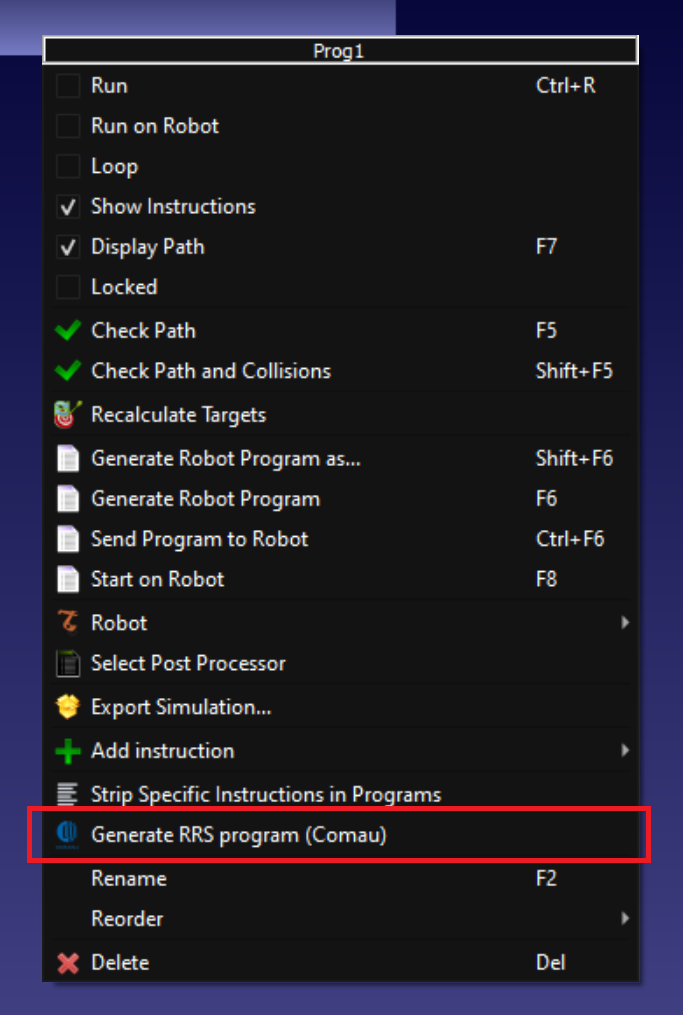
Es crearà un programa nou amb les articulacions precises i l'estimació del temps de cicle s'indicarà al nom del programa.


