Simulació realista de robots (RRS)
La Simulació realista de robots (RRS) és un estàndard que permet proporcionar simulacions de robots precises i estimacions del temps de cicle. Aquest estàndard RRS permet integrar el programari de control original en simulacions i en programari de programació fora de línia.
Els Add-ins RRS per a RoboDK afegeixen la trajectòria precisa del robot i el temps de cicle a les simulacions i programes existents de RoboDK. Aquest Add-in RRS permet interactuar directament amb el mòdul de programari de control del robot (RCS) d'un fabricant de robots. El RCS és, essencialment, el programari propietari de planificació de moviments del fabricant del robot.
Amb l'Add-in RRS de RoboDK, els usuaris poden obtenir simulacions del comportament del robot altament precises generant trajectòries d'eina i temps de cicle precisos dins de RoboDK.
Requisits
Per activar el suport RRS per a RoboDK, primer cal adquirir el mòdul RCS del fabricant del robot. Normalment és una biblioteca (com un fitxer dll a Windows) que es ven i s'activa per separat.
Us suggerim col·locar el mòdul RCS del fabricant del robot a C:\RoboDK\api\RRS\%BRAND%\. No obstant això, la ruta de la font es pot especificar a través de l'Add-in.
Interfície RRS de RoboDK
RoboDK proporciona una interfície de Python configurable per a la implementació RRS-1 de l'RCS de qualsevol fabricant de robots. A més, proporciona les utilitats i les bases necessàries per interactuar entre RoboDK i la interfície RRS.
Tot i que la implementació de l'RRS hauria de ser coherent entre diferents fabricants de robots, la base proporcionada per la interfície pot necessitar alguns ajustos per a una marca específica. RoboDK proporciona una implementació específica del fabricant de la interfície RRS.
RoboDK RRS per a Comau (Add-in)
El RoboDK RRS per a Comau és un Add-in específic de RoboDK per a robots Comau. Per instal·lar un Add-in de RoboDK, consulteu la secció d'Add-in de la documentació.
Un cop hàgiu adquirit i activat els mòduls RCS necessaris de Comau, podeu començar a utilitzar l'Add-in RoboDK RRS per a Comau.
Per crear un programa RRS, seguiu aquests passos:
1.Obriu la configuració amb Programa➔RRS per a Comau➔Configuració
a.Establiu l'ID del robot. Normalment és 0.
b.Establiu el camí a la carpeta del robot. Normalment és la carpeta principal que conté els fitxers .c5g, .CIO i .xml.
c.Establiu el camí al fitxer del robot. És el fitxer .c5g que es troba a la carpeta del robot.
d.Establiu el camí al fitxer DLL RRS, normalment rcscomau.dll.
2.Genereu el programa RRS fent clic amb el botó dret al vostre programa➔Genera programa RRS (Comau)
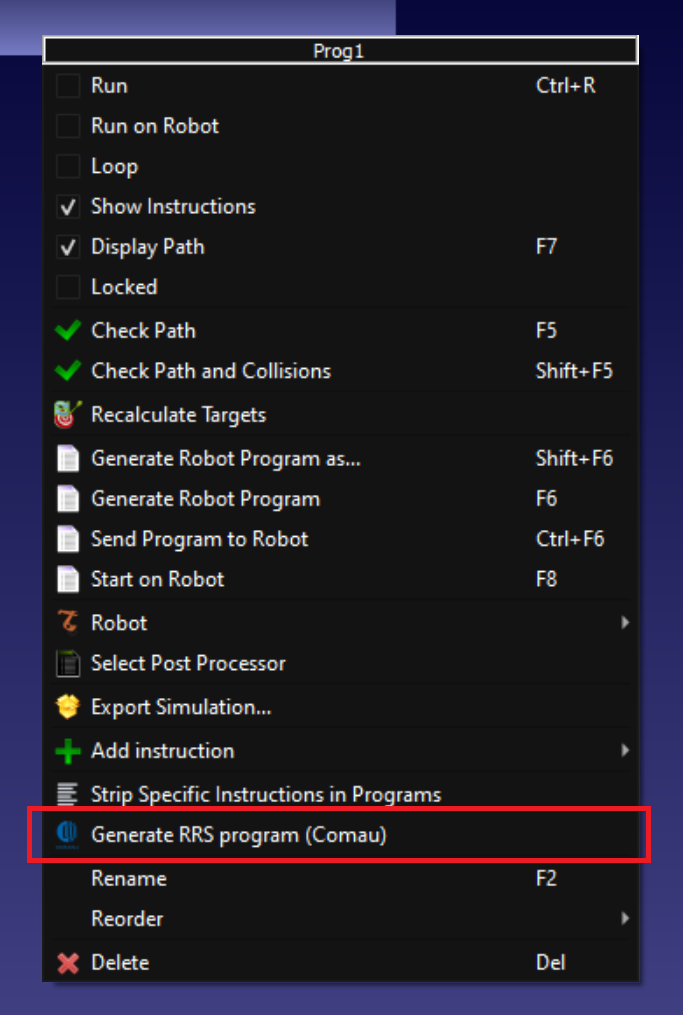
Es crearà un programa nou amb les articulacions precises i l'estimació del temps de cicle s'indicarà al nom del programa.


