API de C#
L'API de RoboDK per a C# és un fitxer font RoboDK.cs que conté la classe RoboDK (similar a la classe Robolink de Python), la classe RoboDK.Item (similar a l'API de la classe Robolink.Item de Python) i altres eines per a la robòtica, com ara una classe Matrix (RoboDK.Mat) per a operacions de matriu per treballar amb transformacions de posa.
C# (pronunciat "C sharp") és un llenguatge de programació desenvolupat per Microsoft i dissenyat per crear una varietat d'aplicacions que s'executen en el .NET Framework. C# és senzill, potent, amb seguretat de tipus i orientat a objectes. La secció principal d'aquest document explica els avantatges d'utilitzar l'API de RoboDK amb un llenguatge de programació àmpliament utilitzat com ara C# per a la programació de robots.
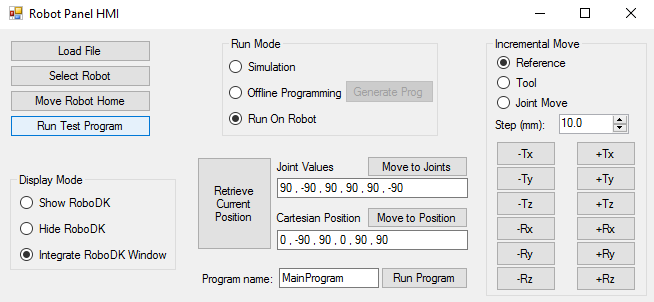
L'API de RoboDK per a C# s'ofereix amb un projecte de mostra, com es mostra a la imatge següent (s'inclou el codi font complet). També és possible utilitzar-la com a paquet NuGet per integrar-la en qualsevol projecte .Net.
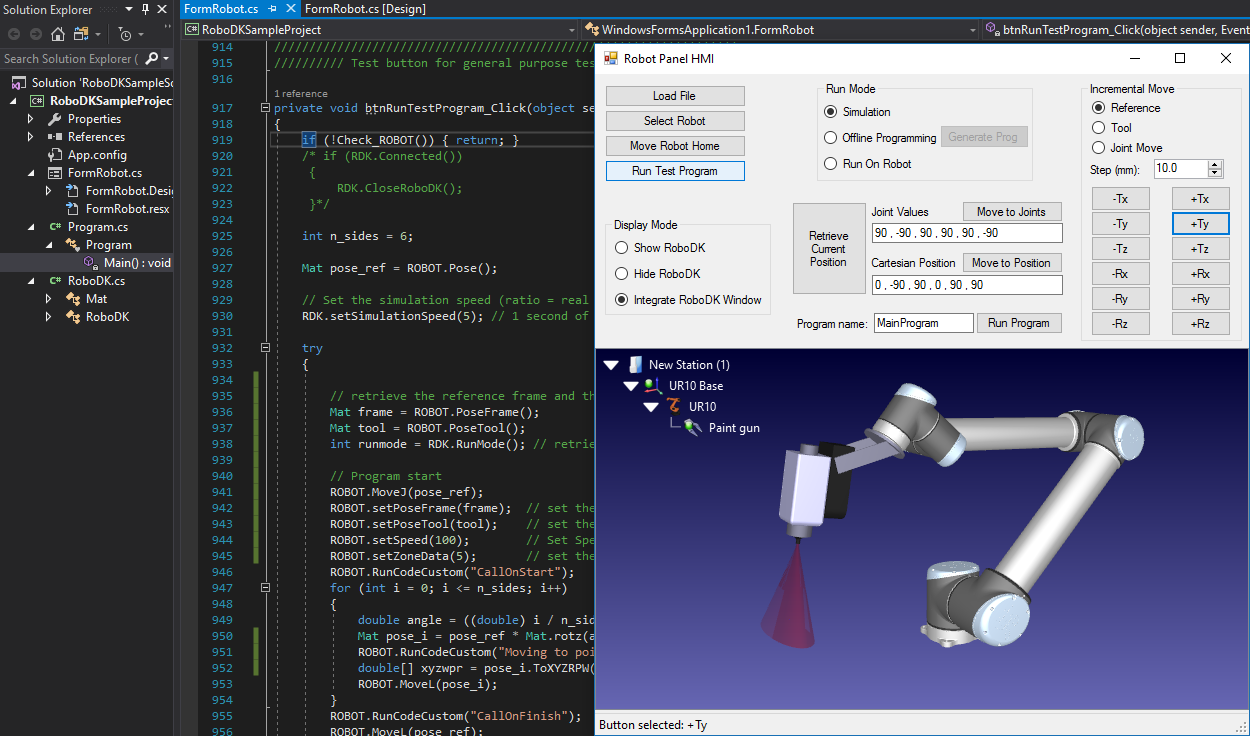
Seleccioneu Load File per obrir una estació de RoboDK o qualsevol altre fitxer admès per RoboDK. Si es carrega un robot, la variable ROBOT s'actualitzarà en conseqüència (igual que en fer servir Select Robot).
Simulació C#
Els programes C# es simulen per defecte quan s'utilitzen comandes de robot (com ara MoveJ, MoveL o setDO). Quan s'inicia el projecte de mostra en C#, el mode de simulació també s'escull per defecte.
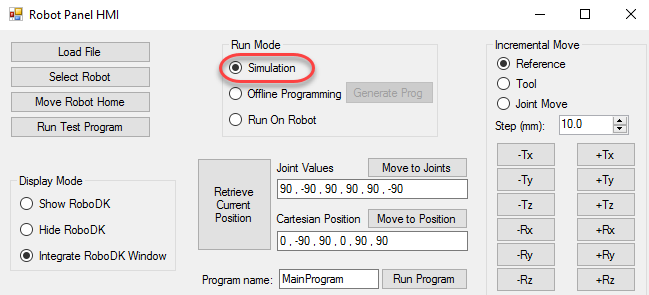
Això significa que els moviments del robot es simularan a RoboDK. Per exemple, podem moure el robot per passos de 10 mm seleccionant els botons de la dreta (+Tx, -Tx, …), o podem seleccionar Executa el programa de prova per executar un moviment hexagonal al voltant de la ubicació actual del robot.
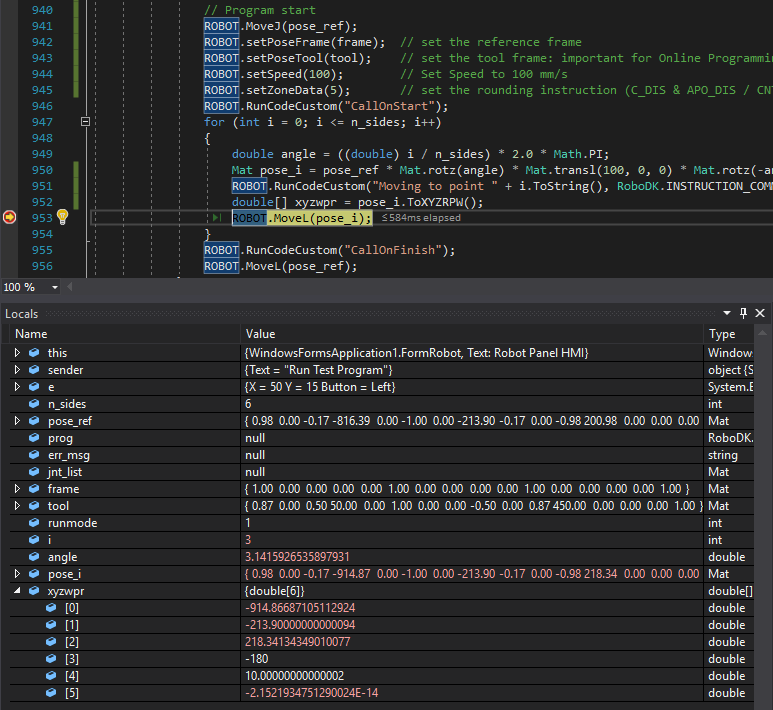
Establiu qualsevol punt d'aturada per depurar la vostra aplicació i inspeccionar els objectius del robot. Els objectius del robot es poden definir com a coordenades de les articulacions o com a variables Mat (matrius de posa 4x4) i es poden inspeccionar en format XYZWPR per solucionar problemes del programa. Més informació sobre els marcs de referència a la secció Marcs de referència.
També és possible canviar el mode d'execució a programació fora de línia o programació en línia (execució al robot), com es mostra a les seccions següents.
C# OLP
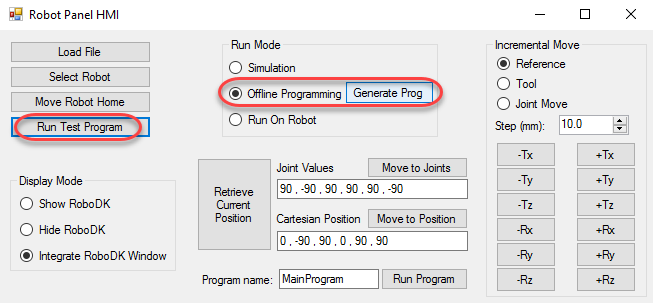
Els programes C# es poden generar fora de línia utilitzant el mateix codi C# que s'ha utilitzat per simular el robot (programació fora de línia). Seguiu aquests passos per provar aquesta funció:
1.Seleccioneu Programació fora de línia a la secció Mode d'execució
2.Seleccioneu Run Test Program o qualsevol altra combinació de moviments
3.Seleccioneu Generate Prog per obtenir el programa de robot específic del fabricant
En aquest cas, el programa no es simula, sinó que s'executa ràpidament per obtenir el resultat: un programa de robot específic per a un controlador de robot. El mode d'execució tornarà a canviar a Simulació un cop generat el programa.
Programació en línia de C#
Els programes de C# es poden executar directament al robot utilitzant el mateix codi de C# que s'ha utilitzat per a la simulació. La programació en línia permet executar un programa genèric en un controlador de robot específic utilitzant controladors de robot. Seguiu aquests passos per provar aquesta funció utilitzant el projecte de mostra de C#:
1.Seleccioneu Executar al robot a la secció Mode d'execució
2.Seleccioneu qualsevol altra ordre que faci moure un robot
Els moviments s'executaran al robot real i el simulador sincronitzarà els moviments amb el robot.
RDK = Robolink();
RDK.setRunMode(RUNMODE_RUN_ROBOT);


